> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/de/esc-firmware/am32/am32-parameters.md).
# AM32-Parameter
AM32-Firmwareparameter
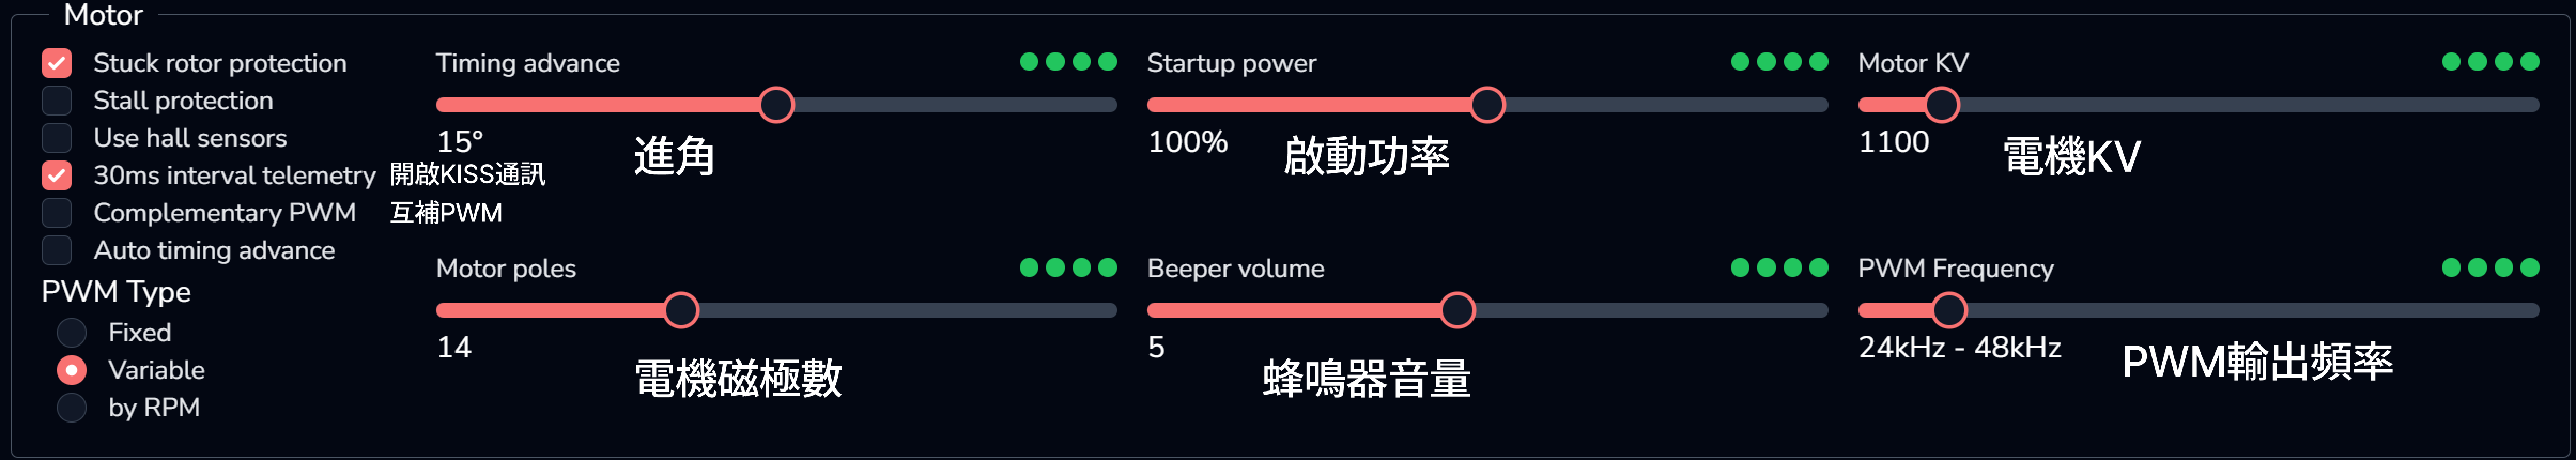
## Grundlegende Motoreinstellungen (Motor)
### Ein-/ausschaltbar
* **Blockierschutz / Stallschutz (Stuck Rotor / Stall Protection)**:
* Funktion: Wenn der Motor durch einen Fremdkörper blockiert wird oder das Fernsteuersignal verloren geht, schaltet der ESC automatisch den Strom ab oder reduziert die Drehzahl, um ein Durchbrennen des Motors zu verhindern.
* **30-ms-Telemetrie (30 ms Telemetry)**:
* Funktion: Frequenz, mit der Daten wie Winkel und Temperatur zurückgemeldet werden; Pakete auf Basis des KISS-Protokolls werden über die TX-Leitung zurückgesendet. Kann verwendet werden, wenn Sie die AM32-TX-Leitung für die Motortelemetrie nutzen.
* **Hall-Sensoren verwenden (Use Hall Sensors)**:
* Funktion: Für bürstenlose Motoren mit Sensoren; wird von AM32 offiziell nicht mehr unterstützt. Wenn der Motor keine Sensorleitungen hat, lassen Sie diese Option ausgeschaltet.
* **Komplementäre PWM (Complementary PWM)**:
* Funktion: Während der PWM-Aus-Phase wird PWM auf den komplementären Ausgang angewendet. **Wenn aktiviert, entstehen eine Bremswirkung und viel Wärme**; in der Regel wird empfohlen, die Option auszuschalten
* **PWM-Typ**: Wie AM32 die PWM steuert
* Fixed: Es wird eine feste PWM-Frequenz gewählt (z. B. 24 kHz, 48 kHz); über den gesamten Drehzahlbereich wird dieselbe Schaltfrequenz verwendet
* Variable: Im Variable-Modus wird die PWM-Frequenz „synchron mit der Kommutierungsfrequenz (also mit steigender RPM) erhöht“. Ziel ist, dass die Anzahl der PWM-Impulse pro Kommutierungszyklus ungefähr gleich bleibt und die Ausgabe von niedriger bis hoher Drehzahl nahezu linear ist. **Im Allgemeinen wird empfohlen, diese Option zu aktivieren**
* by RPM: Die PWM-Frequenz hängt von der Motordrehzahl ab, die Logik entspricht jedoch eher einem „Umschalten der PWM-Frequenz nach RPM-Bereichen“ statt einer vollständig kontinuierlichen, linearen Anpassung an die Kommutierungsfrequenz.
### Einstellbare Werte
* **Motor-Timing (Timing Advance)**:
* Funktion: Lässt die Kommutierung des Motors um den angegebenen Winkel vor dem Neutralpunkt erfolgen.
* Auswirkung: Ein hohes Timing kann Synchronisationsverluste verringern, verbraucht aber **mehr Strom** und **der Motor überhitzt leicht**.
* **Startleistung (Startup Power)**:
* Funktion: Legt die maximal zulässige Leistung beim Anlaufen des Motors fest. Bei hoher Last (schwere Propeller) kann der Wert erhöht werden; der Standardwert 115 entspricht etwa einem $$3S$$-Akku.
* **Motor-KV (Motor KV)**:
* Funktion: Theoretische Drehzahlzunahme des Motors pro $$1V$$ Spannungsanstieg. **Diese Einstellung sollte dem tatsächlichen Wert des Motors möglichst nahekommen**, da der ESC daraus die Schutzschwellen berechnet.
* Eigenschaften: Motoren mit niedrigem KV haben ein hohes Drehmoment; Motoren mit hohem KV eine hohe Drehzahl.
* **Motorpolzahl (Motor Poles)**:
* Funktion: Anzahl der Rotormagnete. Der ESC berechnet daraus die tatsächliche Drehzahl und löst bei Anomalien (zu niedrige oder zu hohe Drehzahl) den Leistungsschutz aus.
* **Signaltonlautstärke (Beep Volume)**:
* Funktion: Legt die Lautstärke der Pieptöne des Motors fest.
* **PWM-Frequenz (PWM Frequency)**:
* Funktion: Schaltfrequenz der MOSFETs. Je höher die Frequenz, desto präziser die Motorsteuerung, aber desto höher die Belastung der MCU.
***
## Drehrichtungseinstellungen
* **Reversed**: Motor dreht umgekehrt
* **3D mode**: Bidirektionaler Schubmodus mit „Drehung in beide Richtungen und Gas-Neutralstellung in der Mitte“; im Wesentlichen entspricht er dem 3D / bidirectional mode in der Terminologie von Betaflight/BLHeli32.