> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/de/firmware/ardupilot/first-setup/compass-calibration.md).
# Kompass kalibrieren
Führen Sie in Mission Planner die Kompasskalibrierung (Compass Calibration) durch.
{% stepper %}
{% step %}
### Kalibrierung starten
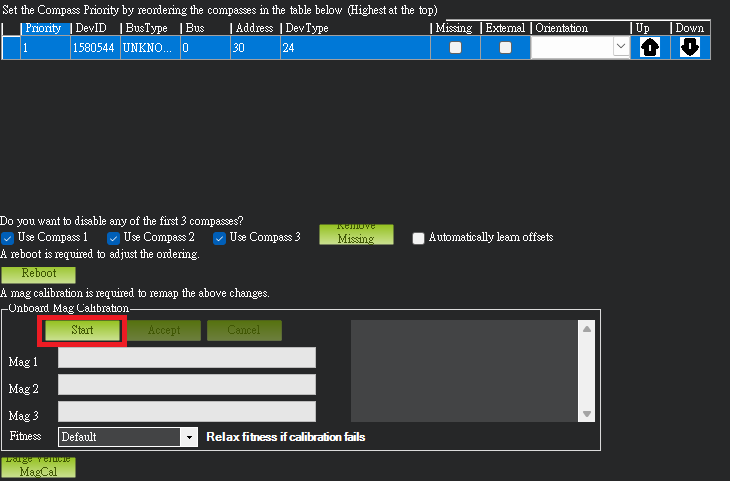
Rufen Sie unter **Initial Setup die Seite Kompasskalibrierung** auf und klicken Sie auf **Start**
{% endstep %}
{% step %}
### Auf den Abschluss warten
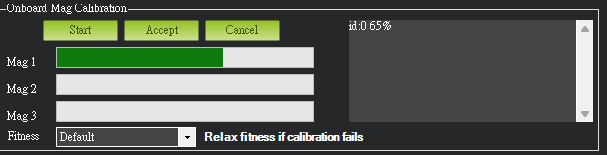
Die Kalibrierung läuft; sobald 100 % erreicht sind, ist sie abgeschlossen
{% endstep %}
{% step %}
### Neu starten
Führen Sie danach einen **Neustart (Reboot)** durch
{% endstep %}
{% endstepper %}
## Nächster Schritt
[Serielle Schnittstellen und Empfängereingang einrichten](/taiphoon.com-docs/de/firmware/ardupilot/first-setup/serial-ports.md)