> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/de/firmware/ardupilot/first-setup/frame-type.md).
# Rahmentyp auswählen
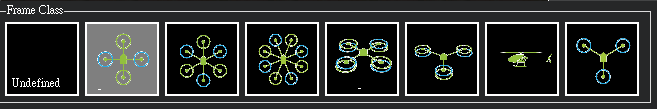
Stellen Sie in Mission Planner die Rahmenstruktur (Frame Class) und die Ausrichtung der Motoranordnung (Frame Type) des Fluggeräts ein.
{% stepper %}
{% step %}
### Rahmenstruktur (Frame Class)
Damit ist die gesamte „**physische Form**“ des Fluggeräts gemeint. Zu den häufigsten gehören:
* Copter (Multicopter): Quadcopter (Quad), Hexacopter (Hexa), Octocopter (Octa) usw.
* Heli: klassischer Hubschrauber mit einem Hauptrotor.
* Plane: Flächenflugzeug.
* Sub: Unterwasserdrohne.
* Rover: unbemanntes Fahrzeug oder Boot.
{% endstep %}
{% step %}
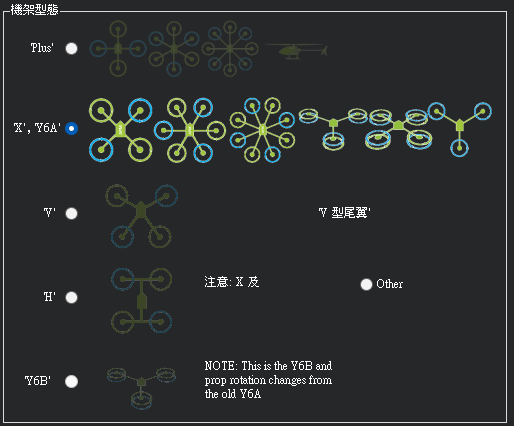
### Ausrichtung der Motoranordnung (Frame Type)
Nachdem Sie die Rahmenstruktur (z. B. Quad) ausgewählt haben, müssen Sie dem System die **Anordnung der Motoren** mitteilen.
#### Gängige Quadcopter-Anordnungen
* X-Modus: Die Flugrichtung zeigt in die Mitte zwischen zwei Armen. Dies ist derzeit der Standard, da die Kamera die Propeller seltener ins Bild bekommt und das Flugverhalten am symmetrischsten ist.
* H-Modus: Obwohl die Struktur einem H ähnelt, wird in ArduPilot in der Regel ebenfalls der X-Modus eingestellt, sofern es keine deutlichen physikalischen Unterschiede in der Drehmomentverteilung der Motoren gibt.
{% endstep %}
{% endstepper %}
## Nächster Schritt
[Beschleunigungssensor kalibrieren](/taiphoon.com-docs/de/firmware/ardupilot/first-setup/accelerometer-calibration.md)