> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/de/firmware/ardupilot/first-setup/motor-setup.md).

# Motorausgänge einrichten und testen

Prüfen Sie unter Servo Output die Motorausgangskanäle und stellen Sie die DShot-Parameter ein; prüfen Sie anschließend mit dem Motortest die Motorreihenfolge und die Drehrichtung.

{% hint style="warning" %} <mark style="color:red;">**Entfernen Sie vor dem Motortest unbedingt die Propeller.**</mark>
{% endhint %}

## Grundlegende Hardwareanforderungen

* BLHeli\_S, BLHeli\_32 oder AM32 muss unterstützt werden

{% stepper %}
{% step %}

### Servoausgang (Servo Output)

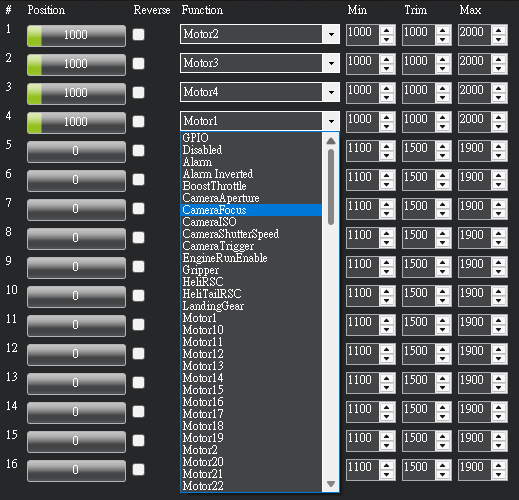
Rufen Sie unter **Initial Setup die Seite Servo Output** auf

<figure><img src="https://content.gitbook.com/content/LGIboFrNXLJPJJ0guqxf/blobs/hXBtUdJDKwhDYXXjkwHJ/image.png" alt=""><figcaption></figcaption></figure>

Für jeden **Kanal/jede Position** können Sie unterschiedliche Funktionen auswählen; bei gängigen Multicoptern sind die Kanäle 1\~4 die Motorausgänge
{% endstep %}

{% step %}

### Wichtige Parametereinstellungen

<table><thead><tr><th width="192">Parametername</th><th width="143">Wert</th><th>Beschreibung</th></tr></thead><tbody><tr><td><code>MOT_PWM_TYPE</code></td><td><strong>6</strong></td><td>Auf DShot600 setzen (bei älteren ESCs kann 5=DShot300 gewählt werden)</td></tr><tr><td><code>SERVO_BLH_AUTO</code></td><td><strong>1</strong></td><td>Aktiviert automatisch die BLHeli-Unterstützung für die entsprechenden Pins</td></tr><tr><td><code>SERVO_DSHOT_ESC</code></td><td><strong>3</strong></td><td>Aktiviert DShot-Telemetrie oder erweiterte Funktionen (BLHeli32/AM32/Kiss+EDT)</td></tr></tbody></table>
{% endstep %}

{% step %}

### Motortest

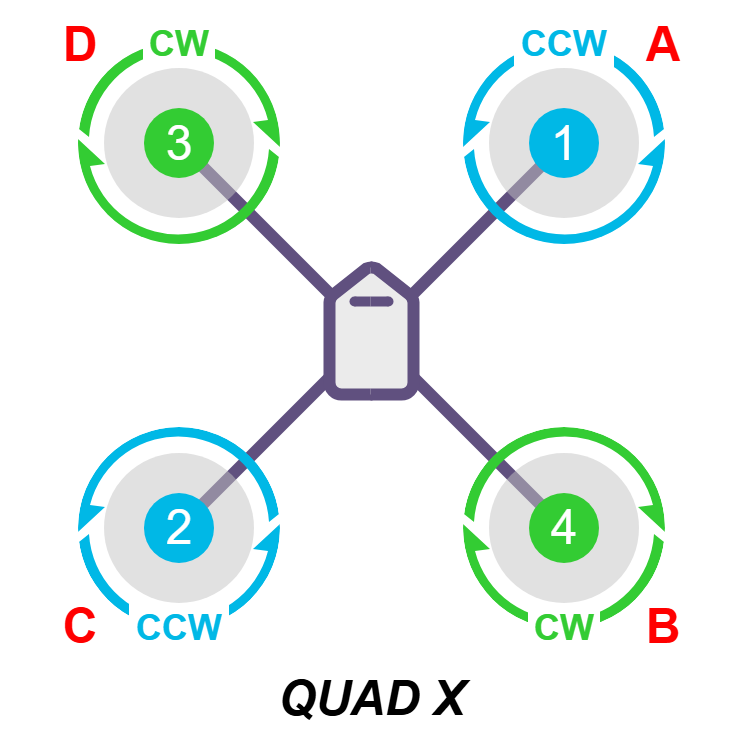
Die gängige Motoranordnung ist die X-Form; die korrekten Drehrichtungen der Motoren sind wie folgt:

<figure><img src="https://content.gitbook.com/content/LGIboFrNXLJPJJ0guqxf/blobs/SvHxAyqv0JyAzO1OTjsj/image.png" alt=""><figcaption></figcaption></figure>

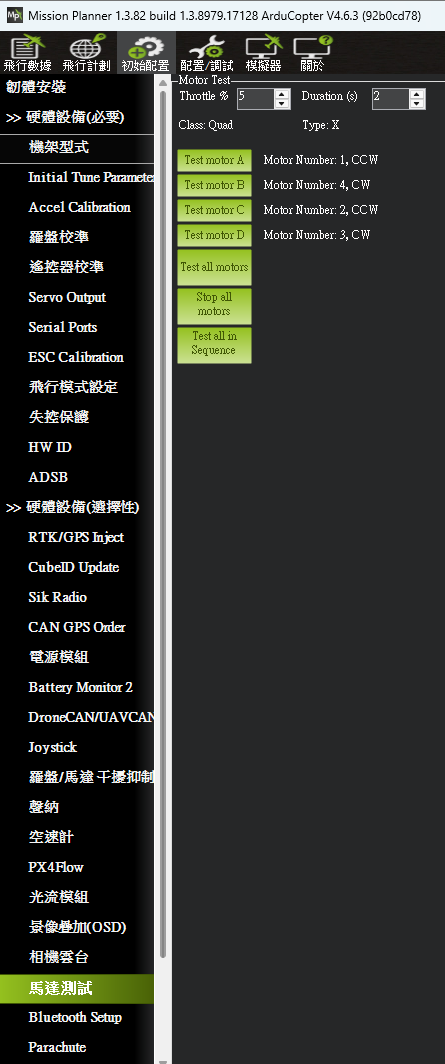
Öffnen Sie die Motortestseite:

<figure><img src="https://content.gitbook.com/content/LGIboFrNXLJPJJ0guqxf/blobs/IHRw68RVJcN7LF9118IO/image.png" alt=""><figcaption></figcaption></figure>

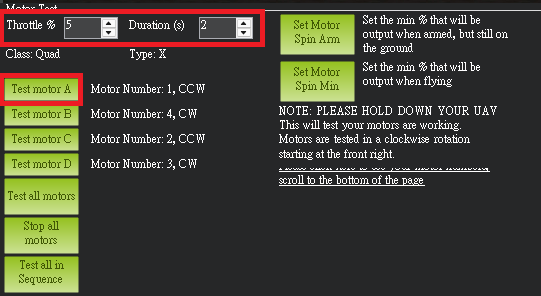
Beim Motortest sind die Parameter standardmäßig Throttle=5% und Duration=2 sec. Testen Sie der Reihe nach von Motor A bis Motor D; orientieren Sie sich dabei an der obigen Abbildung der Motoranordnung

<figure><img src="https://content.gitbook.com/content/LGIboFrNXLJPJJ0guqxf/blobs/BwYI6zCGKSSCoqPdCAqt/image.png" alt=""><figcaption></figcaption></figure>

Normalerweise sollte die Drehreihenfolge der folgenden Tabelle entsprechen (unter der Annahme, dass die Nase nach vorne zeigt):

| Gedrückte Taste  | Position des drehenden Motors | Drehrichtung                  |
| ---------------- | ----------------------------- | ----------------------------- |
| Test motor A     | vorne rechts (Motornummer 1)  | gegen den Uhrzeigersinn (CCW) |
| Test motor B     | hinten rechts (Motornummer 4) | im Uhrzeigersinn (CW)         |
| Test motor C     | hinten links (Motornummer 2)  | gegen den Uhrzeigersinn (CCW) |
| Test motor D     | vorne links (Motornummer 3)   | im Uhrzeigersinn (CW)         |
| {% endstep %}    |                               |                               |
| {% endstepper %} |                               |                               |

## Korrektur einer falschen Motorreihenfolge

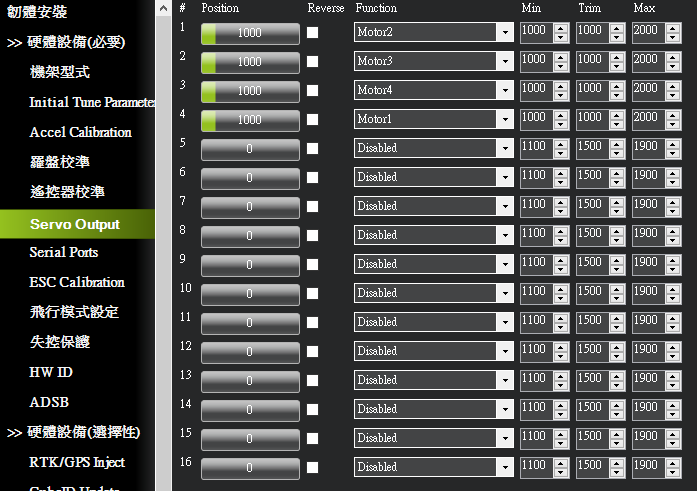
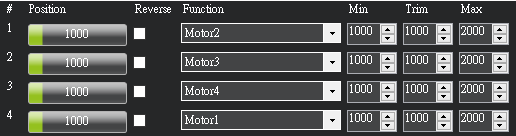
Wenn an der falschen Position ein Motor dreht, müssen Sie auf der Seite Servo output die Motorreihenfolge ändern

<figure><img src="https://content.gitbook.com/content/LGIboFrNXLJPJJ0guqxf/blobs/ZzLeGXZOeiKQL6xgfOVI/image.png" alt=""><figcaption></figcaption></figure>

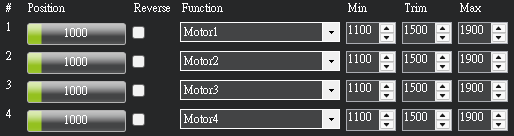
**Angenommen, die ursprüngliche Zuordnung ist wie folgt**

<figure><img src="https://content.gitbook.com/content/LGIboFrNXLJPJJ0guqxf/blobs/6oTs4R0ZsJWMJ2IHHLCG/image.png" alt=""><figcaption></figcaption></figure>

Wenn beim Drücken von Test motor A eigentlich **der Motor vorne rechts (Motornummer 1) drehen** sollte, aber **der Motor hinten rechts (Motornummer 4) dreht**, bedeutet dies, dass **die Funktion Motor1 fälschlicherweise Channel/Position 1 zugewiesen ist (PWM-Ausgang der physischen Schaltung; d. h. die tatsächliche Position1 ist nicht der erste Motor)**. Daher müssen Sie **Channel/Position 1** nacheinander auf **Motor2\~Motor4** ändern, wobei **keine zwei Einträge dieselbe MotorN-Einstellung haben dürfen**, damit die Fehlersuche möglich bleibt, bis die Motorreihenfolge beim Test korrekt ist.

## Korrektur einer falschen Motordrehrichtung

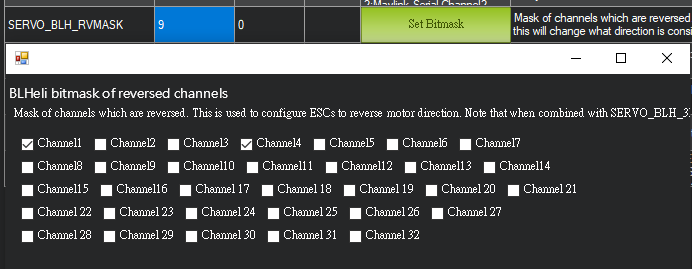
Öffnen Sie unter **Konfiguration/Tuning die Seite Full Parameters** und ändern Sie **`SERVO_BLH_RVMASK`**; nach der Änderung muss der **Flugcontroller neu gestartet** werden, damit sie wirksam wird

<figure><img src="https://content.gitbook.com/content/LGIboFrNXLJPJJ0guqxf/blobs/7pcIataTCudhA5AESTzd/image.png" alt=""><figcaption></figcaption></figure>

Wenn Motor1 falsch herum dreht, prüfen Sie auf der Seite Servo output, welchem **Channel/Position** Motor1 zugeordnet ist, setzen Sie bei dem entsprechenden **Channel/Position** ein Häkchen und schreiben Sie die Parameter. Im folgenden Beispiel muss **bei Channel1 ein Häkchen gesetzt werden.**

<figure><img src="https://content.gitbook.com/content/LGIboFrNXLJPJJ0guqxf/blobs/vOisAZ7XBMU1BA8ZTvCb/image.png" alt=""><figcaption></figcaption></figure>

## Ausnahme: Kalibrierung des elektronischen Drehzahlreglers (ESC Calibration)

ArduPilot bietet eine Methode, alle ESCs gleichzeitig zu kalibrieren; die Vorgehensweise ist wie folgt. **Wenn Sie eine ESC-Steuerungsfirmware (z. B. AM32) verwenden, ist keine Kalibrierung erforderlich**

### Phase 1: Kalibriermodus aktivieren

1. **Schalten Sie die Fernsteuerung ein** und schieben Sie **das Gas ganz nach oben (100 %)**.
2. Schließen Sie den Akku an. Die LED am Flugcontroller blinkt zyklisch rot, blau und gelb (dies bedeutet, dass beim Einschalten ein hoher Gaswert erkannt wurde und der Kalibriermodus vorbereitet wird)
3. Trennen Sie den Akku
4. Schließen Sie den Akku erneut an

### Phase 2: Kalibrierung durchführen

1. Drücken Sie den Sicherheitsschalter (Safety Switch) (falls Ihre Hardware einen besitzt; halten Sie ihn gedrückt, bis die rote LED dauerhaft leuchtet).
2. Der ESC gibt nun einige besondere Pieptöne aus (meist zwei kurze Töne); dies bedeutet, dass die maximale Gasposition gespeichert wurde.
3. Ziehen Sie **das Gas an der Fernsteuerung ganz nach unten (0 %)**.
4. Der ESC gibt einen langen Ton oder mehrere Pieptöne aus (dies bedeutet, dass die minimale Gasposition gespeichert und die Initialisierung abgeschlossen wurde).
5. **Geben Sie nun vorsichtig Gas**; die Motoren sollten synchron zu drehen beginnen.

## Nächster Schritt

[Flugmodi einrichten](/taiphoon.com-docs/de/firmware/ardupilot/first-setup/flight-modes.md)