> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/de/firmware/betaflight/first-setup/motors.md).
# Motoren einrichten
Prüfen Sie auf der Seite **Motors** Rahmen und ESC-Protokoll und testen Sie Position und Drehrichtung der Motoren. Beim Morakot liegen M1–M4 am Steckverbinder PWM1 und M5–M8 am Steckverbinder PWM2.
{% hint style="danger" %}
Entfernen Sie vor dem Test unbedingt die Propeller. Für Motortest, Neuanordnung und Drehrichtungseinstellung muss jeweils der Akku angeschlossen sein.
{% endhint %}
## Rahmen prüfen
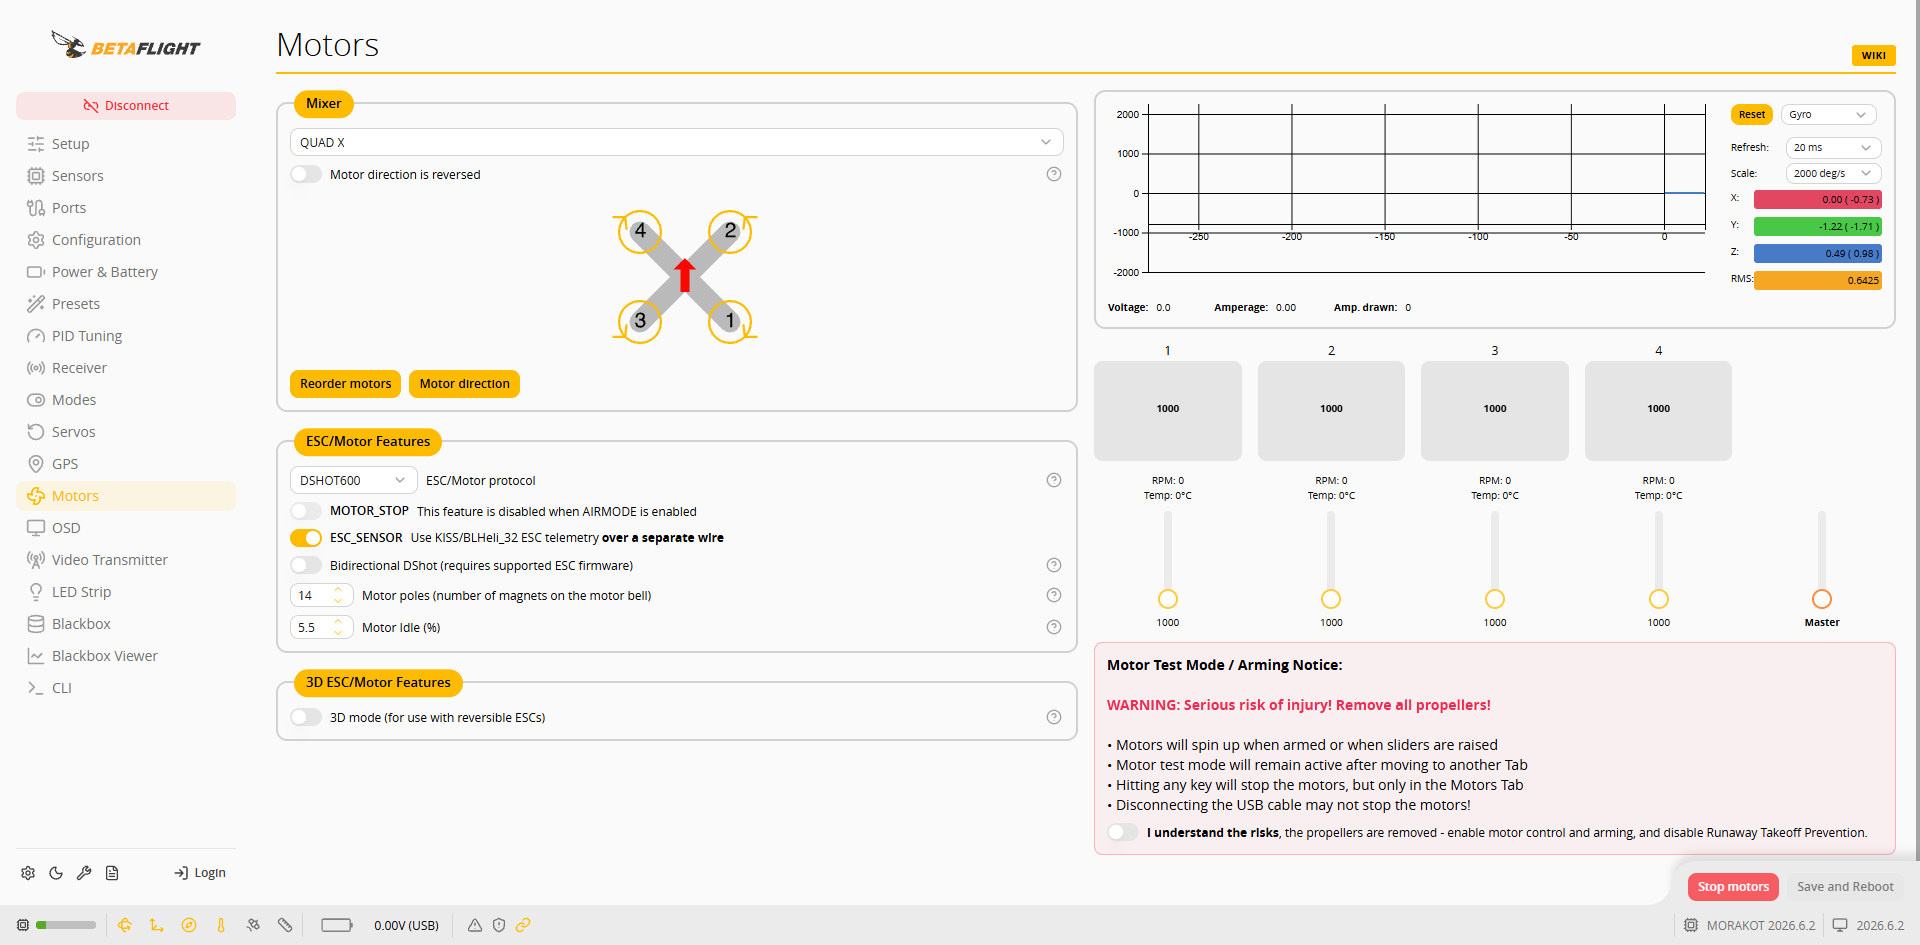
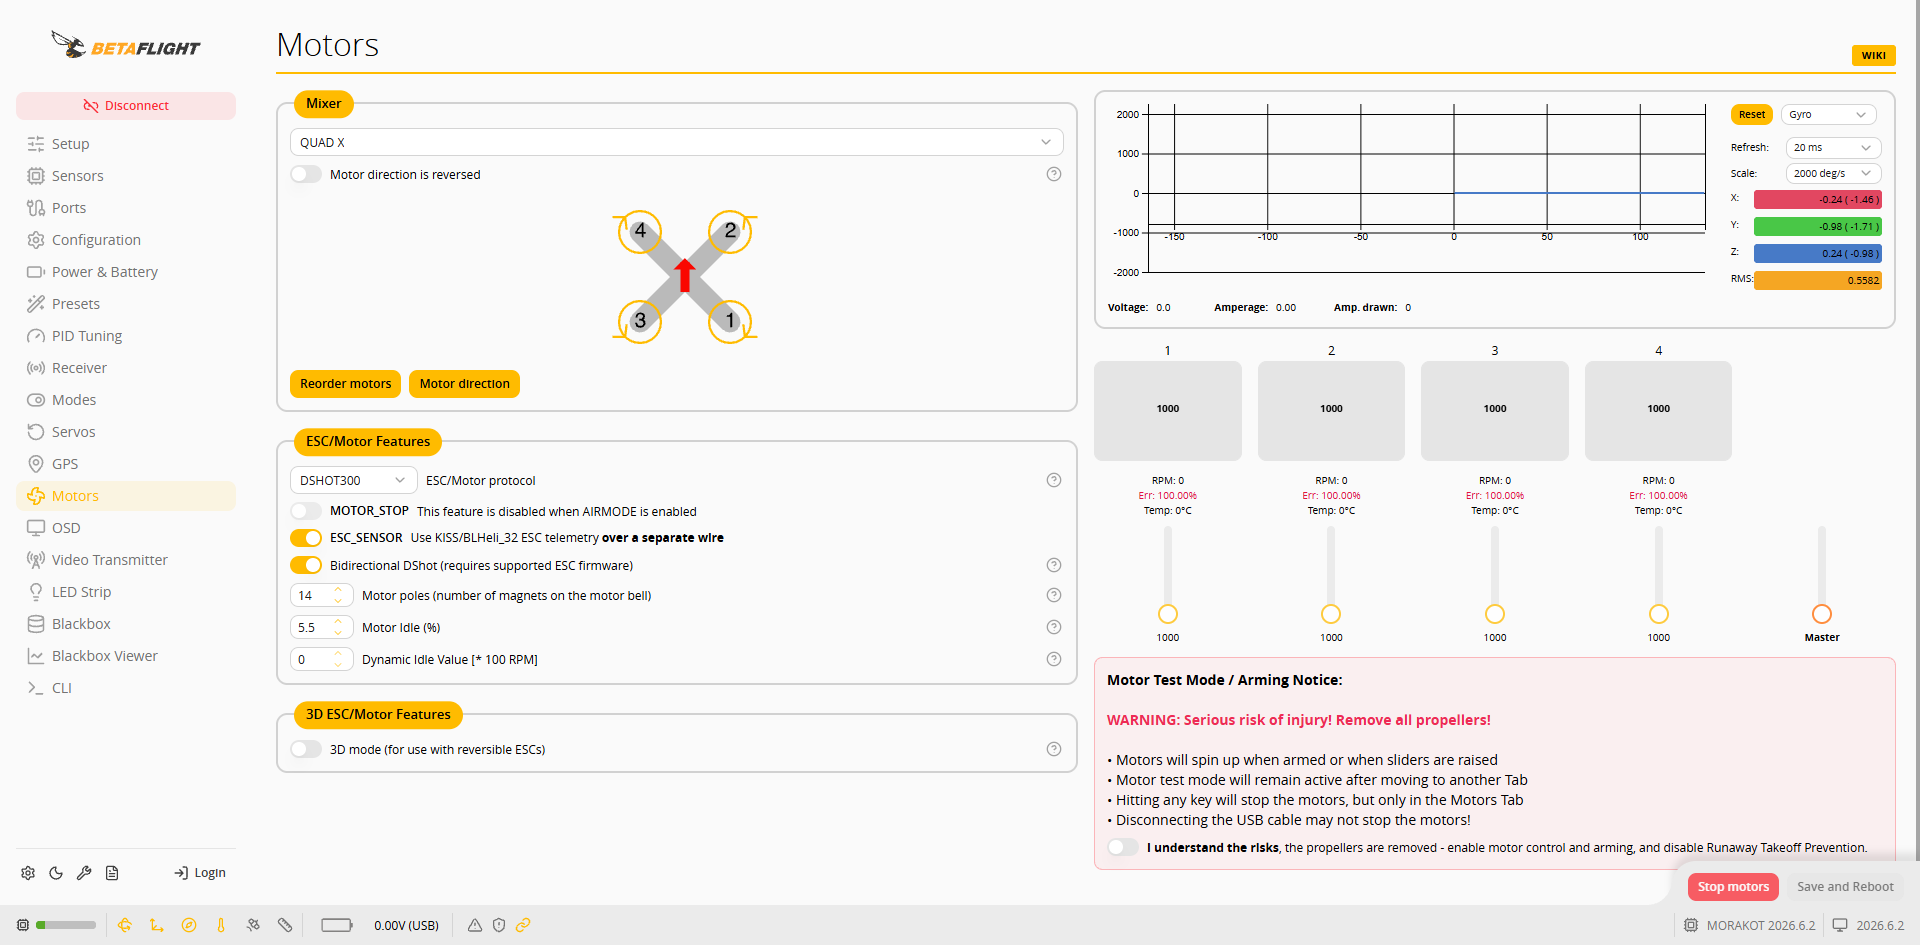
**Mixer** ist standardmäßig auf **QUAD X** eingestellt. Das Konfigurationsdiagramm ist eine Draufsicht des Fluggeräts (Nase nach oben); die Pfeile zeigen die Drehrichtung der einzelnen Motoren:
| Motor | Position | Drehrichtung |
| ----- | ------------- | ----------------------------- |
| 1 | hinten rechts | im Uhrzeigersinn (CW) |
| 2 | vorne rechts | gegen den Uhrzeigersinn (CCW) |
| 3 | hinten links | gegen den Uhrzeigersinn (CCW) |
| 4 | vorne links | im Uhrzeigersinn (CW) |
Wenn **Motor direction is reversed** aktiviert ist, ist die Drehrichtung aller Motoren umgekehrt.
## ESC-Protokoll auswählen
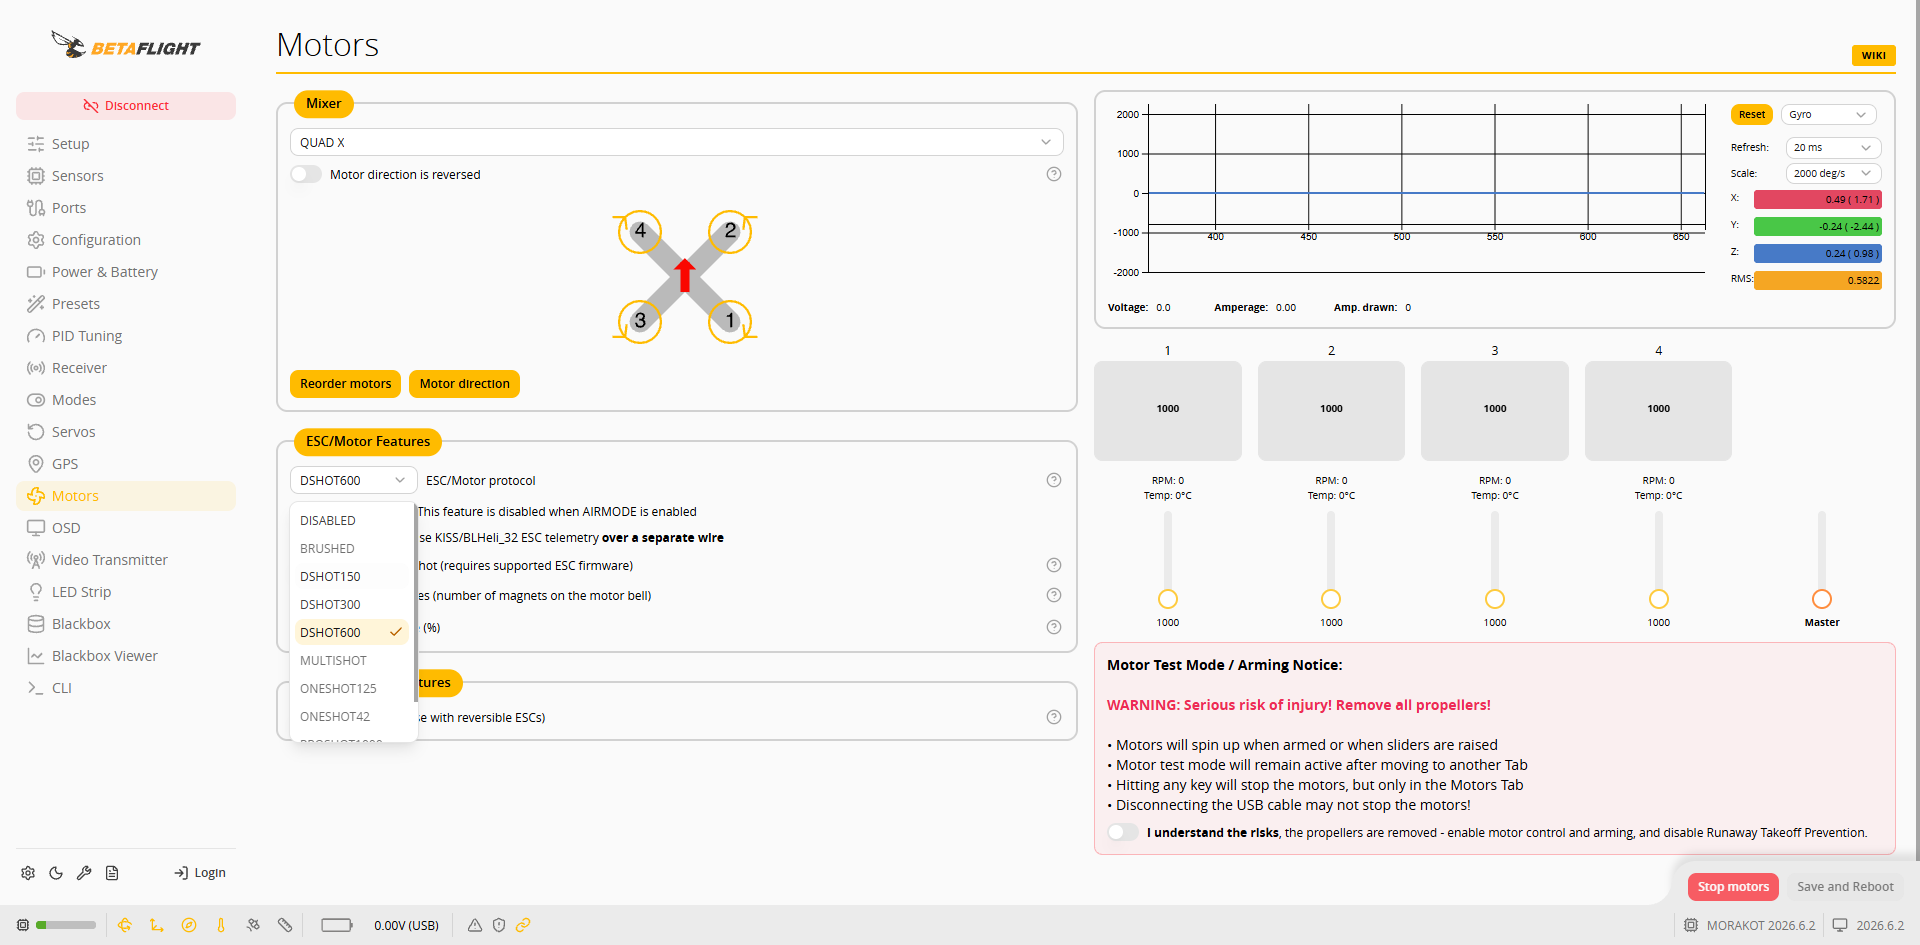
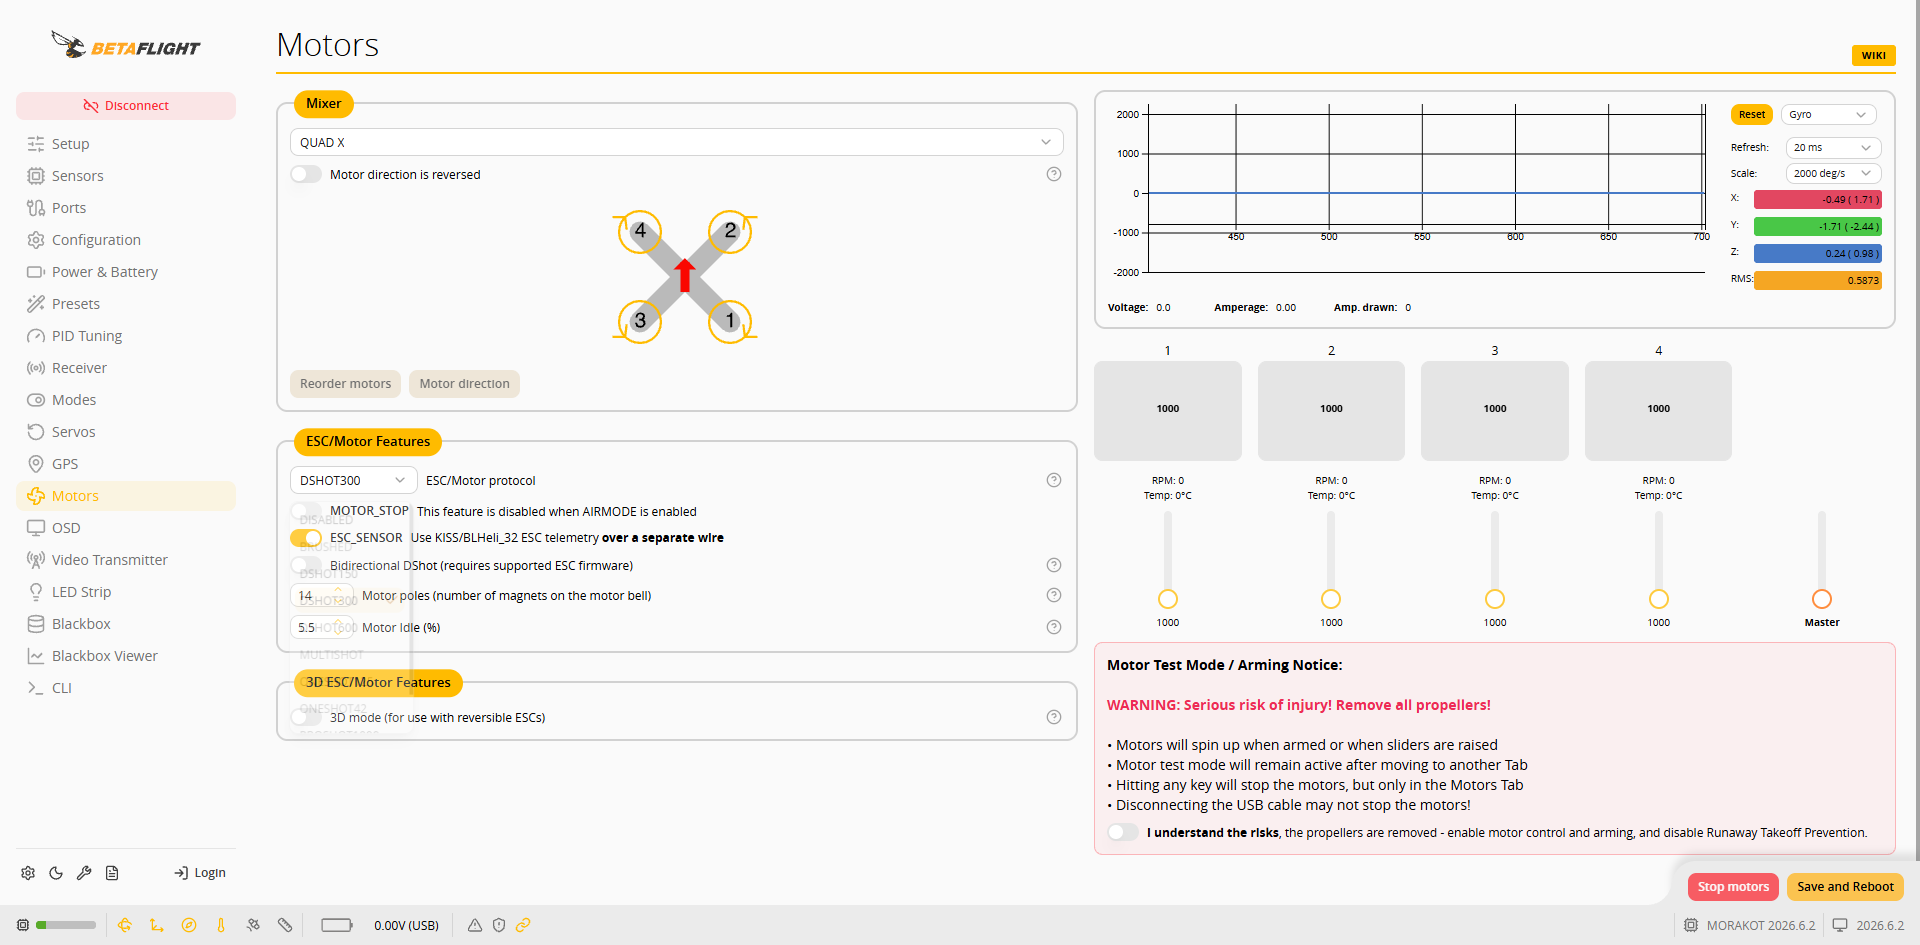
1. **ESC/Motor protocol** ist standardmäßig **DSHOT600**. Dieser Artikel verwendet **DSHOT300** als Beispiel.
2. Klicken Sie nach der Auswahl auf **Save and Reboot**.
### Bidirektionales DShot und ESC-Telemetrie
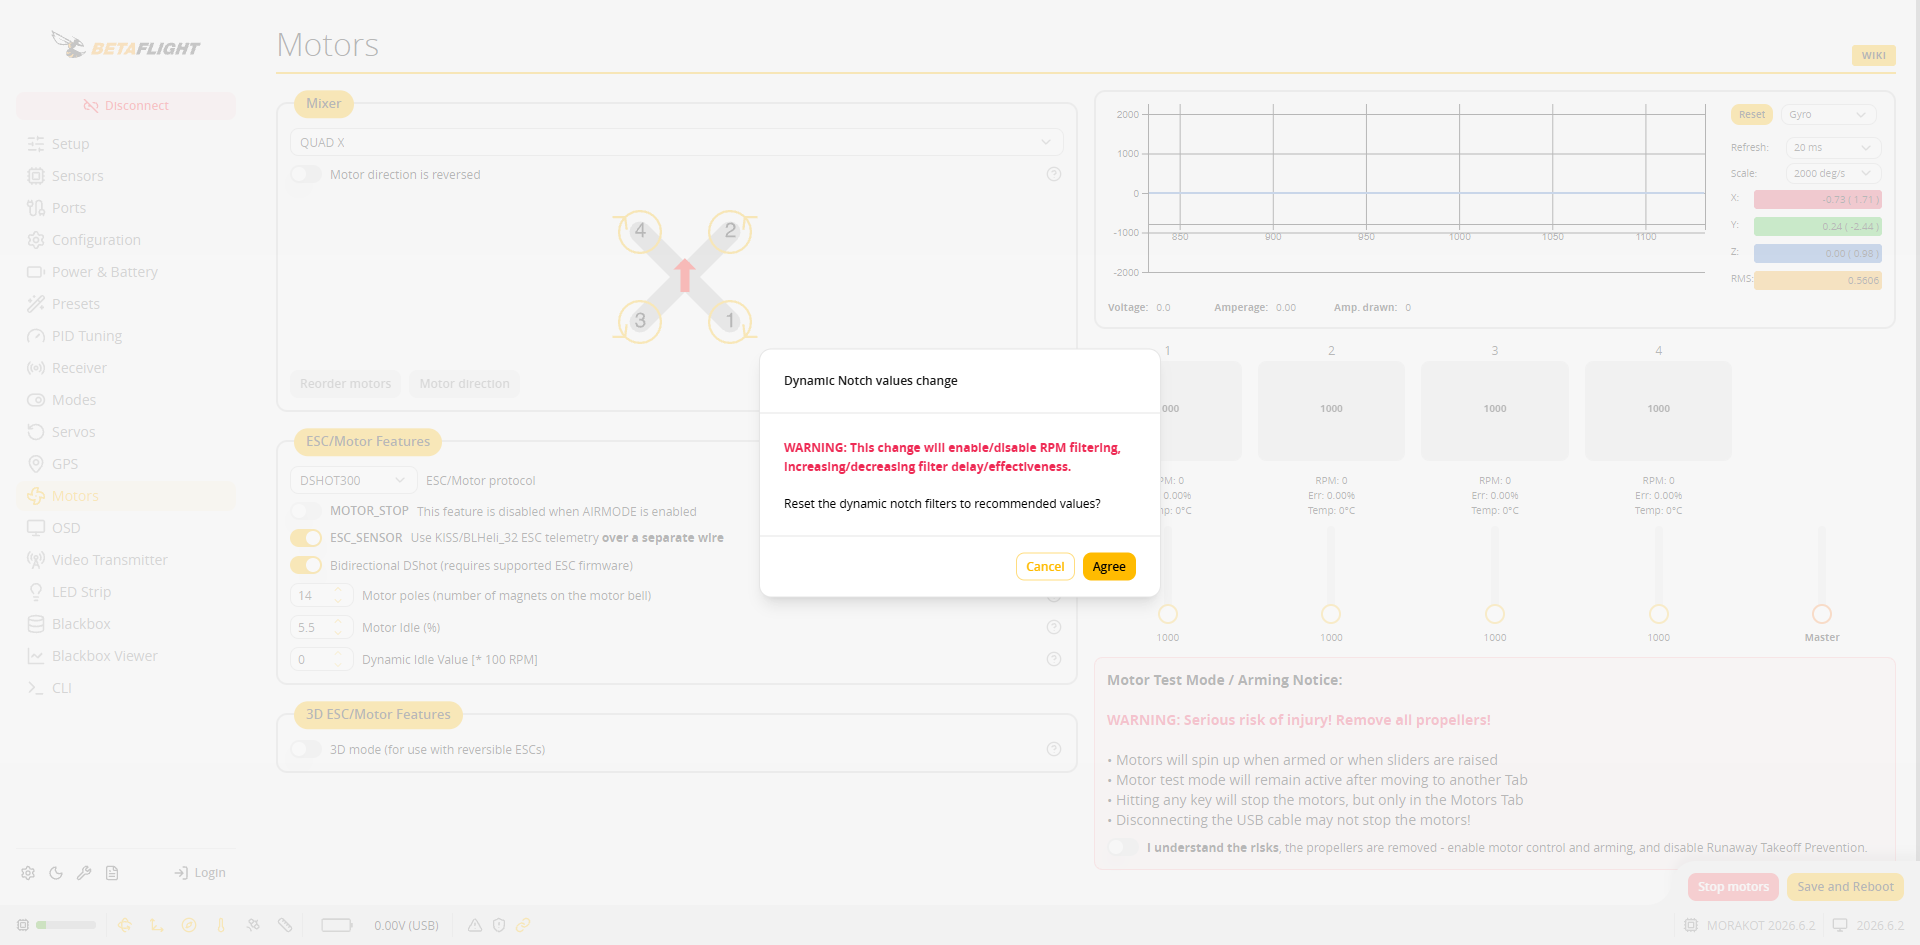
* **Bidirectional DShot** muss von der ESC-Firmware unterstützt werden. Beim Aktivieren erscheint **Dynamic Notch values change**; darin wird erläutert, dass diese Änderung die RPM-Filterung aktiviert, und gefragt, ob der dynamische Notch-Filter auf die empfohlenen Werte zurückgesetzt werden soll: Klicken Sie auf **Agree**, um die empfohlenen Werte zu übernehmen, oder auf **Cancel**, um die aktuellen Einstellungen beizubehalten.
* Nach dem Aktivieren erscheint **Dynamic Idle Value**, und unter jedem Motor werden **RPM**, **Err** und **Temp** angezeigt. Stellen Sie **Motor poles** entsprechend der Anzahl der Magnete des Motors ein (Standard 14). In der folgenden Abbildung ist kein ESC angeschlossen, daher wird `Err: 100.00%` angezeigt.
* **ESC\_SENSOR** ist standardmäßig aktiviert und empfängt die ESC-Telemetrie über eine separate Signalleitung (UART6).
Klicken Sie nach Änderungen auf **Save and Reboot**.
## Motoren testen
1. Vergewissern Sie sich, dass die Propeller entfernt sind und der Akku angeschlossen ist.
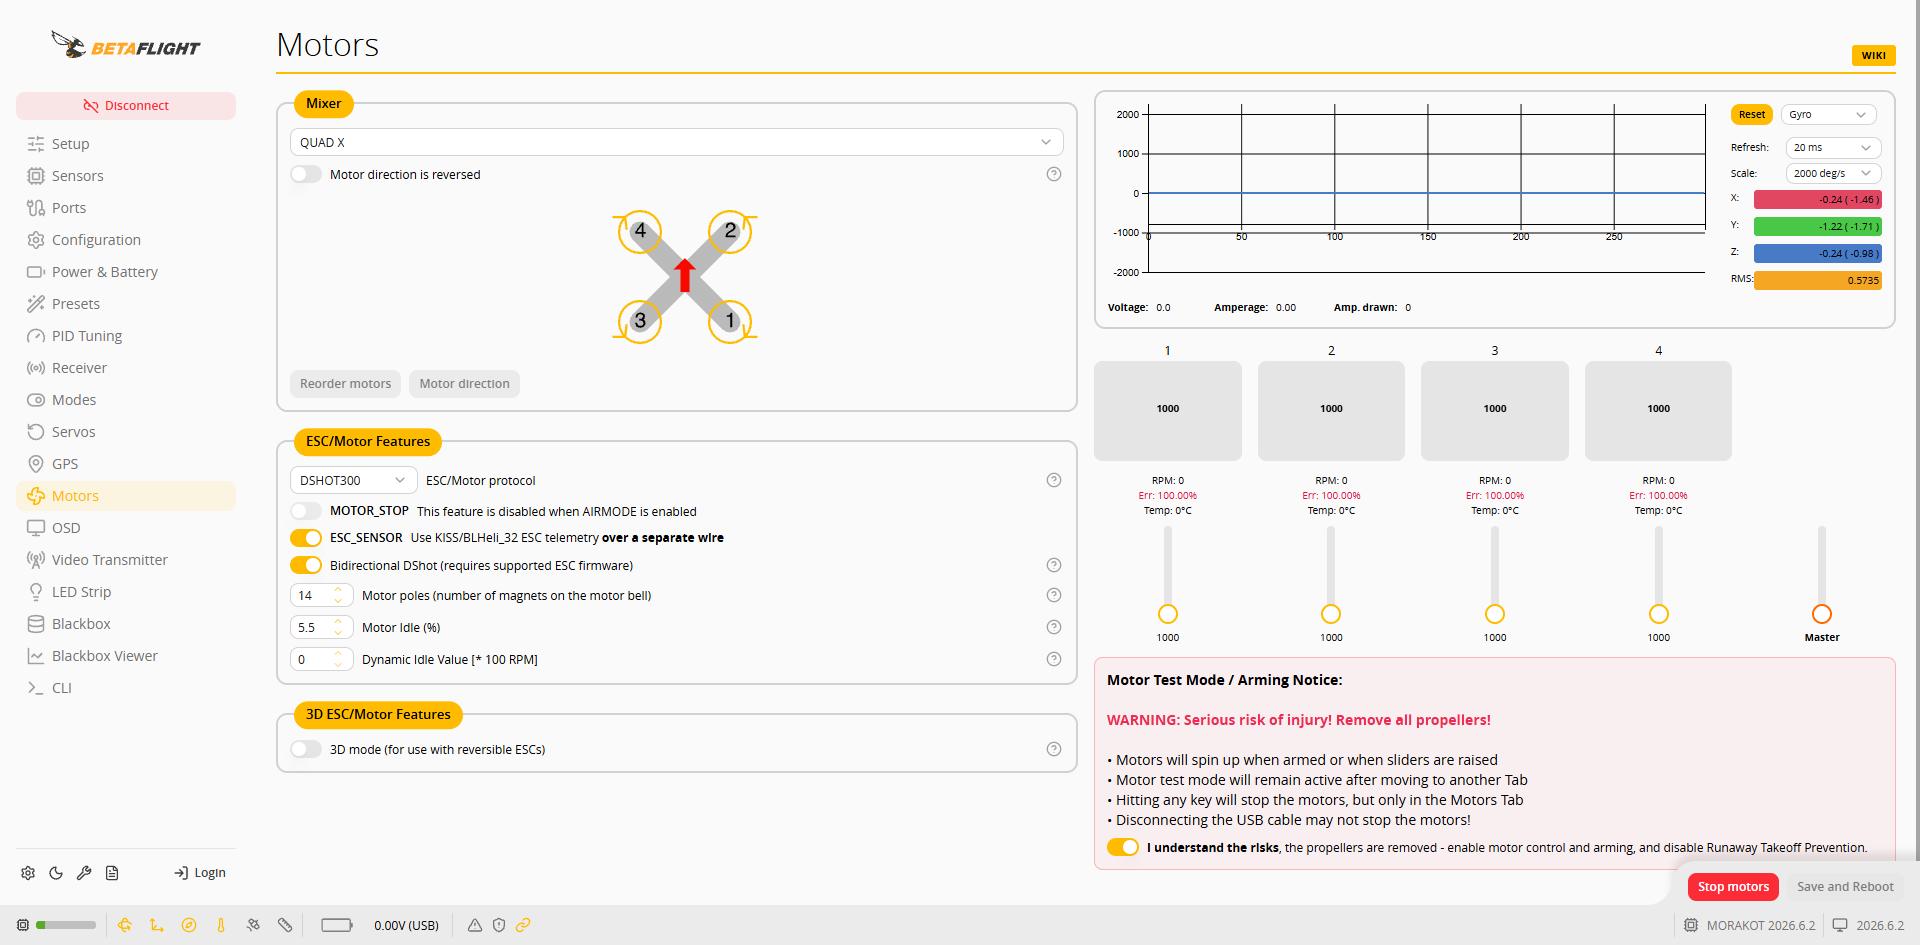
2. Setzen Sie ein Häkchen bei **I understand the risks, the propellers are removed - enable motor control and arming, and disable Runaway Takeoff Prevention.**
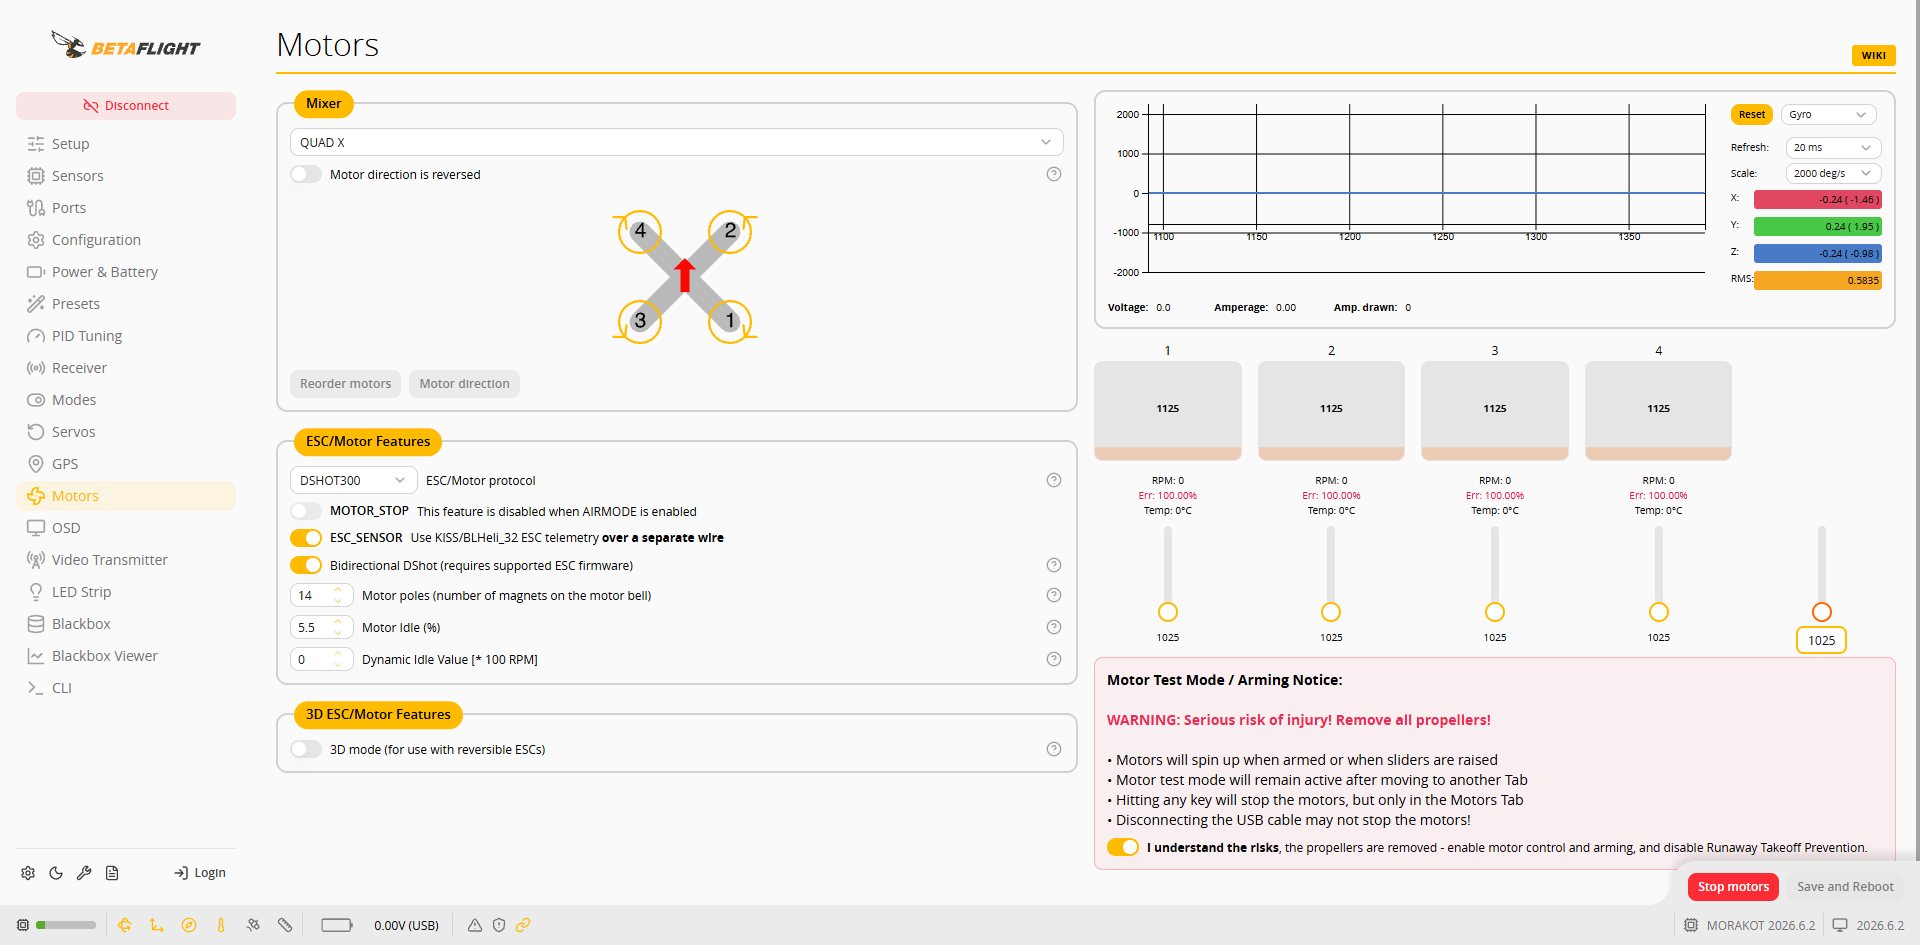
3. Bewegen Sie die Schieberegler **1** bis **4** nacheinander leicht und prüfen Sie, ob Position und Drehrichtung des drehenden Motors dem Konfigurationsdiagramm entsprechen.
4. Ziehen Sie die Schieberegler nach dem Test wieder ganz nach unten oder klicken Sie auf **Stop motors**.
{% hint style="warning" %}
* Der Motortestmodus bleibt auch nach dem Verlassen der Seite Motors aktiv.
* Auf der Seite Motors stoppt ein beliebiger Tastendruck die Motoren; das Abziehen des USB-Kabels stoppt die Motoren nicht unbedingt.
{% endhint %}
## Bei falscher Motorreihenfolge
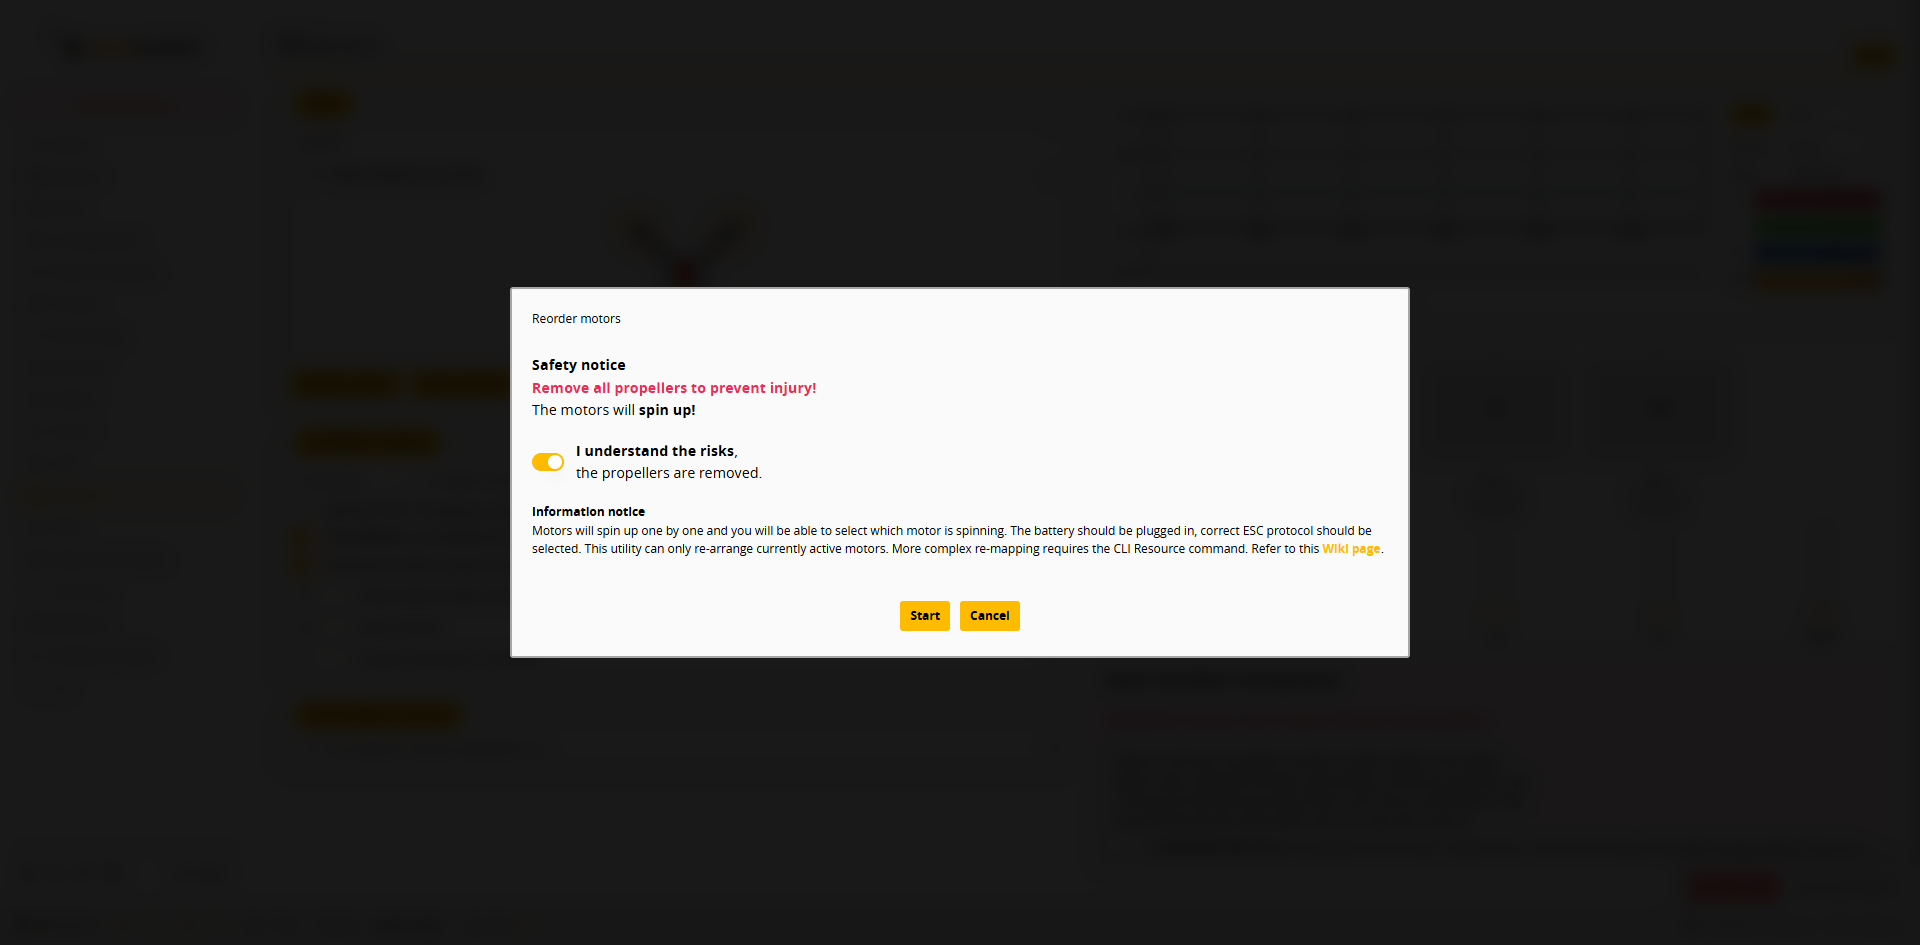
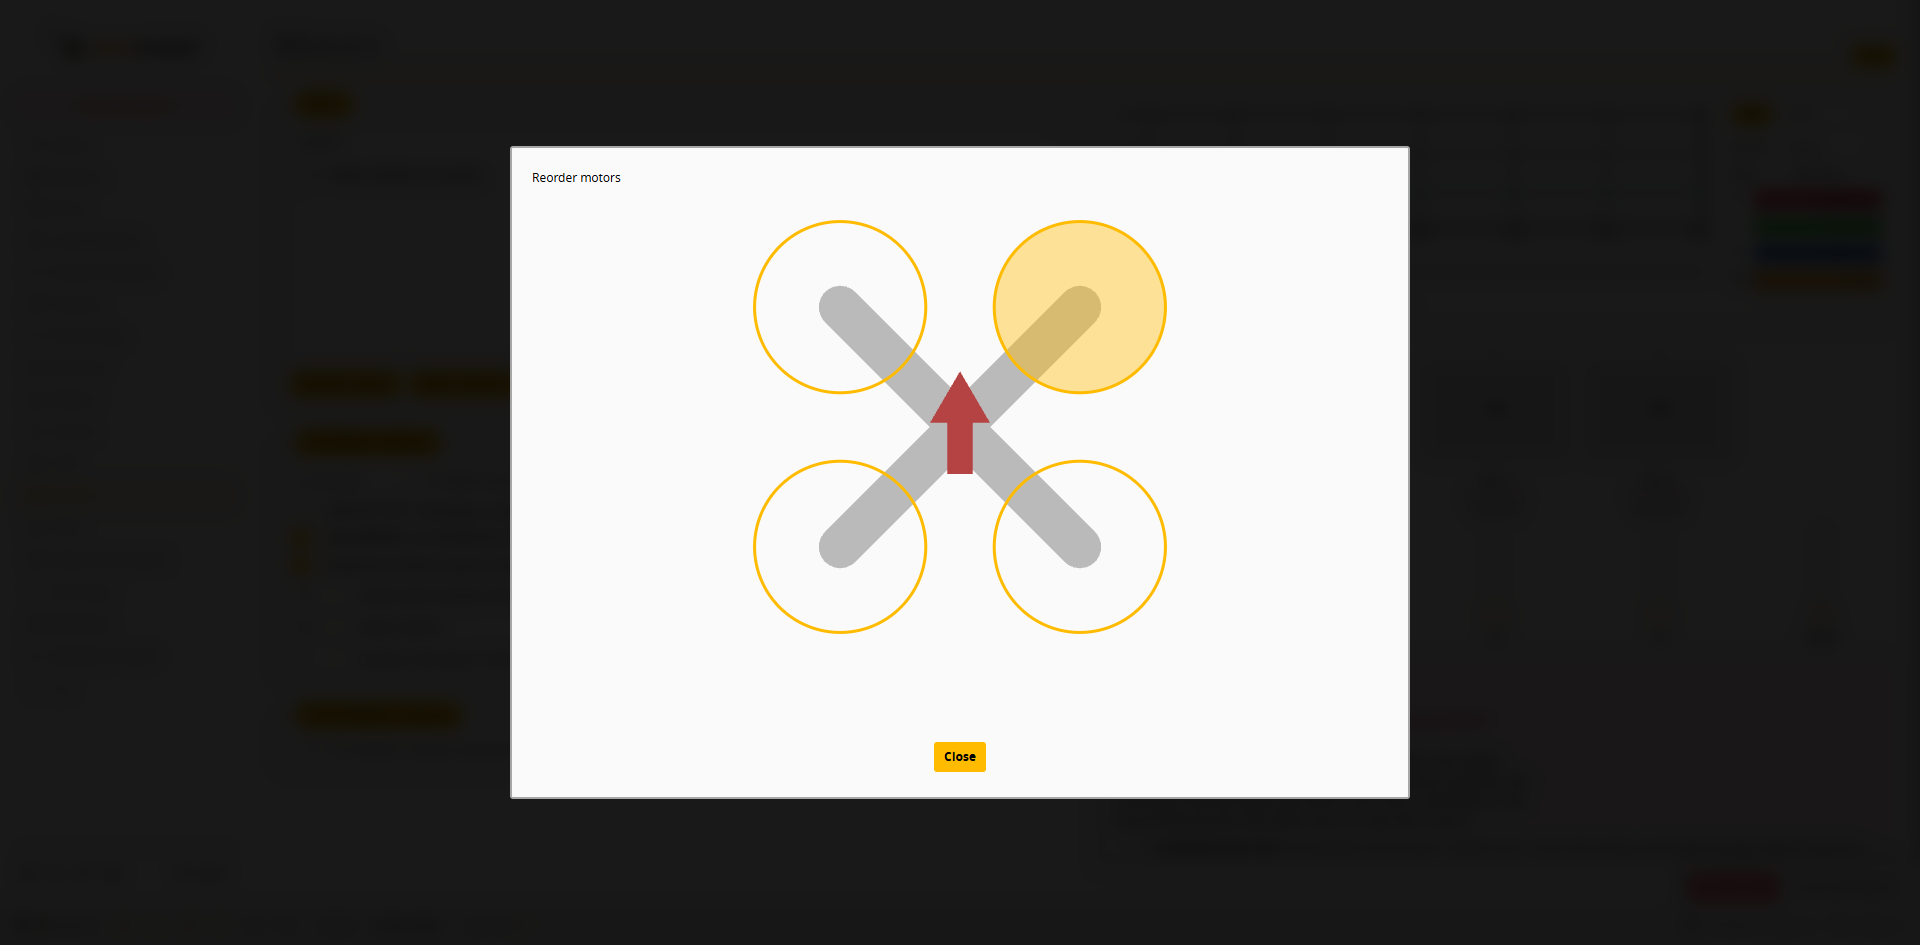
1. Klicken Sie auf **Reorder motors**, aktivieren Sie **I understand the risks, the propellers are removed.** und klicken Sie dann auf **Start**.
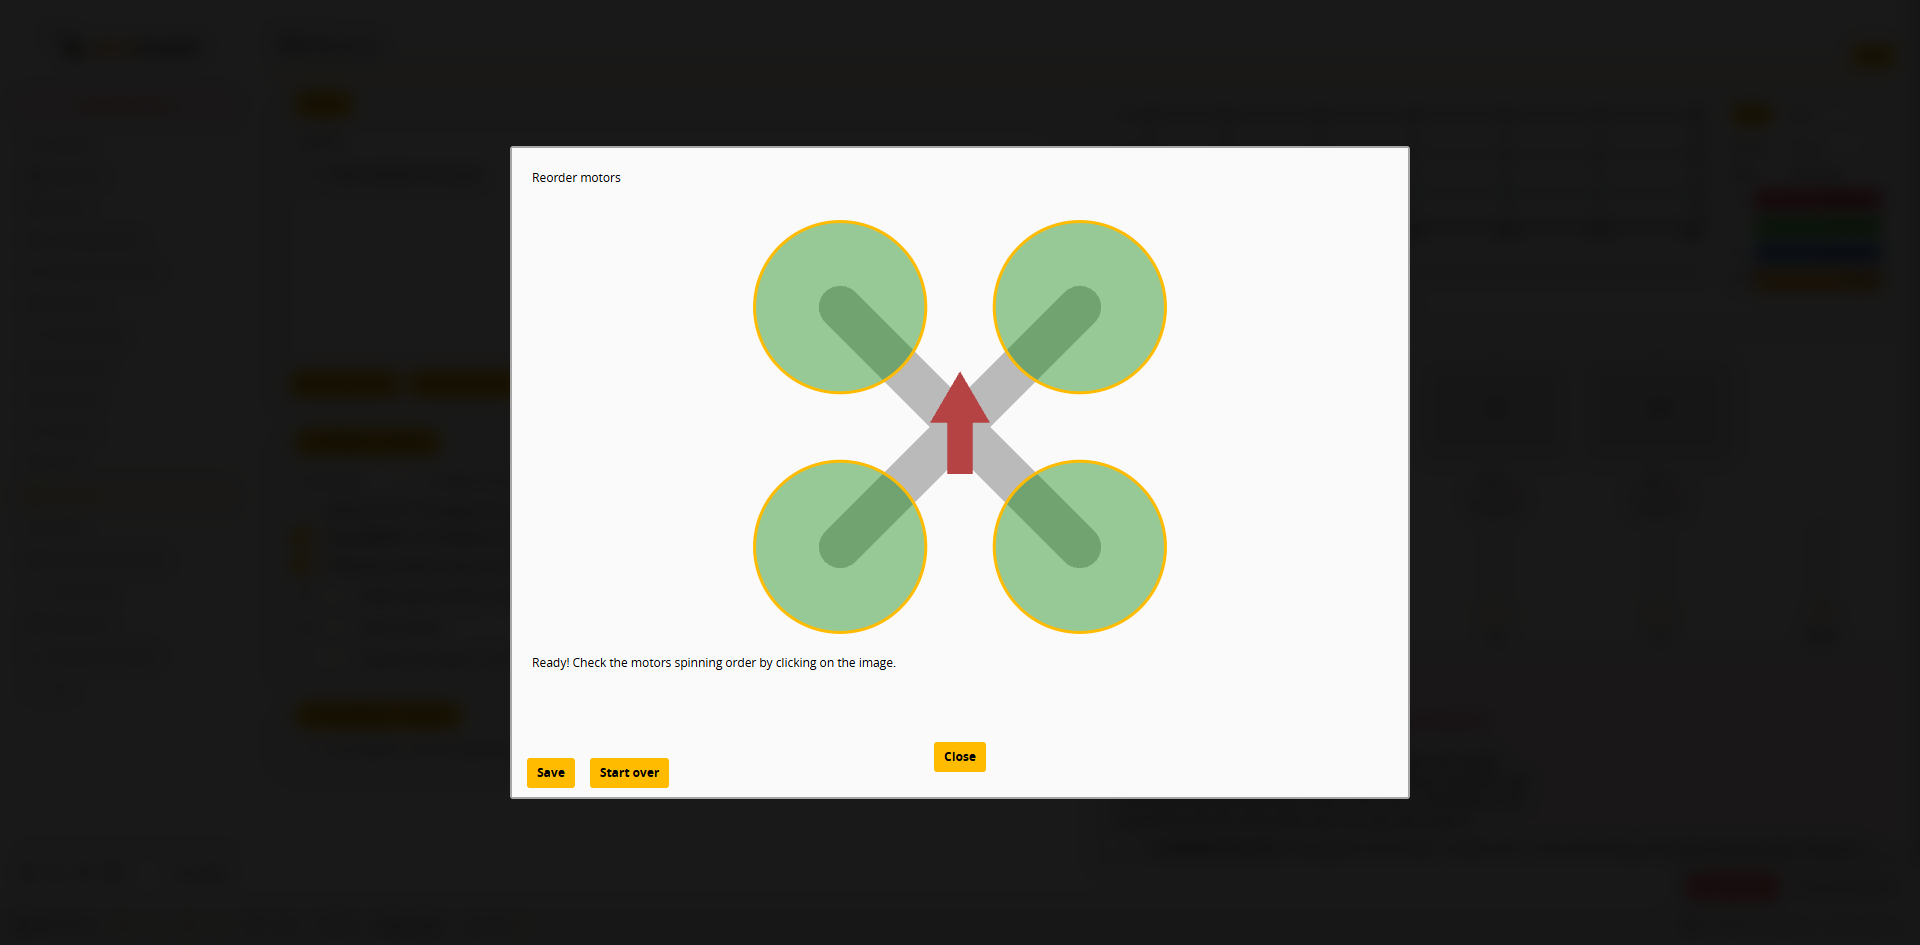
2. Die Motoren drehen sich nacheinander. Klicken Sie im Konfigurationsdiagramm auf die Position des Motors, der sich gerade dreht (gelb ist der aktuelle Motor, grün bedeutet abgeschlossen).
3. Wenn alle Motoren erledigt sind, wird `Ready! Check the motors spinning order by clicking on the image.` angezeigt; klicken Sie auf das Konfigurationsdiagramm, um die Reihenfolge zu prüfen, und dann auf **Save**.
## Bei falscher Motordrehrichtung
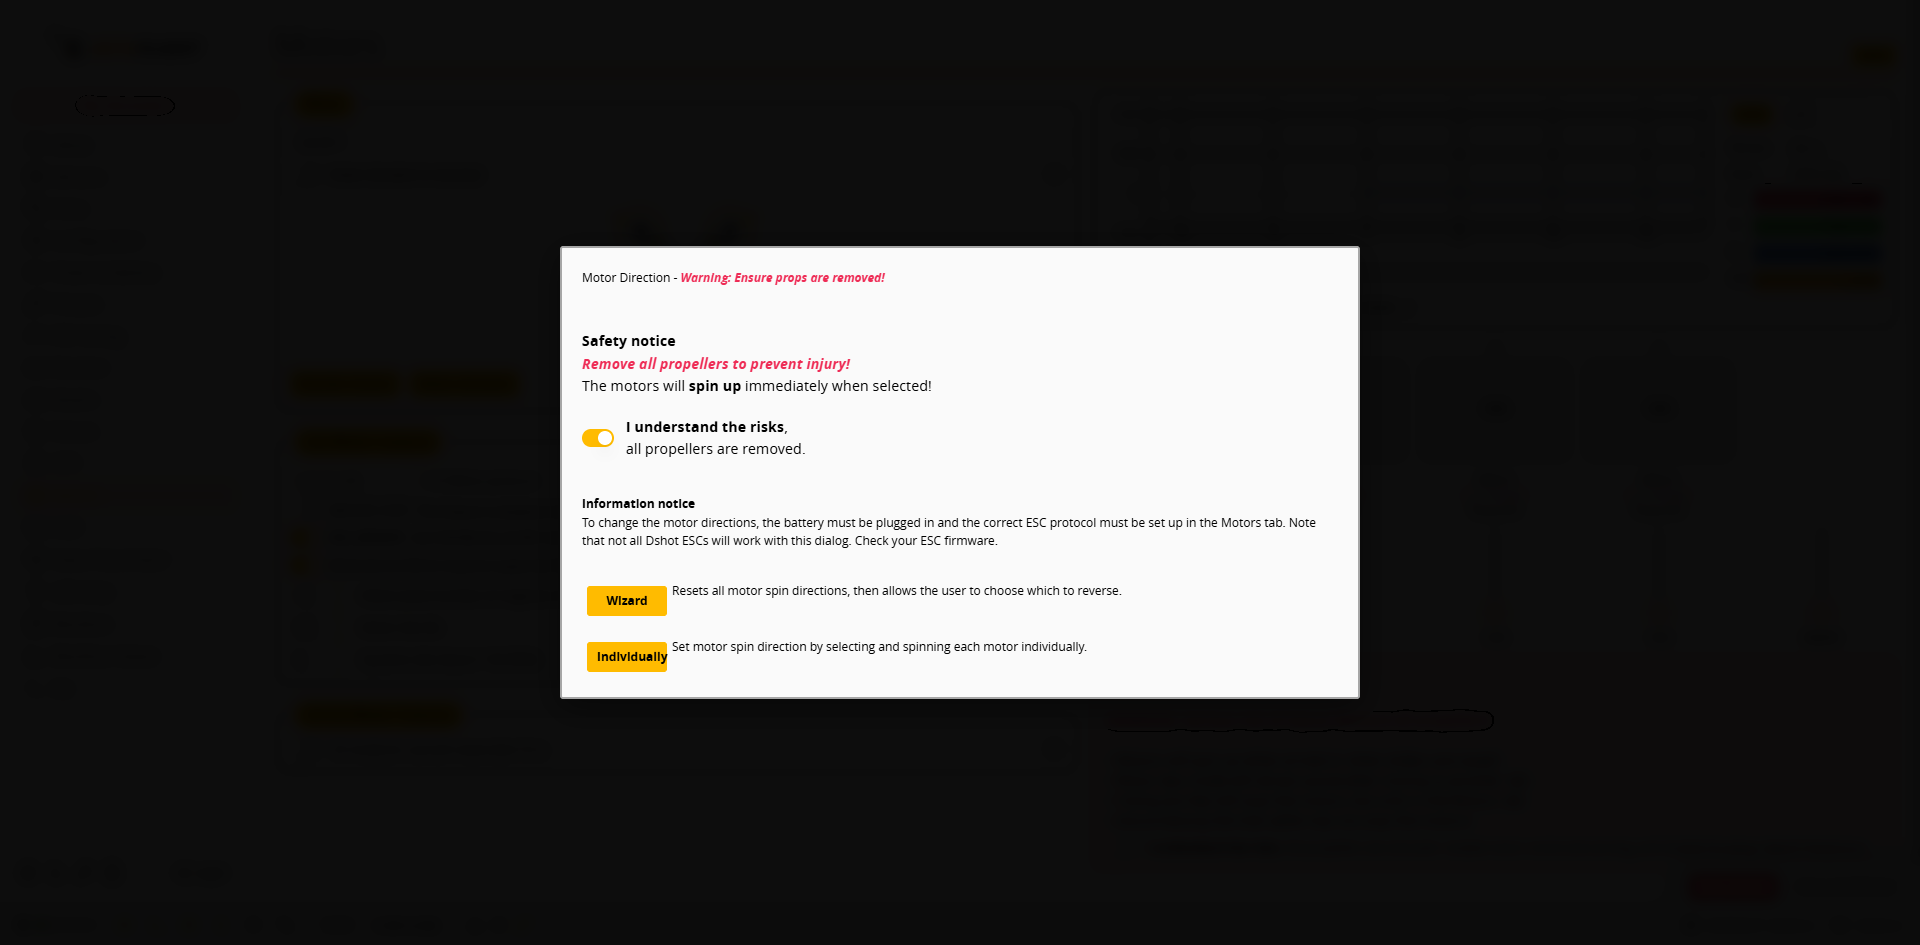
Bei Verwendung von DShot können Sie die Drehrichtung direkt in der Betaflight App einstellen, ohne den AM32 Configurator zu verwenden. Nicht alle DShot-ESCs unterstützen diese Funktion; dies hängt von der ESC-Firmware ab.
1. Klicken Sie auf **Motor direction** und aktivieren Sie **I understand the risks, all propellers are removed.**.
2. Wählen Sie die Einstellungsmethode:
* **Wizard**: Setzt zunächst die Drehrichtung aller Motoren zurück; anschließend wählen Sie die Motoren aus, die umgekehrt werden sollen.
* **Individually**: Motoren einzeln auswählen und drehen lassen, um die Drehrichtung einzustellen.
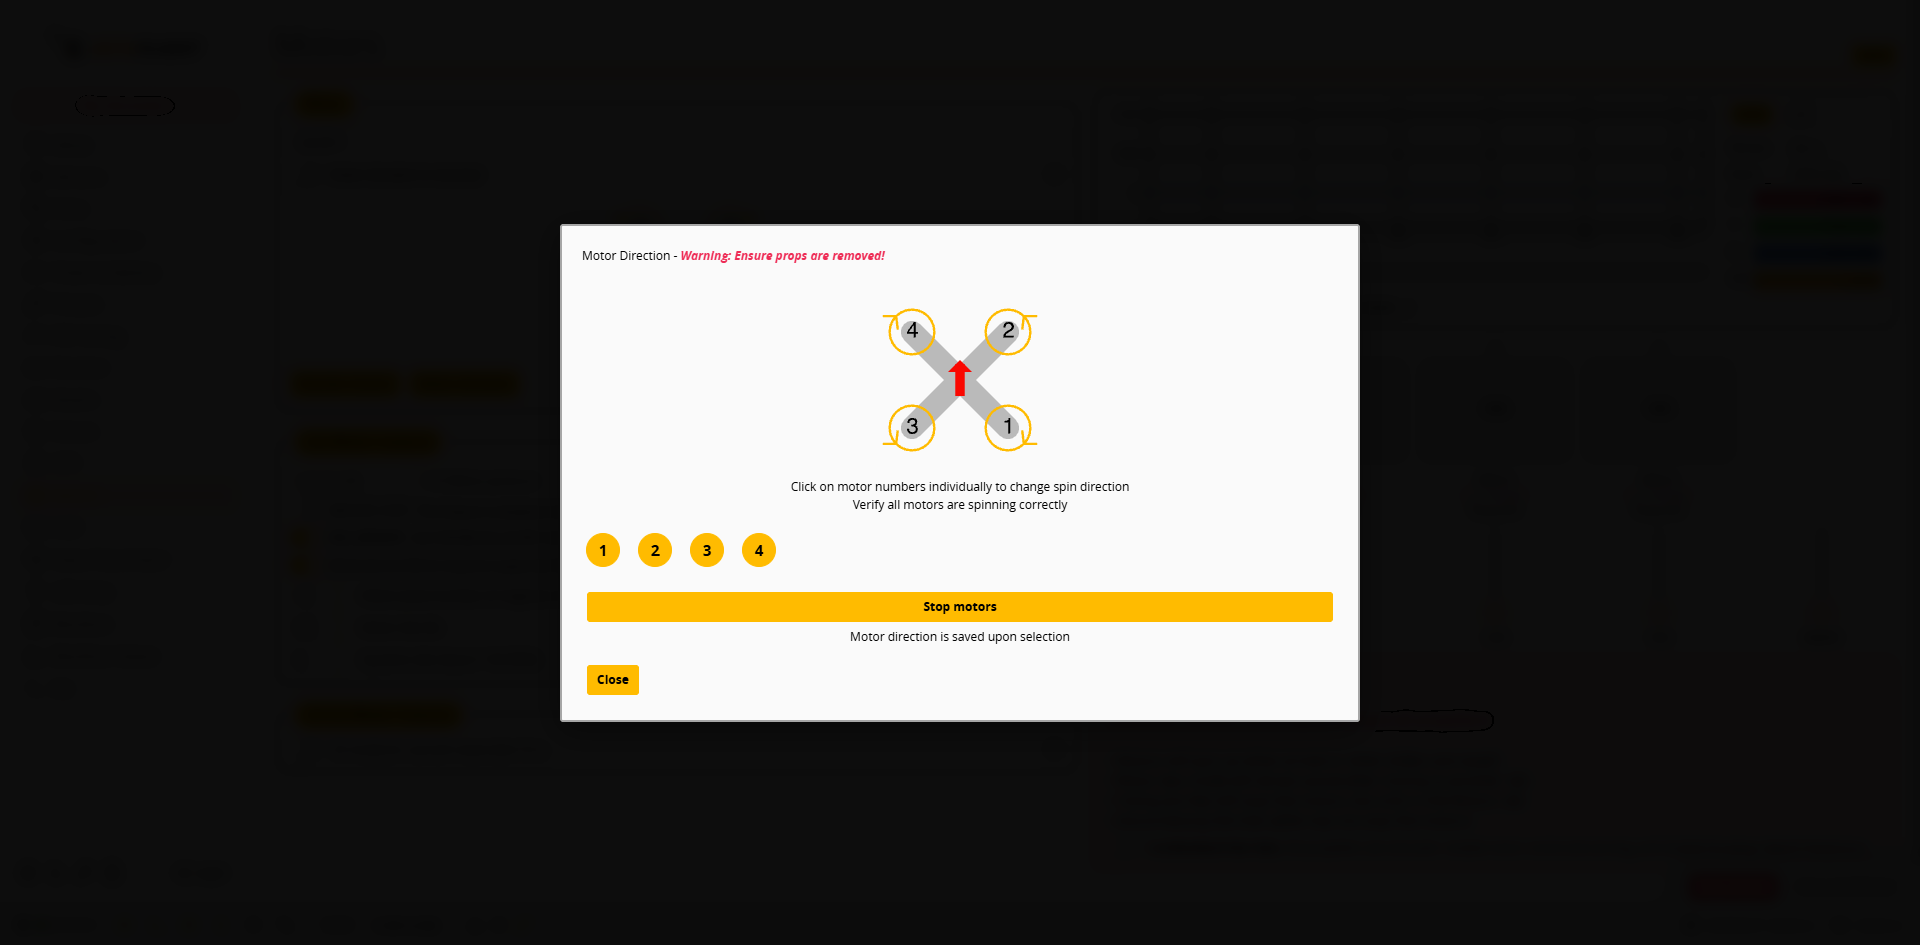
3. Am Beispiel von **Individually**: Klicken Sie auf **Start / spin motors** und klicken Sie auf eine Motornummer (**1** bis **4**), um die Drehrichtung dieses Motors umzuschalten; prüfen Sie, dass alle Motoren in der richtigen Richtung drehen. Die Auswahl wird sofort gespeichert (`Motor direction is saved upon selection`). Klicken Sie abschließend auf **Stop motors** und dann auf **Close**.