> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/de/firmware/betaflight/first-setup/ports.md).
# Ports einrichten
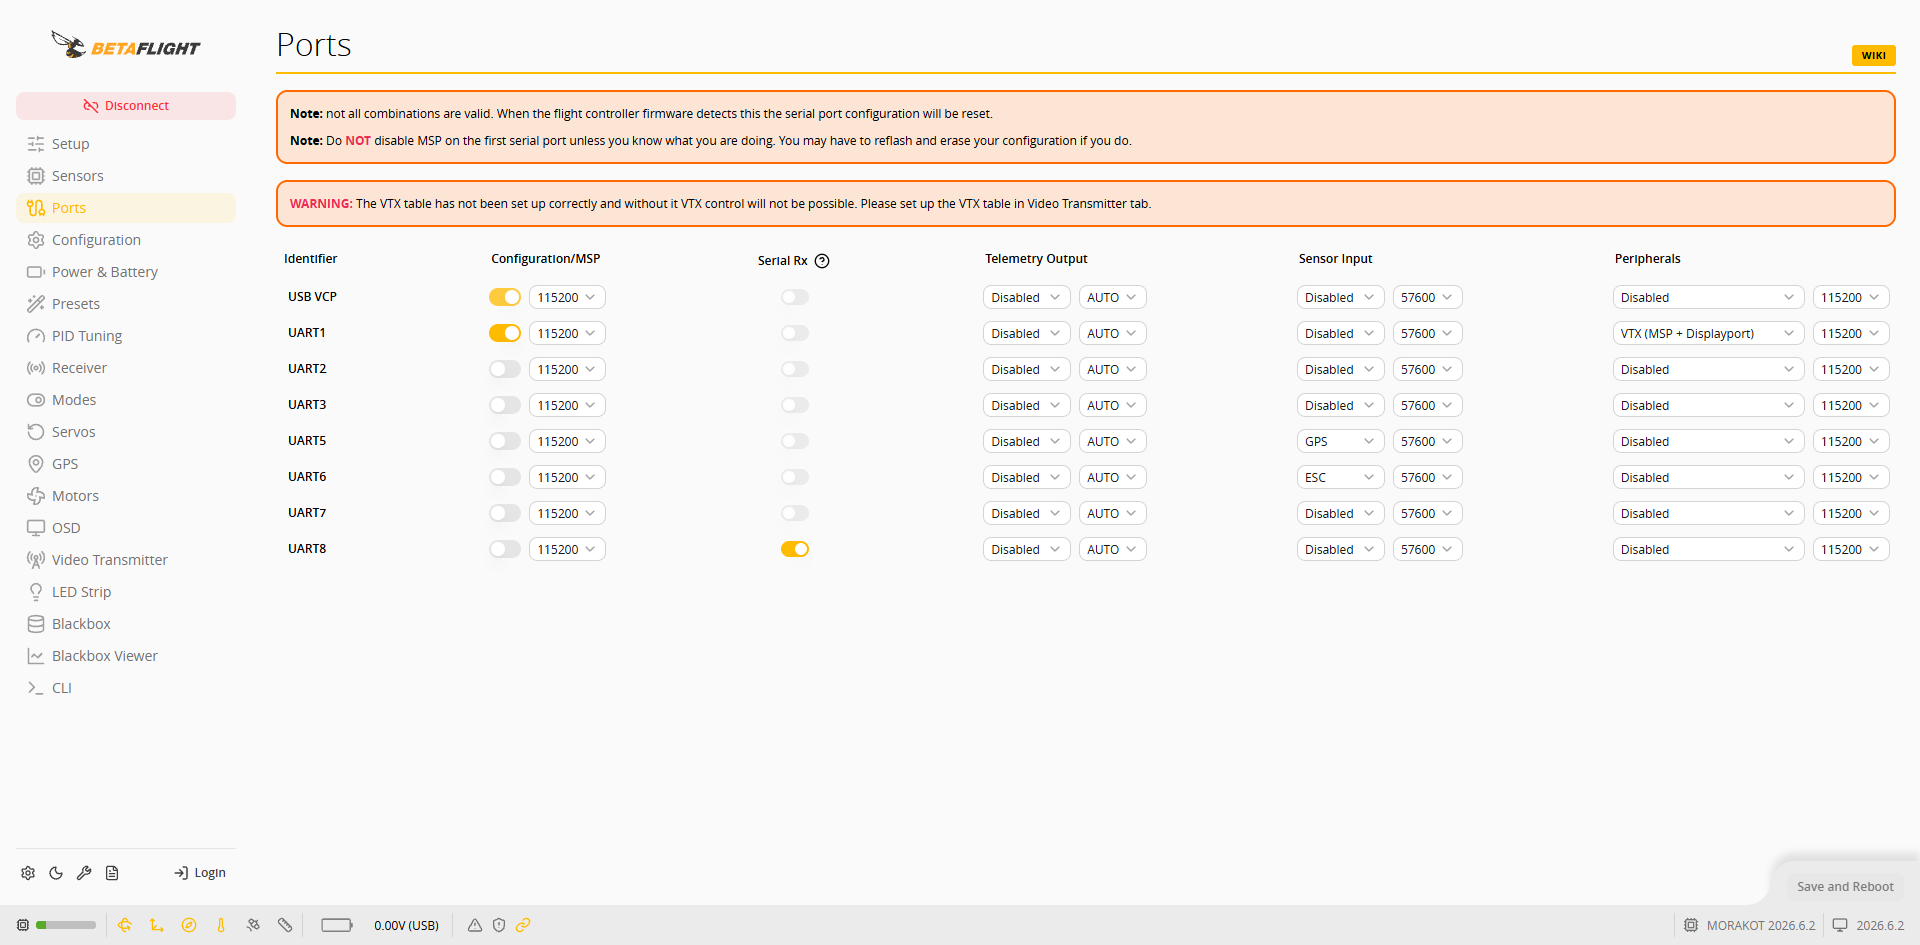
Legen Sie auf der Seite **Ports** die Funktion der einzelnen UARTs fest. Die Betaflight-Firmware des Morakot hat die gängigen Ports bereits vorkonfiguriert; bei der Ersteinrichtung genügt es, **Serial Rx** entsprechend der Verkabelung des Empfängers zu prüfen.
## Standardwerte
| Port | Standardfunktion | Verwendung |
| ------- | ------------------------------------------------------- | -------------------------------------- |
| USB VCP | Configuration/MSP (115200) | Verbindung zur Betaflight App |
| UART1 | Configuration/MSP, Peripherals: VTX (MSP + Displayport) | Digitaler Videosender (DJI-/VTX-Port) |
| UART2 | Nicht aktiviert | — |
| UART3 | Nicht aktiviert | S.BUS-Eingang des Videosenders |
| UART5 | Sensor Input: GPS (57600) | GPS |
| UART6 | Sensor Input: ESC (57600) | ESC-Telemetrie |
| UART7 | Nicht aktiviert | Reserviert, bei Bedarf aktivieren |
| UART8 | Serial Rx | RC Input (Empfänger der Fernsteuerung) |
{% hint style="warning" %}
Deaktivieren Sie gemäß dem Hinweis auf der Seite MSP an der ersten seriellen Schnittstelle nicht; andernfalls müssen Sie möglicherweise die Firmware neu flashen und die Einstellungen löschen.
{% endhint %}
## Vom Empfänger verwendeten UART einrichten
Wenn der Empfänger an RC Input angeschlossen ist, wird UART8 verwendet; wenn das Empfängersignal über den S.BUS des Videosenders eingespeist wird, wird UART3 verwendet. Die Pinpositionen finden Sie unter [Morakot RC-Steckverbinder und Zuordnung der seriellen Schnittstellen](/taiphoon.com-docs/de/products/flight-controller/taiphoon-morakot-flight-controller/rc-port-reference.md).
{% tabs %}
{% tab title="RC Input (UART8)" %}
Wenn der Empfänger (z. B. ein ELRS-/CRSF-Empfänger) an RC Input angeschlossen ist, verwenden Sie die Standardwerte: **Serial Rx** an **UART8** ist bereits aktiviert und muss nicht geändert werden.
{% endtab %}
{% tab title="S.BUS des Videosenders (UART3)" %}
Wenn das Empfängersignal über den S.BUS-Ausgang des Videosenders (z. B. DJI O4 Pro) eingespeist wird:
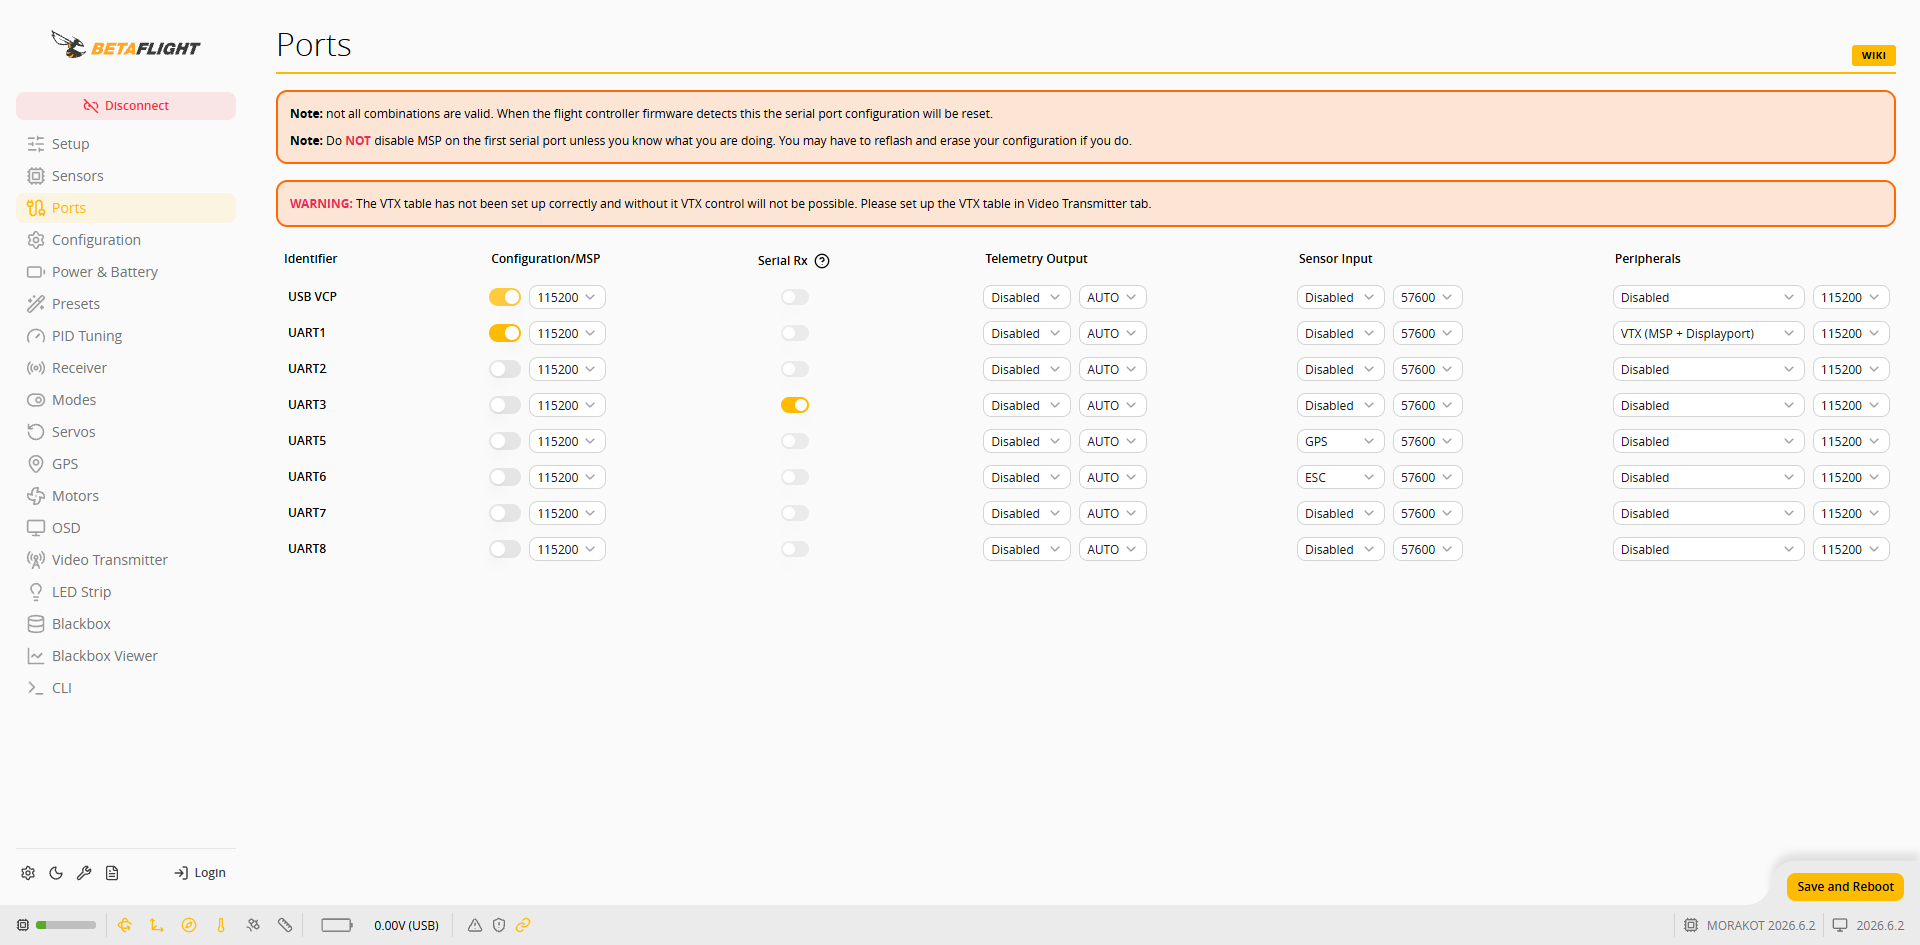
1. Aktivieren Sie **Serial Rx** an **UART3**, deaktivieren Sie **Serial Rx** an **UART8** und klicken Sie dann auf **Save and Reboot**.
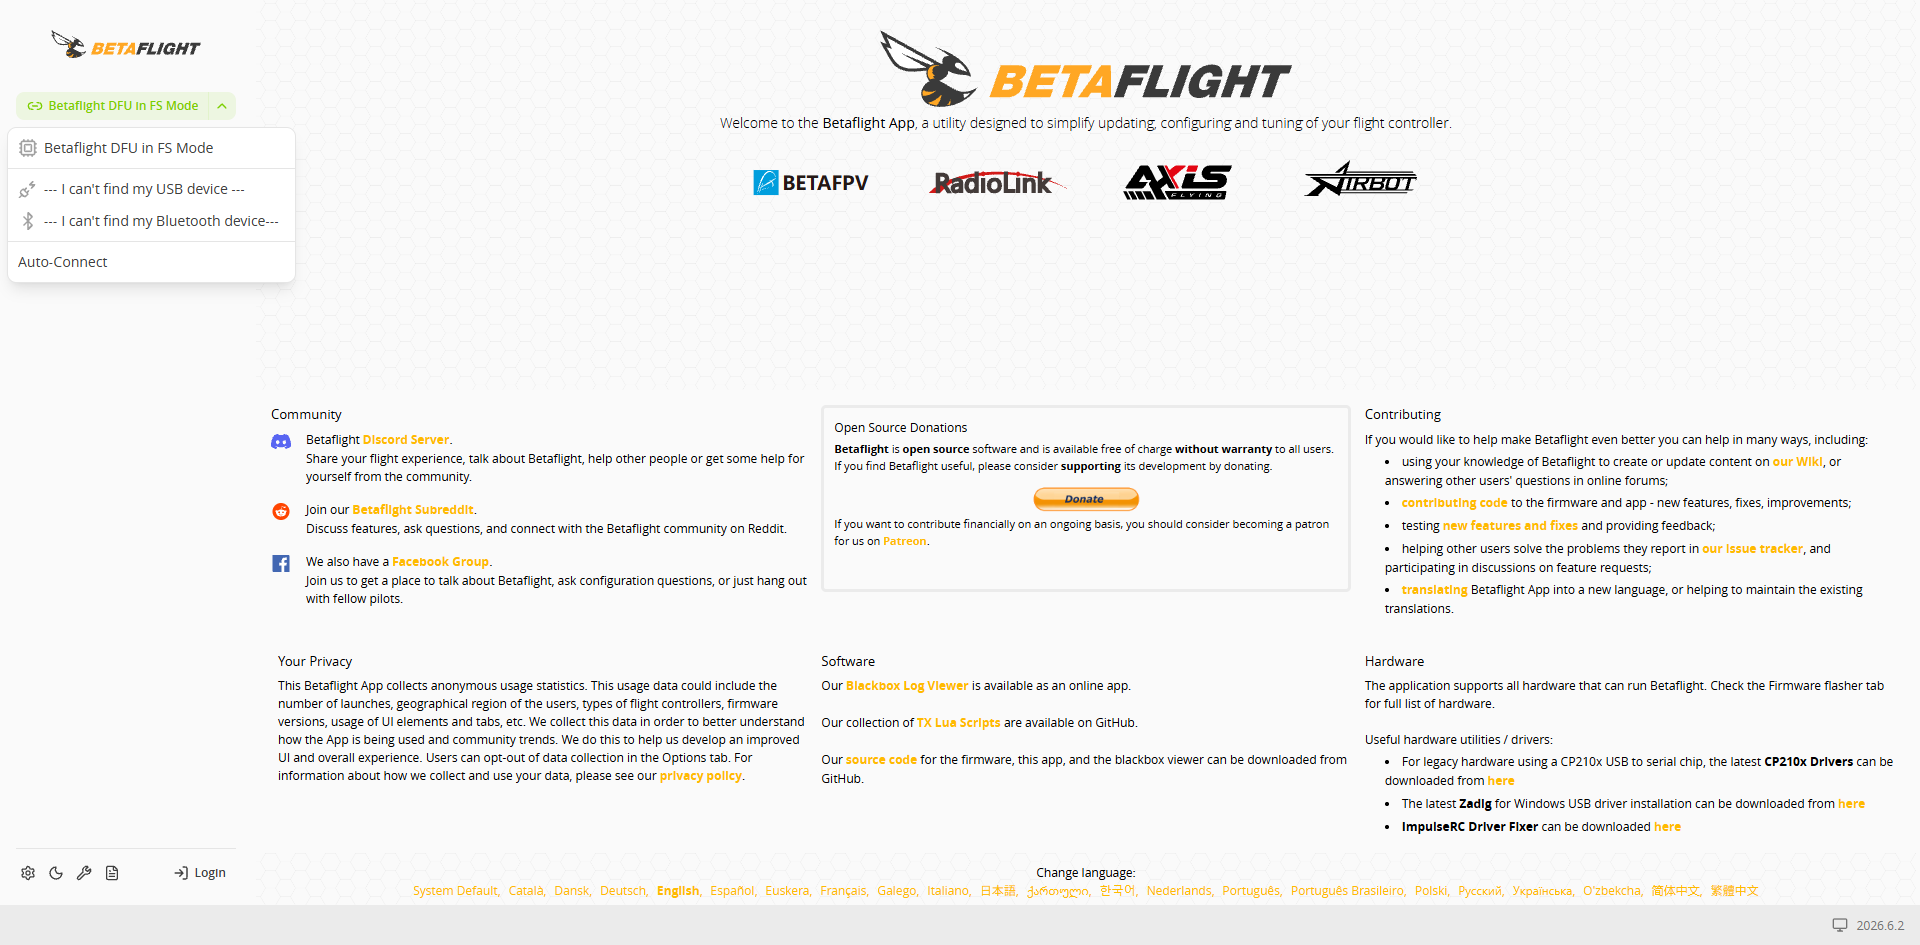
2. Nach dem Neustart des Flugcontrollers kehrt die App zur Willkommensseite zurück. Wählen Sie oben links im Port-Menü die serielle Schnittstelle des Flugcontrollers (z. B. **Betaflight STM Electronics**) und klicken Sie auf **Connect**, um die Verbindung wiederherzustellen.
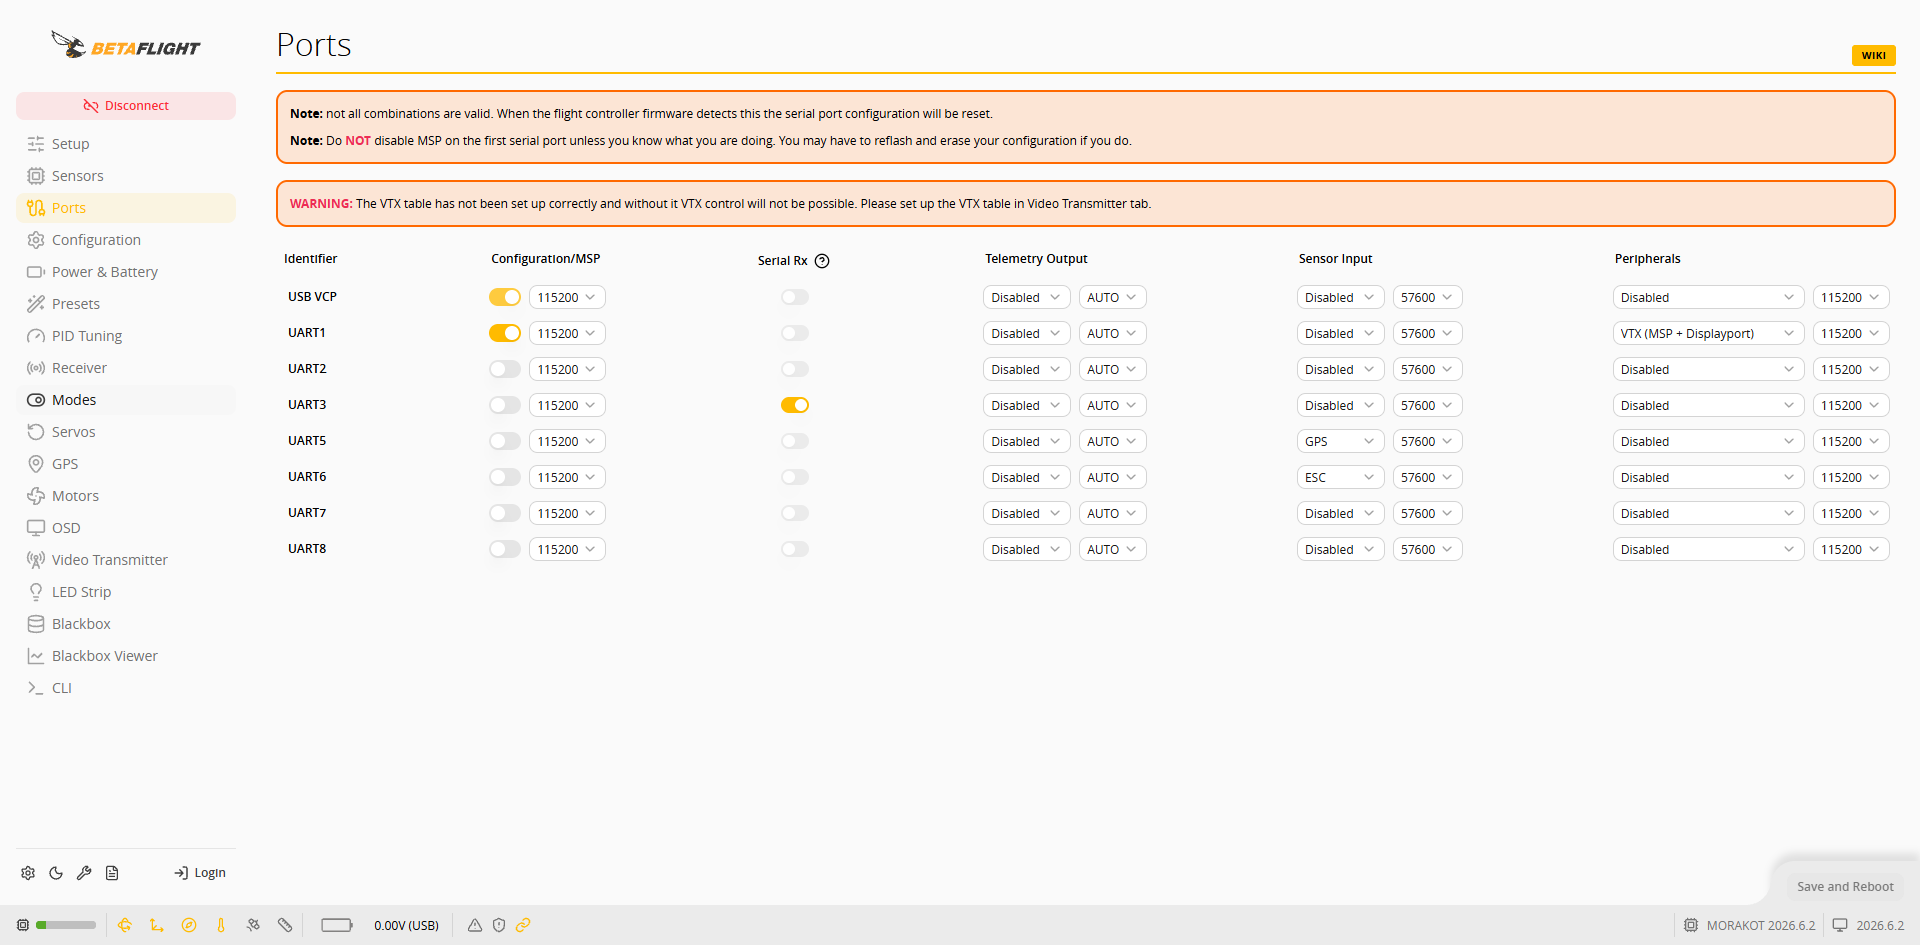
3. Kehren Sie zur Seite **Ports** zurück und prüfen Sie, dass **Serial Rx** an **UART3** aktiviert ist.
{% endtab %}
{% endtabs %}
## Weitere Einrichtung
Wählen Sie unter [Empfänger einrichten](/taiphoon.com-docs/de/firmware/betaflight/first-setup/receiver.md) das entsprechende Protokoll: CRSF für einen ELRS-/CRSF-Empfänger an RC Input, SBUS für den S.BUS des Videosenders.