> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/de/firmware/px4/first-setup/compass-calibration.md).
# Kompass kalibrieren
Bringen Sie das Fluggerät gemäß den Anweisungen auf dem Bildschirm in sechs Lagen und drehen Sie es dabei kontinuierlich, um die Kompasskalibrierung abzuschließen.
{% hint style="warning" %}
Entfernen Sie zunächst die Propeller. Kalibrieren Sie an einem Ort fern von Metallgegenständen, Computern und anderen Magnetfeldquellen.
{% endhint %}
{% stepper %}
{% step %}
### Kalibrierung starten
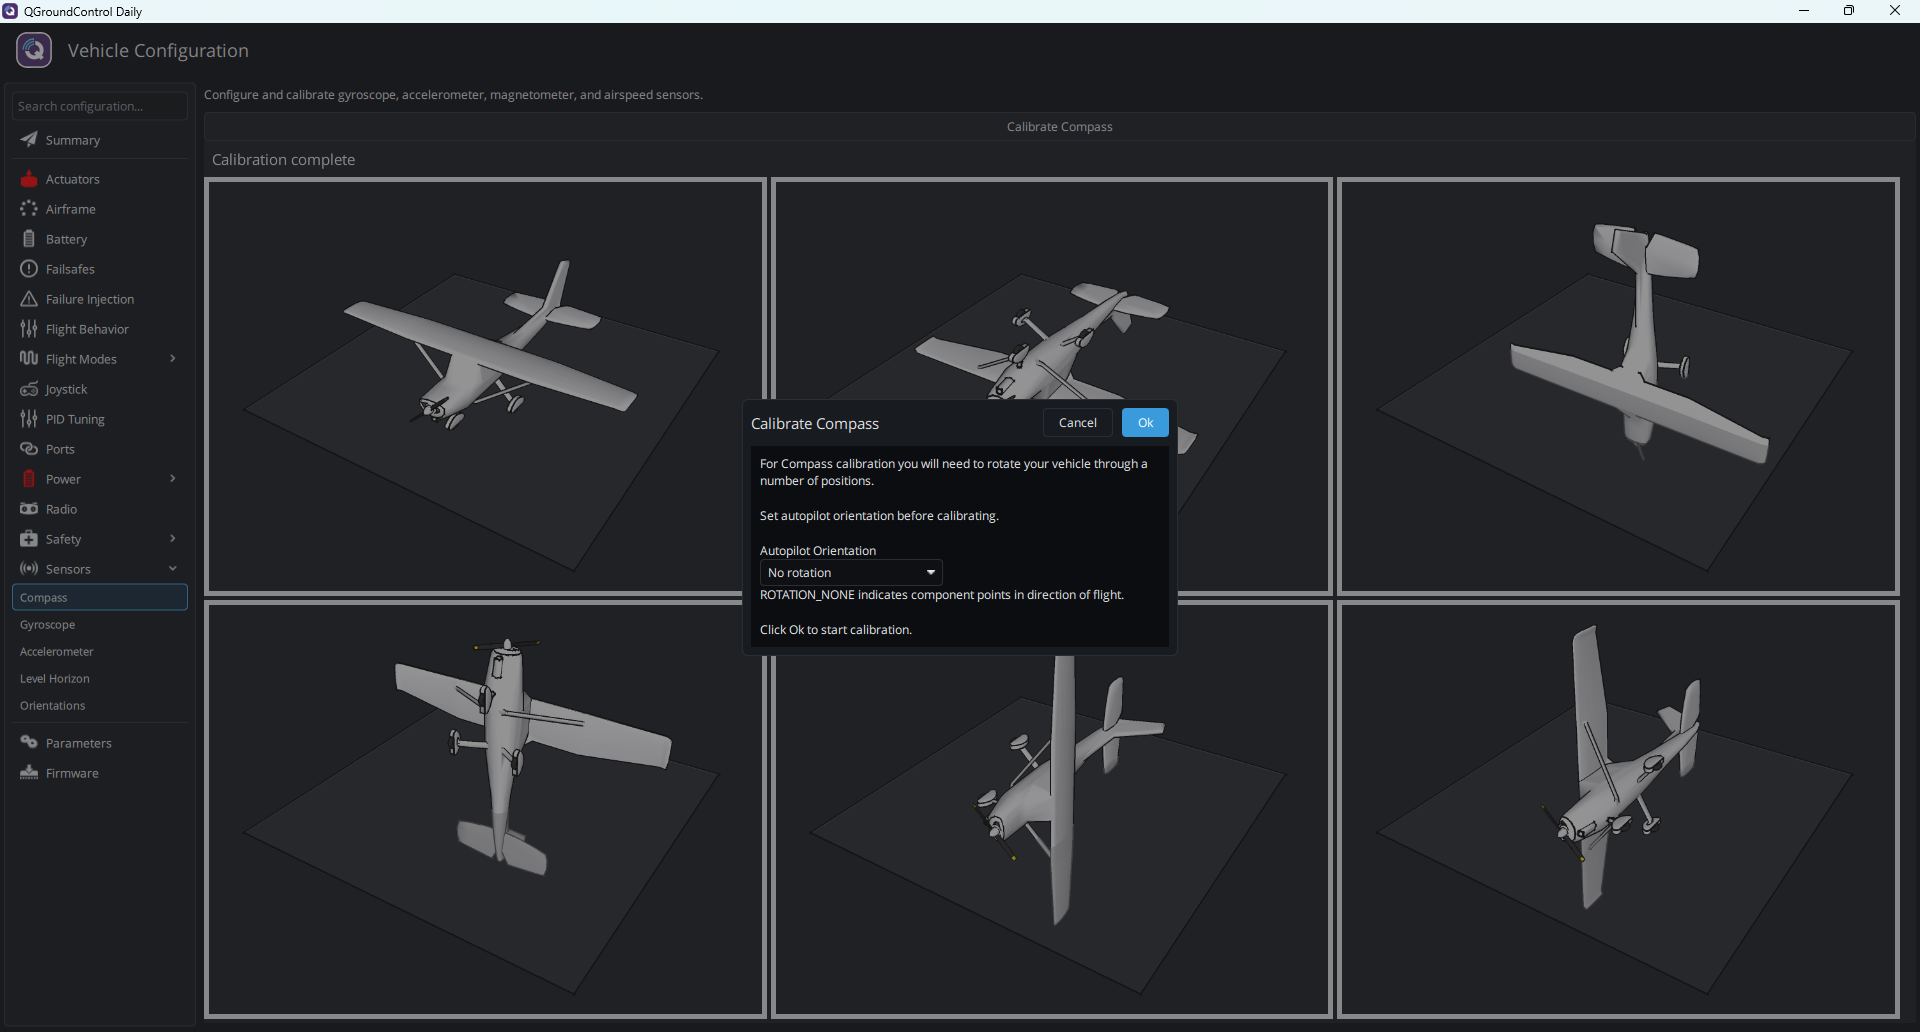
Klicken Sie in **Vehicle Configuration** links auf **Sensors** → **Compass** und dann auf **Calibrate Compass**. Prüfen Sie **Autopilot Orientation** und klicken Sie anschließend auf **Ok**.
{% endstep %}
{% step %}
### In sechs Lagen nacheinander drehen
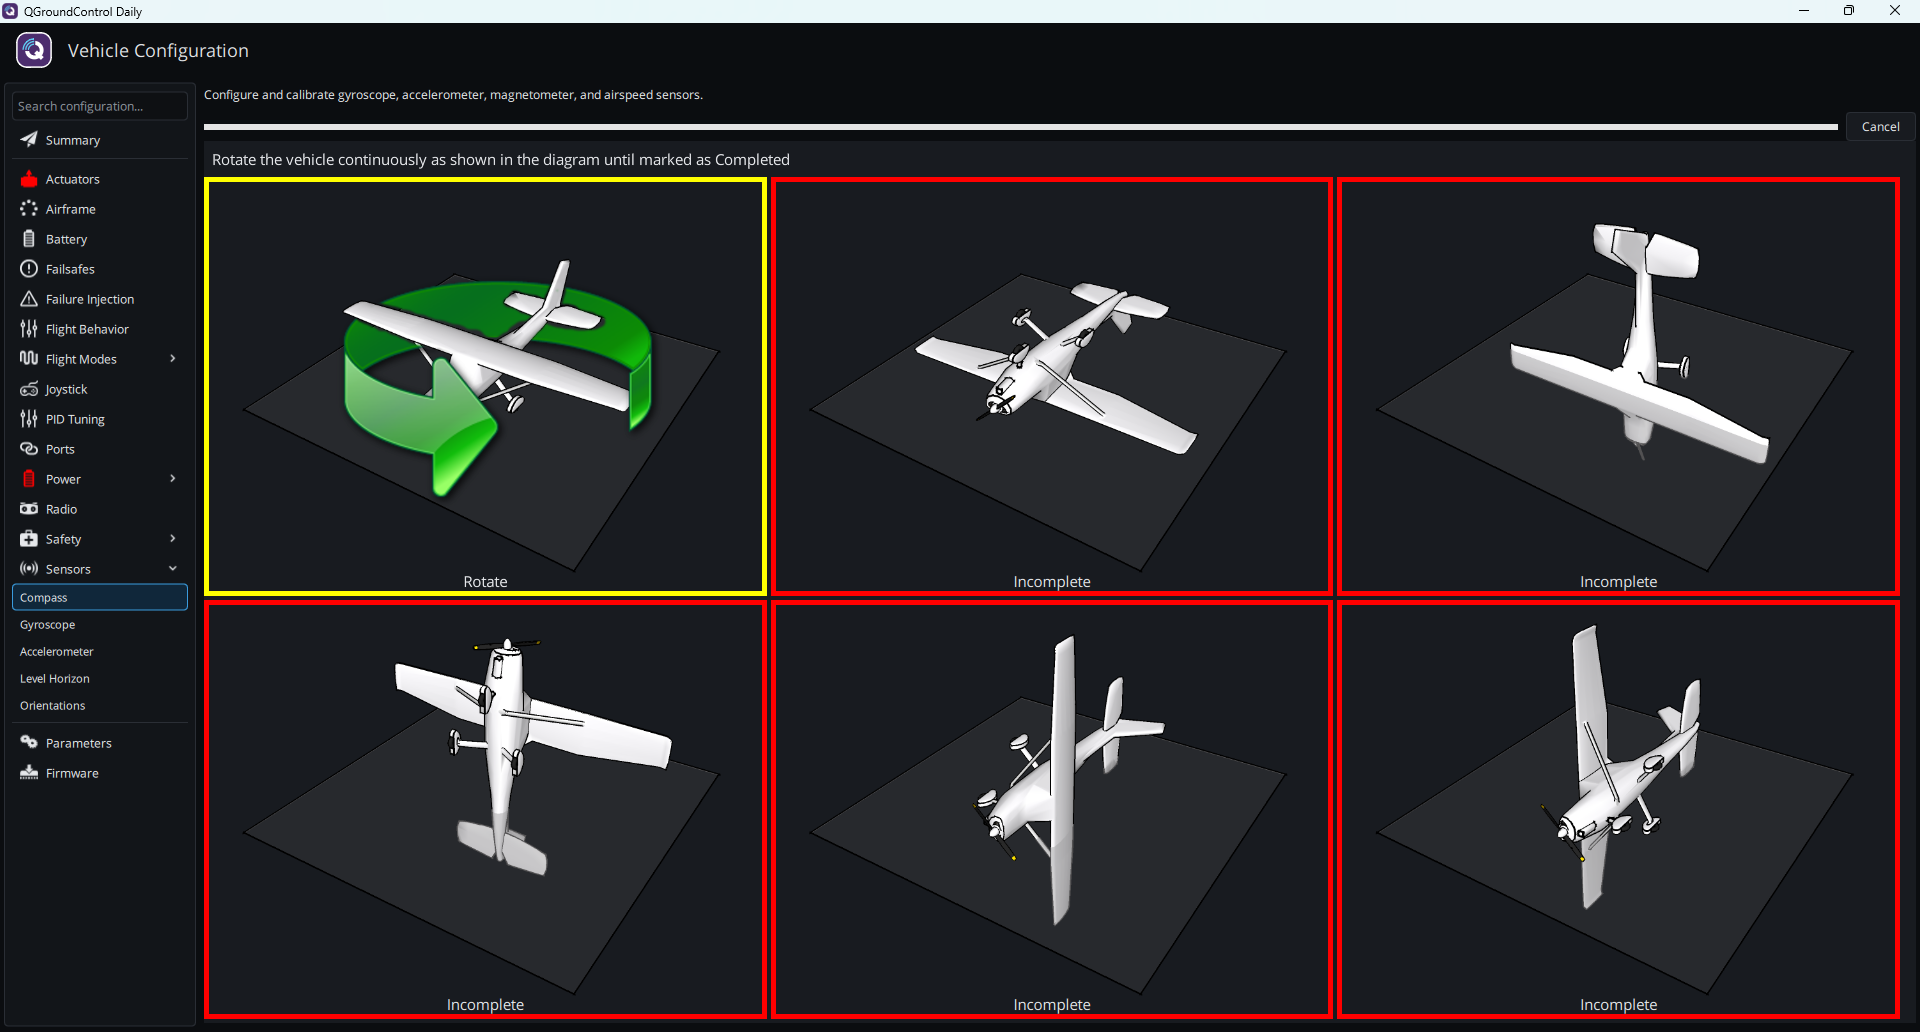
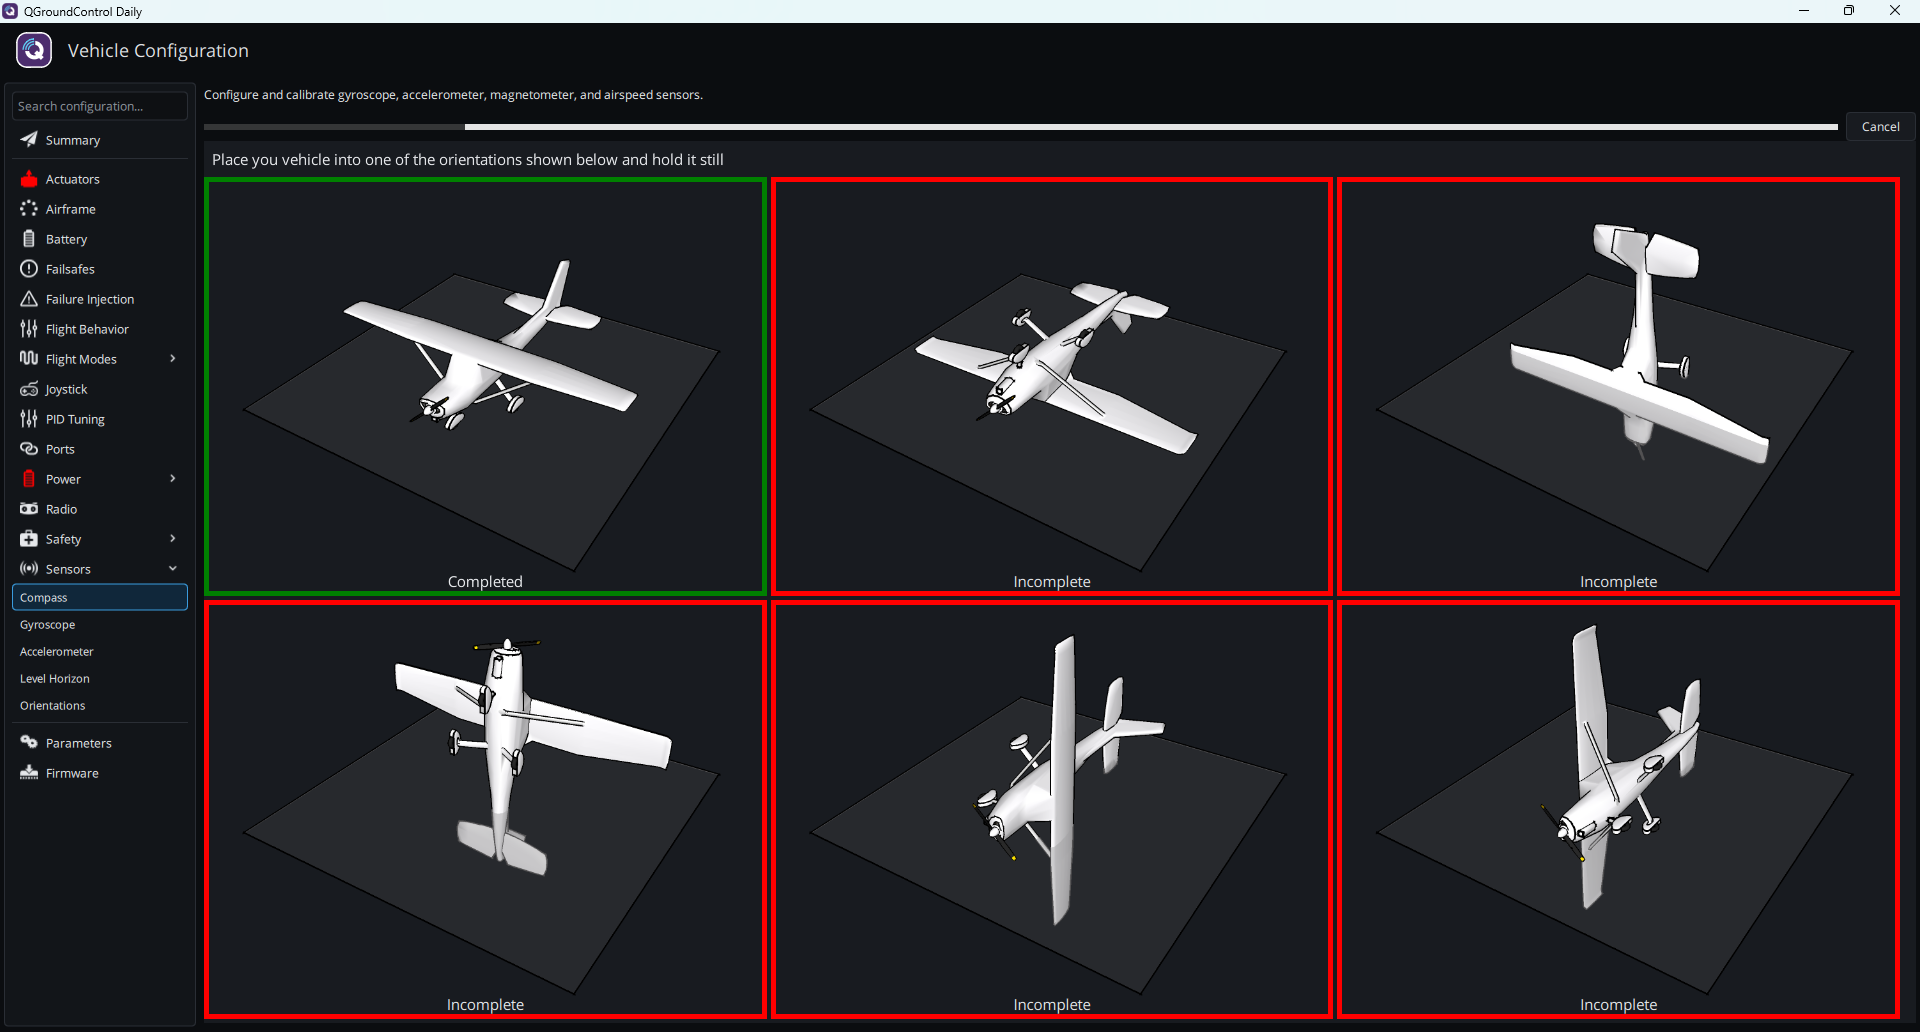
Bringen Sie das Fluggerät gemäß der Abbildung in eine beliebige noch nicht abgeschlossene (**Incomplete**) Lage. Wenn die Umrandung gelb wird und **Rotate** anzeigt, drehen Sie das Fluggerät kontinuierlich in Richtung der grünen Pfeile, bis sie grün wird und **Completed** anzeigt, und wechseln Sie dann zur nächsten Lage.
{% endstep %}
{% step %}
### Kalibrierung abschließen
Sobald alle sechs Lagen **Completed** anzeigen, ist die Kompasskalibrierung abgeschlossen.
{% endstep %}
{% endstepper %}
{% hint style="info" %}
Wenn `Retry calibration (unable to fit mag 0)` oder `[cal] calibration failed: mag` angezeigt wird, ist die Kompasskalibrierung fehlgeschlagen. Wechseln Sie an einen Ort fern von magnetischen Störungen und kalibrieren Sie erneut.
{% endhint %}
## Nächster Schritt
[Motorausgänge einrichten und testen](/taiphoon.com-docs/de/firmware/px4/first-setup/motor-setup.md)