> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/de/firmware/px4/first-setup/motor-setup.md).
# Motorausgänge einrichten und testen
Weisen Sie die Motorausgänge und das Kommunikationsprotokoll zu und testen Sie anschließend nacheinander Position und Drehrichtung der Motoren. Wählen Sie je nach dem Protokoll, das der elektronische Drehzahlregler (ESC) verwendet, unten den Tab **DShot** oder **PWM**.
{% hint style="danger" %}
Entfernen Sie vor dem Test unbedingt die Propeller.
{% endhint %}
{% stepper %}
{% step %}
### Motorkonfiguration prüfen
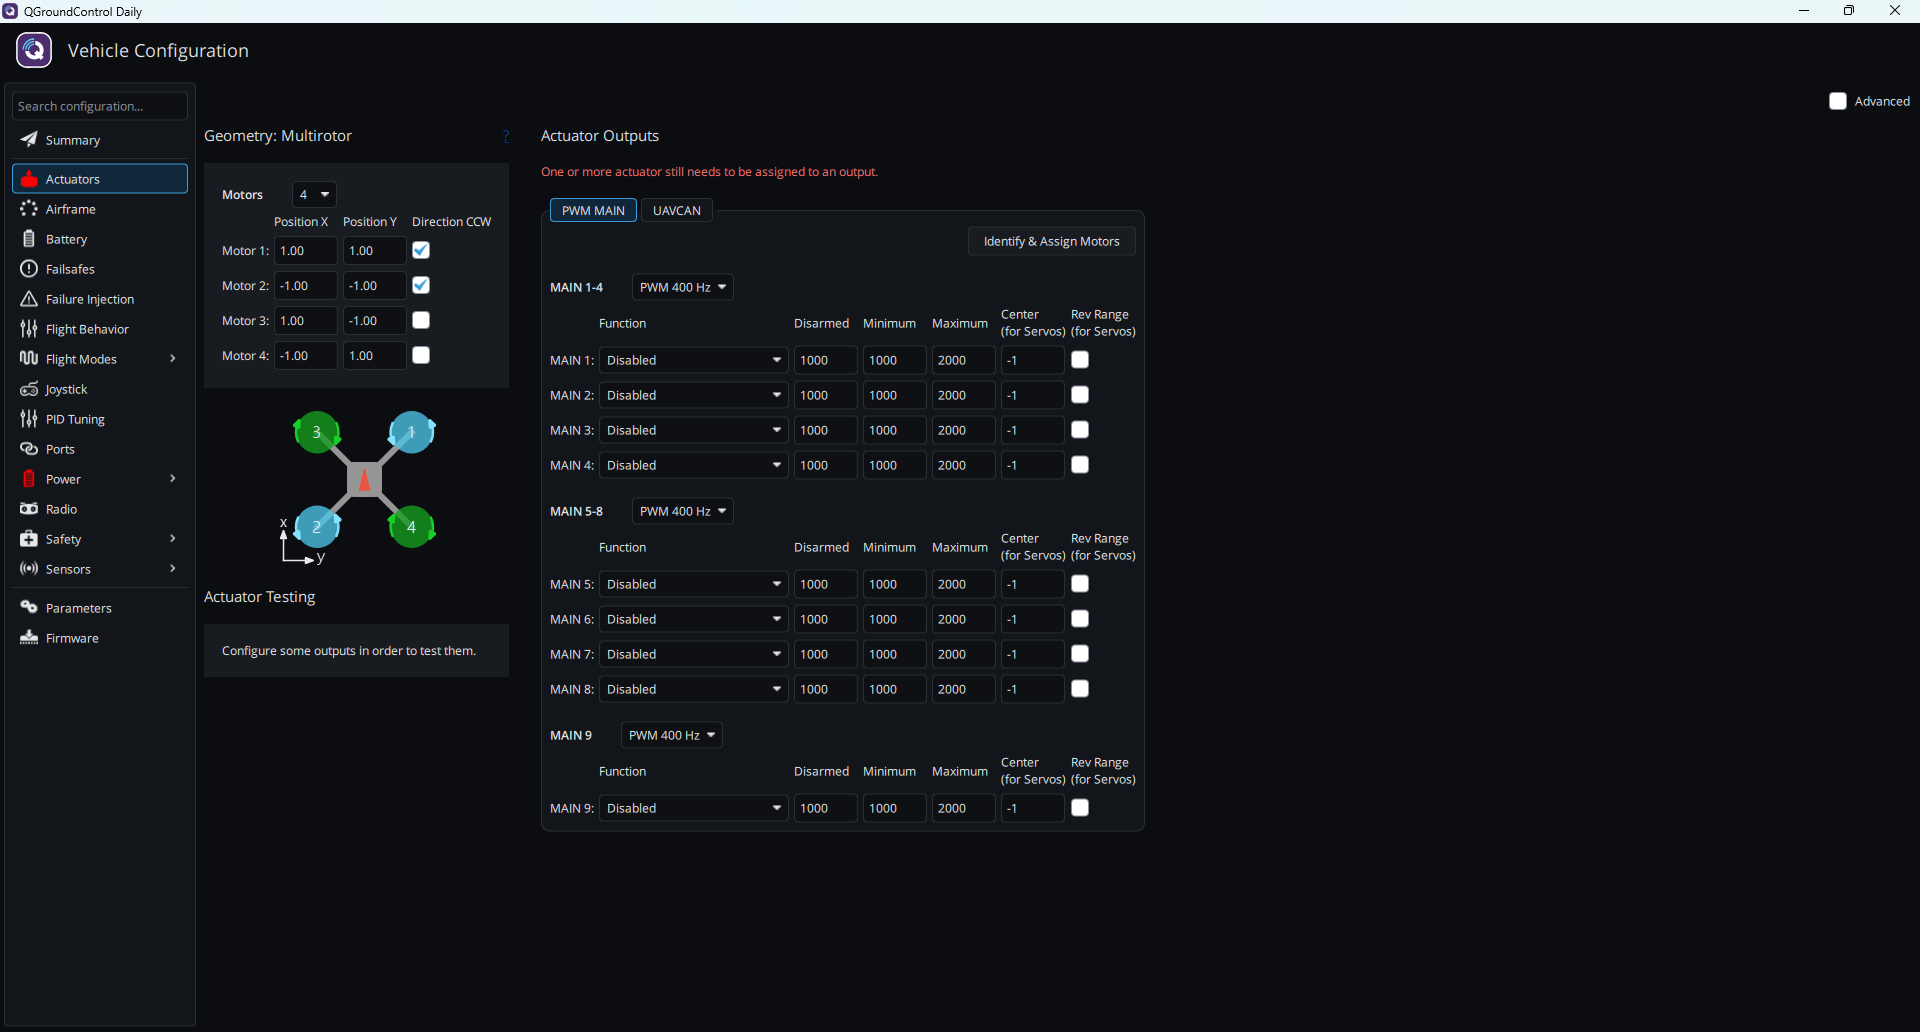
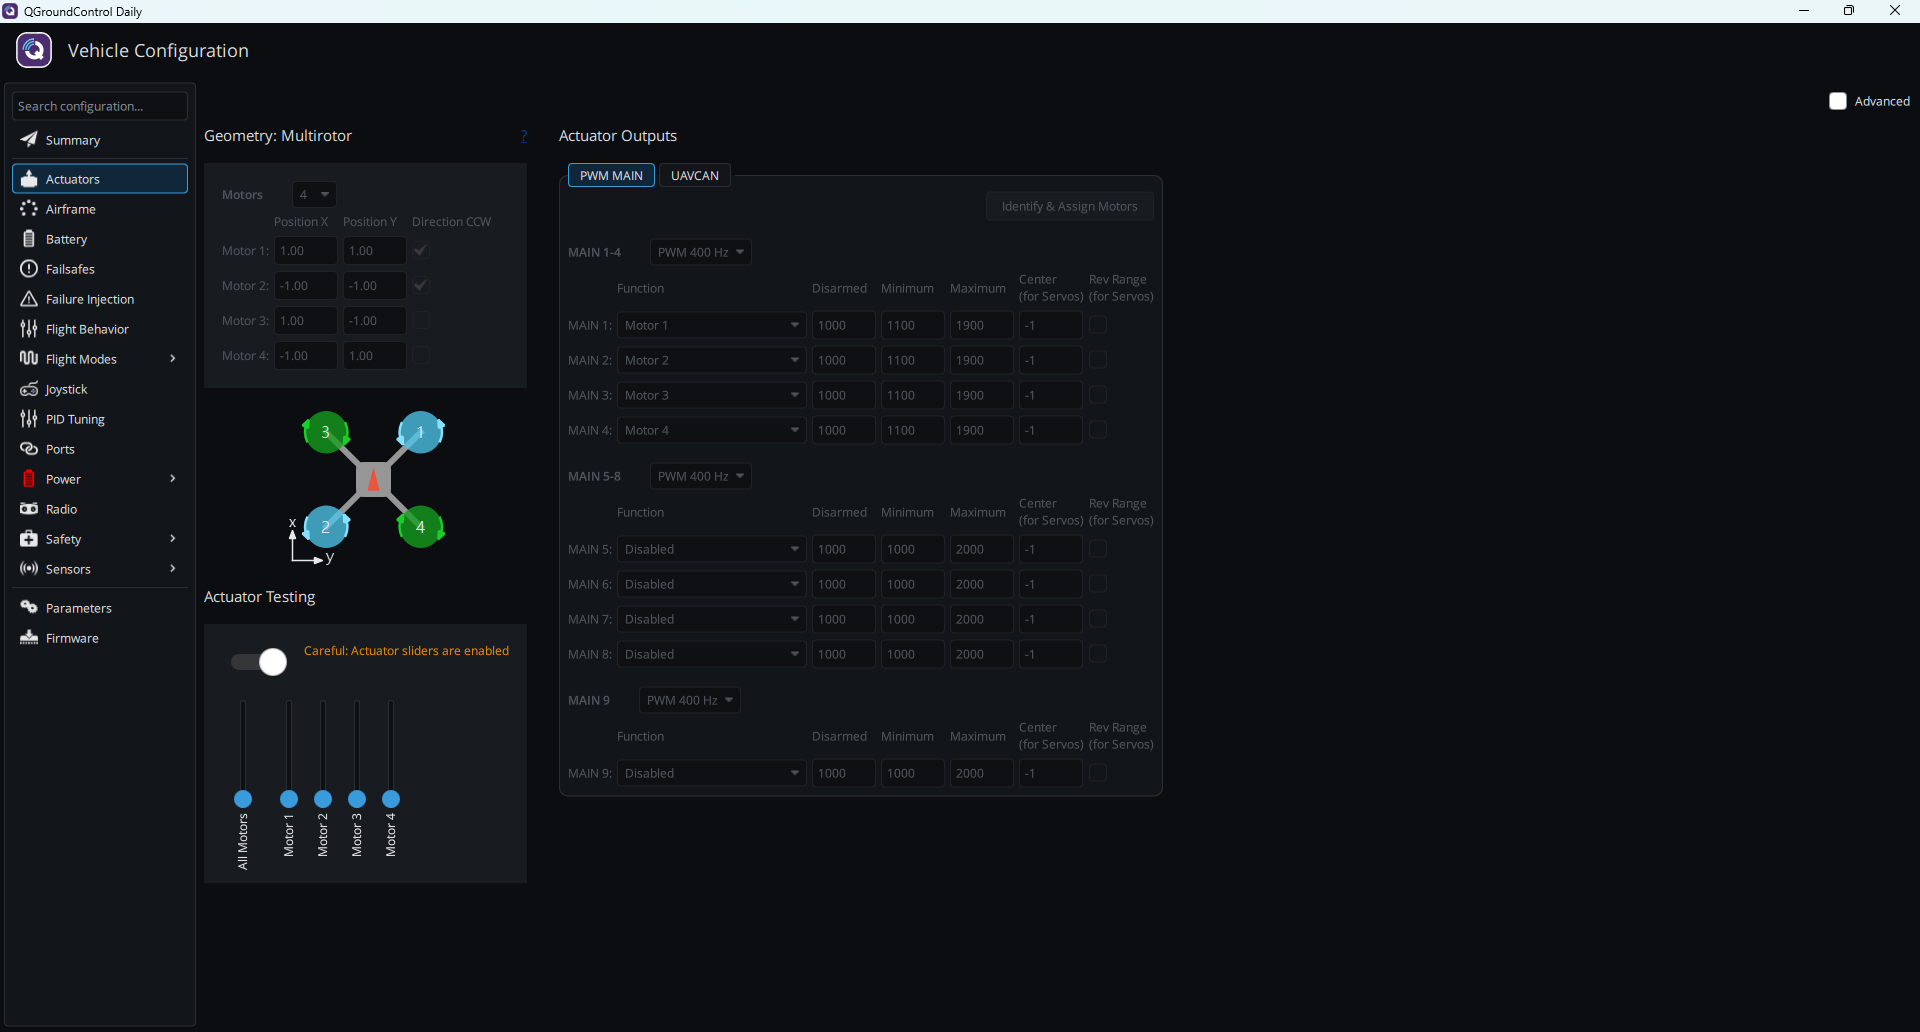
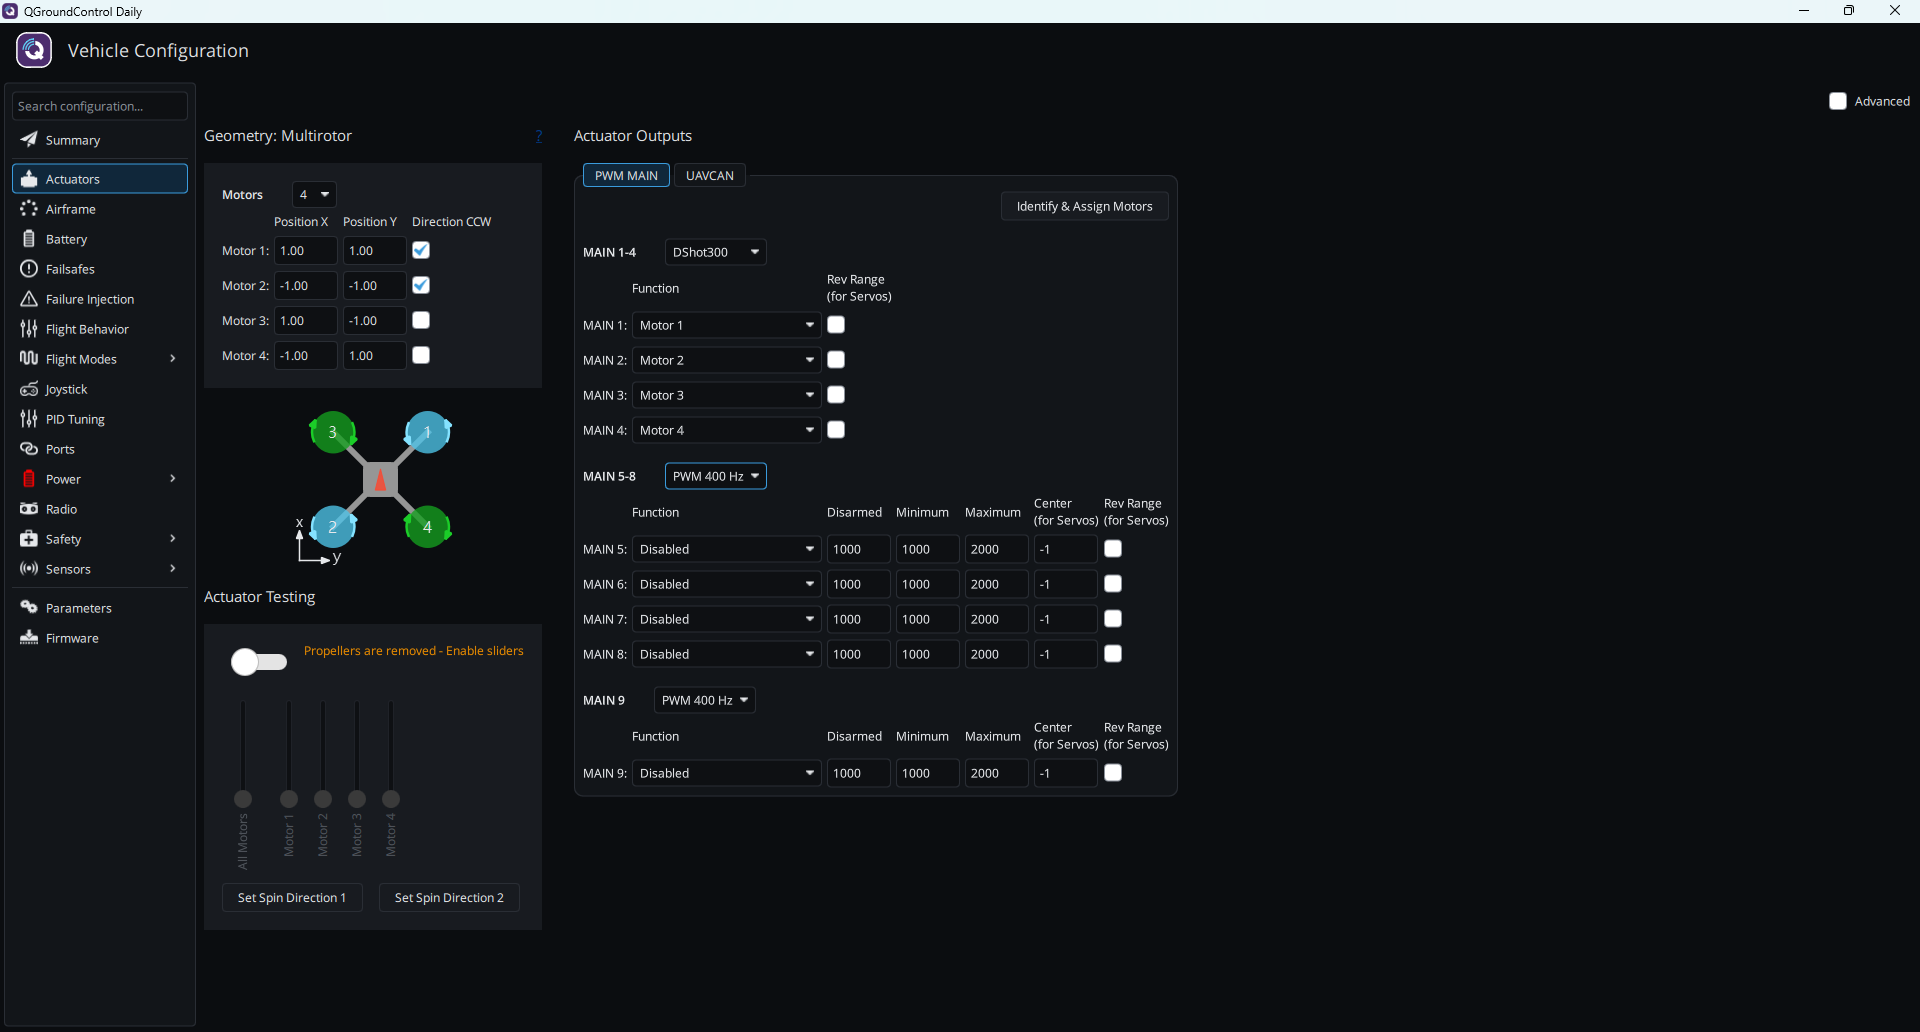
Klicken Sie in **Vehicle Configuration** links auf **Actuators**. **Geometry: Multirotor** listet Position und Drehrichtung jedes Motors auf (ein Häkchen bei **Direction CCW** bedeutet gegen den Uhrzeigersinn); darunter befindet sich eine Draufsicht des Fluggeräts, wobei die x-Achse zur Nase zeigt. Am Beispiel von Quadrotor x:
| Motor | Position | Drehrichtung |
| ------- | ------------- | ----------------------------- |
| Motor 1 | vorne rechts | gegen den Uhrzeigersinn (CCW) |
| Motor 2 | hinten links | gegen den Uhrzeigersinn (CCW) |
| Motor 3 | vorne links | im Uhrzeigersinn (CW) |
| Motor 4 | hinten rechts | im Uhrzeigersinn (CW) |
{% endstep %}
{% step %}
### Motorausgänge und Protokoll zuweisen
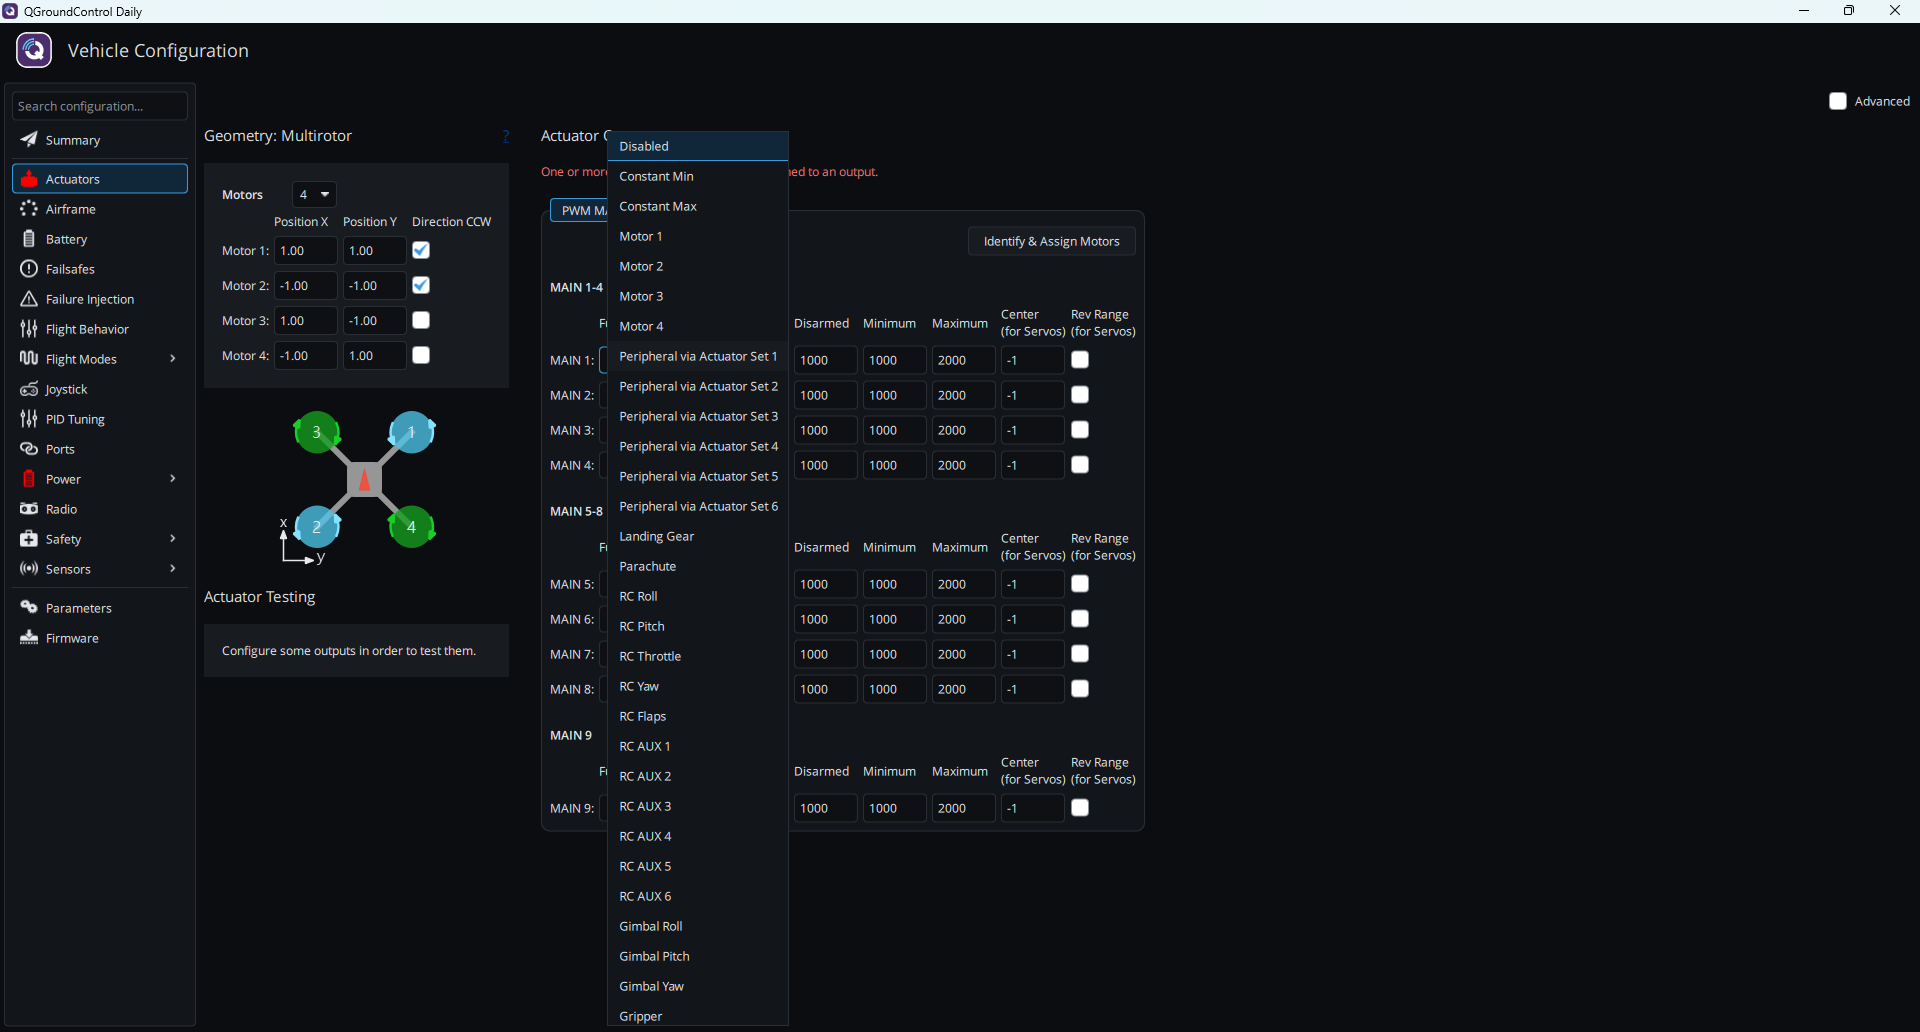
Setzen Sie unter **Actuator Outputs** auf dem Tab **PWM MAIN** die **Function** von **MAIN 1** bis **MAIN 4** der Reihe nach auf **Motor 1** bis **Motor 4**. Sobald alle zugewiesen sind, verschwindet der rote Hinweis `One or more actuator still needs to be assigned to an output.`.
Stellen Sie dann **MAIN 1-4** entsprechend dem Protokoll des ESC ein:
{% tabs %}
{% tab title="DShot" %}
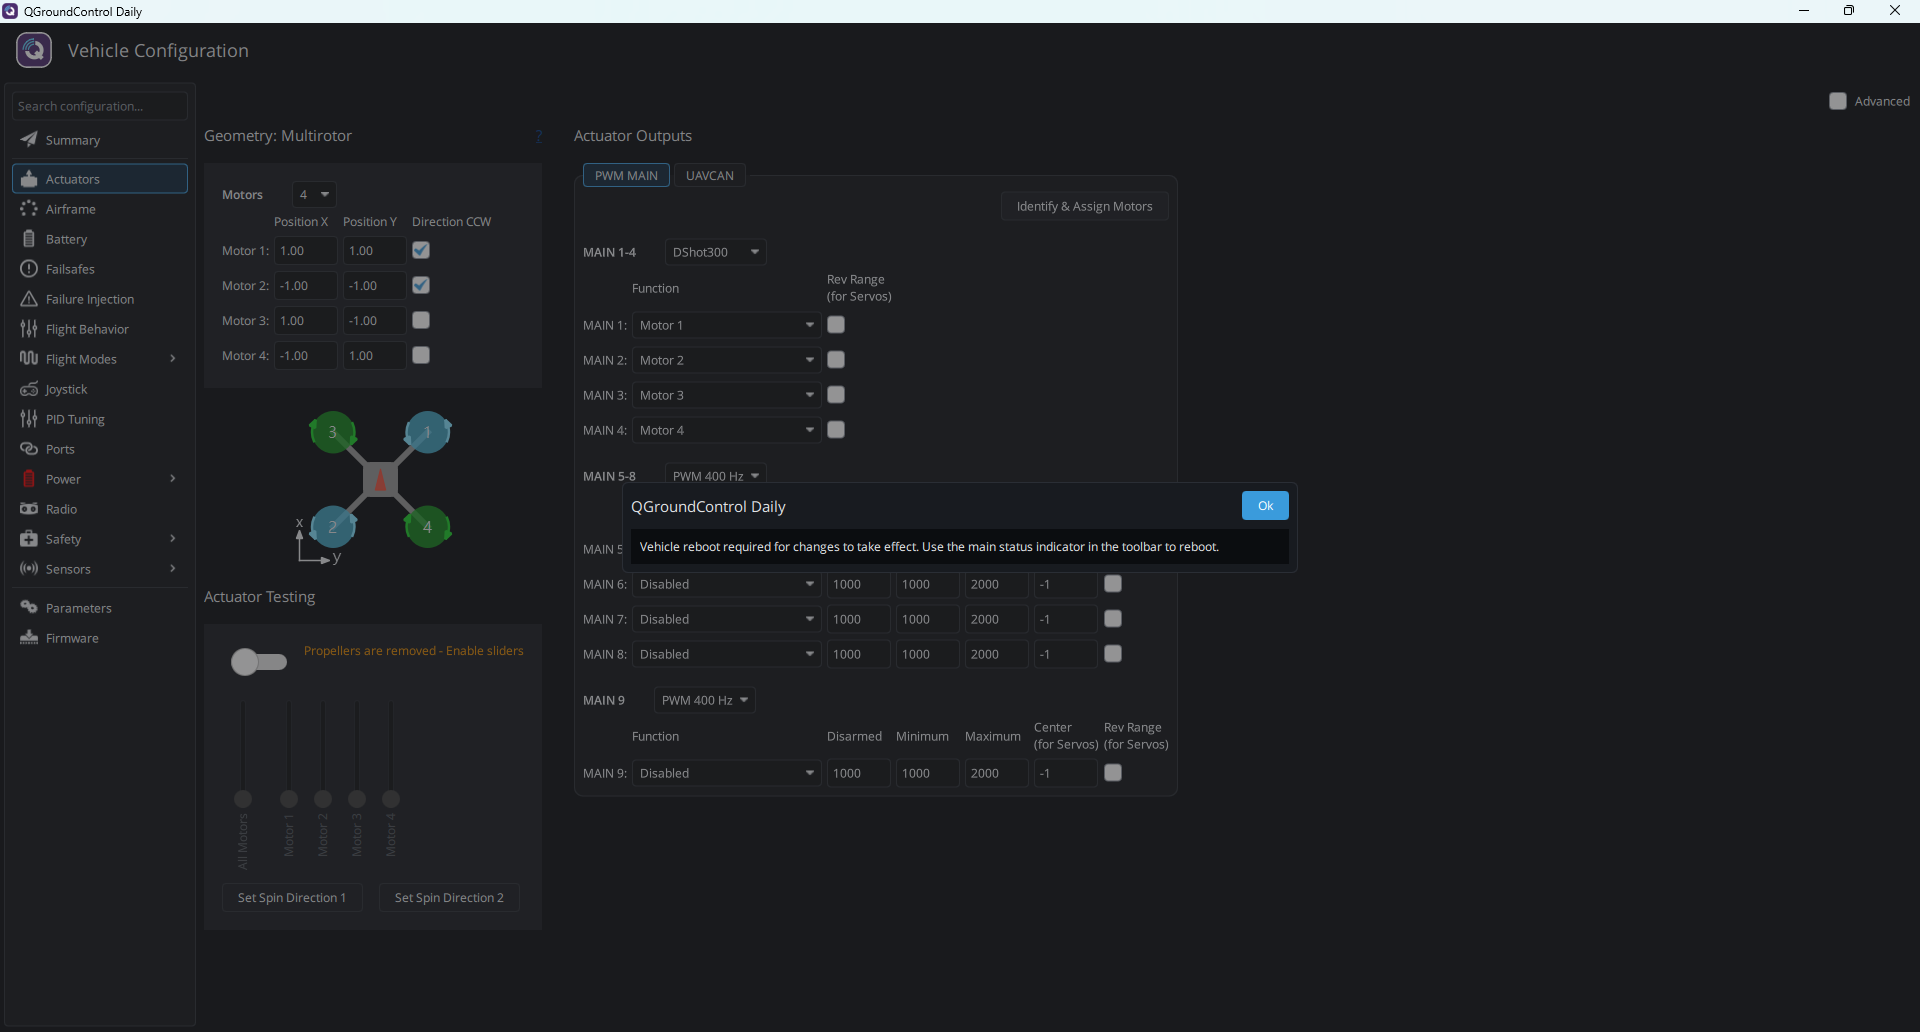
Ändern Sie im Protokoll-Dropdown-Menü von **MAIN 1-4** die Einstellung von `PWM 400 Hz` auf DShot (z. B. **DShot300**). Nach der Umstellung auf DShot bleiben nur die Felder **Function** und **Rev Range** übrig; Disarmed, Minimum und Maximum müssen nicht eingestellt werden.
Wenn `Vehicle reboot required for changes to take effect.` angezeigt wird, klicken Sie auf **Ok** und starten Sie den Flugcontroller anschließend gemäß der Meldung über die Hauptstatusanzeige in der Symbolleiste neu.
{% endtab %}
{% tab title="PWM" %}
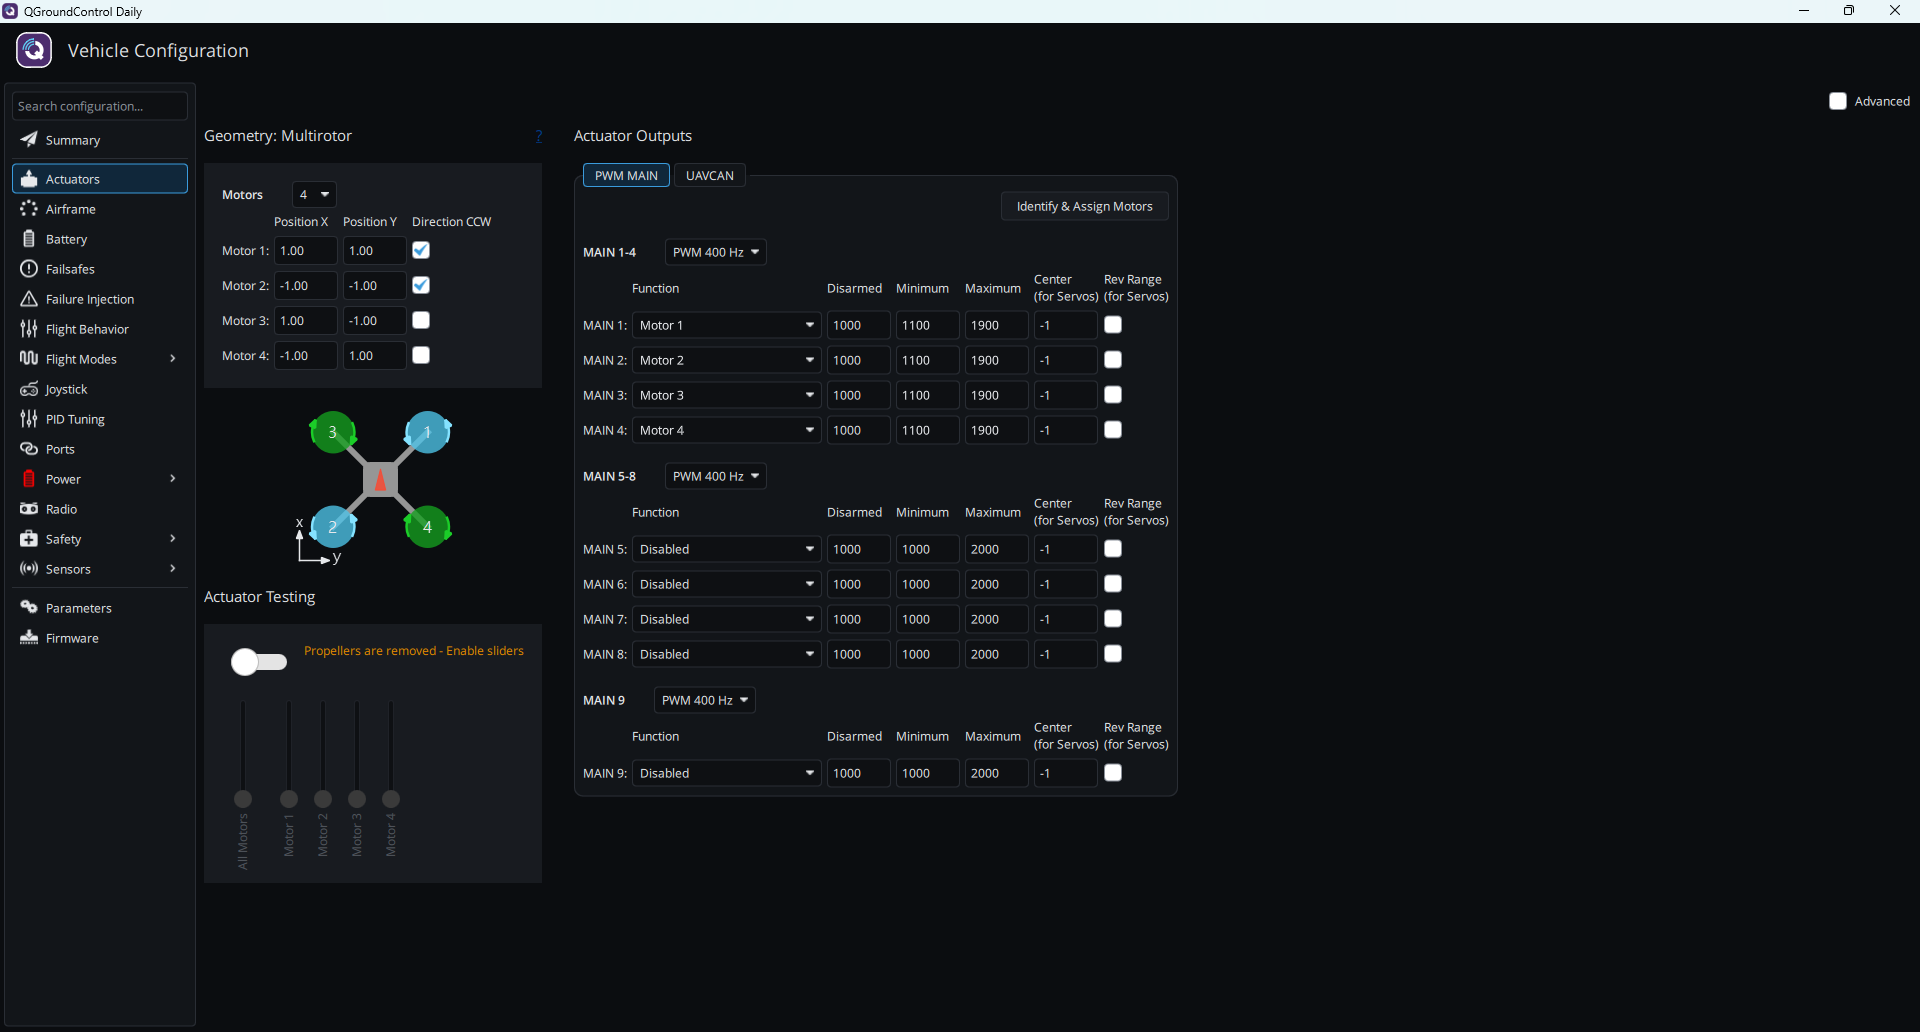
Behalten Sie für **MAIN 1-4** das Protokoll `PWM 400 Hz` bei. Bei Verwendung von PWM empfiehlt PX4, zunächst die [ESC-Kalibrierung](https://docs.px4.io/main/en/advanced_config/esc_calibration.html) durchzuführen.
{% endtab %}
{% endtabs %}
{% endstep %}
{% step %}
### Motoren testen
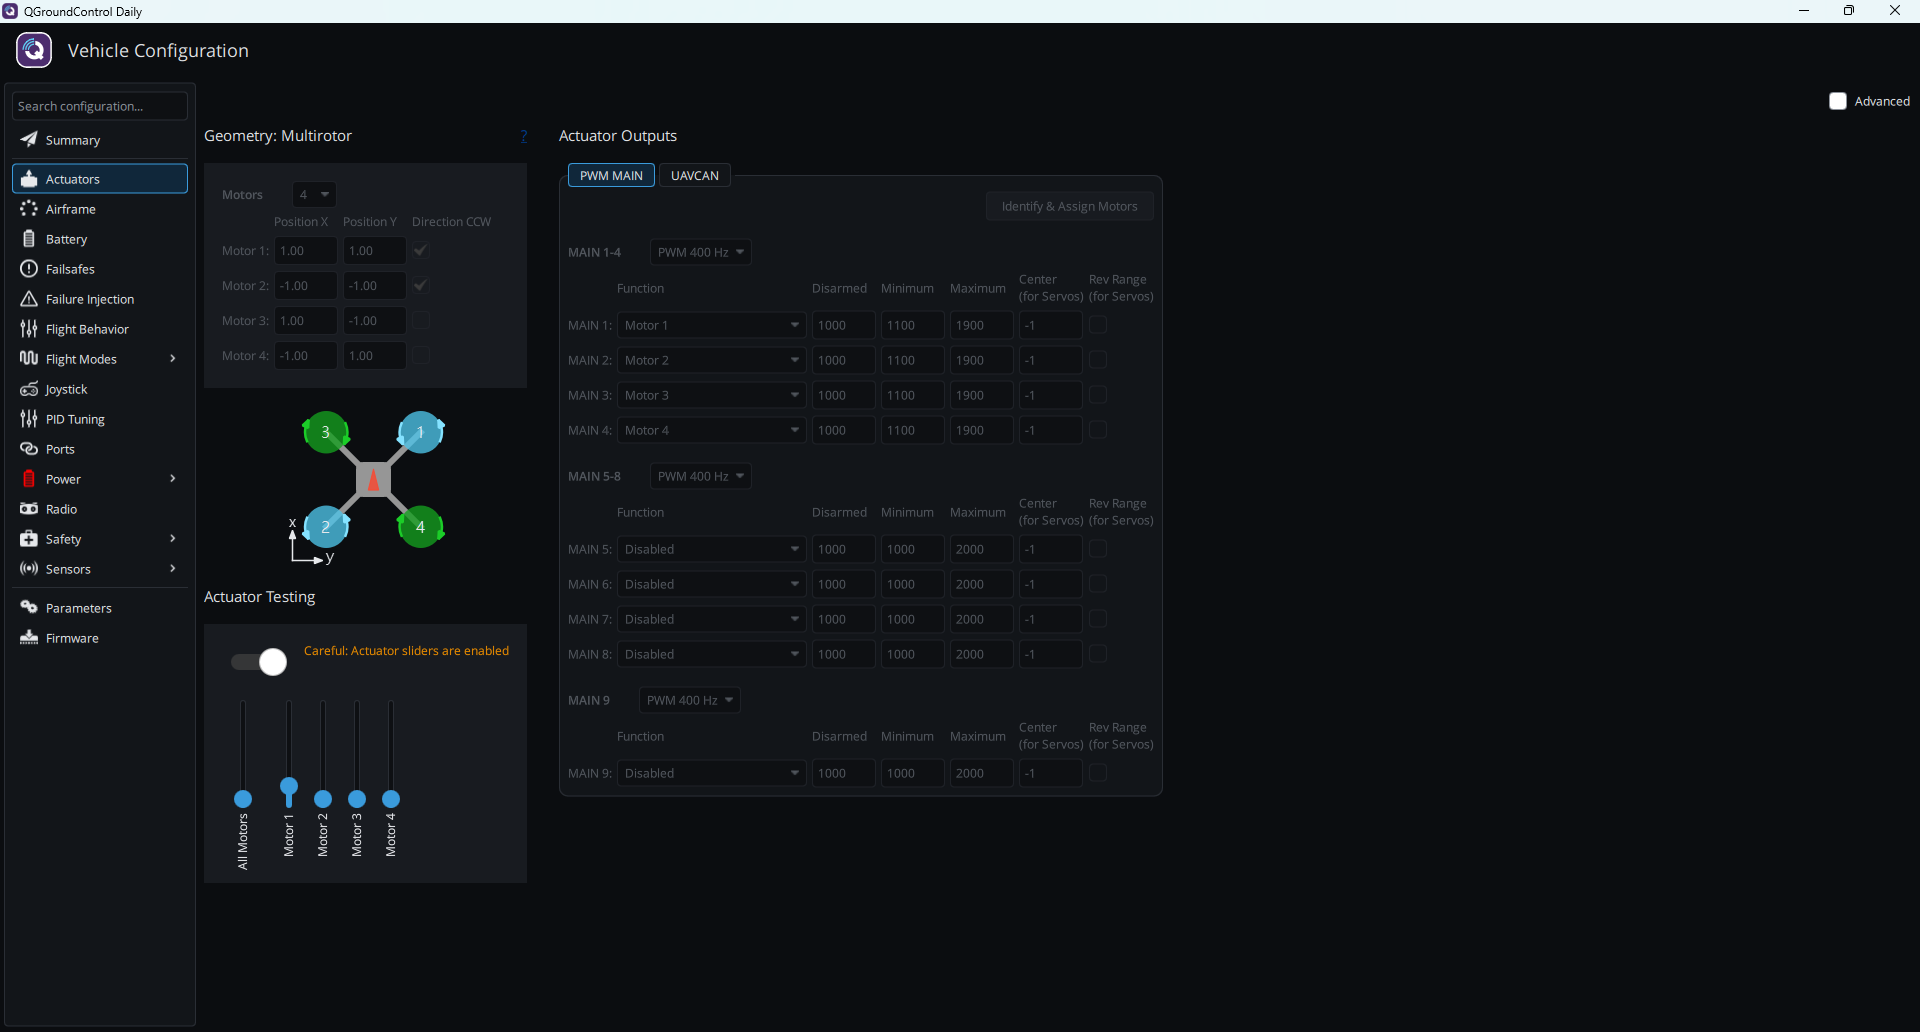
Vergewissern Sie sich, dass die Propeller entfernt sind, und schalten Sie dann den Schalter unter **Actuator Testing** ein (**Propellers are removed - Enable sliders**); der Text ändert sich zu **Careful: Actuator sliders are enabled**. Bewegen Sie die Schieberegler von **Motor 1** bis **Motor 4** nacheinander leicht und prüfen Sie, ob Position und Drehrichtung des drehenden Motors der obigen Tabelle entsprechen. Ziehen Sie die Schieberegler nach dem Test wieder ganz nach unten und schalten Sie den Schalter anschließend aus.
{% endstep %}
{% step %}
### Bei falscher Motorreihenfolge
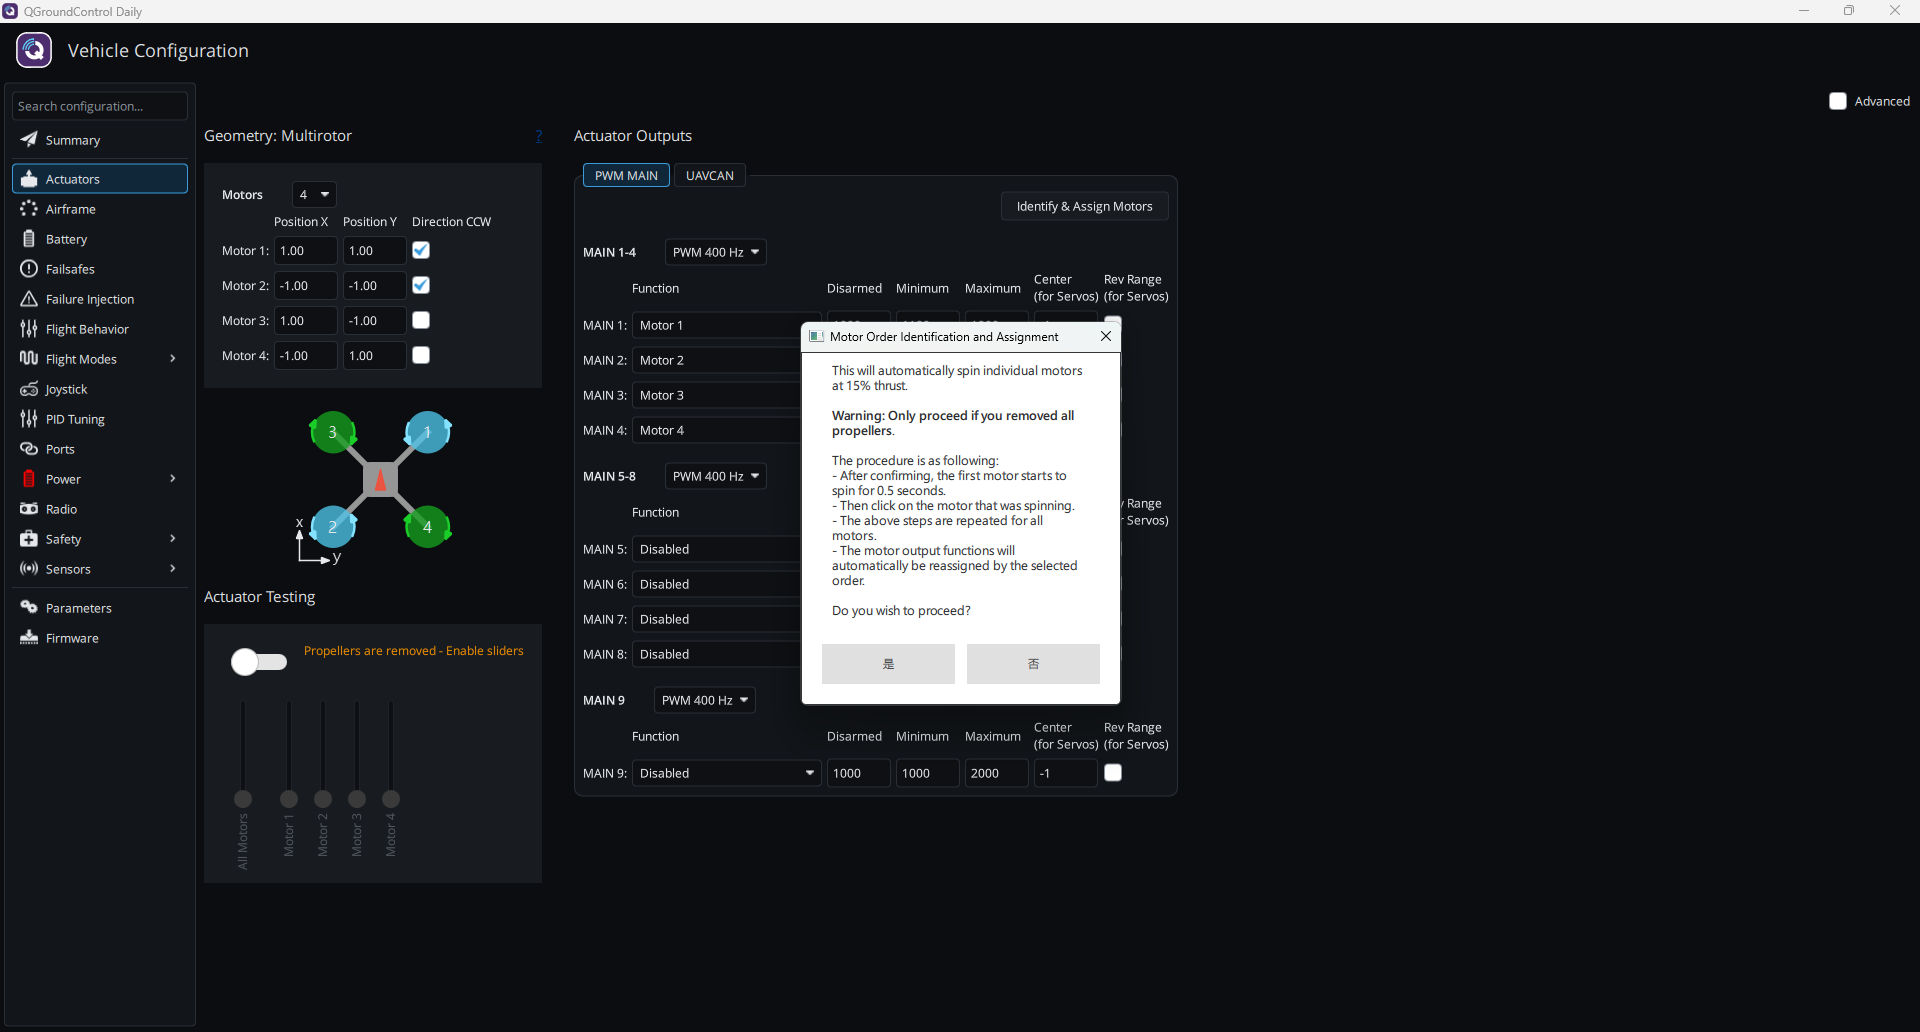
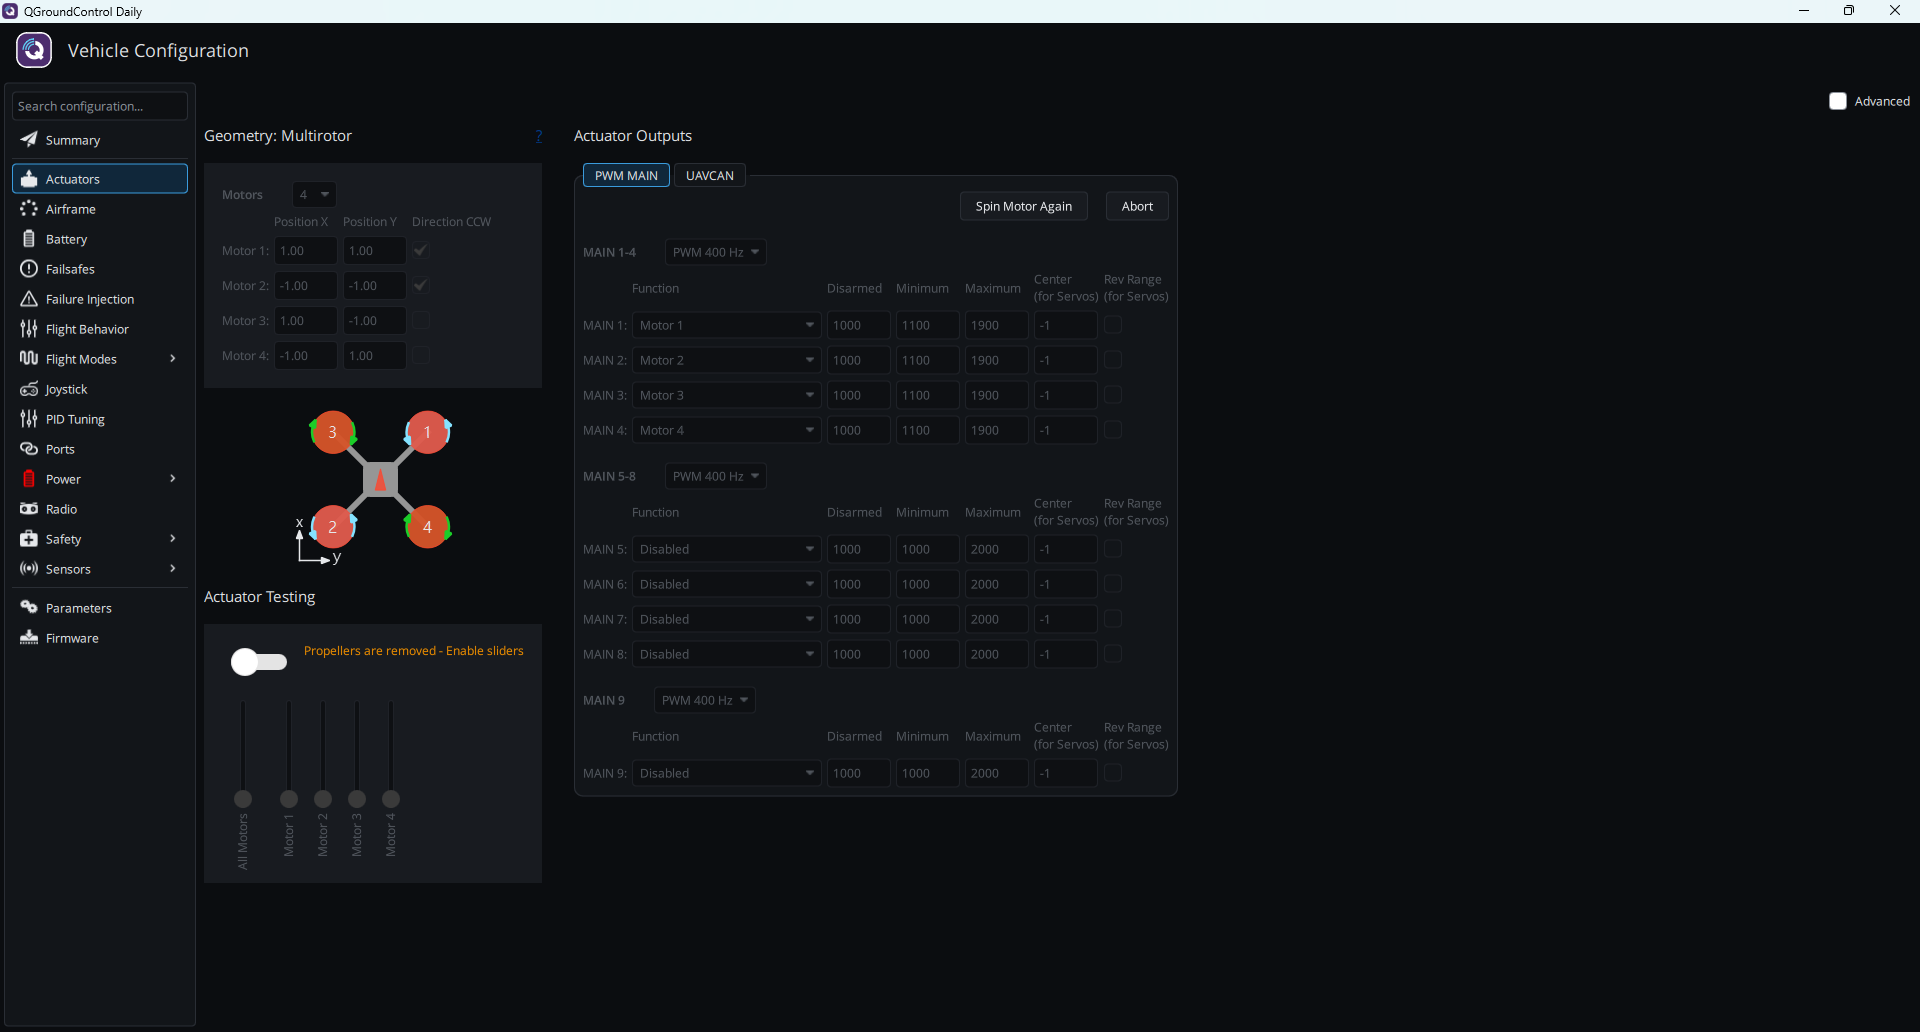
Klicken Sie auf **Identify & Assign Motors** und im Bestätigungsfenster (Warning: Only proceed if you removed all propellers.) auf **Ja**. Jeder Motor dreht sich 0,5 Sekunden lang mit 15 % Schub; klicken Sie im Konfigurationsdiagramm auf den Motor, der sich gerade gedreht hat. Wiederholen Sie dies, bis alle Motoren erledigt sind; die Ausgangsfunktionen werden dann automatisch entsprechend der Reihenfolge Ihrer Klicks neu zugewiesen. Wenn Sie den Motor noch einmal drehen sehen müssen, klicken Sie auf **Spin Motor Again**; zum Abbrechen klicken Sie auf **Abort**.
{% endstep %}
{% step %}
### Bei falscher Motordrehrichtung
{% tabs %}
{% tab title="DShot" %}
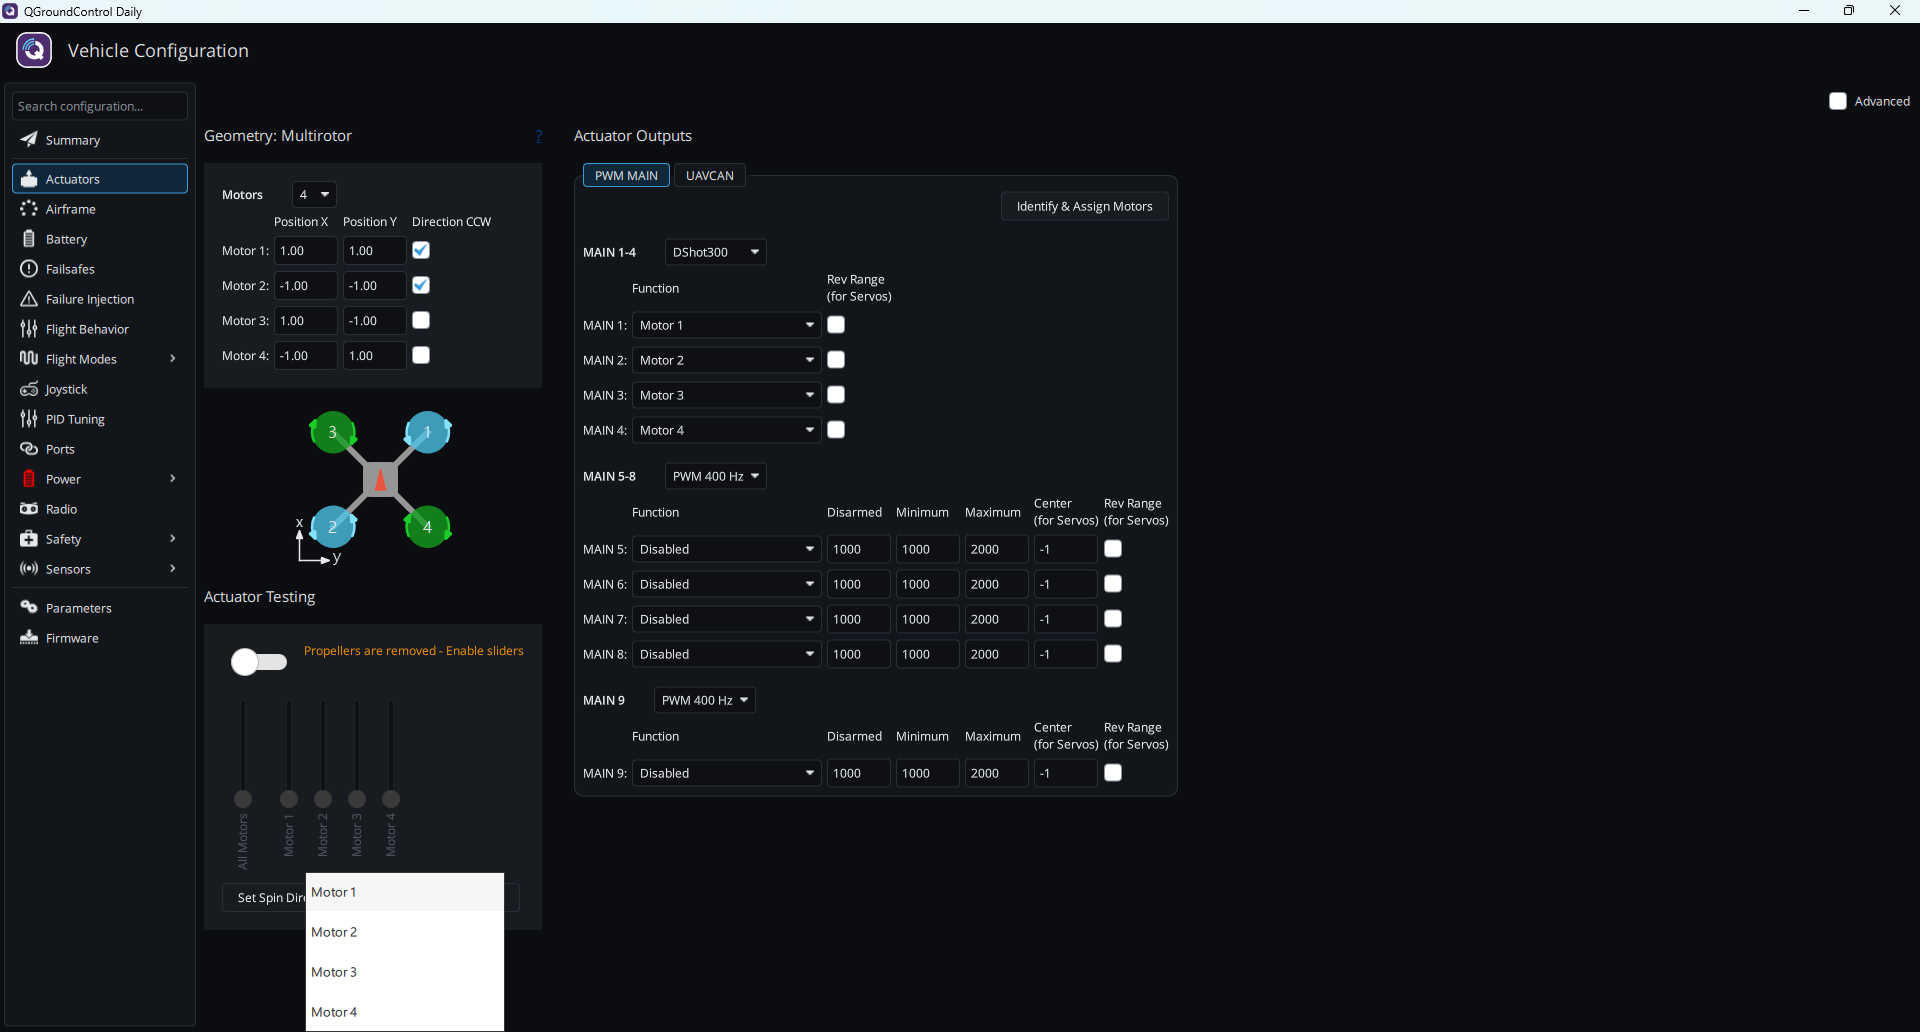
Bei Verwendung von DShot können Sie die Drehrichtung direkt in QGC einstellen, ohne den AM32 Configurator zu verwenden. Klicken Sie unterhalb von **Actuator Testing** auf **Set Spin Direction 1** oder **Set Spin Direction 2** und wählen Sie dann den Motor mit der falschen Drehrichtung (**Motor 1** bis **Motor 4**). Die Drehrichtungseinstellung wird dauerhaft gespeichert; nach dem Klicken wird keine Ergebnismeldung angezeigt.
QGC kann die aktuelle Drehrichtung des Motors nicht auslesen. Testen Sie den Motor nach der Einstellung erneut; ist die Drehrichtung weiterhin falsch, verwenden Sie stattdessen die andere Option.
{% endtab %}
{% tab title="PWM" %}
Vertauschen Sie zwei beliebige der drei Motorkabel dieses Motors; bei Verwendung eines AM32-ESC können Sie den Motor auch in der Drehrichtungseinstellung unter [AM32-Parameter](/taiphoon.com-docs/de/esc-firmware/am32/am32-parameters.md) umkehren. Testen Sie nach der Anpassung erneut.
{% endtab %}
{% endtabs %}
{% endstep %}
{% endstepper %}