> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/de/support/knowledge-base/choose-gcs.md).
# Bodenkontrollstation (GCS)
## Über die Bodenkontrollstation (Ground Control Station)
Eine Bodenkontrollstation ist in der Regel eine Software, die auf einem Computer, Smartphone oder einer Fernsteuerung läuft und über ein **drahtloses Telemetriefunkmodul** oder eine **USB-Verbindung** mit der Drohne (UAV) kommuniziert. Sie kann Echtzeitdaten und Position während des Flugs anzeigen, fungiert als „virtuelles Cockpit“ und liefert ähnliche Instrumenteninformationen wie das Cockpit eines echten Flugzeugs. Mit der GCS können Sie außerdem während des Flugs neue Missionen hochladen und Parameter ändern; häufig wird sie auch zur Überwachung von Live-Videostreams verwendet.\
Vor dem eigentlichen Flug benötigen Sie die GCS zudem, um die Parameter des Autopiloten (Autopilot) einzustellen und die Firmware zu aktualisieren.
Derzeit stehen mindestens zehn verschiedene GCS zur Auswahl. Im Folgenden einige der häufiger verwendeten GCS:
* **Desktop-Version**: Mission Planner, QGroundControl
* **Version für Mobilgeräte**: QGroundControl
Bei der Auswahl können Sie **Einsatzszenario** und **bevorzugte Plattform** berücksichtigen:
* **Fertiggeräte/Hobbyanwender:** Bevorzugen möglicherweise QGroundControl oder andere GCS für Mobilgeräte, da diese leicht mitzunehmen und intuitiv zu bedienen sind.
* **DIY-/Bausatz-Anwender und Entwickler:** Benötigen tiefgehende Einstellungs- und Analysefunktionen und müssen anfangs in der Regel eine vollständige Desktop-GCS wie Mission Planner oder QGroundControl verwenden.
* **Softwareentwickler:** Wenn Sie eine erweiterbare Befehlszeilenschnittstelle wünschen, ist MAVProxy eine gute Wahl.
***
#### Mission Planner
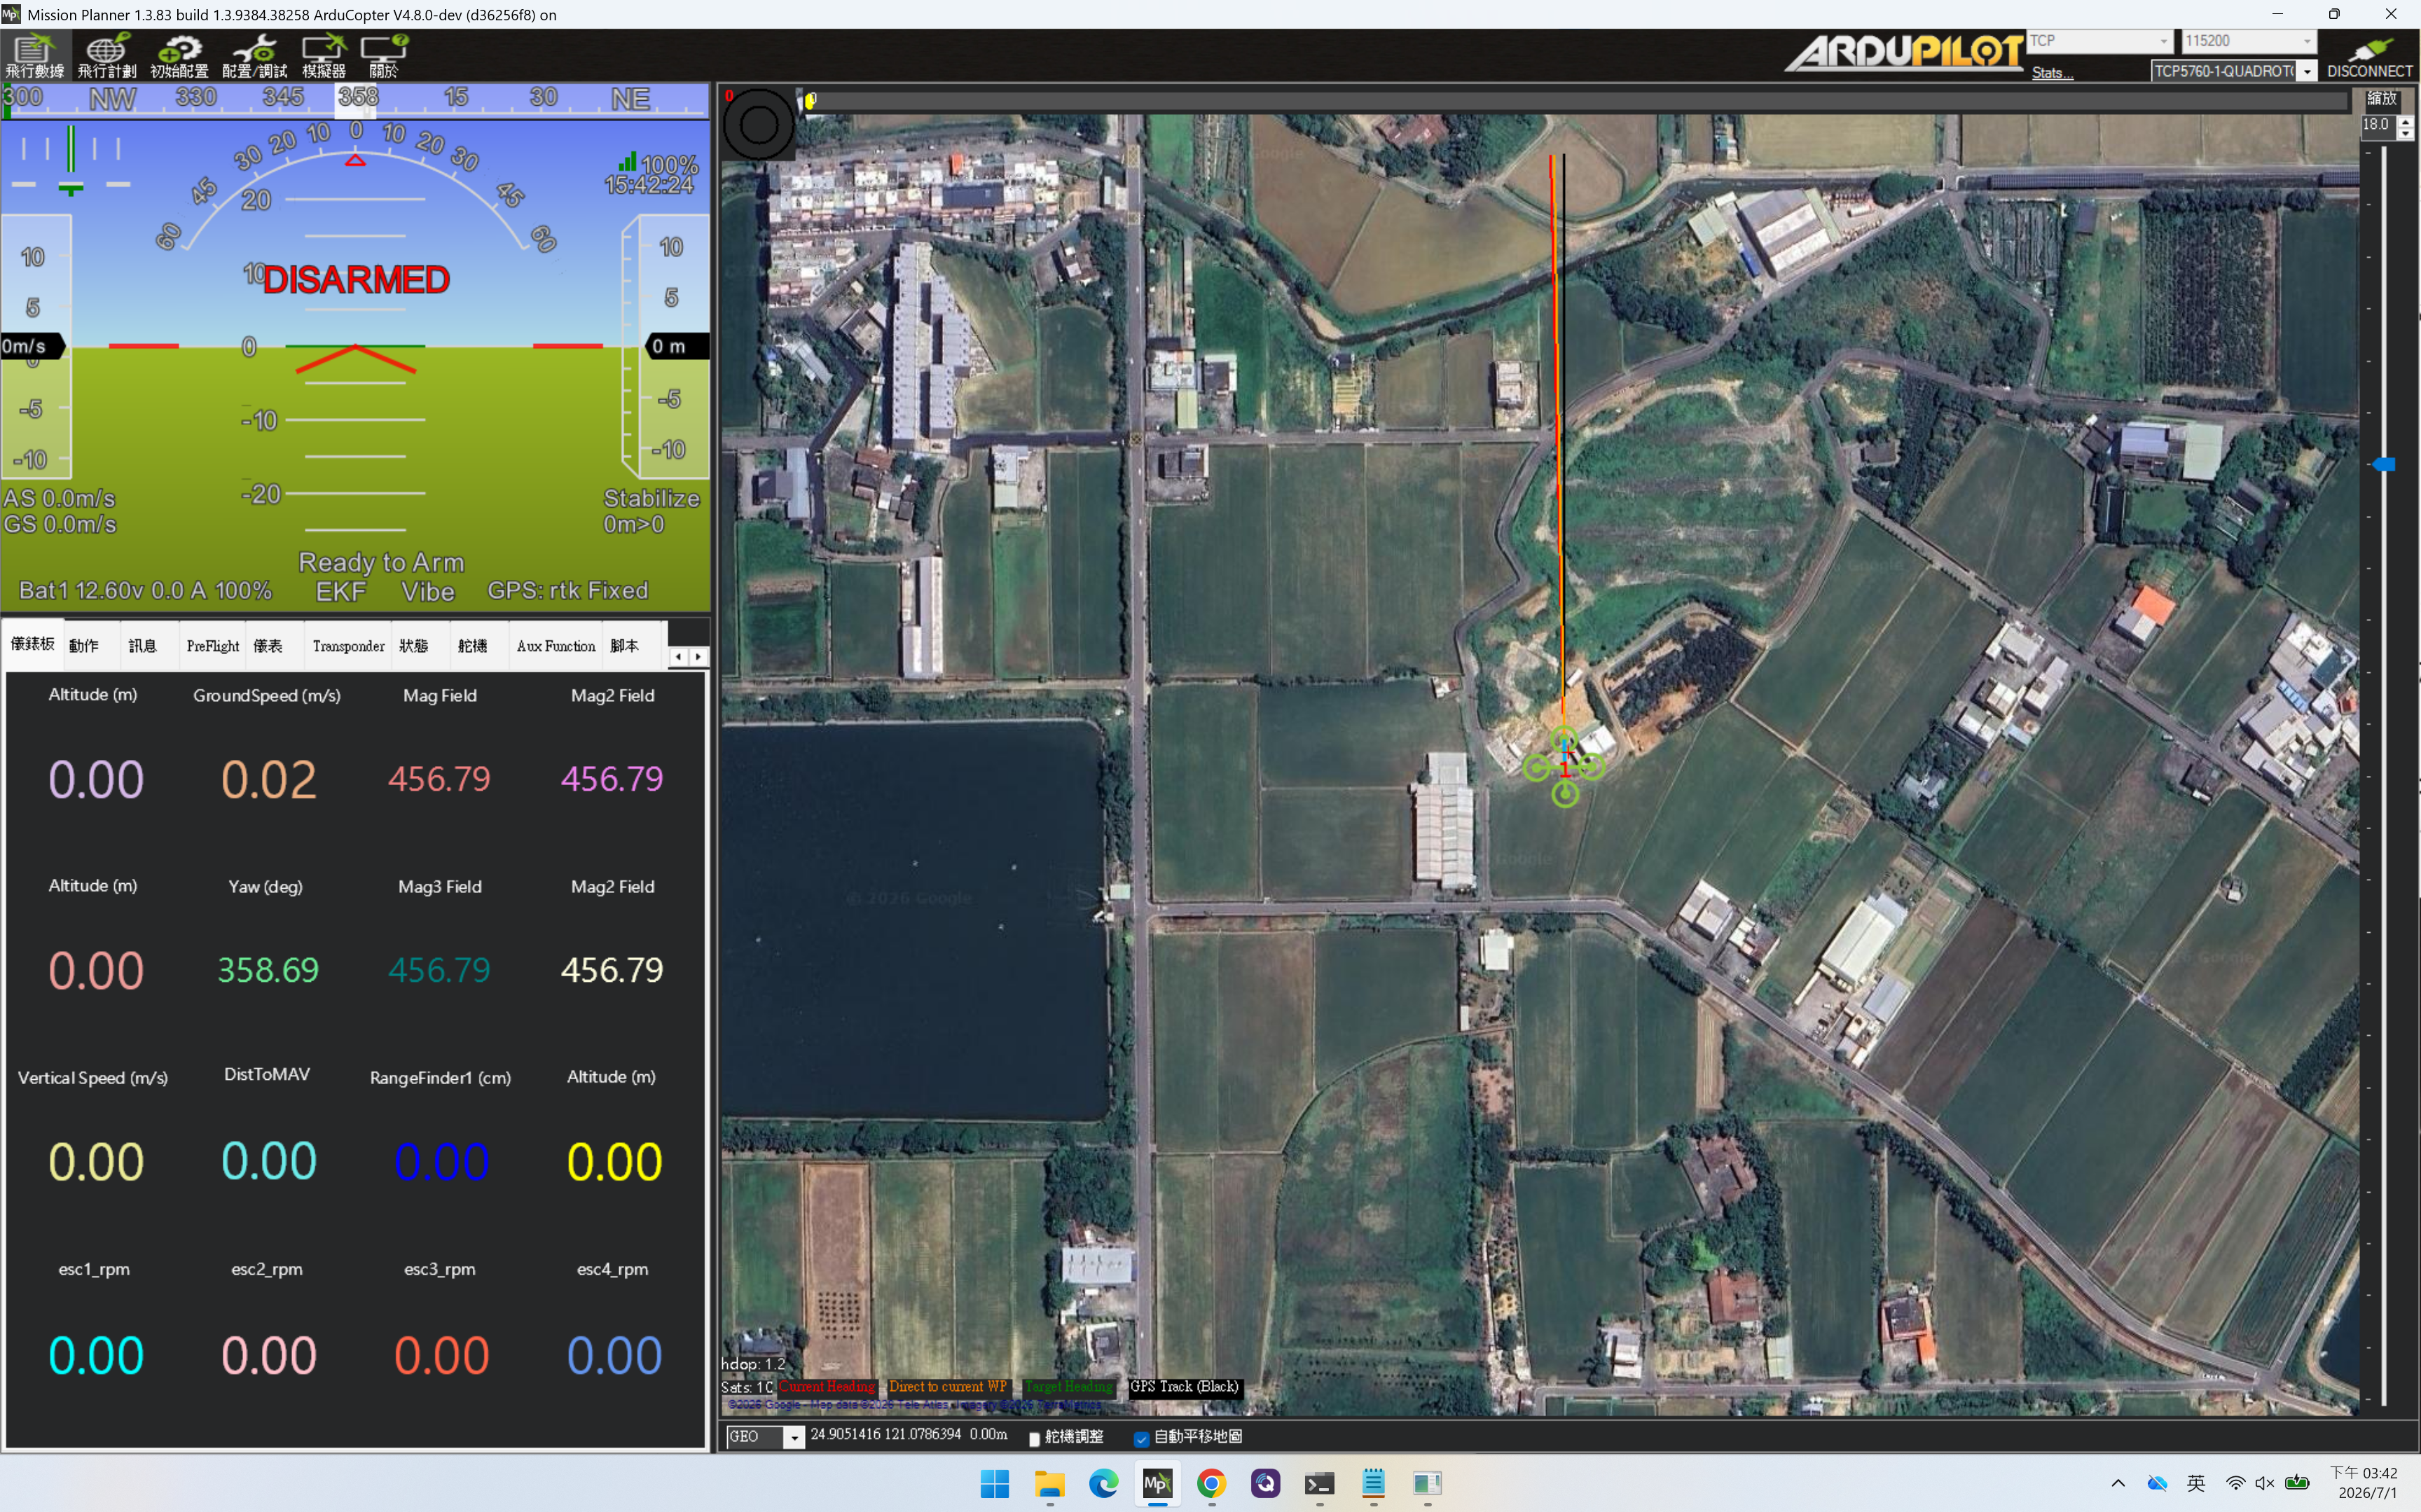
Am engsten mit dem **ArduPilot**-Ökosystem verbunden. Wenn Sie die umfassendsten Funktionen zur **Parameterabstimmung** und leistungsstarke Werkzeuge für Branchenanwendungen benötigen, ist sie die erste Wahl.
* Betriebssystem: Native Unterstützung für Windows (auf Basis des .NET-Frameworks entwickelt).
* Häufig kombinierte Open-Source-Flugcontroller-Firmware: ArduPilot (ArduCopter / ArduPlane / ArduRover). Sie ist die offiziell von ArduPilot empfohlene und perfekt darauf abgestimmte Bodenkontrollstation.
* Kernmerkmale der Bodenkontrollstation:
* Umfassender Funktionsumfang: Von der grundlegenden Kalibrierung der Steuerknüppel über komplexes PID-Tuning und die Einrichtung eines Antennen-Trackers (Antenna Tracker) bis hin zur Konfiguration optischer Flusssensoren – sie bietet alle Funktionen, die Sie sich vorstellen können.
* Leistungsstarke Flugroutenplanung (Mission Planning): Ein integriertes, äußerst leistungsfähiges Vermessungswerkzeug (Survey) berechnet anhand der Kameraparameter und der Überlappungsrate automatisch die optimale Vermessungsroute und die Aufnahmepunkte. Bei Anwendern aus den Bereichen Geoinformation (GIS) und Pflanzenschutz ist sie daher besonders beliebt.
* Integrierter **Simulator (SITL)**: Ermöglicht es, Flüge zu simulieren und die Logik von Flugrouten direkt am Computer zu testen, ohne einen physischen Flugcontroller anzuschließen.
* Technisch geprägte Oberfläche: Der Nachteil ist das eher traditionelle visuelle Design mit vielen Tabellen und Parametern, was für Einsteiger eine sehr steile Lernkurve bedeutet. Für erfahrene Anwender ist sie jedoch ein unersetzliches „Tuning-Wunderwerkzeug“.
* **Ressourcen**: [Download](https://firmware.ardupilot.org/Tools/MissionPlanner/), [Quellcode](https://github.com/ArduPilot/MissionPlanner)
#### QGroundControl
Eine moderne, auf dem Qt-Framework basierende Bodenkontrollstation, die auf ein flüssiges plattformübergreifendes Erlebnis und ein intuitives UI-Design setzt. In den letzten Jahren ist sie die beliebteste Basis für Anpassungen durch kommerzielle Drohnenhersteller und Start-up-Teams.
* Betriebssystem: Plattformübergreifende Unterstützung: Windows, macOS, Linux, Android und iOS.
* Die Touch-Bedienung auf Tablets und Smartphones (Android/iOS) ist hervorragend und eignet sich sehr gut für den Außeneinsatz.
* Häufig kombinierte Open-Source-Flugcontroller-Firmware: PX4 Autopilot (offiziell vorgesehene Bodenkontrollstation).
* Unterstützt gleichzeitig auch ArduPilot vollständig (das MAVLink-Protokoll ist gemeinsam).
* Kernmerkmale der Bodenkontrollstation:
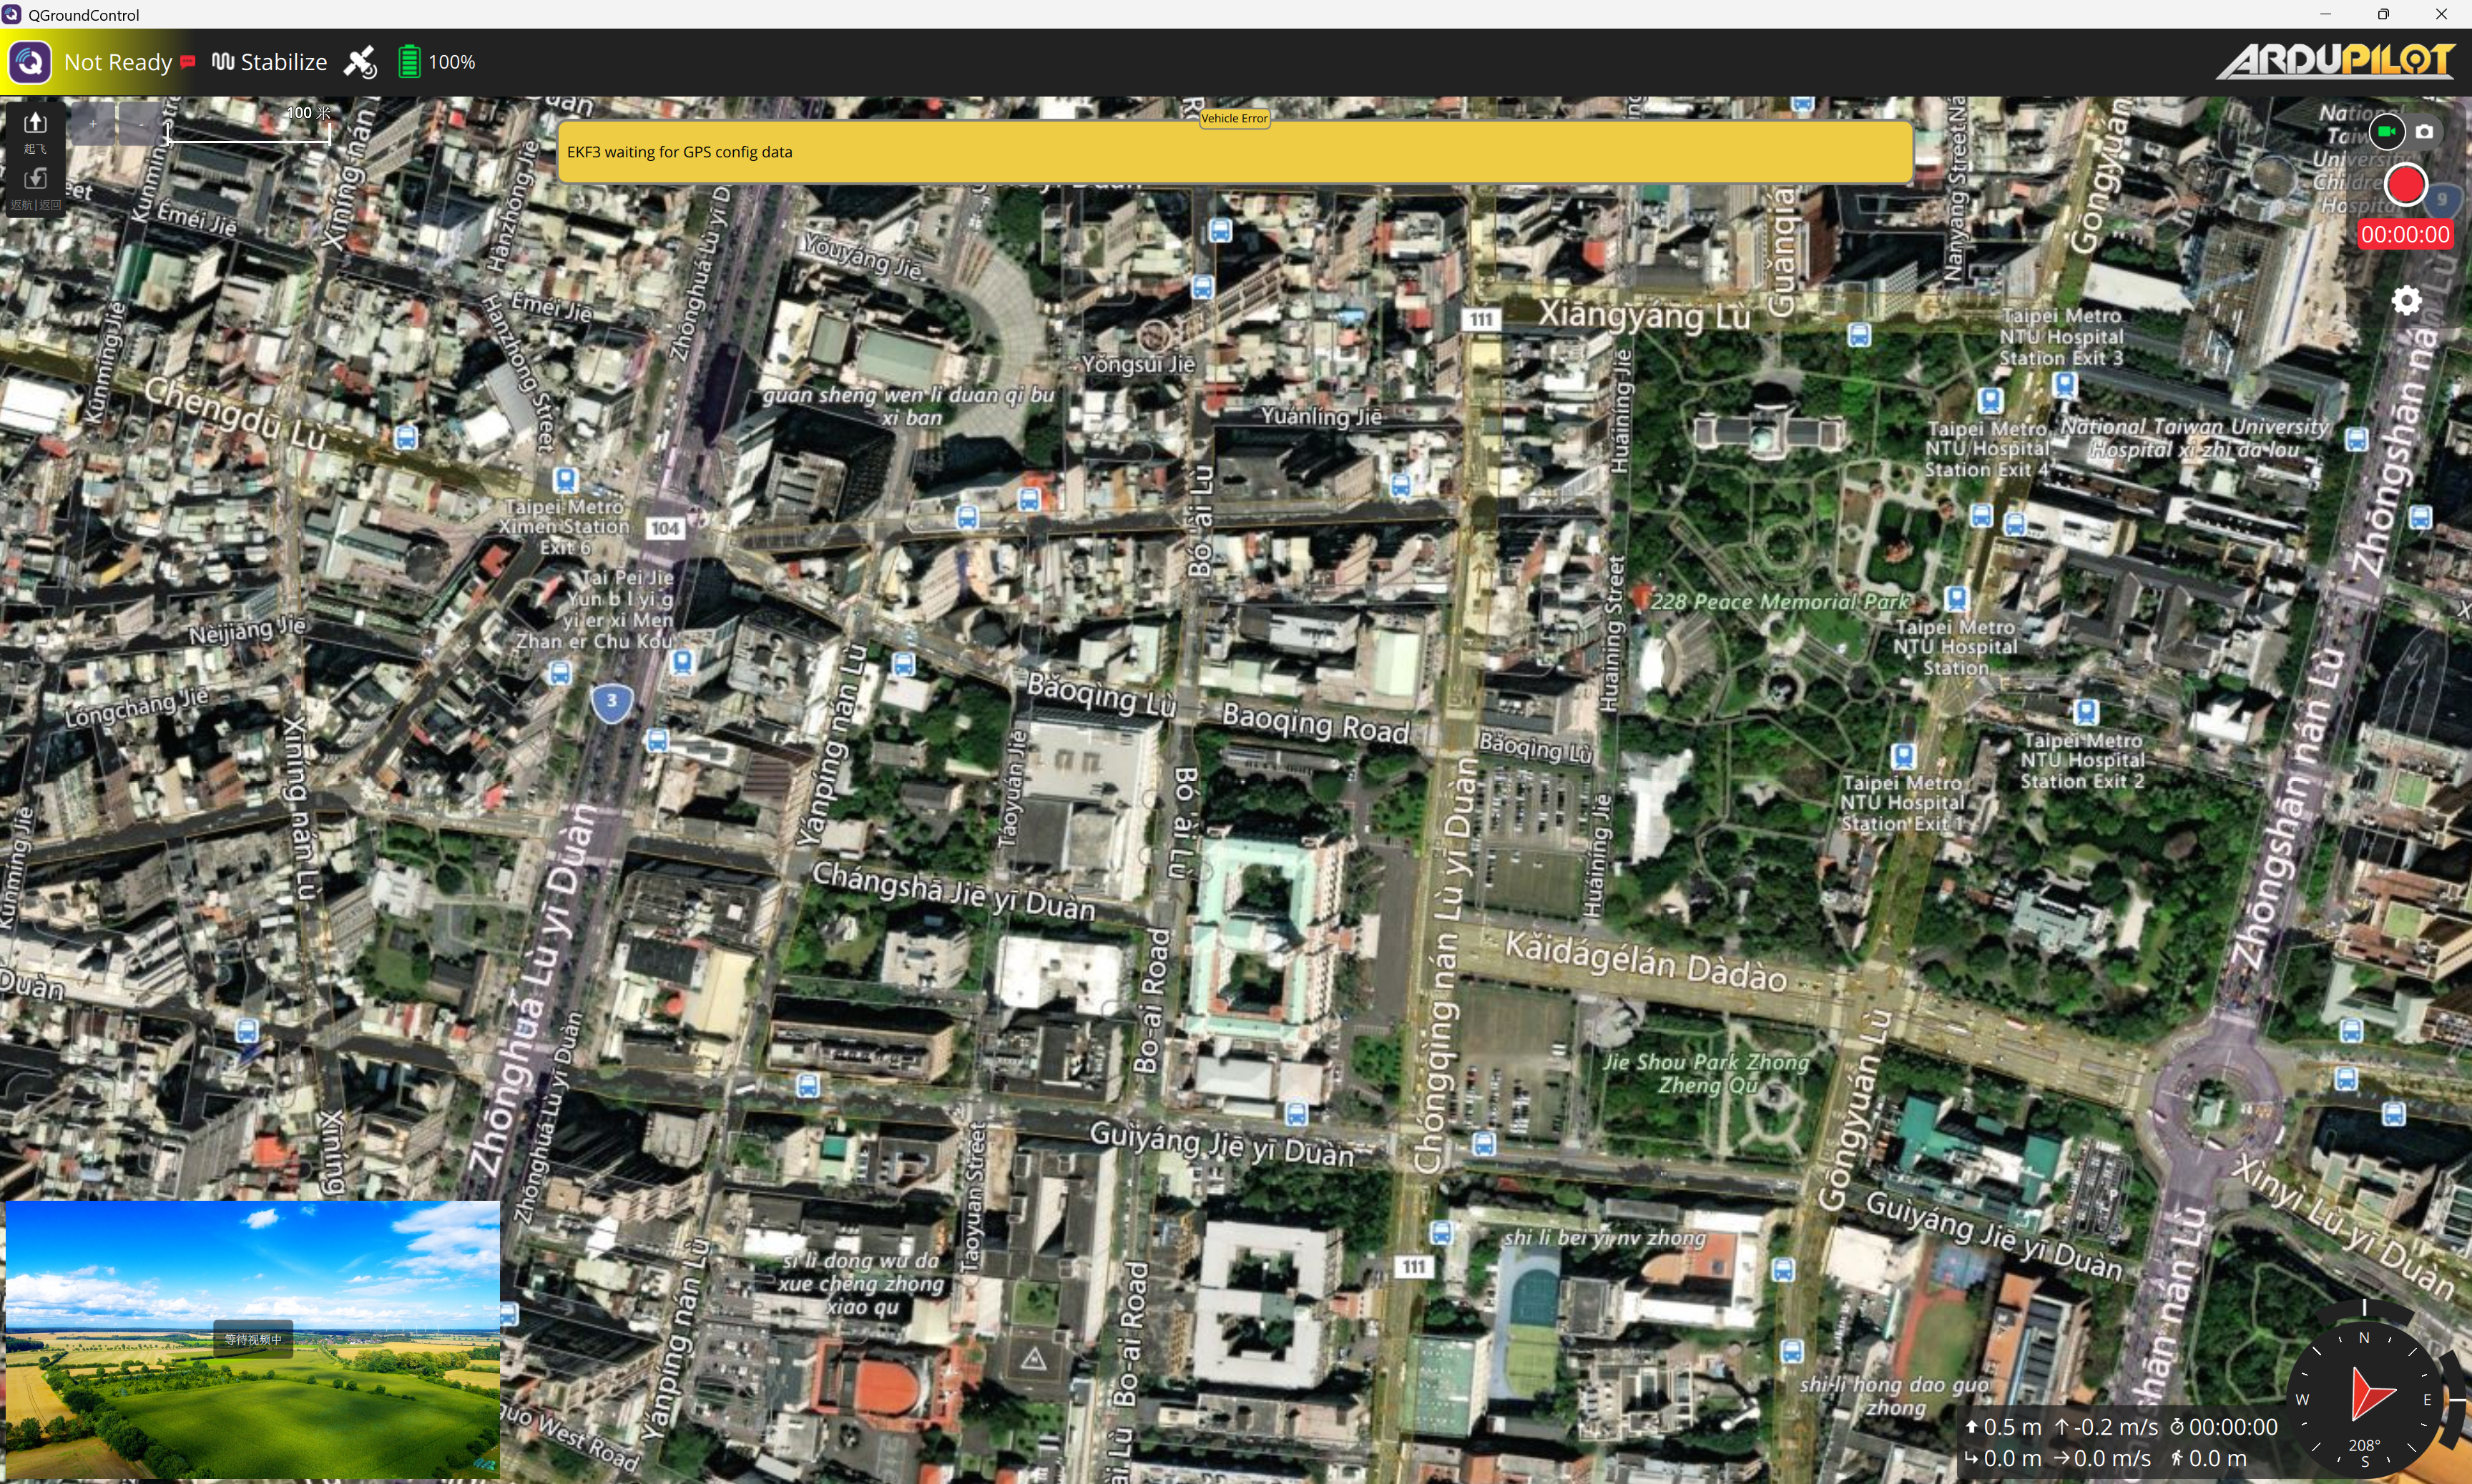
* Moderne und touchfreundliche UI: Die Oberfläche ist übersichtlich und intuitiv gestaltet. Große Schaltflächen und dynamische Menüs eignen sich hervorragend für die Bedienung per Tablet im Freien, und Einsteiger finden sich sehr schnell zurecht.
* Hochgradig modular und anpassbar: Da die Codearchitektur auf Qt/QML basiert, nutzen viele kommerzielle Drohnenhersteller den Quellcode von QGC direkt für Weiterentwicklungen und versehen ihn mit eigenem Markenzeichen (White-label) und eigenen Funktionen.
* Hervorragende Integration von Videostreams: Die Unterstützung für digitale Echtzeit-Videoübertragung (Video Streaming) ist sehr gut, sodass sich Luftbilder mit geringer Latenz problemlos in den Hauptbildschirm integrieren lassen.
* Geführte Einrichtungsabläufe: Scharfschalten, Kalibrierung und Hardwarekonfiguration des Flugcontrollers sind als geführte Schritte ähnlich einem „Installationsassistenten“ gestaltet, was die Wahrscheinlichkeit von Bedienfehlern erheblich verringert.
* **Ressourcen**: [Offizielle Website](https://qgroundcontrol.com/)