> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/ja/esc-firmware/am32/am32-parameters.md).
# AM32パラメータ
AM32ファームウェアのパラメータ
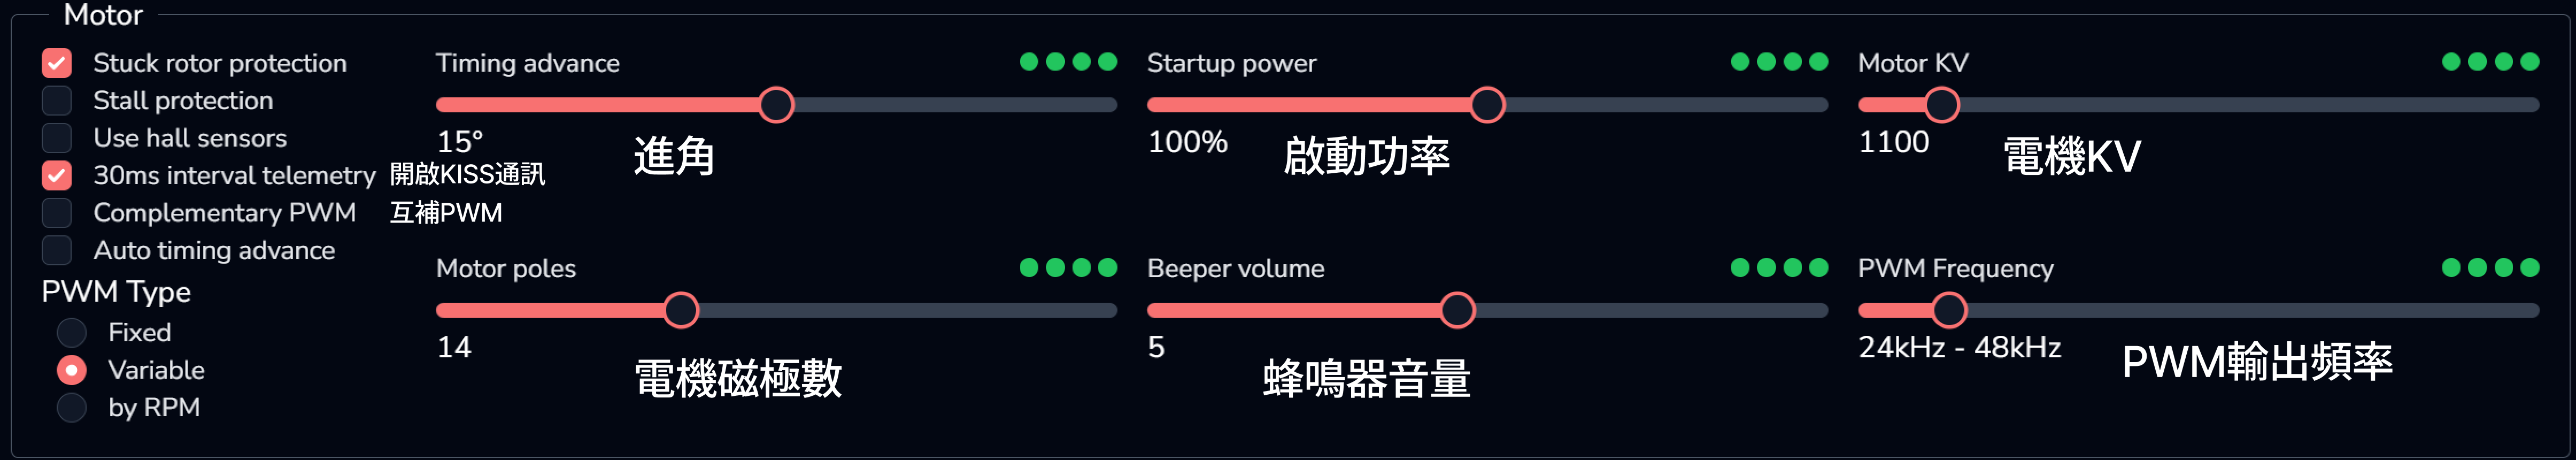 ## モーターの基本設定 (Motor)
### オン/オフ切り替え項目
* **ロック保護/ストール保護 (Stuck Rotor / Stall Protection)**:
* 機能: モーターが異物で拘束されたり、送信機の信号を失ったりした場合に、ESC が自動的に電源を遮断または減速し、モーターの焼損を防ぎます。
* **30 ミリ秒テレメトリー (30 ms Telemetry)**:
* 機能: 角度や温度などのデータを返す頻度です。TX 線を介して KISS プロトコルに基づくパケットを返します。AM32 の TX 線をモーターテレメトリーとして使用している場合に利用できます。
* **ホールセンサーを使用 (Use Hall Sensors)**:
* 機能: センサー付きブラシレスモーター向けですが、現在は AM32 公式で廃止されています。モーターにセンサー線がない場合は、オフのままにしてください。
* **相補 PWM (Complementary PWM)**:
* 機能: PWM オフ期間中に、相補出力に PWM を適用します。**オンにすると制動効果が生じ、大量の熱が発生します**。通常はオフを推奨します
* **PWMタイプ**:AM32 が PWM をどのように制御するか
* Fixed:固定の PWM 周波数(例:24 kHz、48 kHz)を選択し、回転数範囲全体で同じスイッチング周波数を使用します
* Variable:Variable モードは「commutation 周波数(つまり RPM の上昇)に合わせて PWM 周波数を同期して上げる」もので、各転流周期内の PWM パルス数をほぼ一定に保ち、低速から高速までほぼ線形な出力を維持することを目的としています。**一般的にはこれをオンにすることを推奨します**
* by RPM:PWM 周波数をモーター回転数に関連付けますが、転流周波数に合わせて完全に連続的・線形に変化させるのではなく、どちらかというと「RPM の区間ごとに PWM 周波数を切り替える」ロジックです。
### 調整可能な数値
* **モーター進角 (Timing Advance)**:
* 機能: モーターの転流タイミングを中性点より指定した角度だけ早めます。
* 影響: 進角を高くすると脱調現象を減らせますが、**消費電力が増え**、**モーターが過熱しやすくなります**。
* **起動パワー (Startup Power)**:
* 機能: モーター起動時に許容する最大パワーを設定します。負荷が大きい場合(プロペラが重い場合)は高くできます。デフォルト値 115 はおよそ $$3S$$ バッテリーに相当します。
* **モーター KV (Motor KV)**:
* 機能: 電圧が $$1V$$ 上がるごとに増えるモーターの理論回転数です。**この設定はモーターの実際の値にできるだけ近づける必要があります**。ESC はこの値をもとに保護しきい値を計算します。
* 特性: 低 KV モーターはトルクが大きく、高 KV モーターは回転数が高くなります。
* **モーター極数 (Motor Poles)**:
* 機能: ローター磁石の数です。ESC はこの値を使用して実際の回転数を計算し、異常(回転数が低すぎる、または高すぎる)時にパワー保護を作動させます。
* **ビープ音量 (Beep Volume)**:
* 機能: モーターが鳴らすビープ音の大きさを設定します。
* **PWM 周波数 (PWM Frequency)**:
* 機能: MOSFET のスイッチング周波数です。周波数が高いほどモーターの制御精度は高くなりますが、MCU への負荷は大きくなります。
***
## 回転方向の設定
 * **Reversed**:モーターを逆回転させます
* **3D mode**:「正逆双方向に回転し、スロットルのニュートラルが中央にある」双方向推力モードで、本質的には Betaflight/BLHeli32 の用語でいう 3D / bidirectional mode と同じです。