> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/ja/firmware/ardupilot/first-setup/serial-ports.md).
# シリアルポートと受信機入力の設定
受信機と周辺機器の配線に合わせてシリアルポートを設定し、設定完了後にフライトコントローラーを再起動します。
{% stepper %}
{% step %}
### 送信機の設定(Radio Setting)
**受信機の実際の配線に合わせて、下のタブ(VTX または RC Input インターフェース)を選択してください。** Mission Planner の **CONFIG/TUNING → Full Parameter List** で各パラメータを検索し、表の設定値を入力して **Write Params** を押した後、フライトコントローラーを再起動します。
{% hint style="warning" %} **ArduPilot 4.7.0 を使用する場合は、RC Input として有効にするシリアルポートを 1 つだけにしてください。**
{% endhint %}
{% tabs %}
{% tab title="VTXインターフェースを使用" %}
**VTX** インターフェースを RC Input として使用する場合(例:DJI O4 PRO)
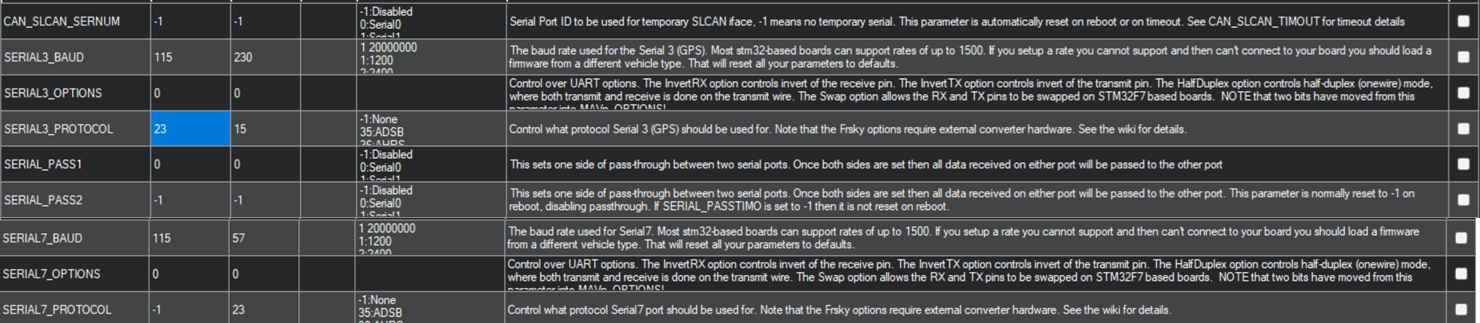 | パラメータ名 | 設定値 | 用途 |
| ------------------ | ------- | ------------------------ |
| `SERIAL7_BAUD` | **115** | RC インターフェースの通信速度。 |
| `SERIAL7_OPTIONS` | **0** | RC インターフェースのシリアルオプション。 |
| `SERIAL7_PROTOCOL` | **-1** | RC インターフェースの受信機能を無効にします。 |
| `SERIAL3_BAUD` | **115** | VTX 受信インターフェースの通信速度。 |
| `SERIAL3_OPTIONS` | **1** | 受信信号の反転を有効にします。 |
| `SERIAL3_PROTOCOL` | **23** | RC 入力を有効にします。 |
**コピー可能なパラメータリスト**
```
SERIAL7_BAUD,115
SERIAL7_OPTIONS,0
SERIAL7_PROTOCOL,-1
SERIAL3_BAUD,115
SERIAL3_OPTIONS,1
SERIAL3_PROTOCOL,23
```
{% endtab %}
{% tab title="RCインターフェースを使用" %}
**RC** インターフェースを RC Input として使用する場合(例:ELRS、SBUS など)
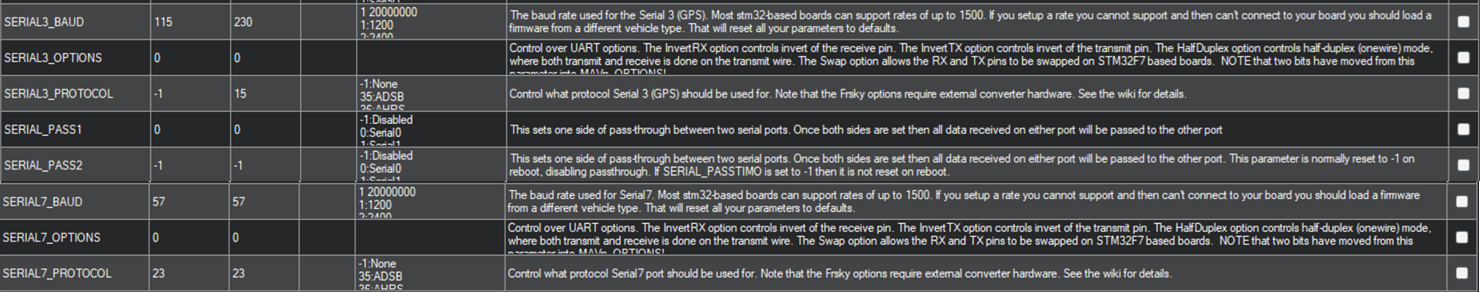 | パラメータ名 | 設定値 | 用途 |
| ------------------ | ------- | ------------------------- |
| `SERIAL3_BAUD` | **115** | VTX 受信インターフェースの通信速度。 |
| `SERIAL3_OPTIONS` | **0** | VTX 受信インターフェースのシリアルオプション。 |
| `SERIAL3_PROTOCOL` | **-1** | VTX インターフェースの受信機能を無効にします。 |
| `SERIAL7_BAUD` | **115** | RC インターフェースの通信速度。 |
| `SERIAL7_OPTIONS` | **0** | RC インターフェースのシリアルオプション。 |
| `SERIAL7_PROTOCOL` | **23** | RC 入力を有効にします。 |
**コピー可能なパラメータリスト**
```
SERIAL3_BAUD,115
SERIAL3_OPTIONS,0
SERIAL3_PROTOCOL,-1
SERIAL7_BAUD,115
SERIAL7_OPTIONS,0
SERIAL7_PROTOCOL,23
```
{% endtab %}
{% endtabs %}
{% endstep %}
{% step %}
### シリアルポートの設定(Serial Port)
**初期設定の Serial Ports** 画面に移動します
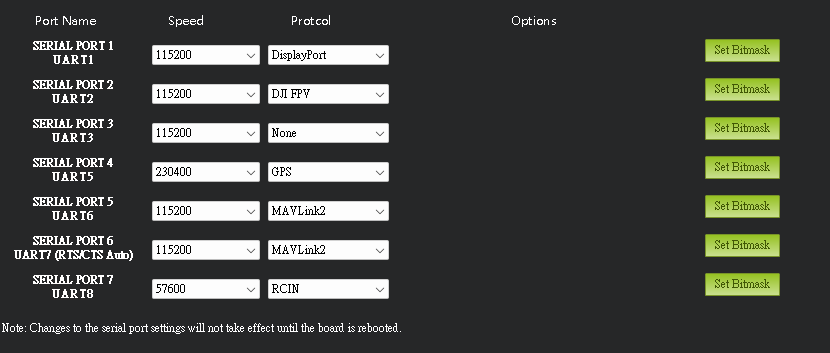 [Morakot Flight Controller のインターフェースマッピング表](/taiphoon.com-docs/ja/products/flight-controller/taiphoon-morakot-flight-controller.md#uart-jie-kou-ding-yi-serial-port-mapping)を参考に、必要に応じて通信速度(Baudrate)と通信プロトコル(Protocol)を調整できます
調整後は**再起動(Reboot)** が必要です
{% endstep %}
{% endstepper %}
## 次のステップ
[送信機入力のキャリブレーション](/taiphoon.com-docs/ja/firmware/ardupilot/first-setup/radio-calibration.md)