> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/ja/firmware/betaflight/first-setup/failsafe.md).
# フェイルセーフの設定
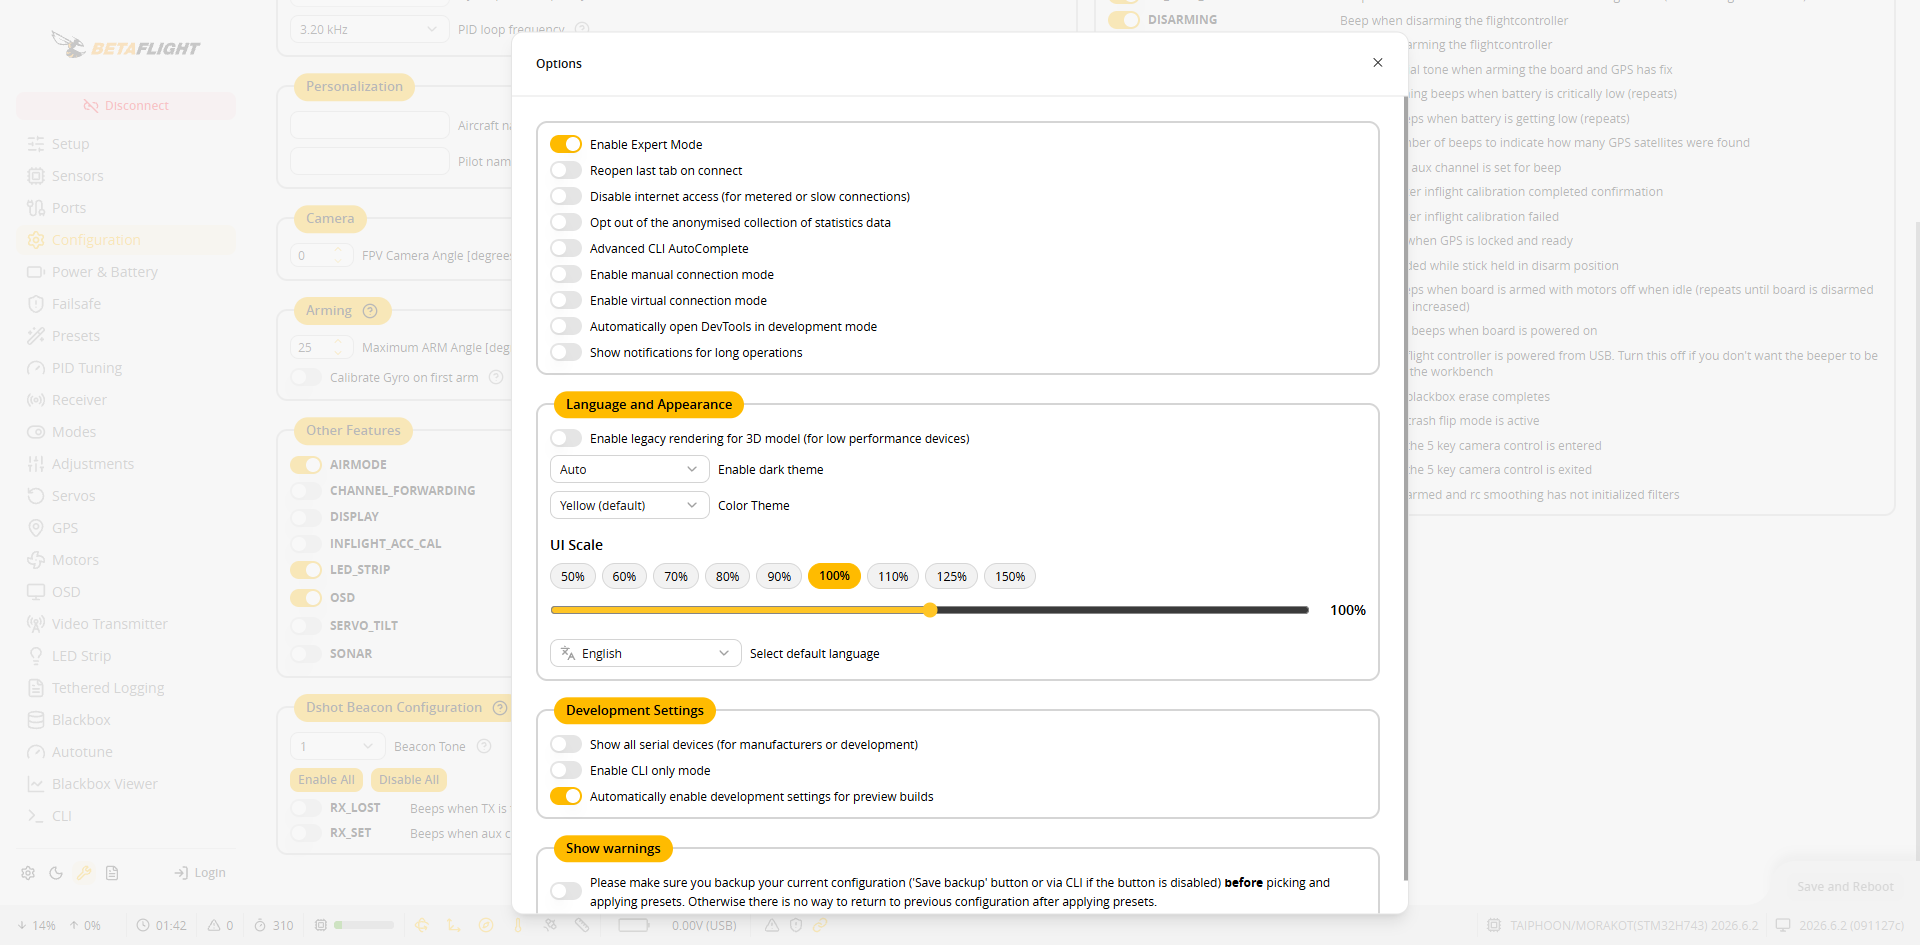
**Failsafe** ページで、送信機の信号が途絶えたときの動作を設定します。**Failsafe** ページは、Expert Mode を有効にしないと表示されません。
## Expert Mode を有効にする
左下の Options アイコンをクリックし、**Enable Expert Mode** を有効にします。左側のメニューに **Failsafe** が表示されます。
 ## 2 つの段階
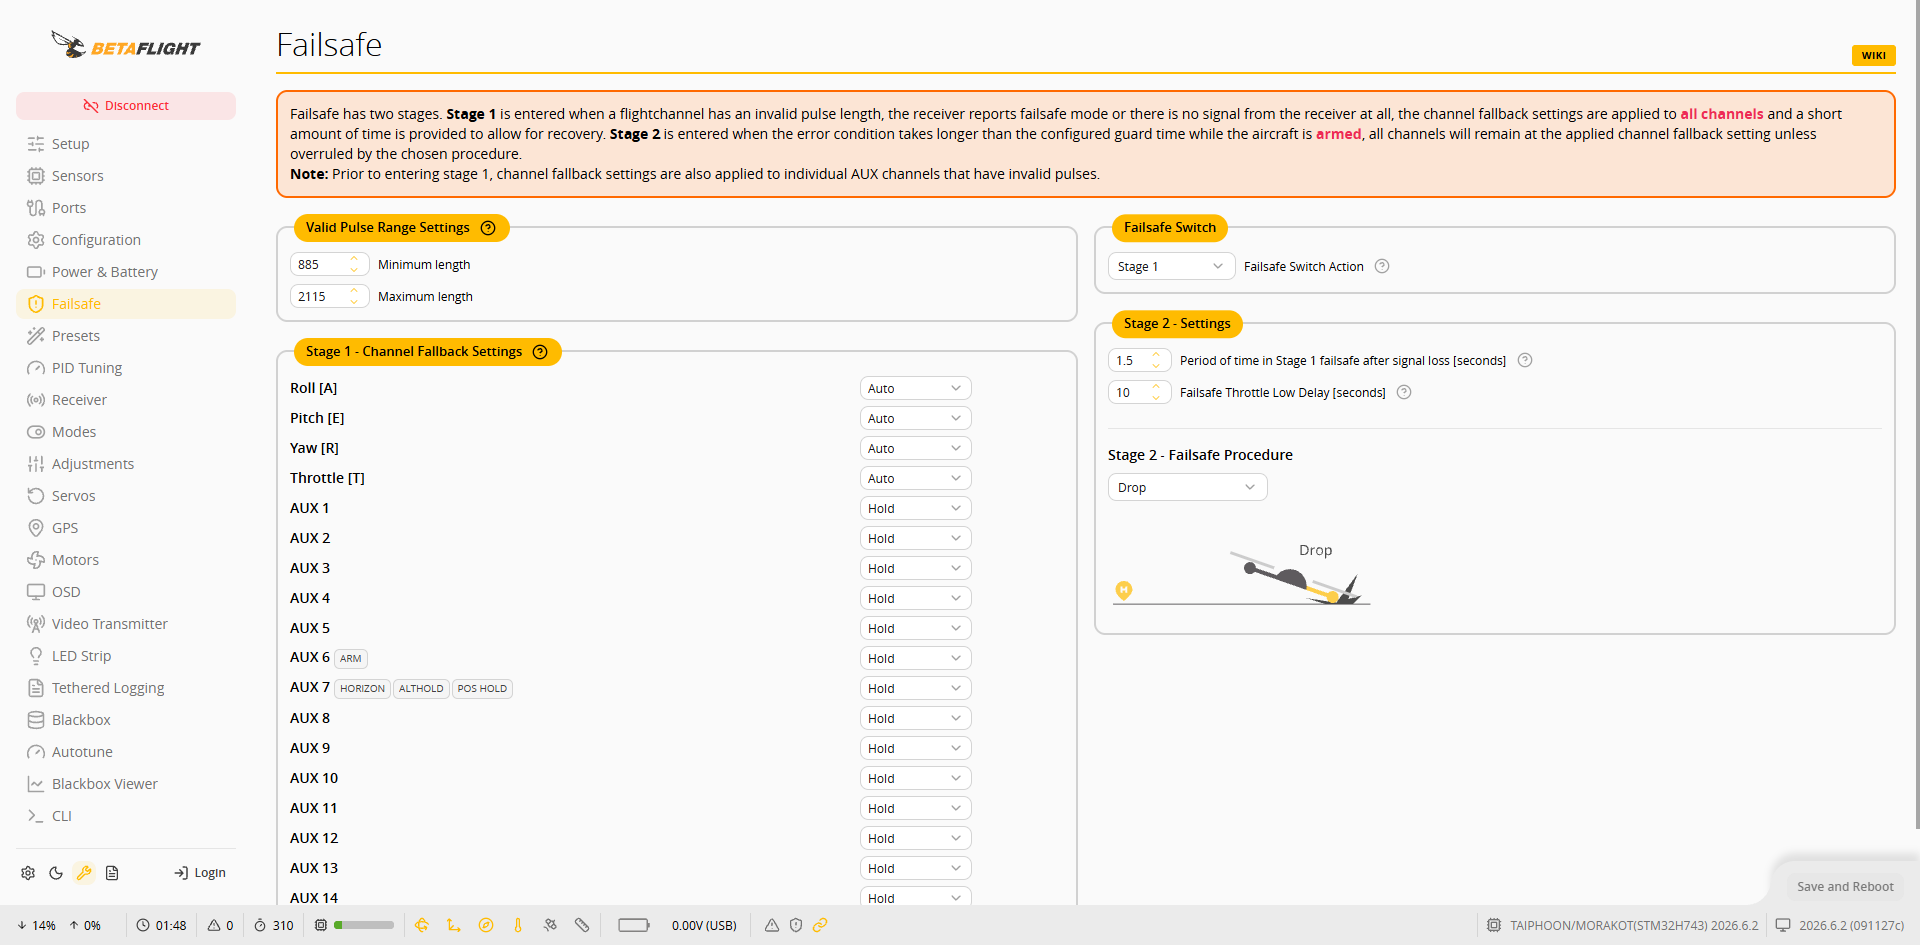
* **Stage 1**:受信機が信号途絶を報告したとき、チャンネルのパルス幅が無効なとき、または信号がまったくないときに移行します。各チャンネルには **Stage 1 - Channel Fallback Settings** の値が適用され(デフォルトでは Roll、Pitch、Yaw、Throttle が **Auto**、AUX が **Hold**)、信号の回復を待つために短い時間が確保されます。
* **Stage 2**:機体がアームされており、信号途絶の時間が **Stage 2 - Settings** の設定時間(デフォルト 1.5 秒)を超えたときに移行し、**Stage 2 - Failsafe Procedure** を実行します。
 ## Stage 2 の動作の選択
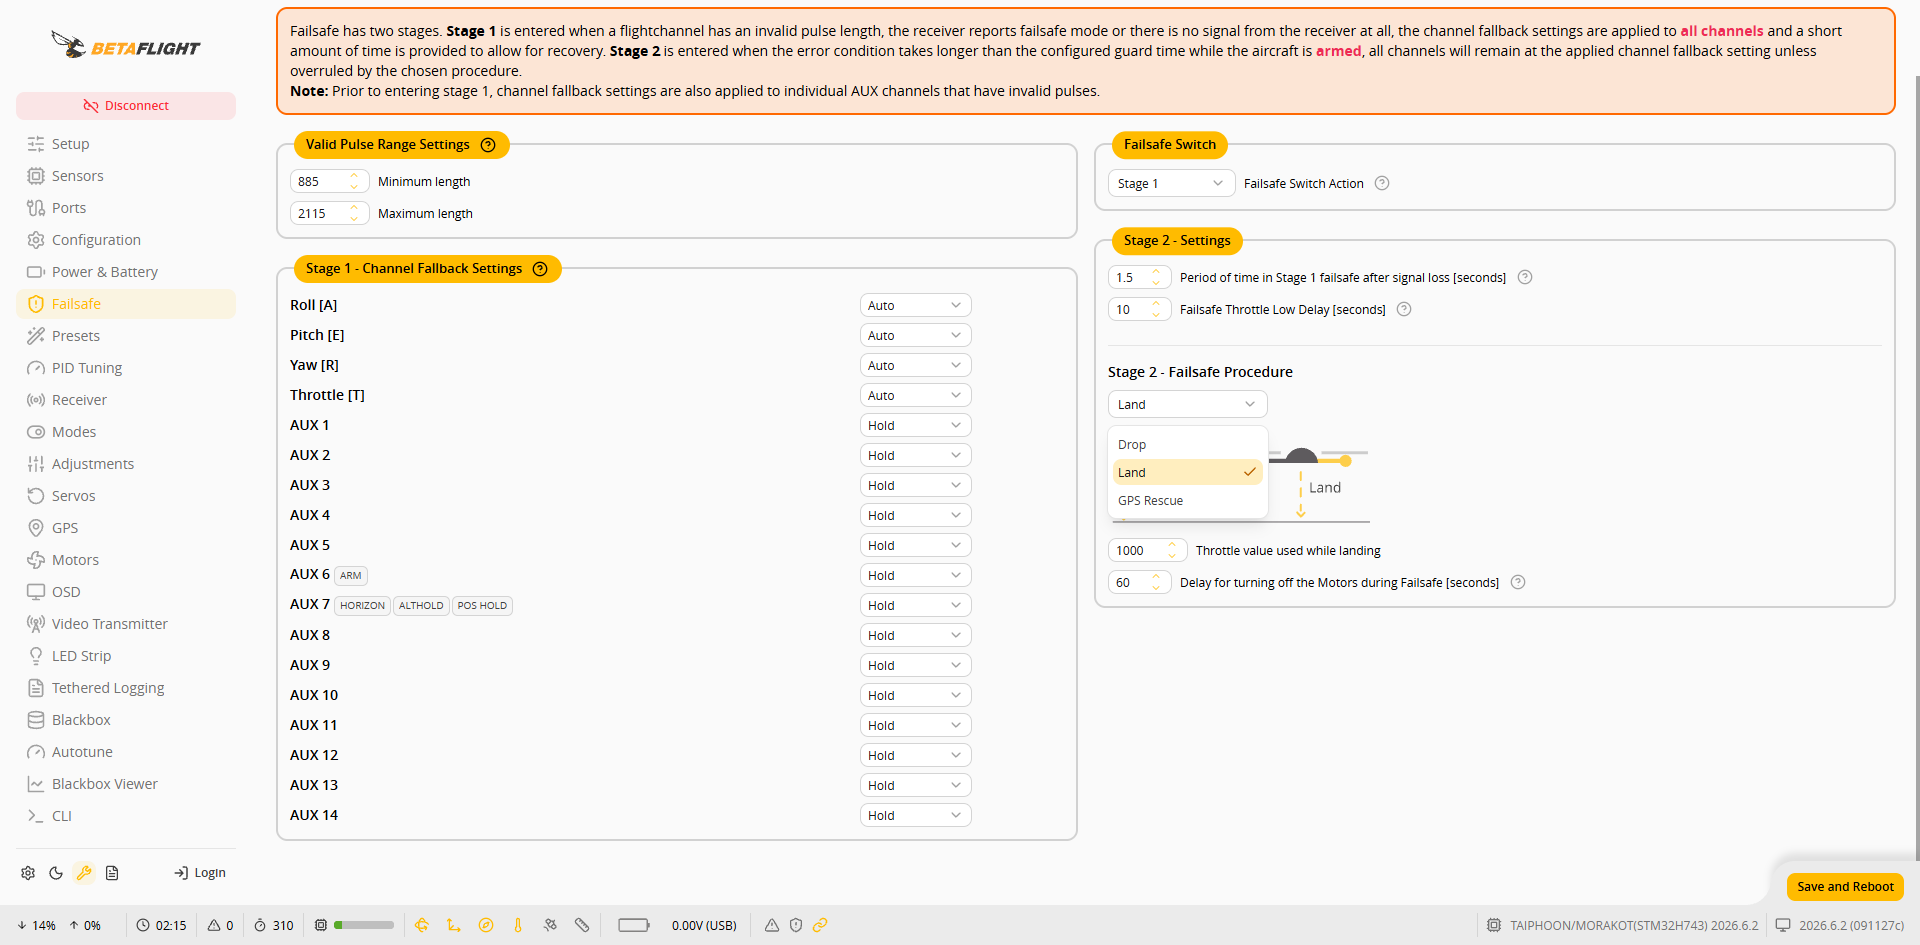 | 動作 | 説明 |
| ---------- | -------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
| Drop | すぐにディスアームしてモーターが停止し、機体はそのまま落下します。 |
| Land | **Throttle value used while landing**(デフォルト 1000)のスロットルで降下し、**Delay for turning off the Motors during Failsafe**(デフォルト 60 秒)が経過した後にモーターを停止します。スロットル値は、機体に合わせてホバリングよりやや低い値に調整します。 |
| GPS Rescue | GPS で自動帰還します。GPS 測位が必要です。 |
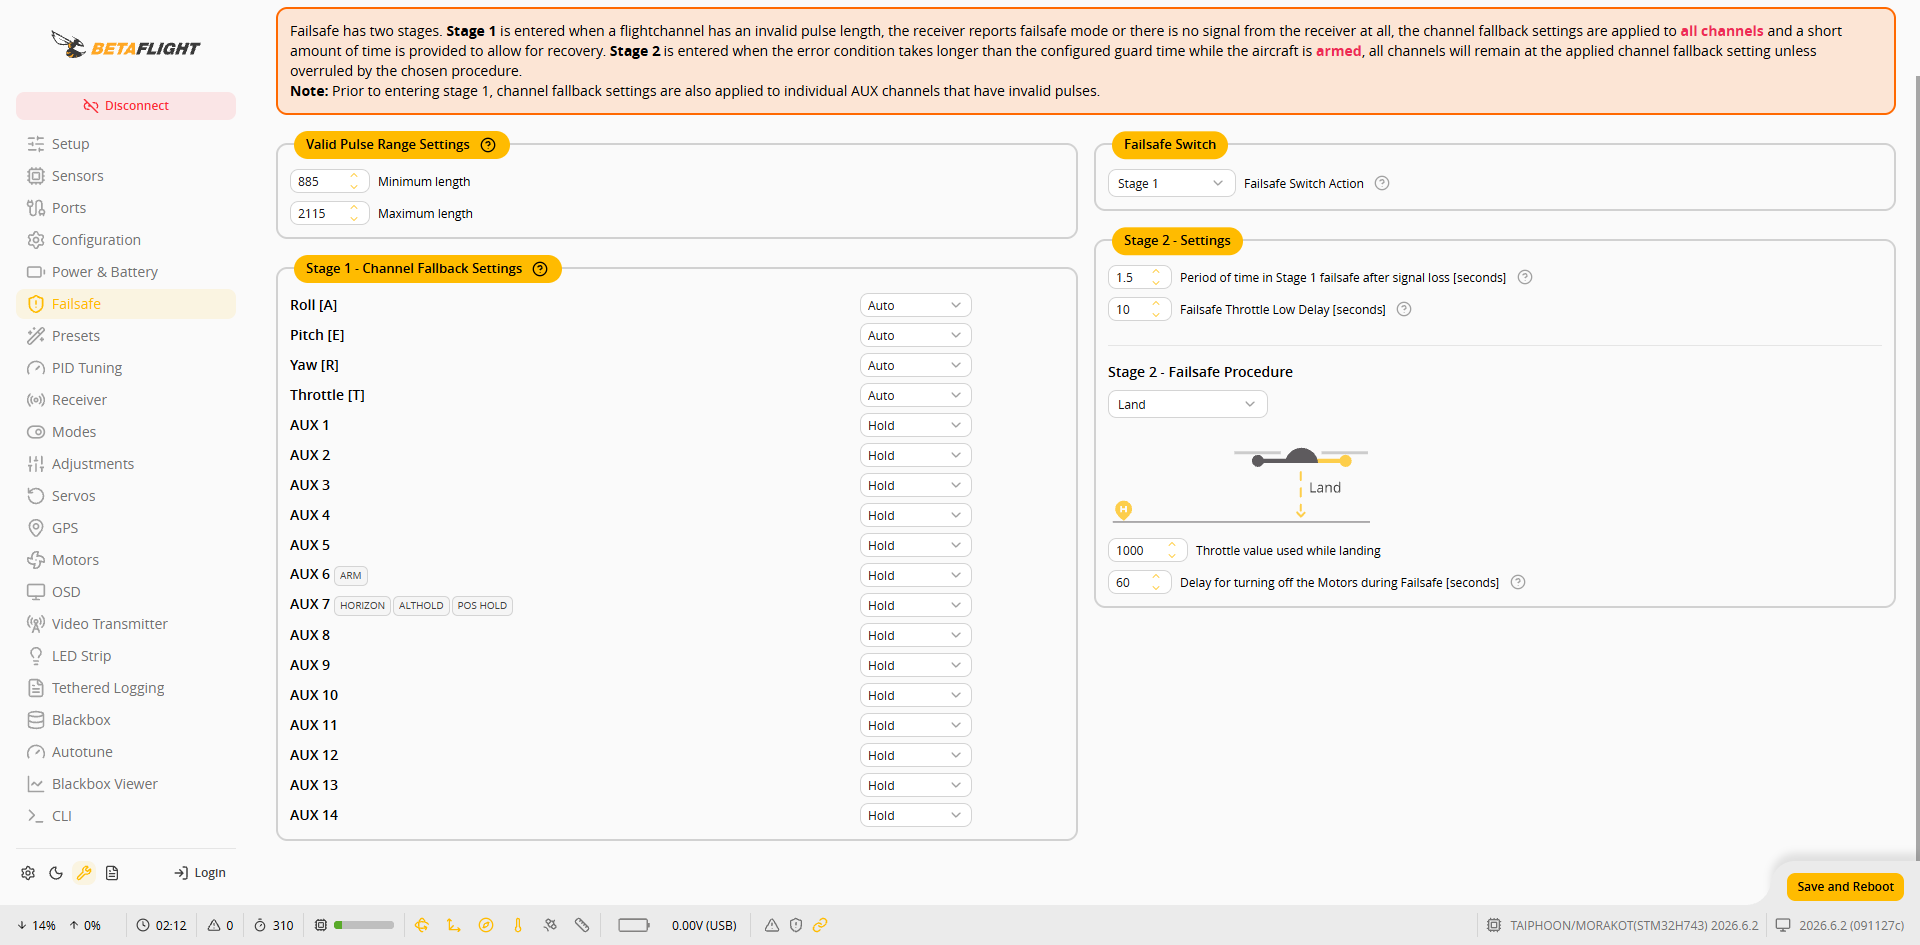 **GPS Rescue** を使用する場合:
* **Throttle hover** は画面上で IMPORTANT と示されています。機体の実際のホバリングスロットルに合わせて設定します。
* 飛行場所に合わせて、**Initial climb**、**Return ground speed**、**Descent distance** などの帰還パラメータを設定します。
* **Minimum satellites** のデフォルトは 8 です。**Allow arming without fix** にチェックを入れると、測位していなくてもアームできますが、信号が途絶えるとそのままディスアームされます(`No fix = disarm on failsafe!`)。
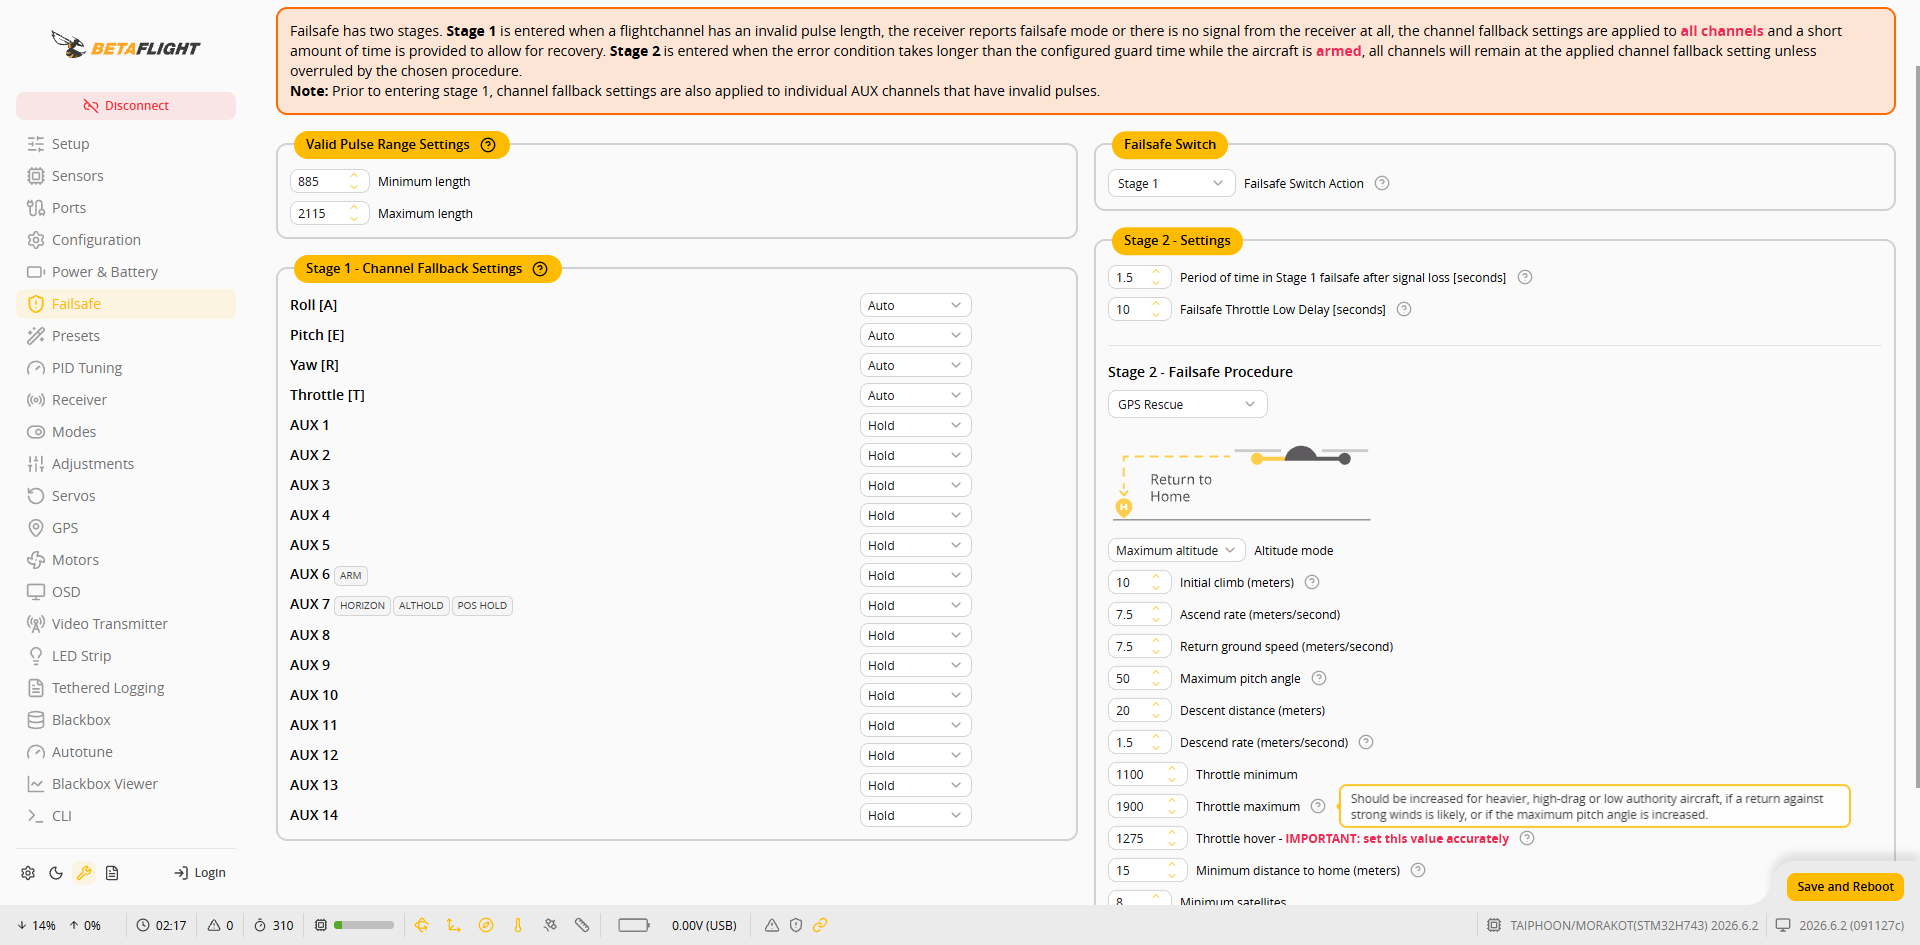 選択後、右下の **Save and Reboot** を押します。
{% hint style="warning" %}
設定が完了したら、プロペラを取り外した状態で送信機の電源を切り、**Receiver** ページに **Failsafe active** と表示されることを確認してください。
{% endhint %}