> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/ja/firmware/betaflight/first-setup/ports.md).
# ポートの設定
**Ports** ページで各 UART の機能を割り当てます。Morakot の Betaflight ファームウェアには、よく使うポートがあらかじめ設定されているため、初回設定では受信機の配線に合わせて **Serial Rx** を確認するだけで済みます。
## デフォルト値
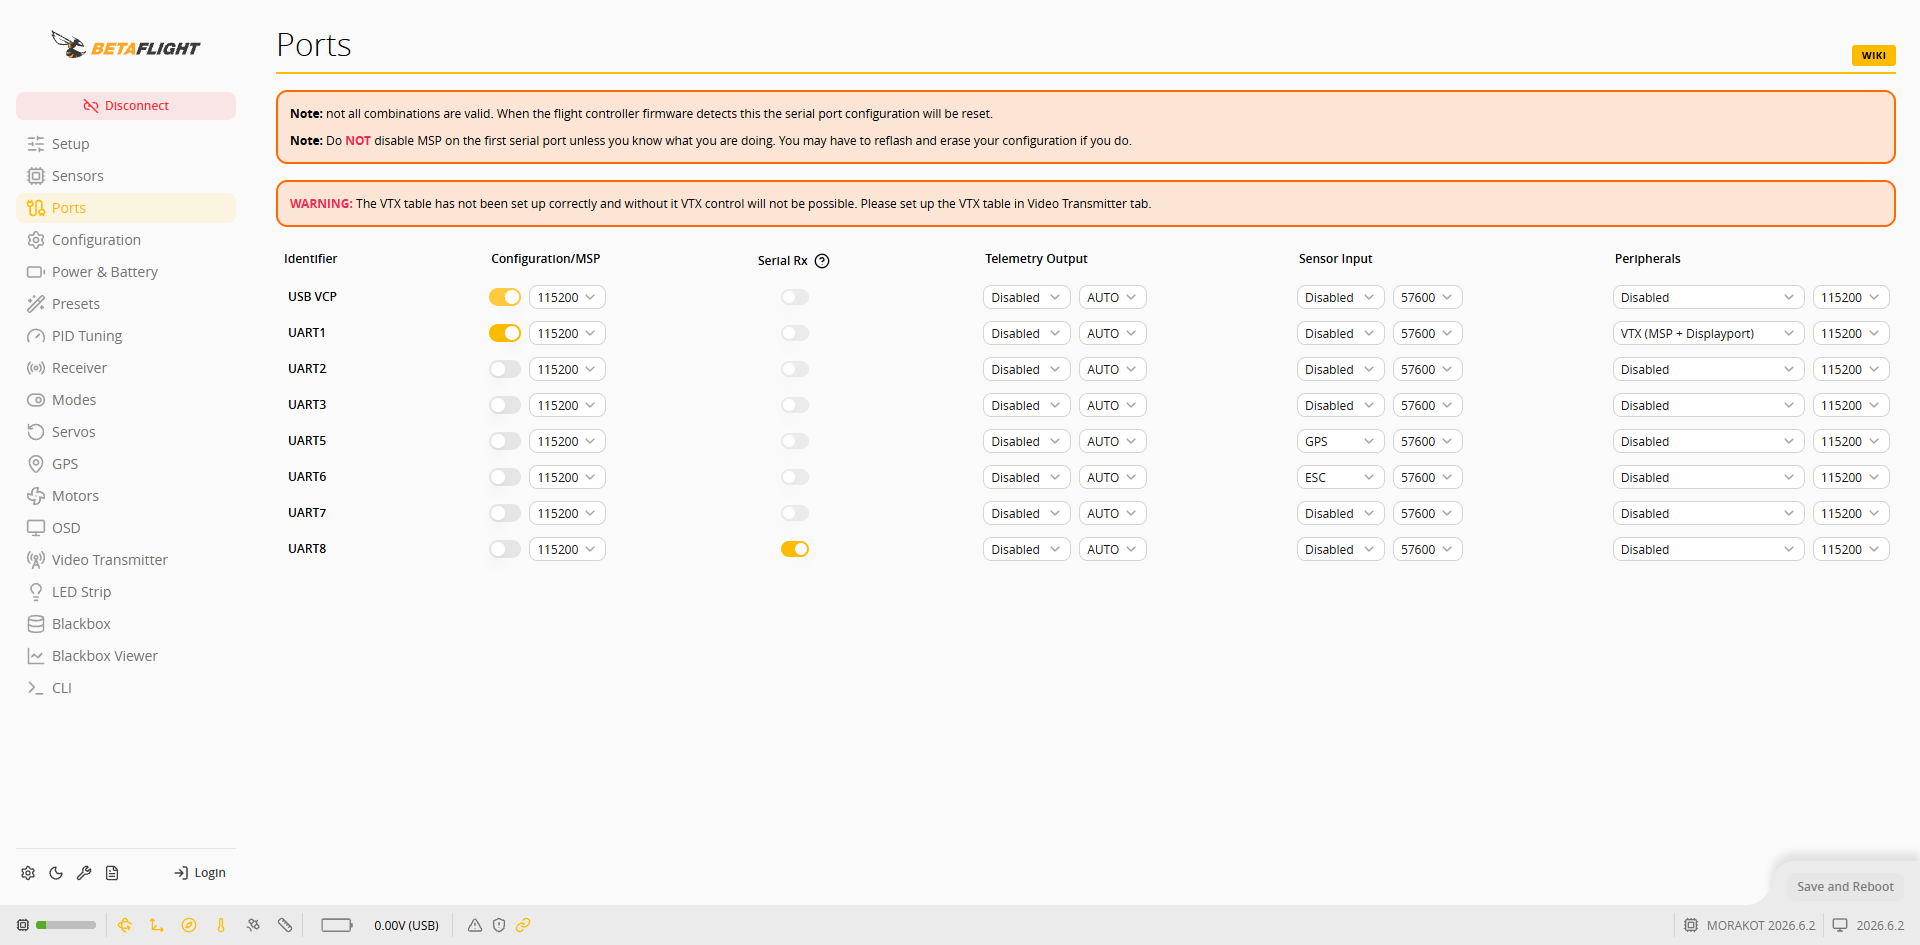 | ポート | デフォルトの機能 | 用途 |
| ------- | ----------------------------------------------------- | ---------------------- |
| USB VCP | Configuration/MSP(115200) | Betaflight App との接続 |
| UART1 | Configuration/MSP、Peripherals:VTX (MSP + Displayport) | デジタル映像送信機(DJI/VTX ポート) |
| UART2 | 無効 | — |
| UART3 | 無効 | 映像送信機の S.BUS 入力 |
| UART5 | Sensor Input:GPS(57600) | GPS |
| UART6 | Sensor Input:ESC(57600) | ESC テレメトリー |
| UART7 | 無効 | 予備。必要なときに有効にします |
| UART8 | Serial Rx | RC Input(送信機用受信機) |
{% hint style="warning" %}
ページ上の注意に従い、最初のシリアルポートの MSP は無効にしないでください。無効にすると、再書き込みと設定の消去が必要になる場合があります。
{% endhint %}
## 受信機が使用する UART の設定
受信機を RC Input に接続する場合は UART8 を使用し、受信機の信号を映像送信機の S.BUS から入力する場合は UART3 を使用します。ピンの位置は [Morakot RC コネクターとシリアルポートの対応表](/taiphoon.com-docs/ja/products/flight-controller/taiphoon-morakot-flight-controller/rc-port-reference.md)を参照してください。
{% tabs %}
{% tab title="RC Input(UART8)" %}
受信機(例:ELRS/CRSF 受信機)を RC Input に接続する場合は、デフォルト値を使用します。**UART8** の **Serial Rx** はすでに有効になっているため、変更は不要です。
{% endtab %}
{% tab title="映像送信機の S.BUS(UART3)" %}
受信機の信号を映像送信機の S.BUS 出力(例:DJI O4 Pro)から入力する場合:
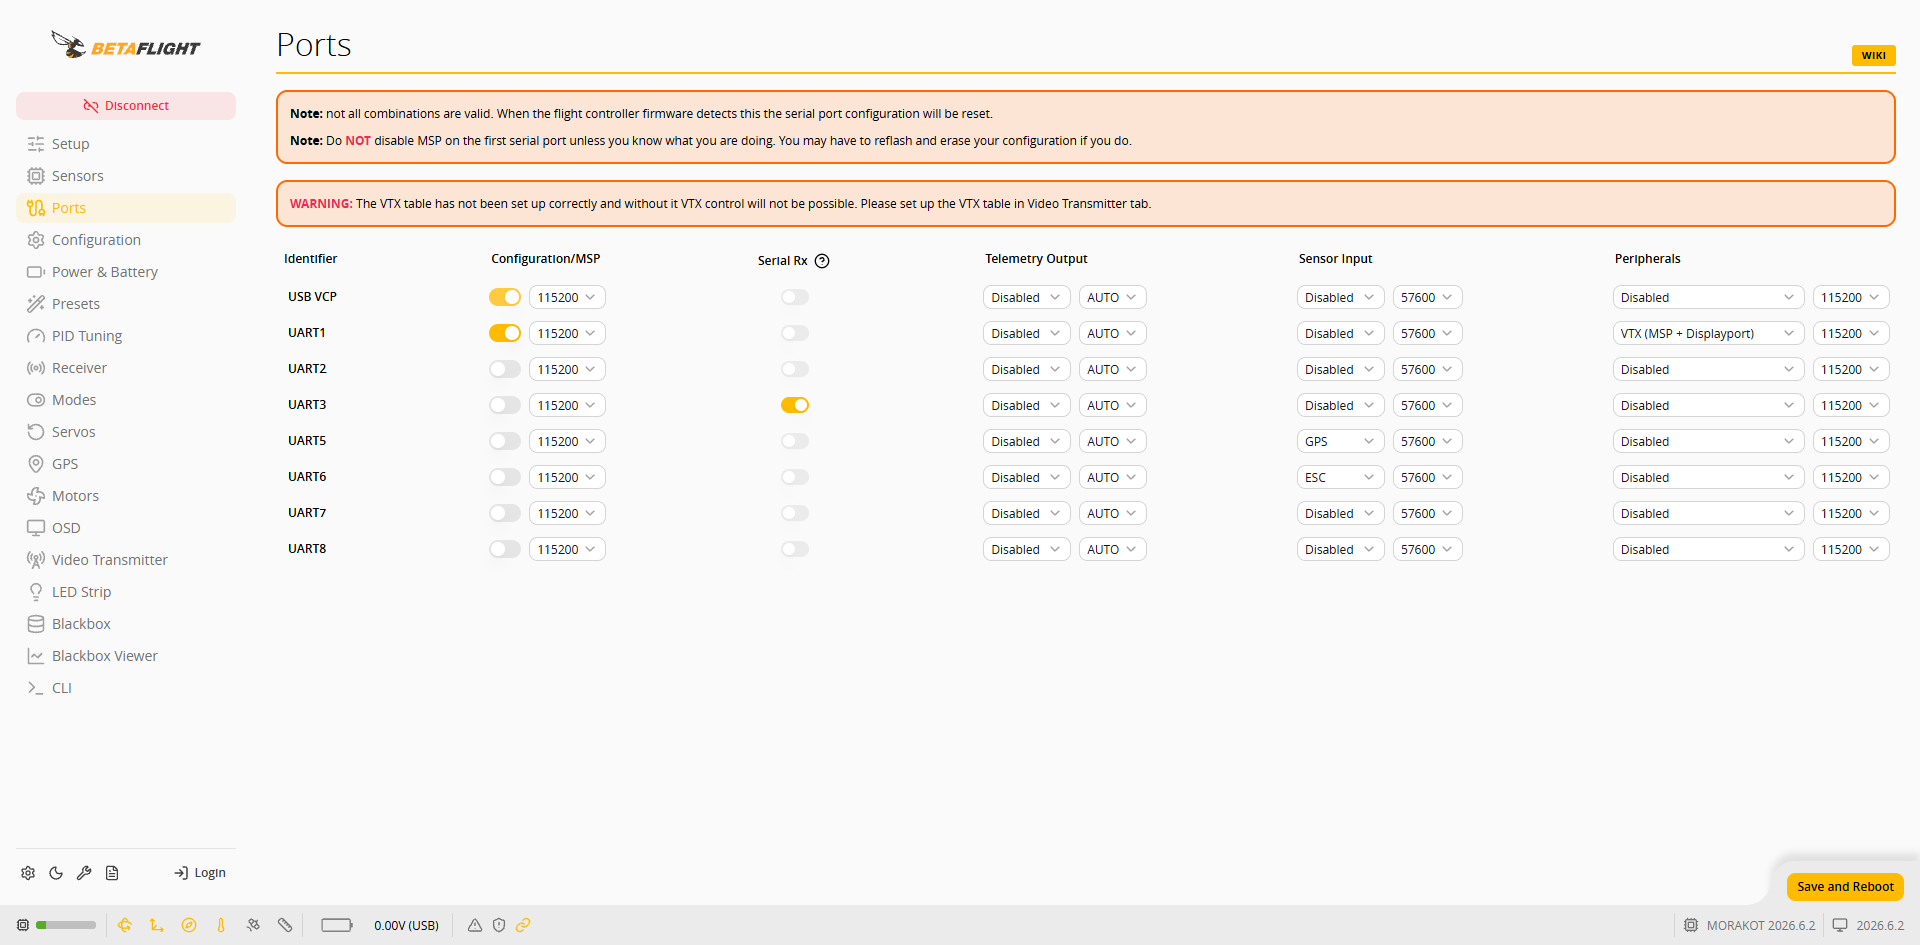
1. **UART3** の **Serial Rx** を有効にし、**UART8** の **Serial Rx** を無効にしてから、**Save and Reboot** を押します。
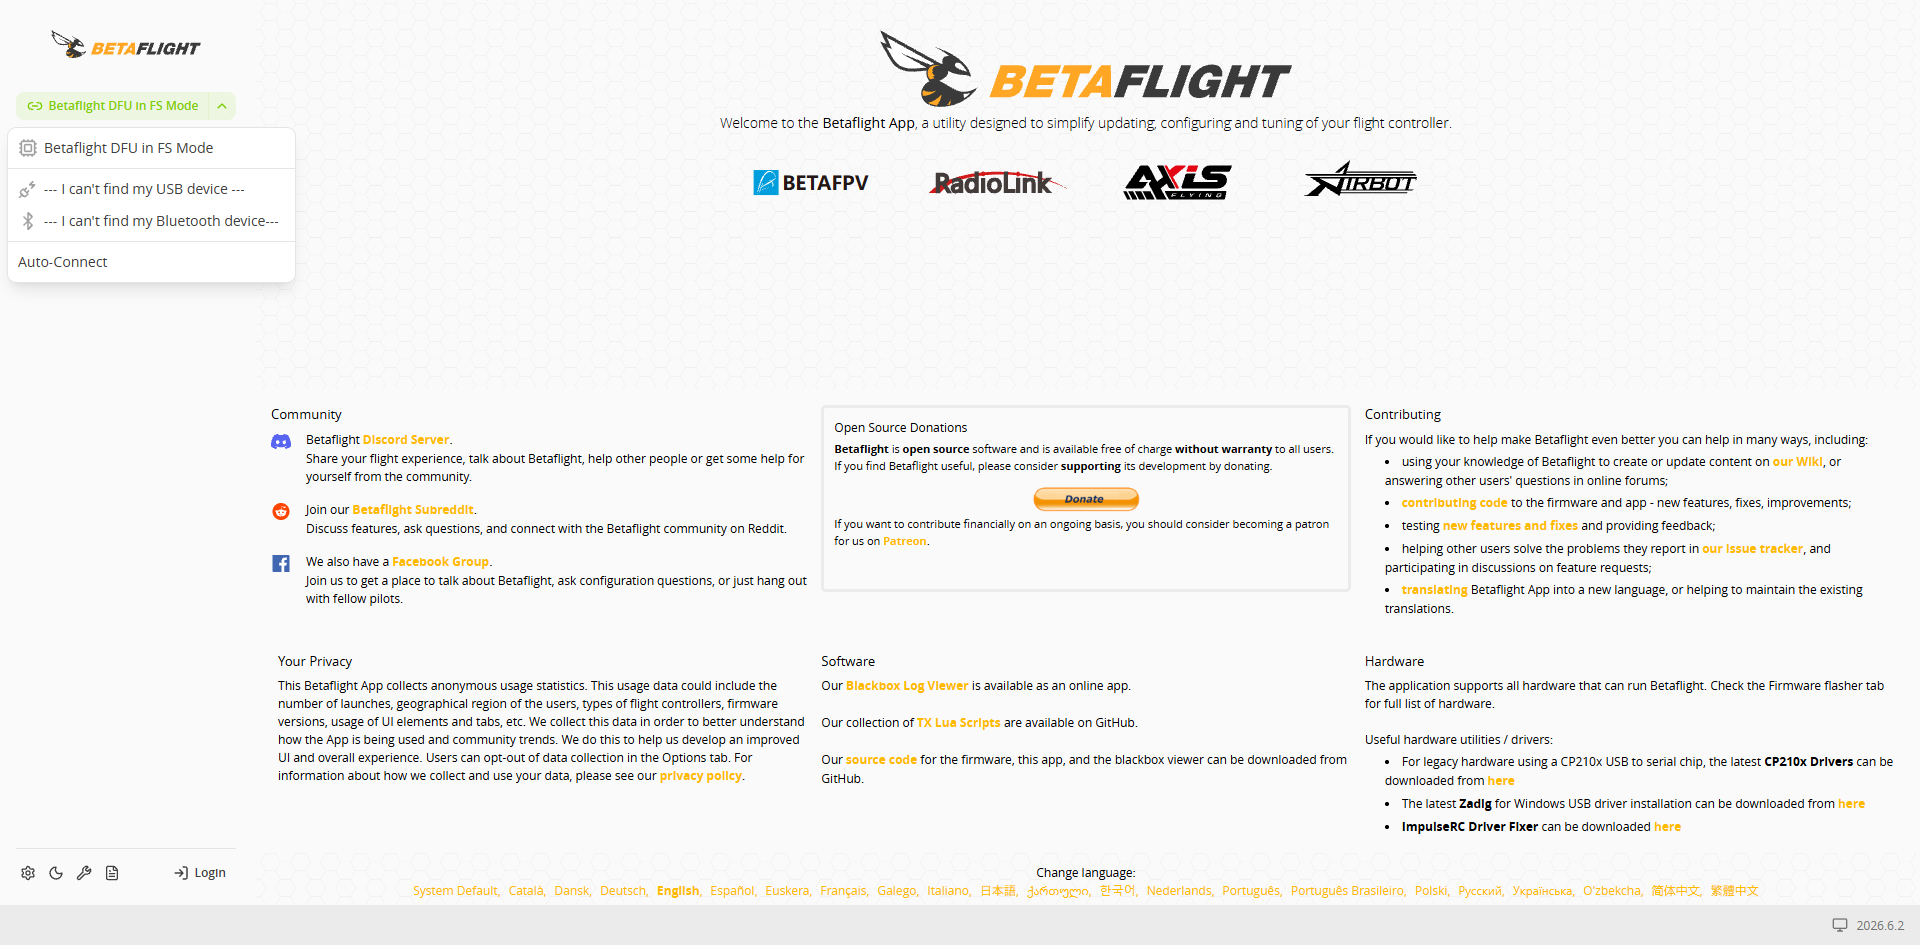
 2. フライトコントローラーが再起動すると、App はウェルカムページに戻ります。左上のポートメニューでフライトコントローラーのシリアルポート(例:**Betaflight STM Electronics**)を選択し、**Connect** を押して再接続します。
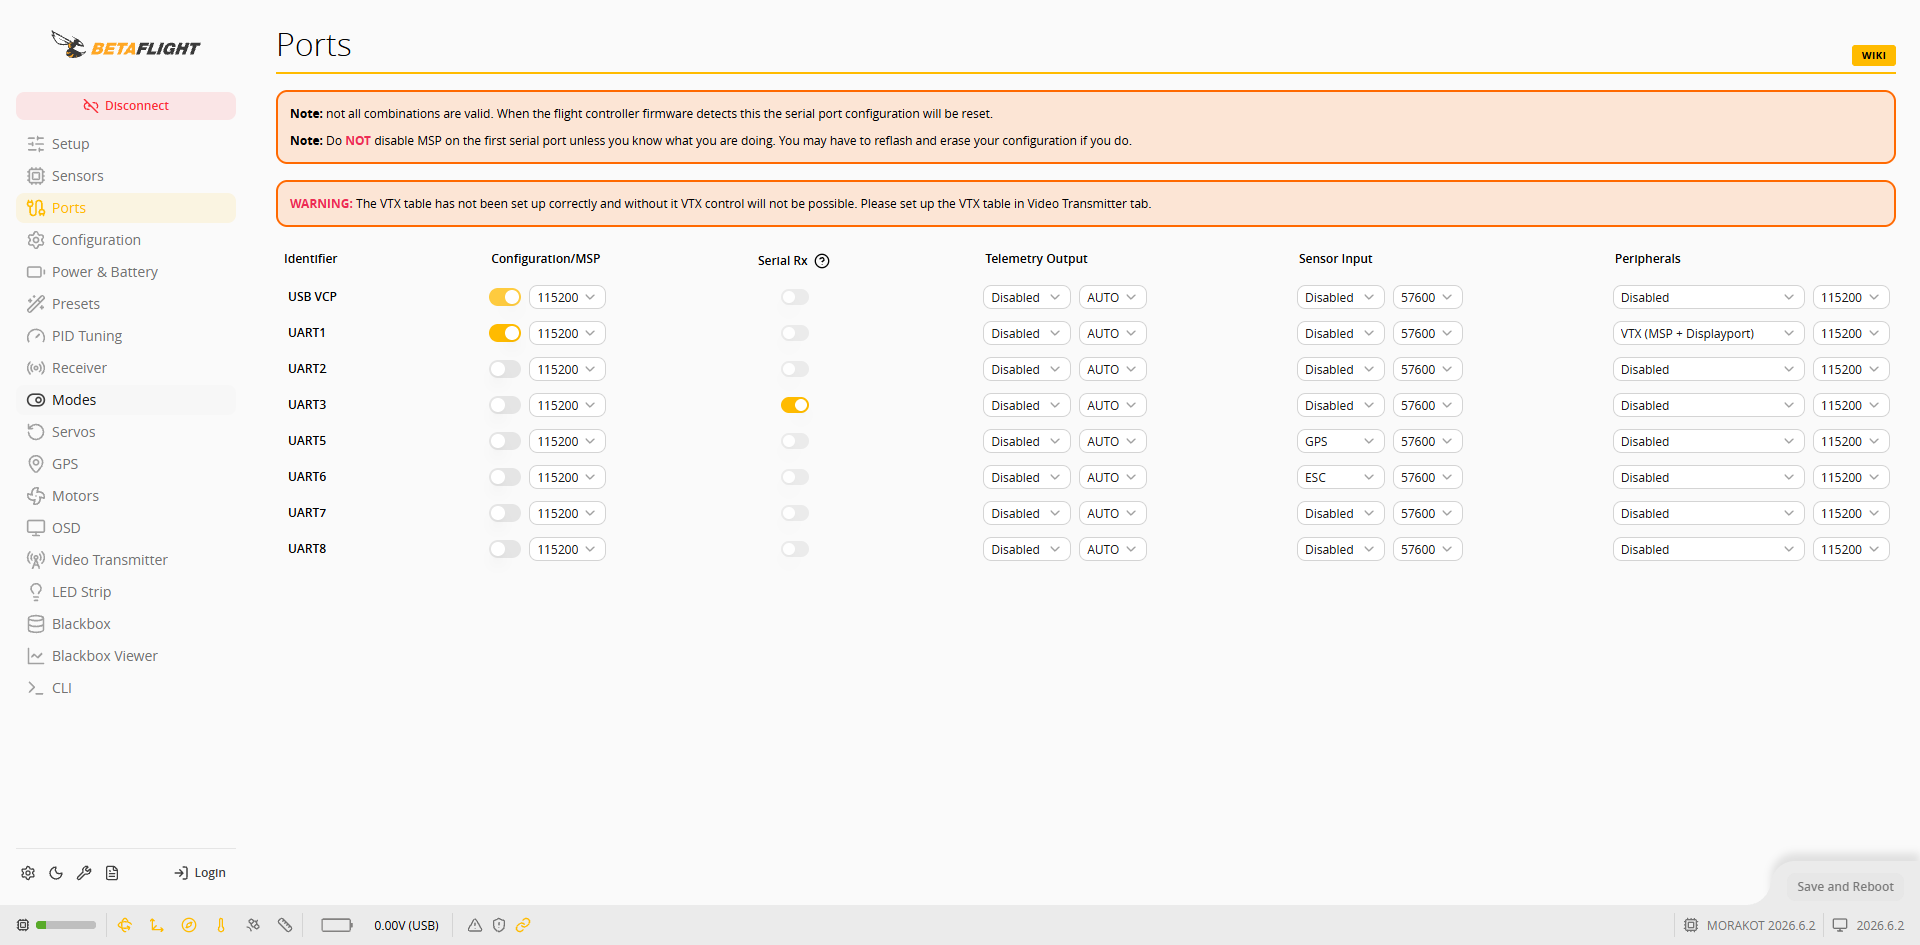
 3. **Ports** ページに戻り、**UART3** の **Serial Rx** が有効になっていることを確認します。
 {% endtab %}
{% endtabs %}
## 次の設定
[受信機の設定](/taiphoon.com-docs/ja/firmware/betaflight/first-setup/receiver.md)で対応するプロトコルを選択します。RC Input の ELRS/CRSF 受信機には CRSF を、映像送信機の S.BUS には SBUS を使用します。