> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/ja/firmware/px4/first-setup/accelerometer-calibration.md).
# 加速度センサーのキャリブレーション
画面の指示に従って機体を 6 つの姿勢に置き、加速度センサーのキャリブレーションを完了します。
{% hint style="warning" %}
キャリブレーションの前にプロペラを取り外し、水平な平面を用意してください。
{% endhint %}
{% stepper %}
{% step %}
### キャリブレーションの開始
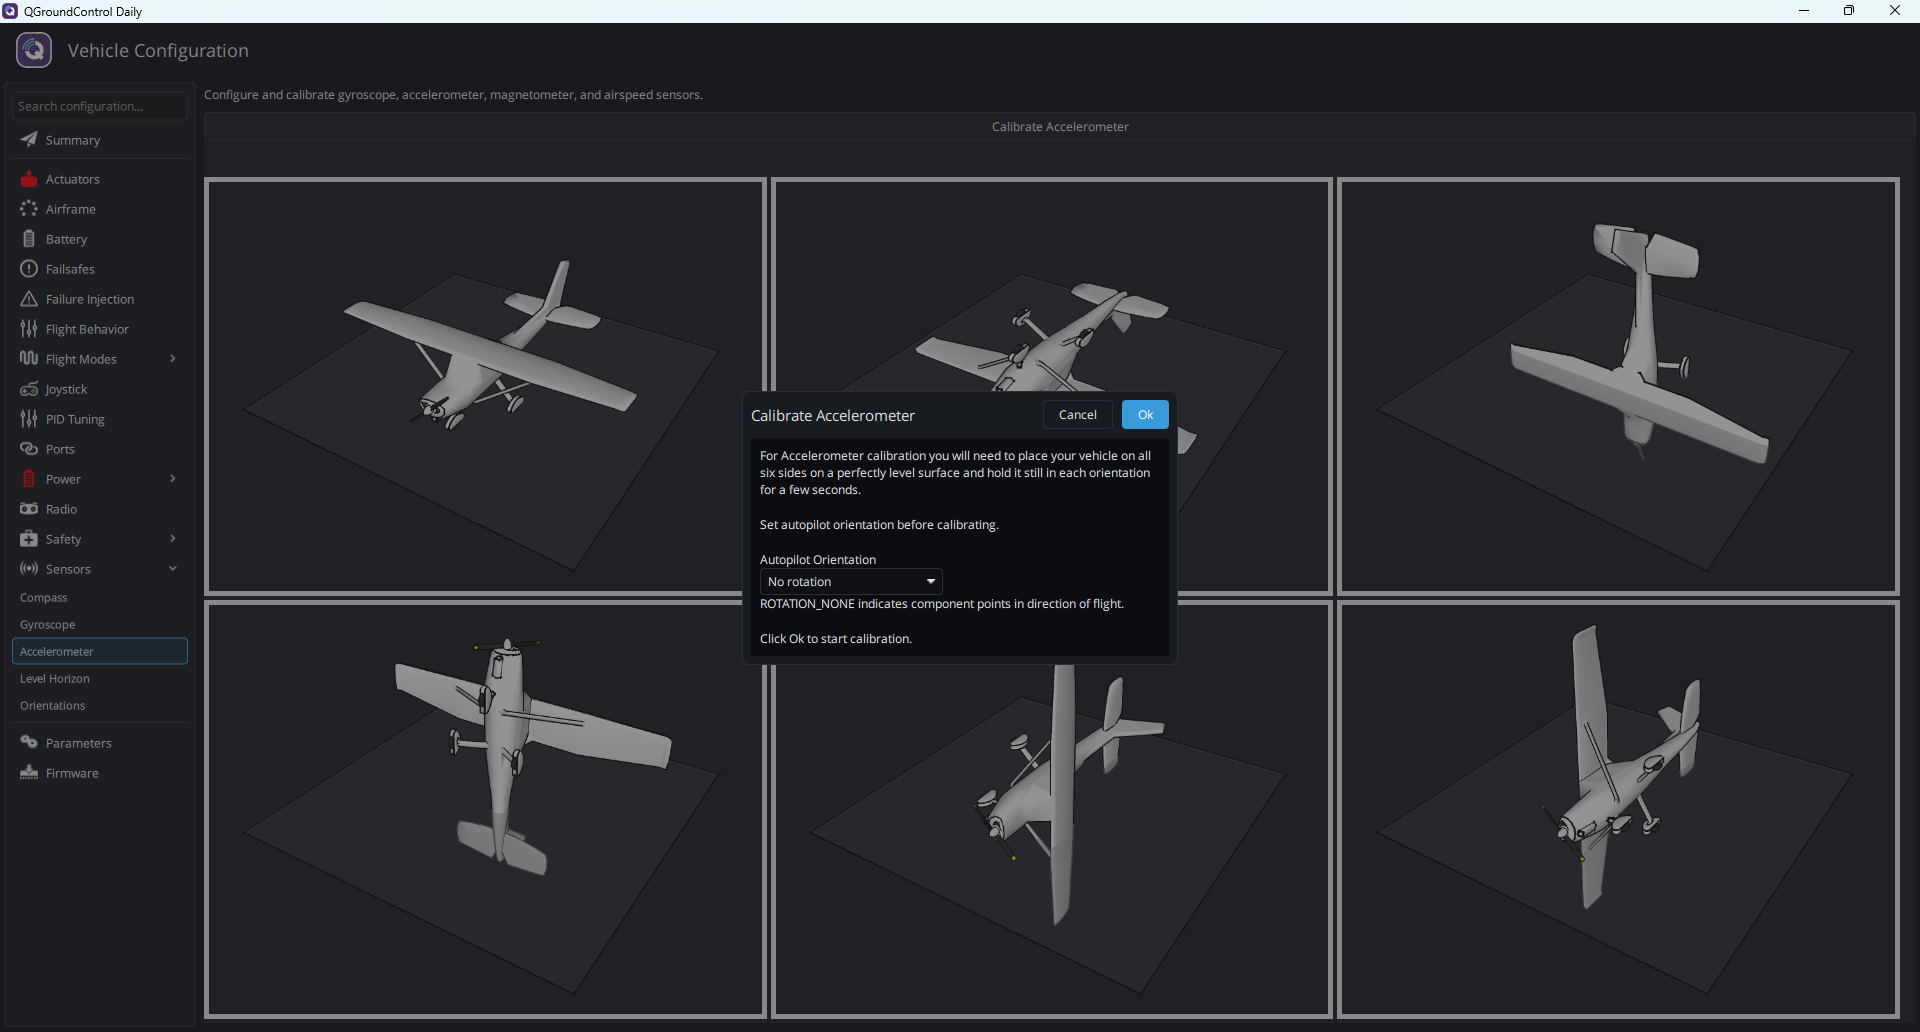
**Vehicle Configuration** の左側で **Sensors** → **Accelerometer** をクリックします。**Autopilot Orientation** を確認します。フライトコントローラーの矢印が機首を向いている場合は **No rotation**(ROTATION\_NONE)のままにします。**Ok** を押してキャリブレーションを開始します。
 {% endstep %}
{% step %}
### 6 つの姿勢に順に置く
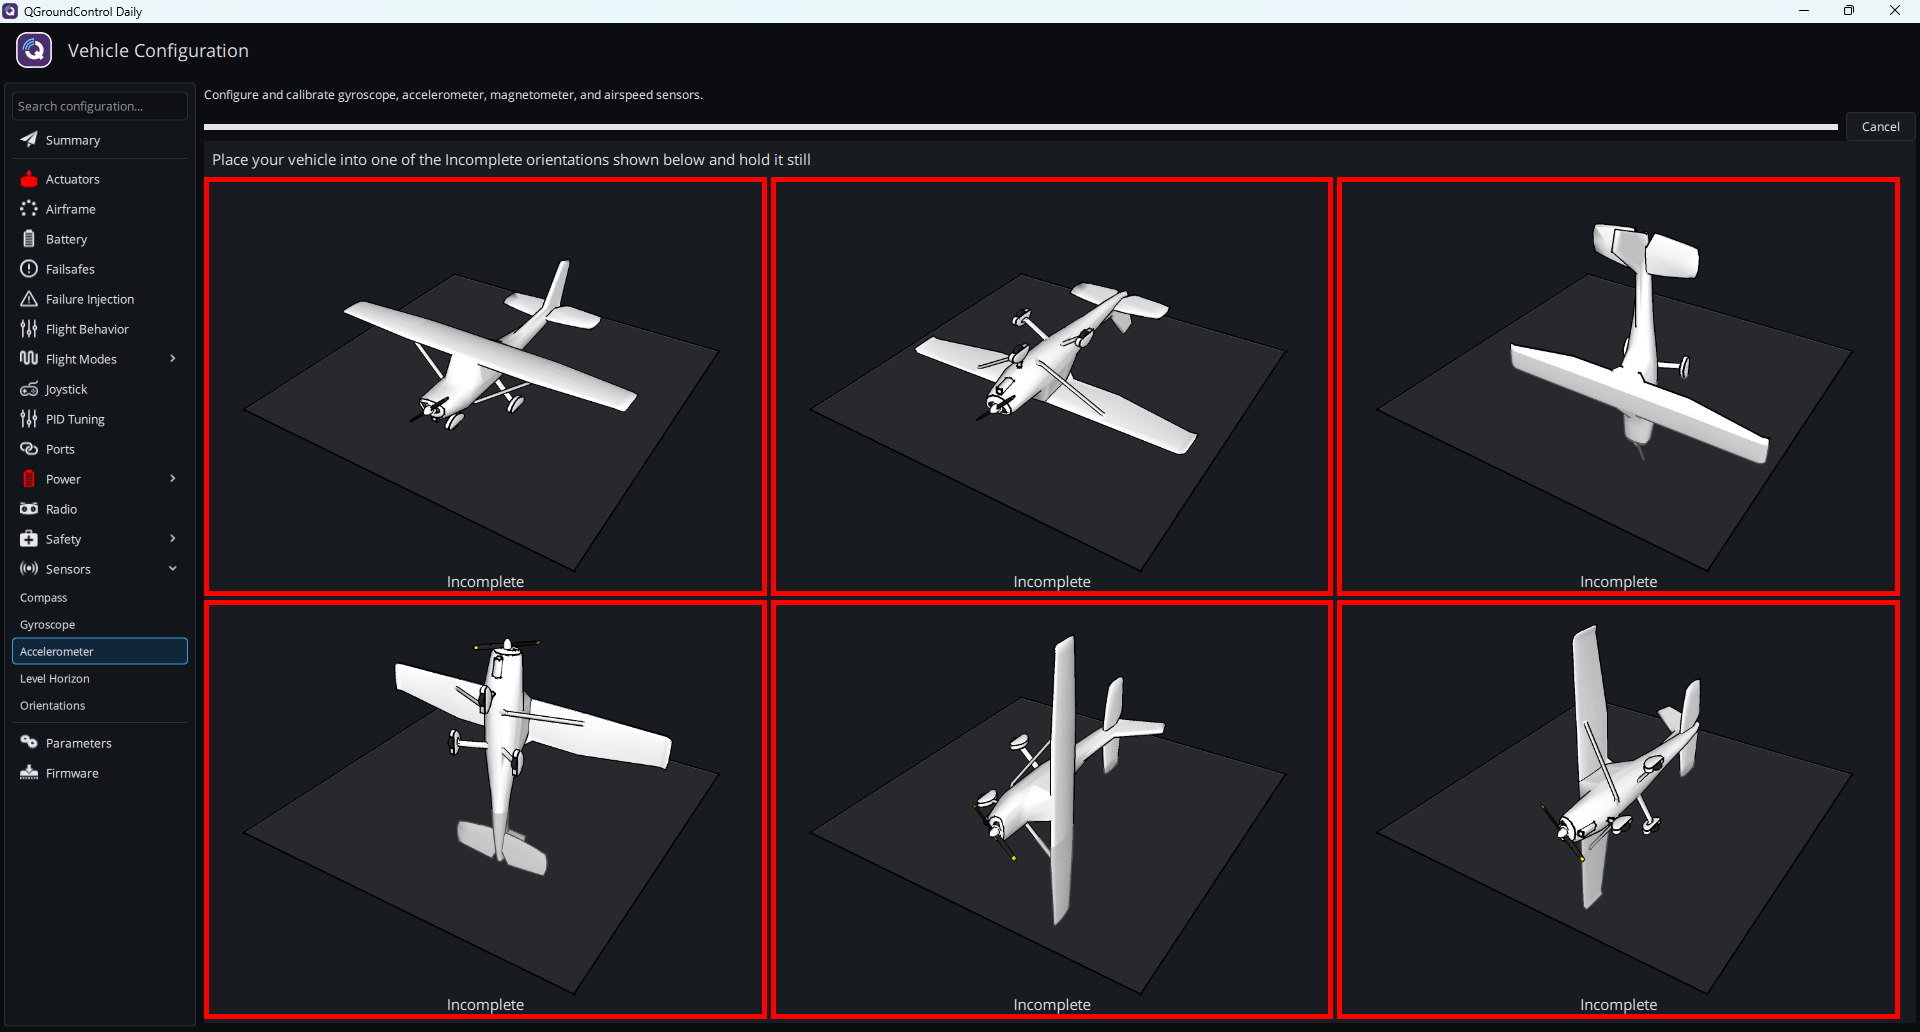
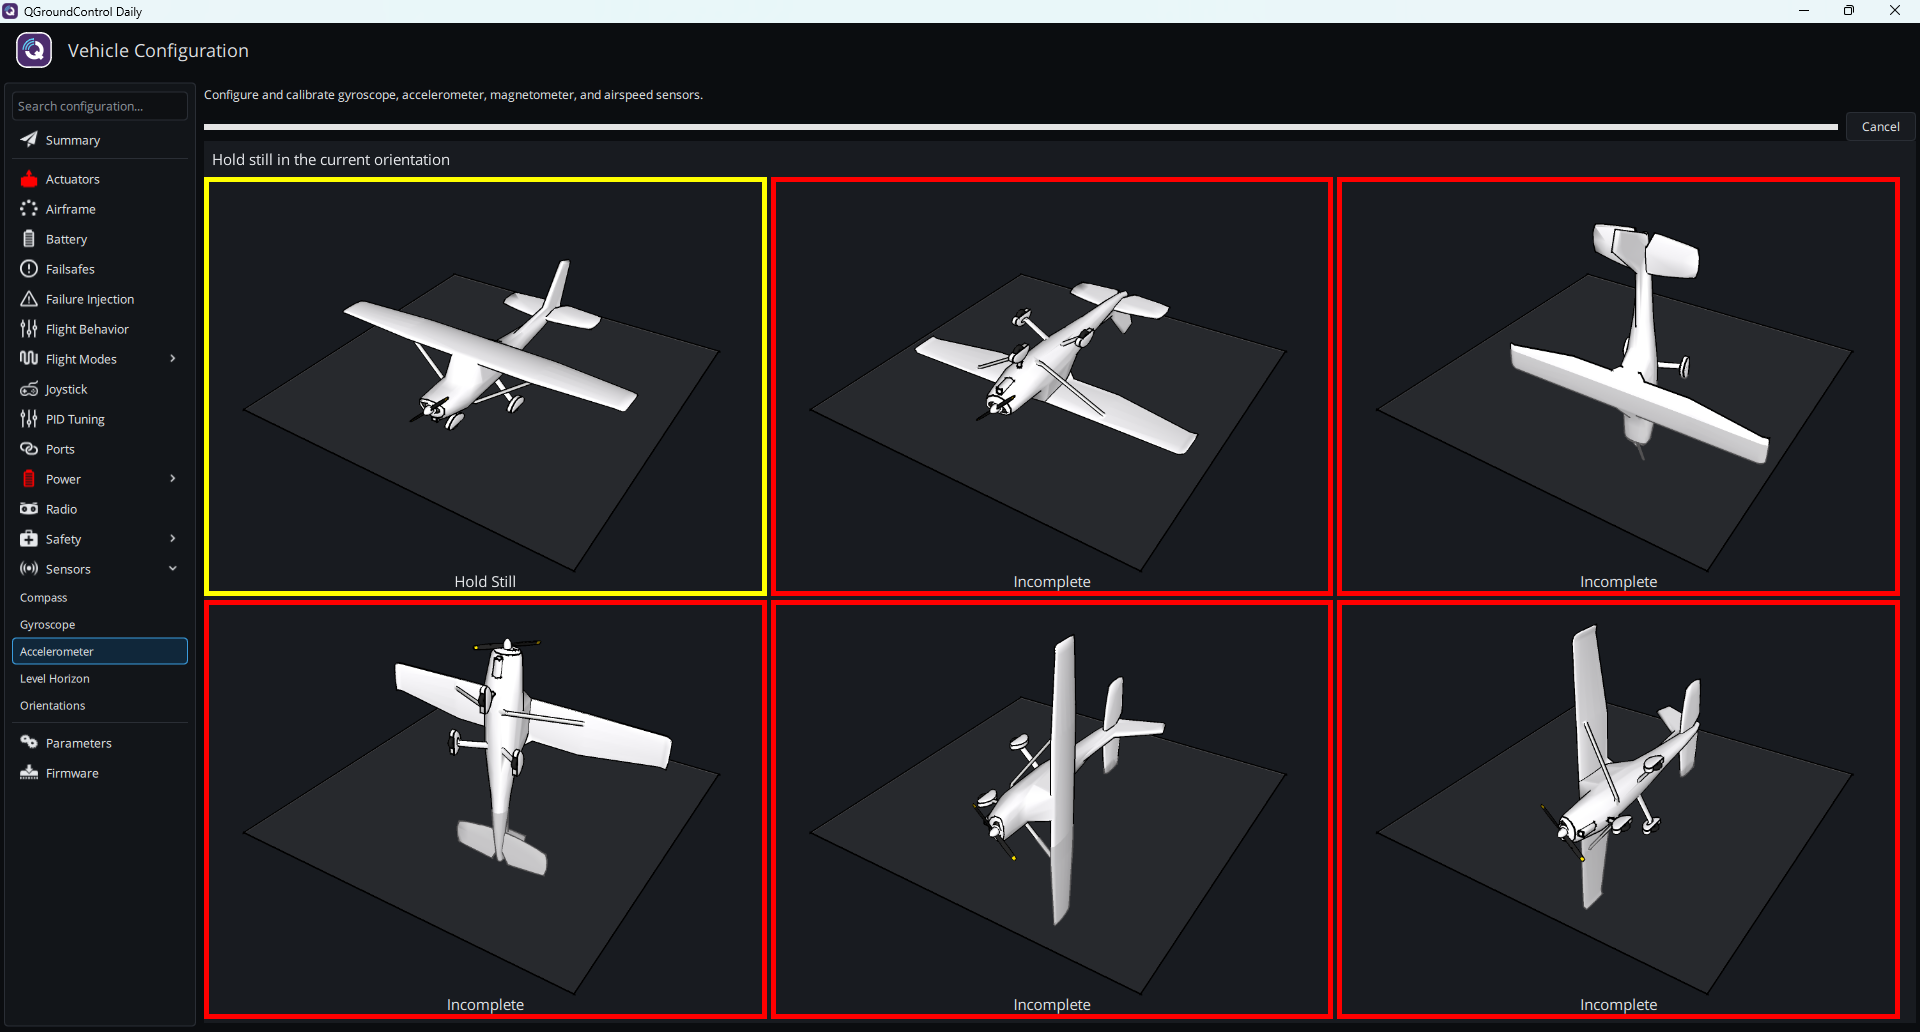
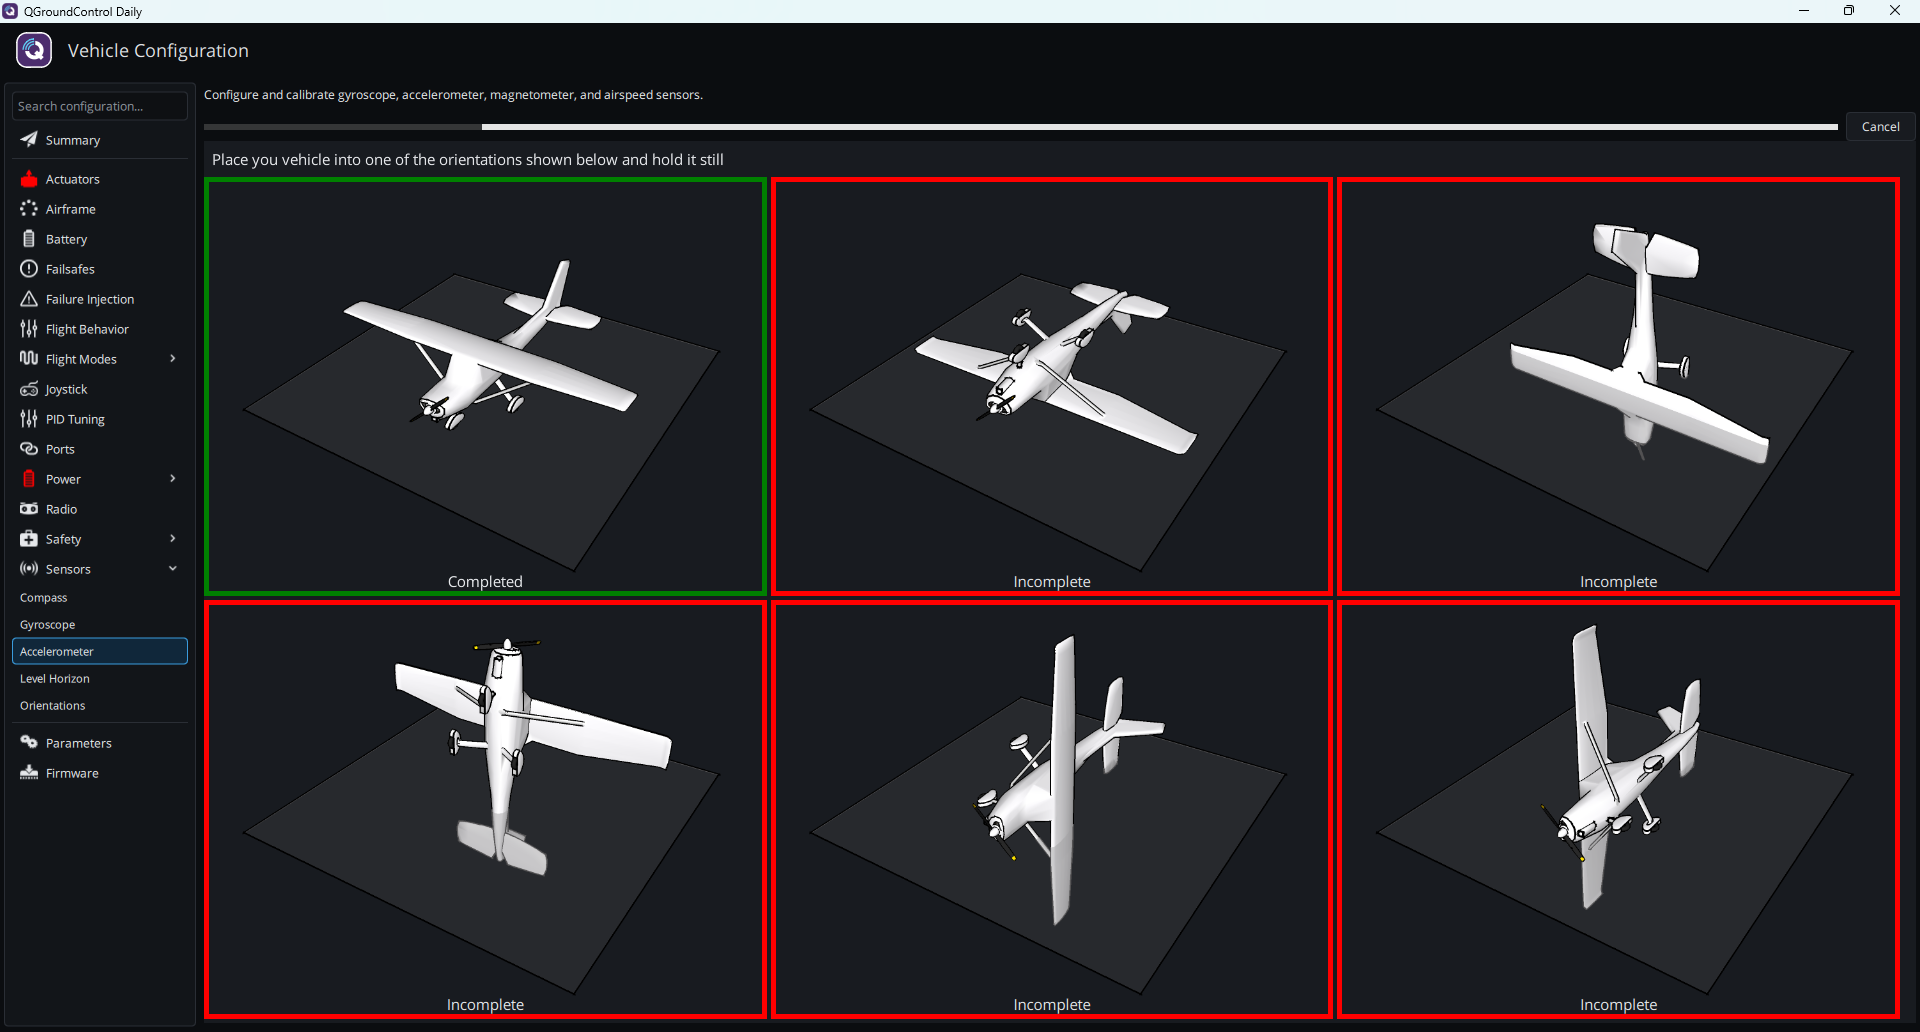
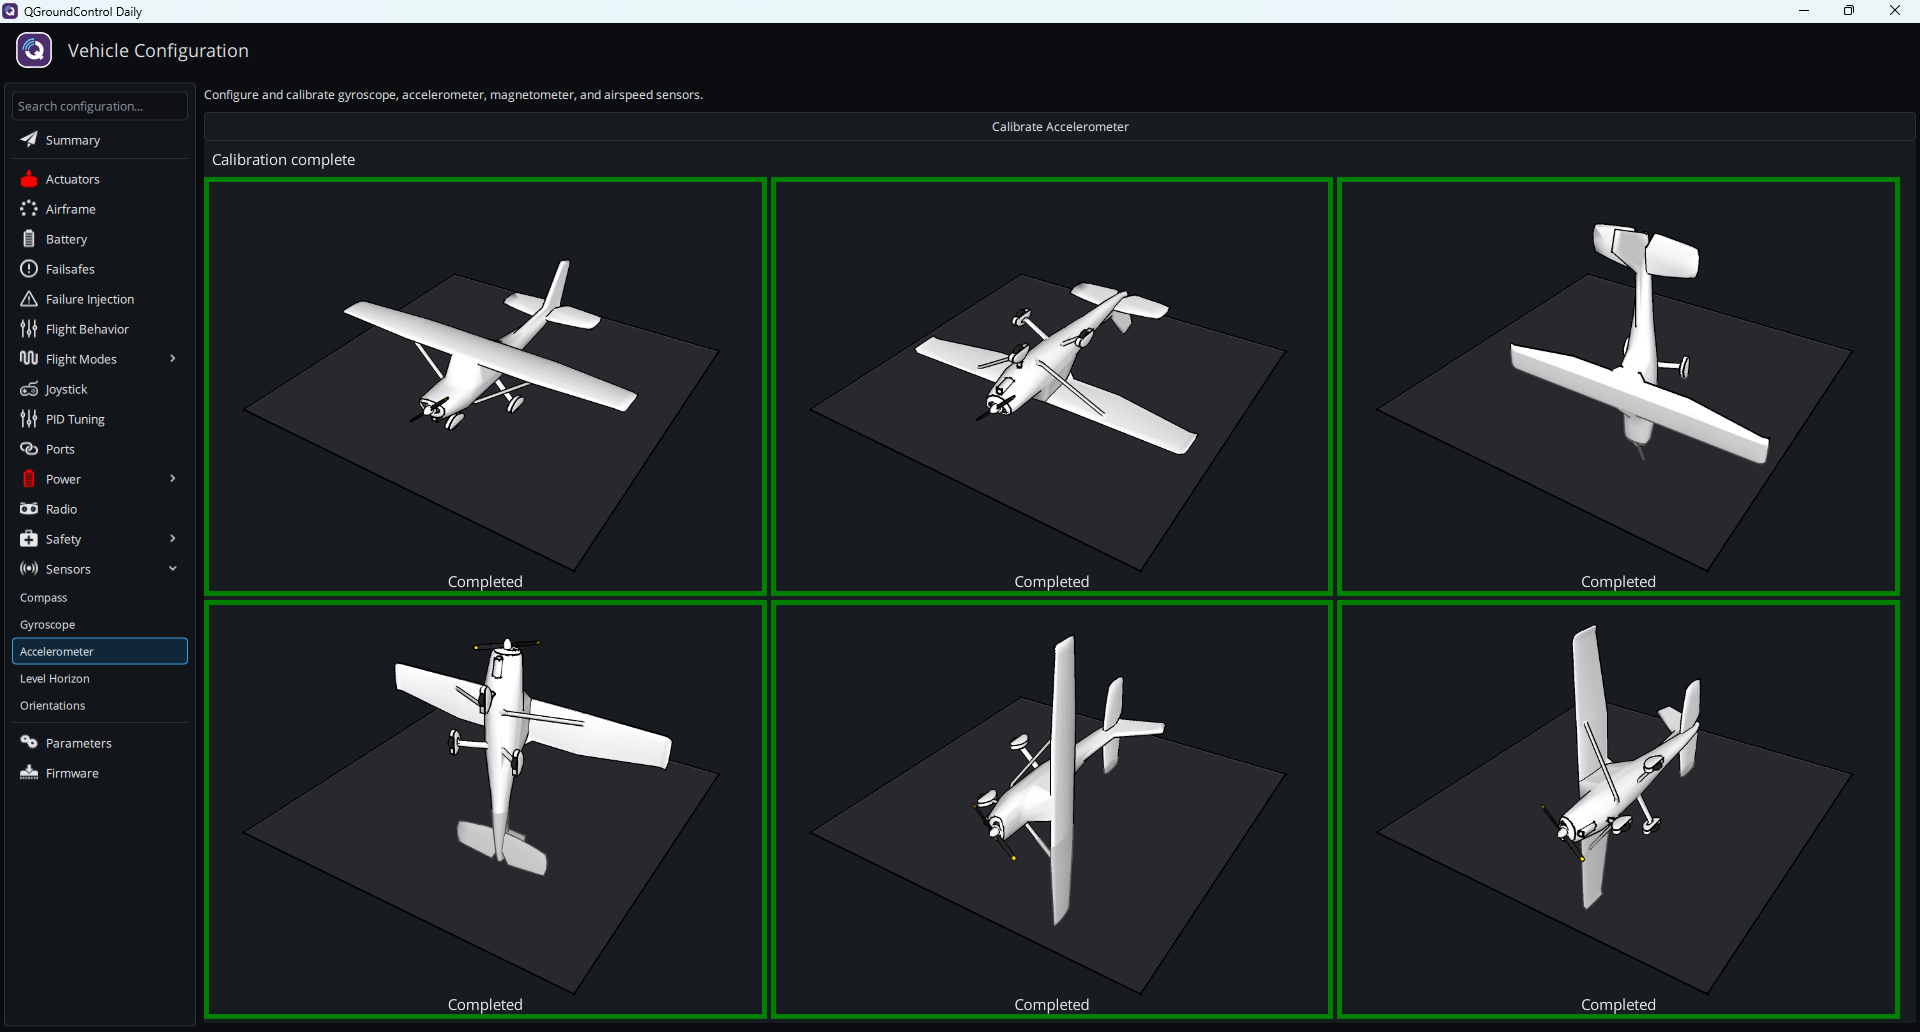
画面に 6 つの赤い枠(**Incomplete**)が表示されます。図に従って、未完了のいずれかの姿勢に機体を置いて静止させます。枠が黄色になり **Hold Still** と表示されている間は動かさず、緑色の **Completed** になったら次の姿勢に移ります。
 {% endstep %}
{% step %}
### キャリブレーションの完了
6 つの姿勢すべてに **Completed** が表示されると、画面に **Calibration complete** と表示されます。
 {% endstep %}
{% endstepper %}
## 次のステップ
[コンパスのキャリブレーション](/taiphoon.com-docs/ja/firmware/px4/first-setup/compass-calibration.md)