> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/ja/firmware/px4/first-setup/motor-setup.md).
# モーター出力の設定とテスト
モーター出力と通信プロトコルを割り当てた後、モーターの位置と回転方向を 1 つずつテストします。ESC(電子スピードコントローラー)が使用するプロトコルに応じて、下の **DShot** または **PWM** タブを選択してください。
{% hint style="danger" %}
テストの前に必ずプロペラを取り外してください。
{% endhint %}
{% stepper %}
{% step %}
### モーター配置の確認
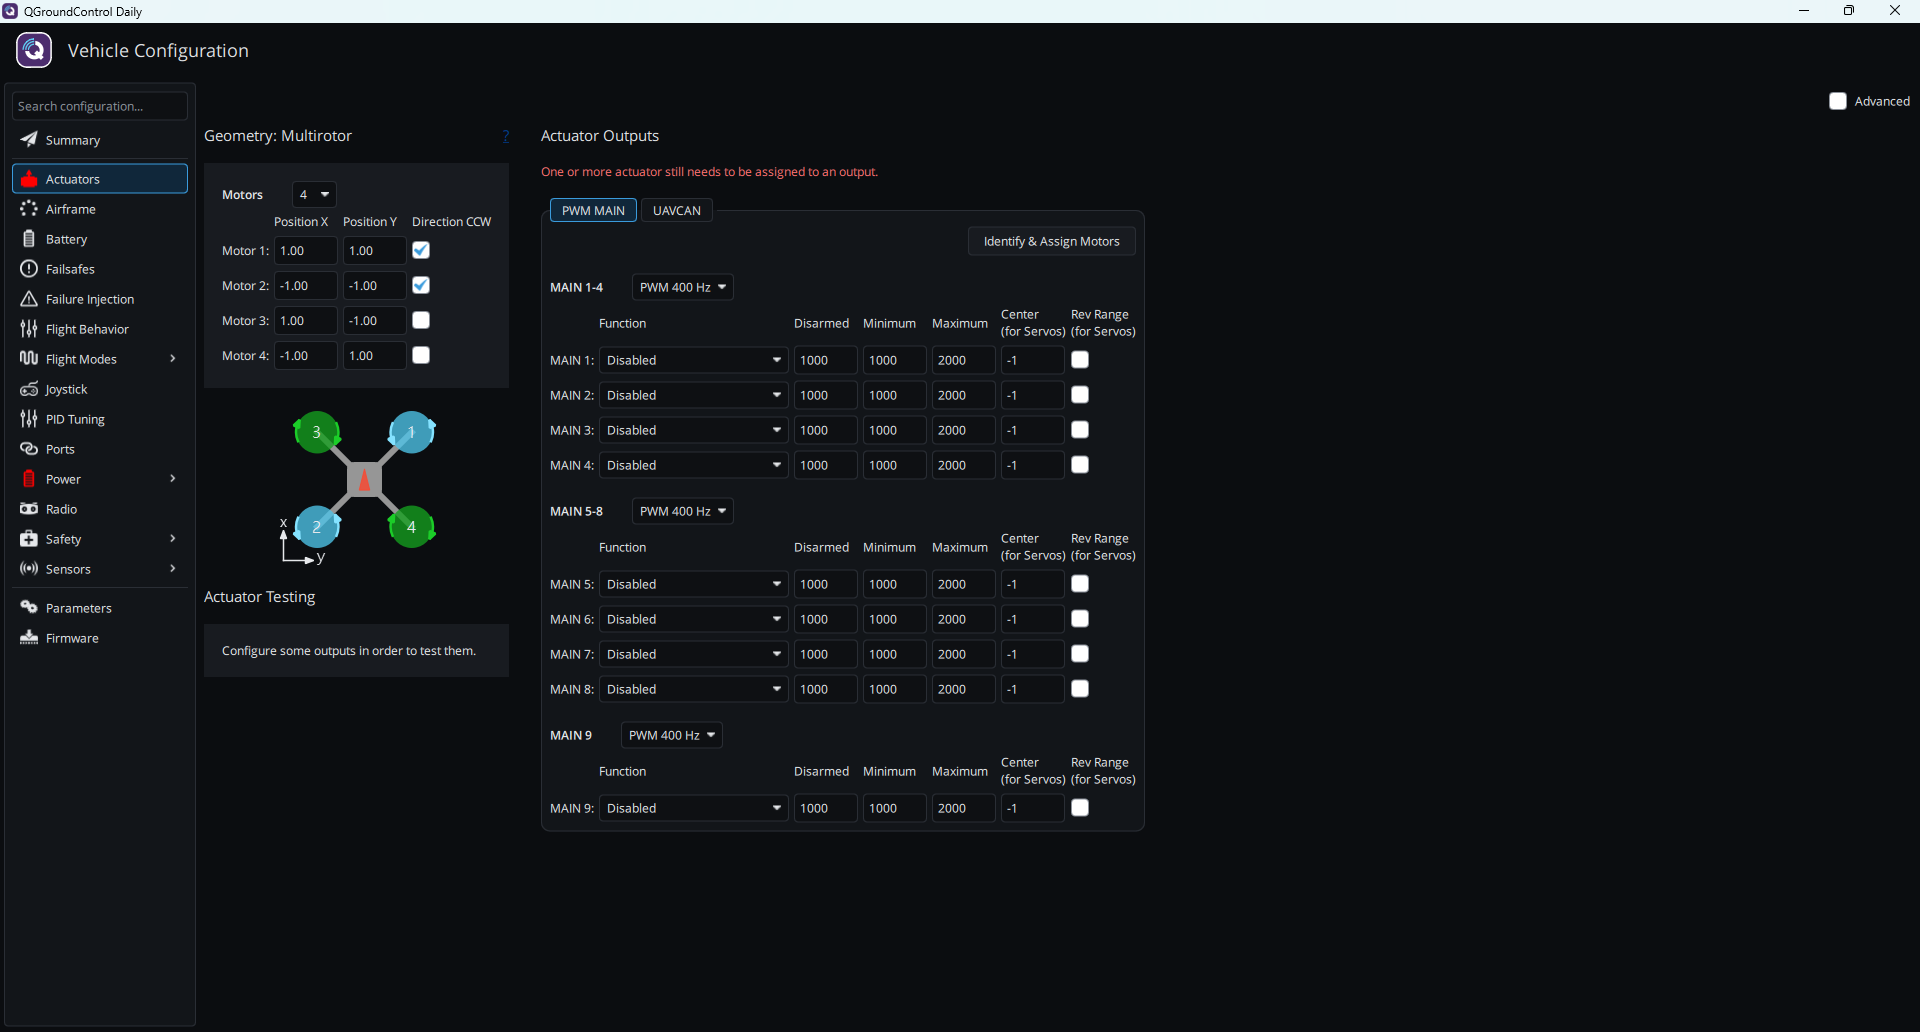
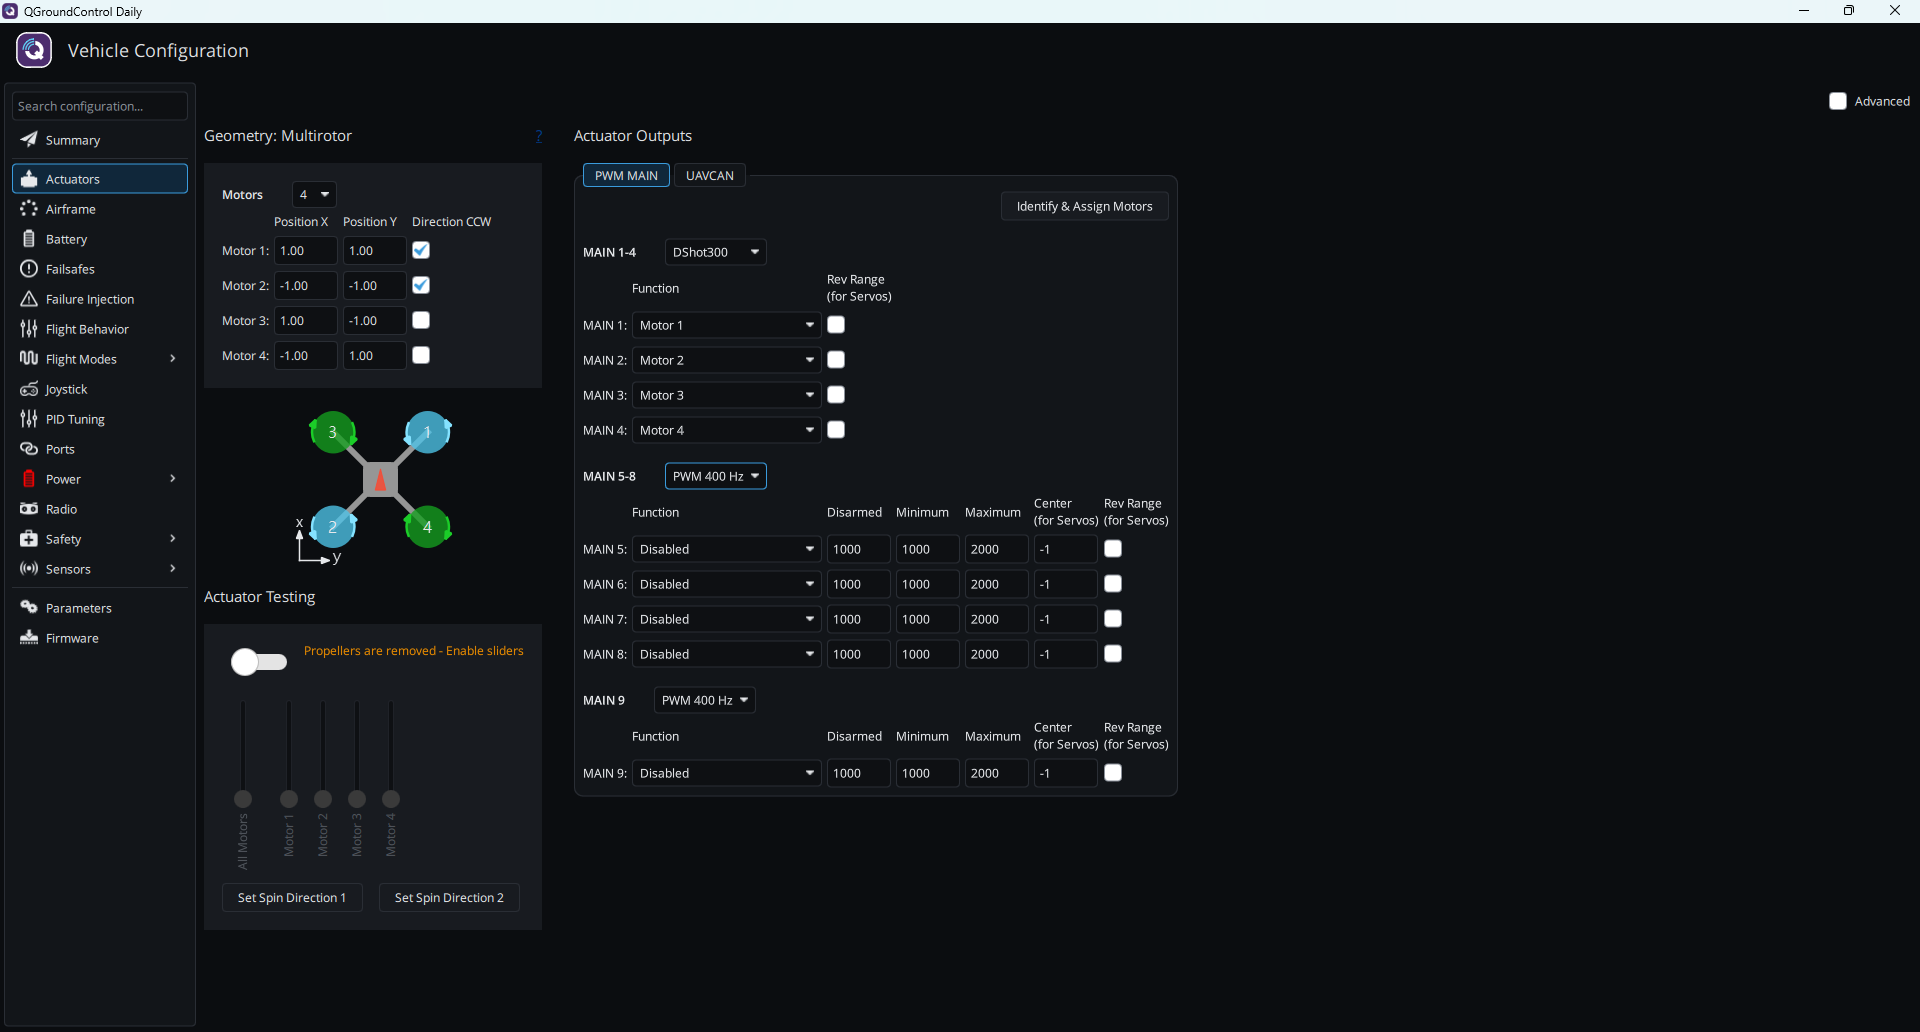
**Vehicle Configuration** の左側で **Actuators** をクリックします。**Geometry: Multirotor** には各モーターの位置と回転方向が表示され(**Direction CCW** にチェックが入っている場合は反時計回り)、その下は機体の上面図で、x 軸が機首方向を向いています。Quadrotor x の例:
| モーター | 位置 | 回転方向 |
| ------- | -- | ---------- |
| Motor 1 | 右前 | 反時計回り(CCW) |
| Motor 2 | 左後 | 反時計回り(CCW) |
| Motor 3 | 左前 | 時計回り(CW) |
| Motor 4 | 右後 | 時計回り(CW) |
 {% endstep %}
{% step %}
### モーター出力とプロトコルの割り当て
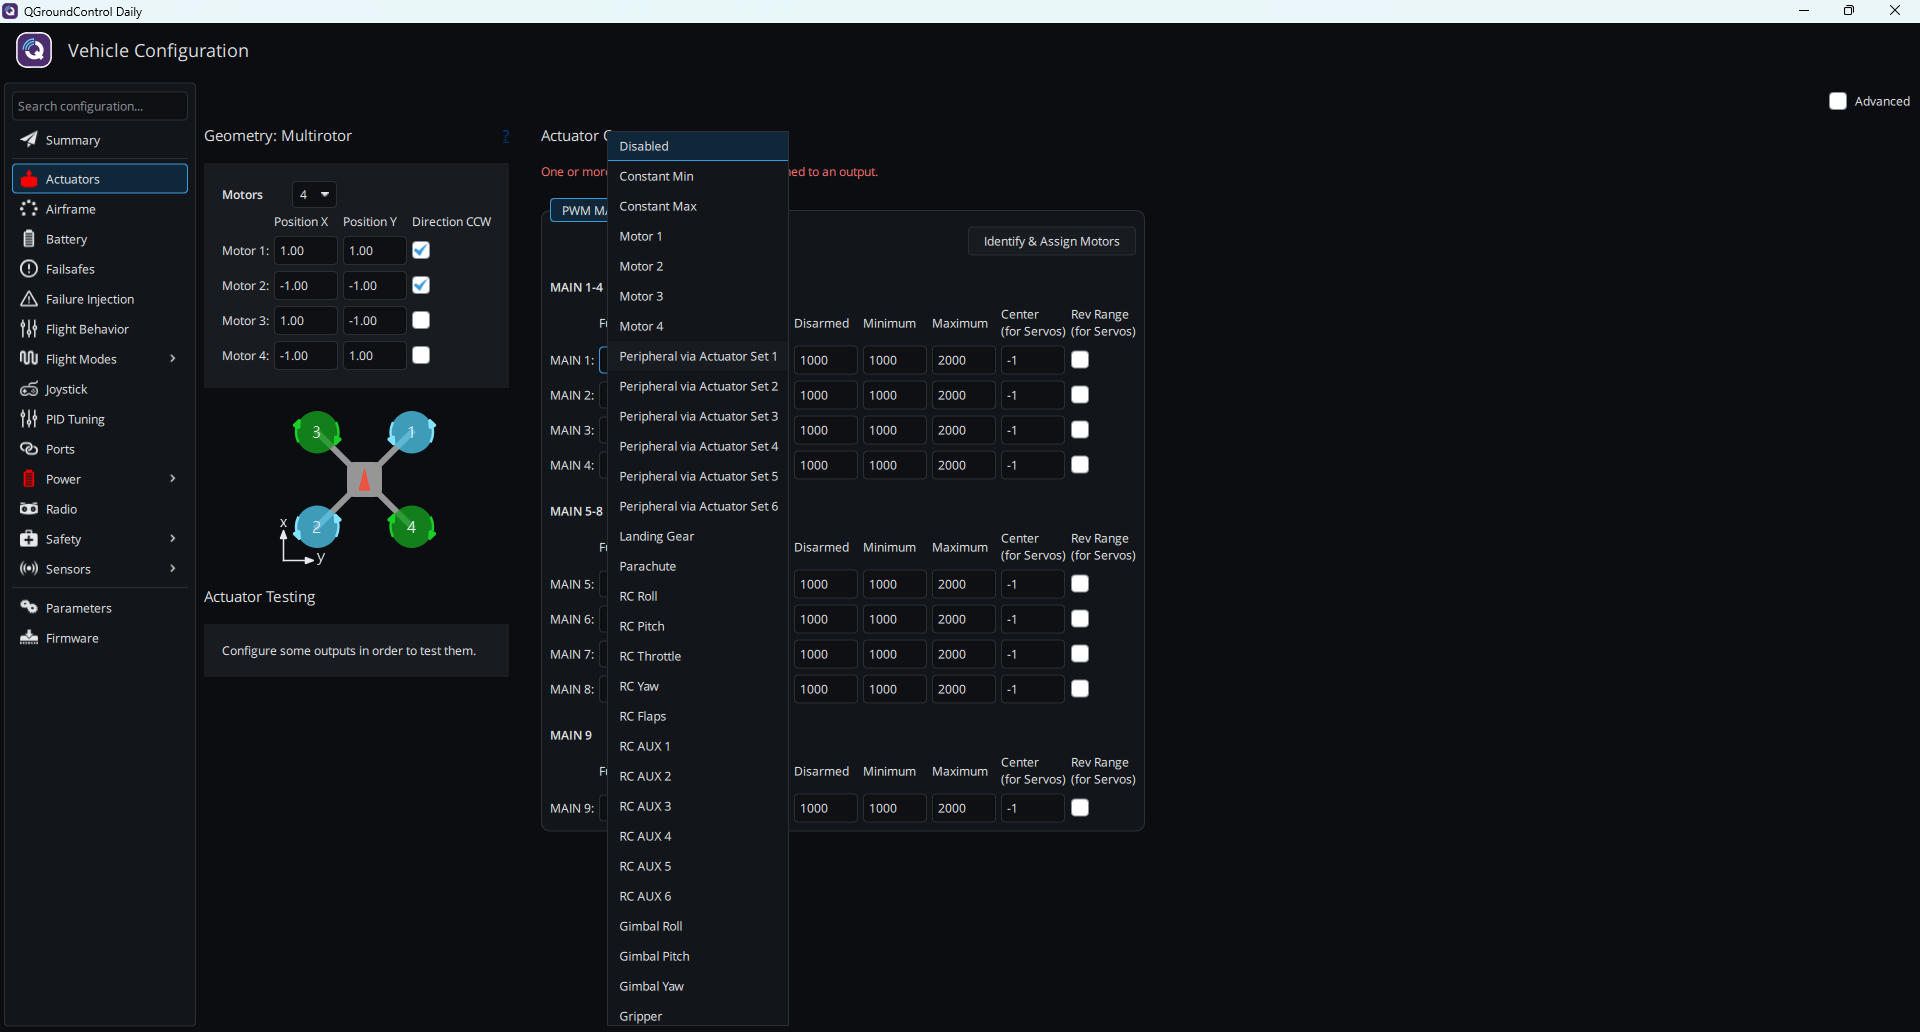
**Actuator Outputs** の **PWM MAIN** タブで、**MAIN 1**~**MAIN 4** の **Function** を順に **Motor 1**~**Motor 4** に設定します。すべて割り当てると、赤字のメッセージ `One or more actuator still needs to be assigned to an output.` が消えます。
 次に、ESC が使用するプロトコルに応じて **MAIN 1-4** を設定します:
{% tabs %}
{% tab title="DShot" %}
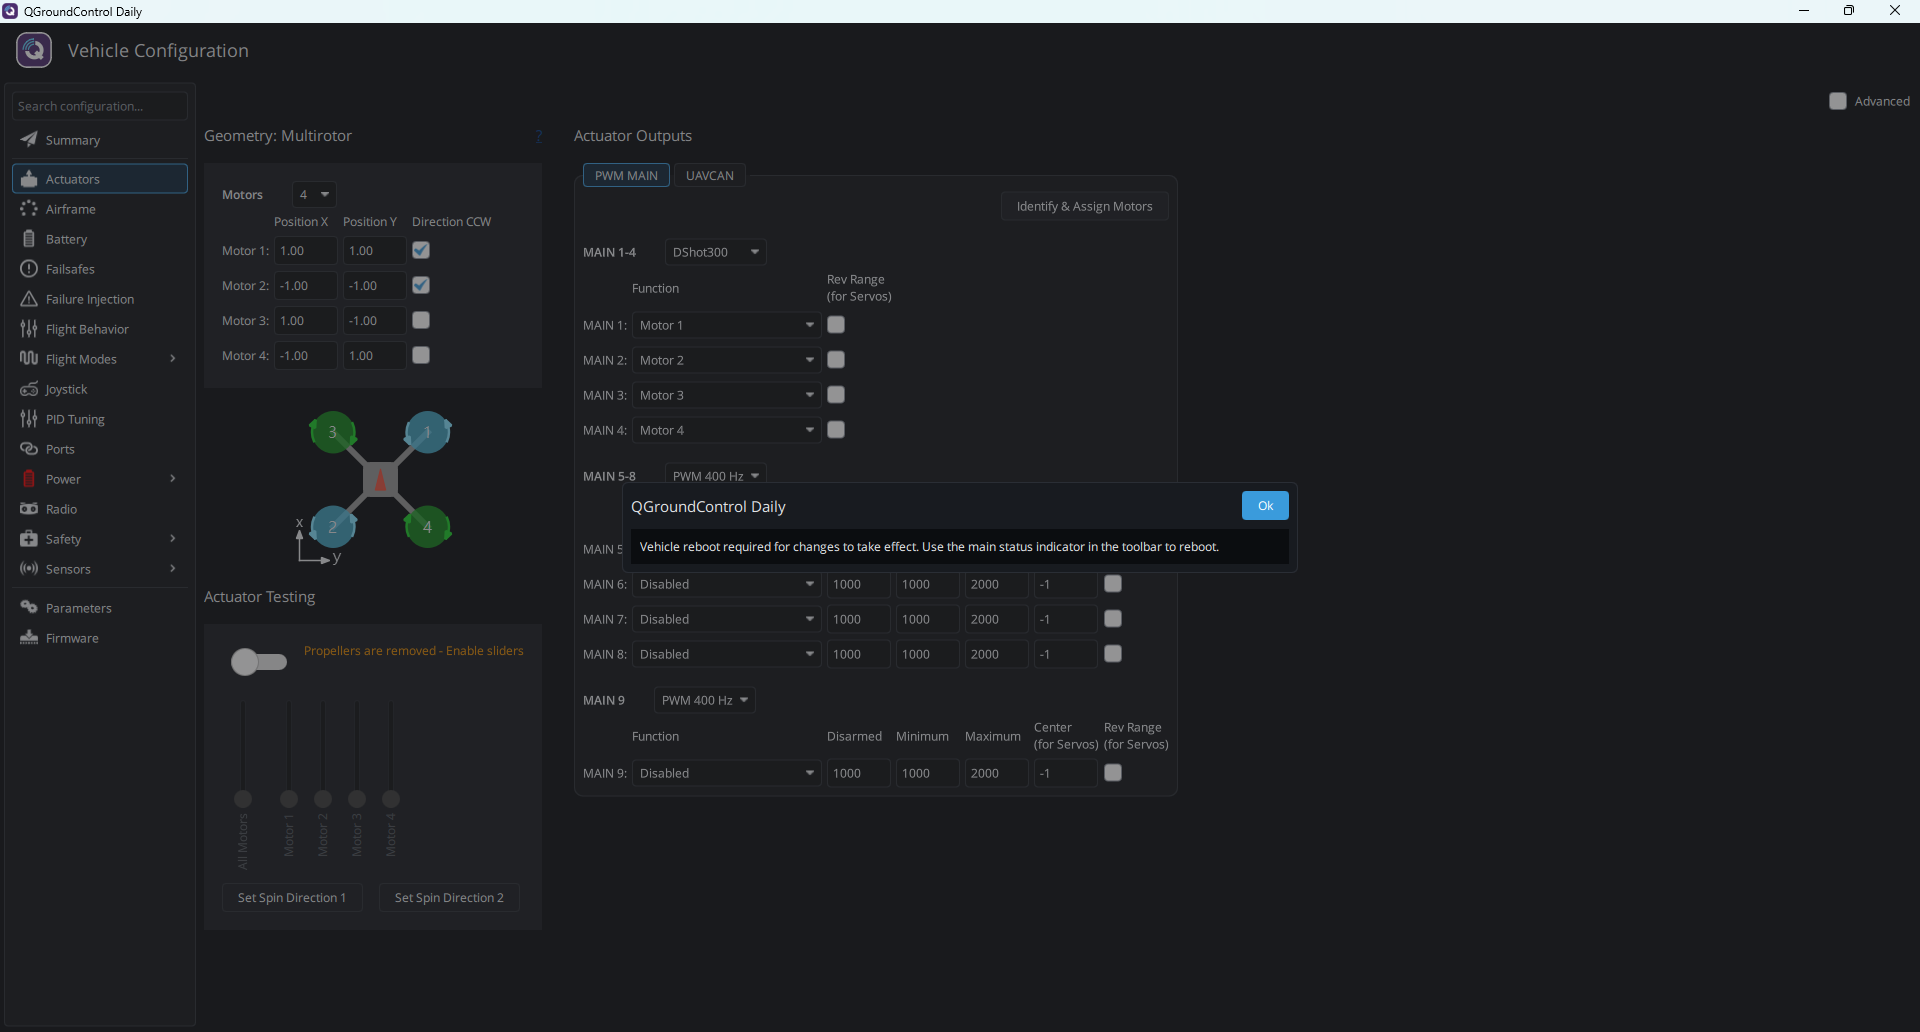
**MAIN 1-4** のプロトコルのドロップダウンメニューを `PWM 400 Hz` から DShot(例:**DShot300**)に変更します。DShot に変更すると **Function** と **Rev Range** の欄だけになり、Disarmed、Minimum、Maximum を設定する必要はありません。
`Vehicle reboot required for changes to take effect.` と表示されたら **Ok** を押し、メッセージに従ってツールバーのメインステータス表示からフライトコントローラーを再起動します。
 {% endtab %}
{% tab title="PWM" %}
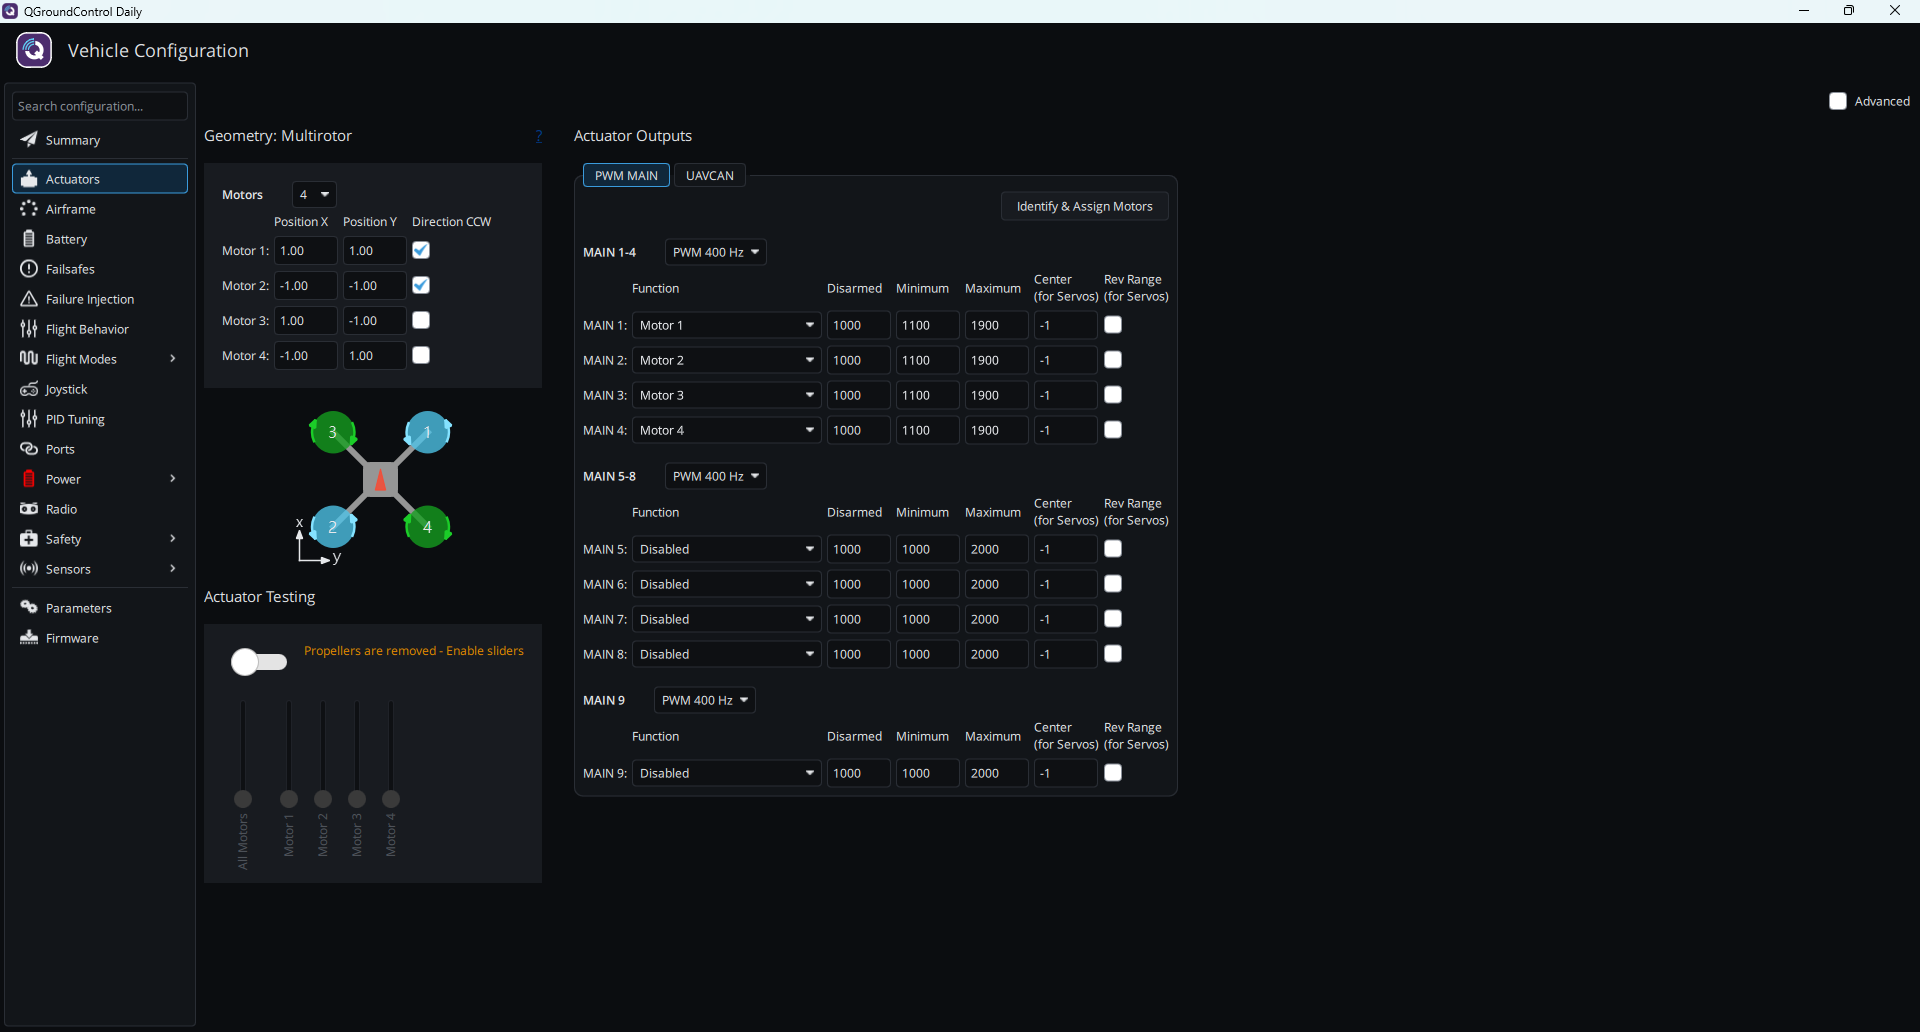
**MAIN 1-4** のプロトコルは `PWM 400 Hz` のままにします。PWM を使用する場合、PX4 は先に [ESC キャリブレーション](https://docs.px4.io/main/en/advanced_config/esc_calibration.html)を完了することを推奨しています。
 {% endtab %}
{% endtabs %}
{% endstep %}
{% step %}
### モーターのテスト
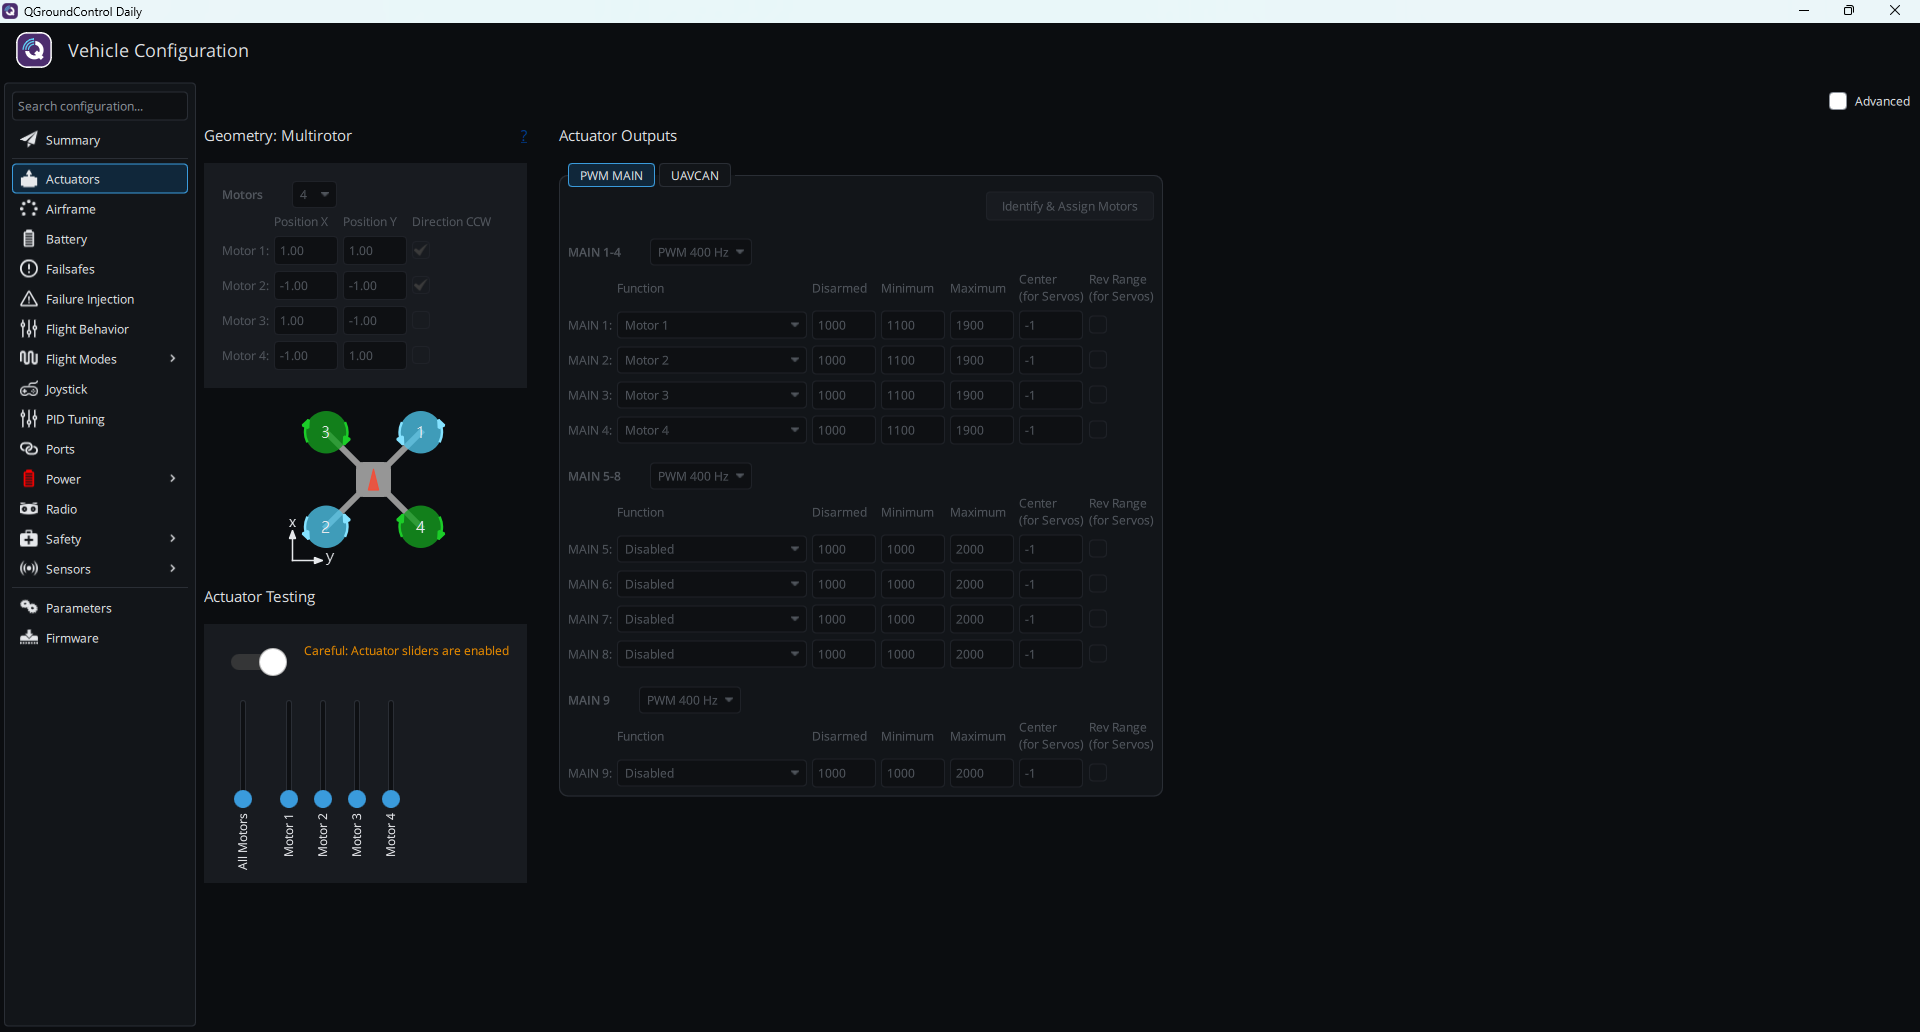
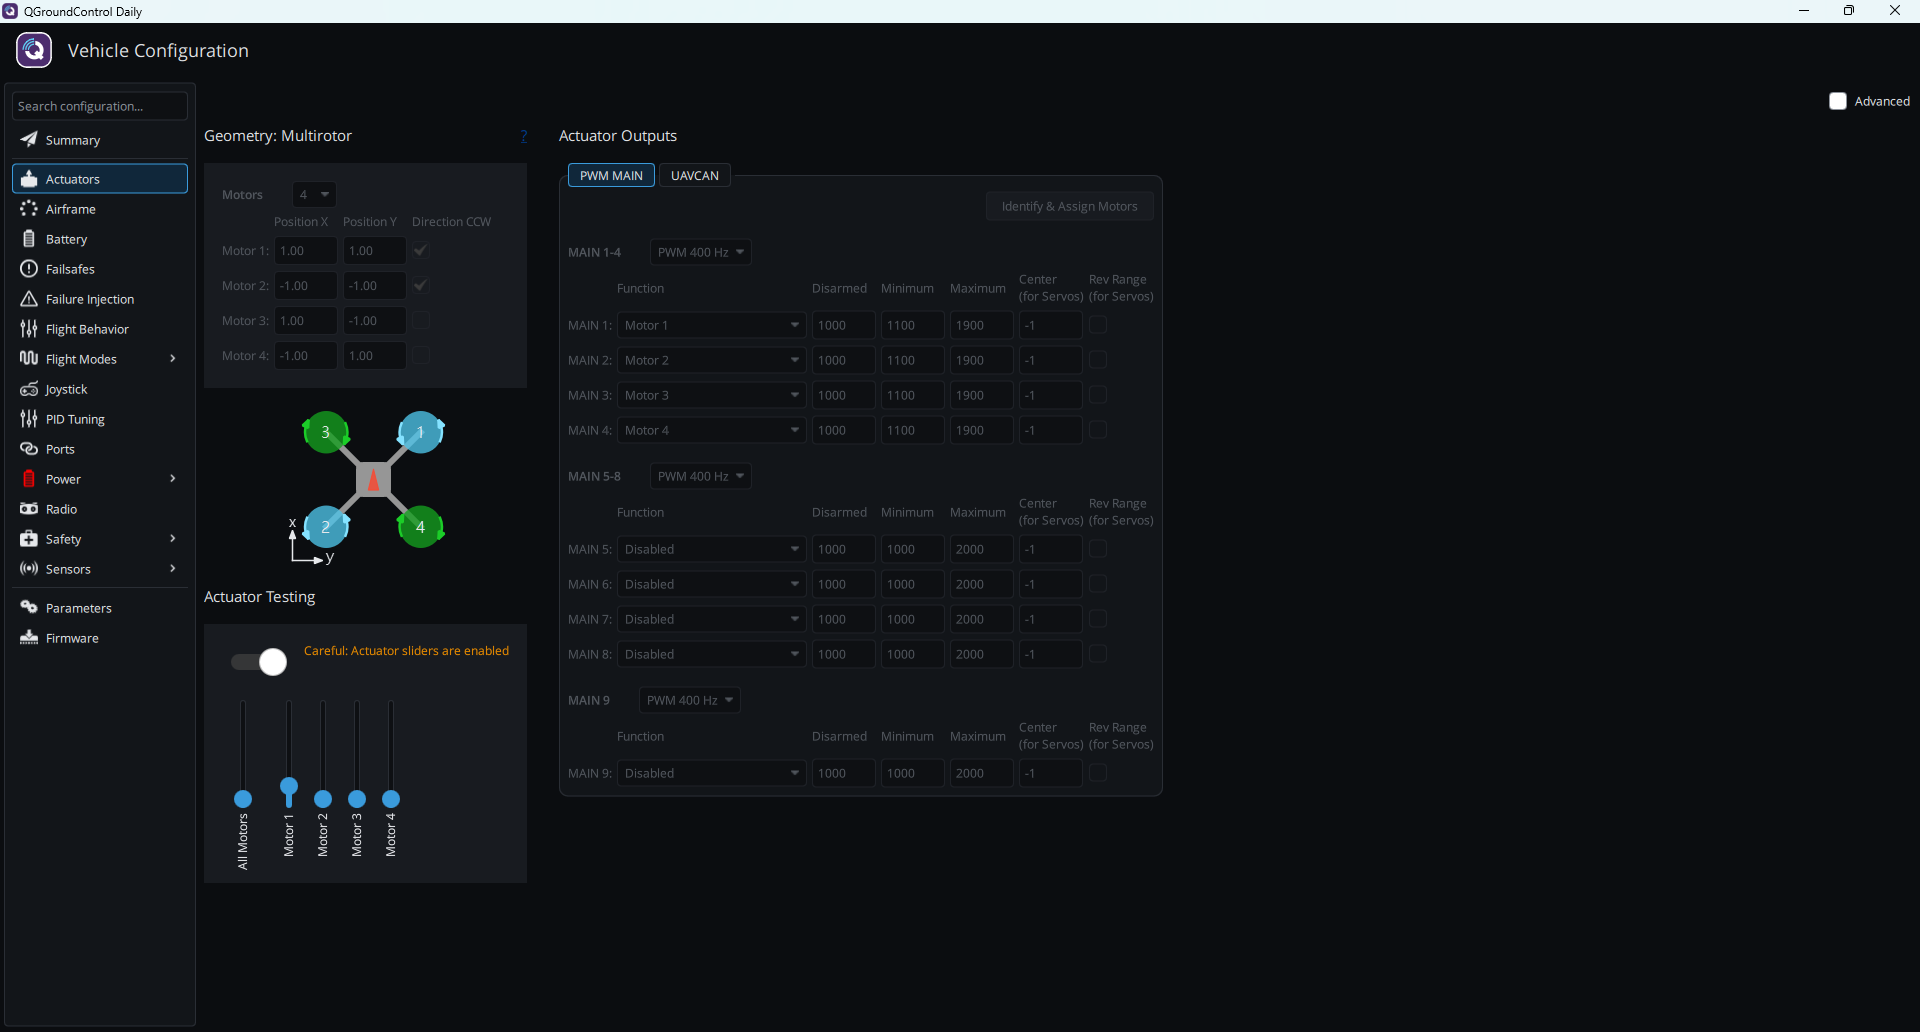
プロペラが取り外されていることを確認してから、**Actuator Testing** のスイッチ(**Propellers are removed - Enable sliders**)をオンにすると、表示が **Careful: Actuator sliders are enabled** に変わります。**Motor 1**~**Motor 4** のスライダーを 1 つずつ少し動かし、回転するモーターの位置と回転方向が上の表と一致していることを確認します。テストが終わったらスライダーを最低位置まで戻し、スイッチをオフにします。
 {% endstep %}
{% step %}
### モーターの順序が誤っている場合
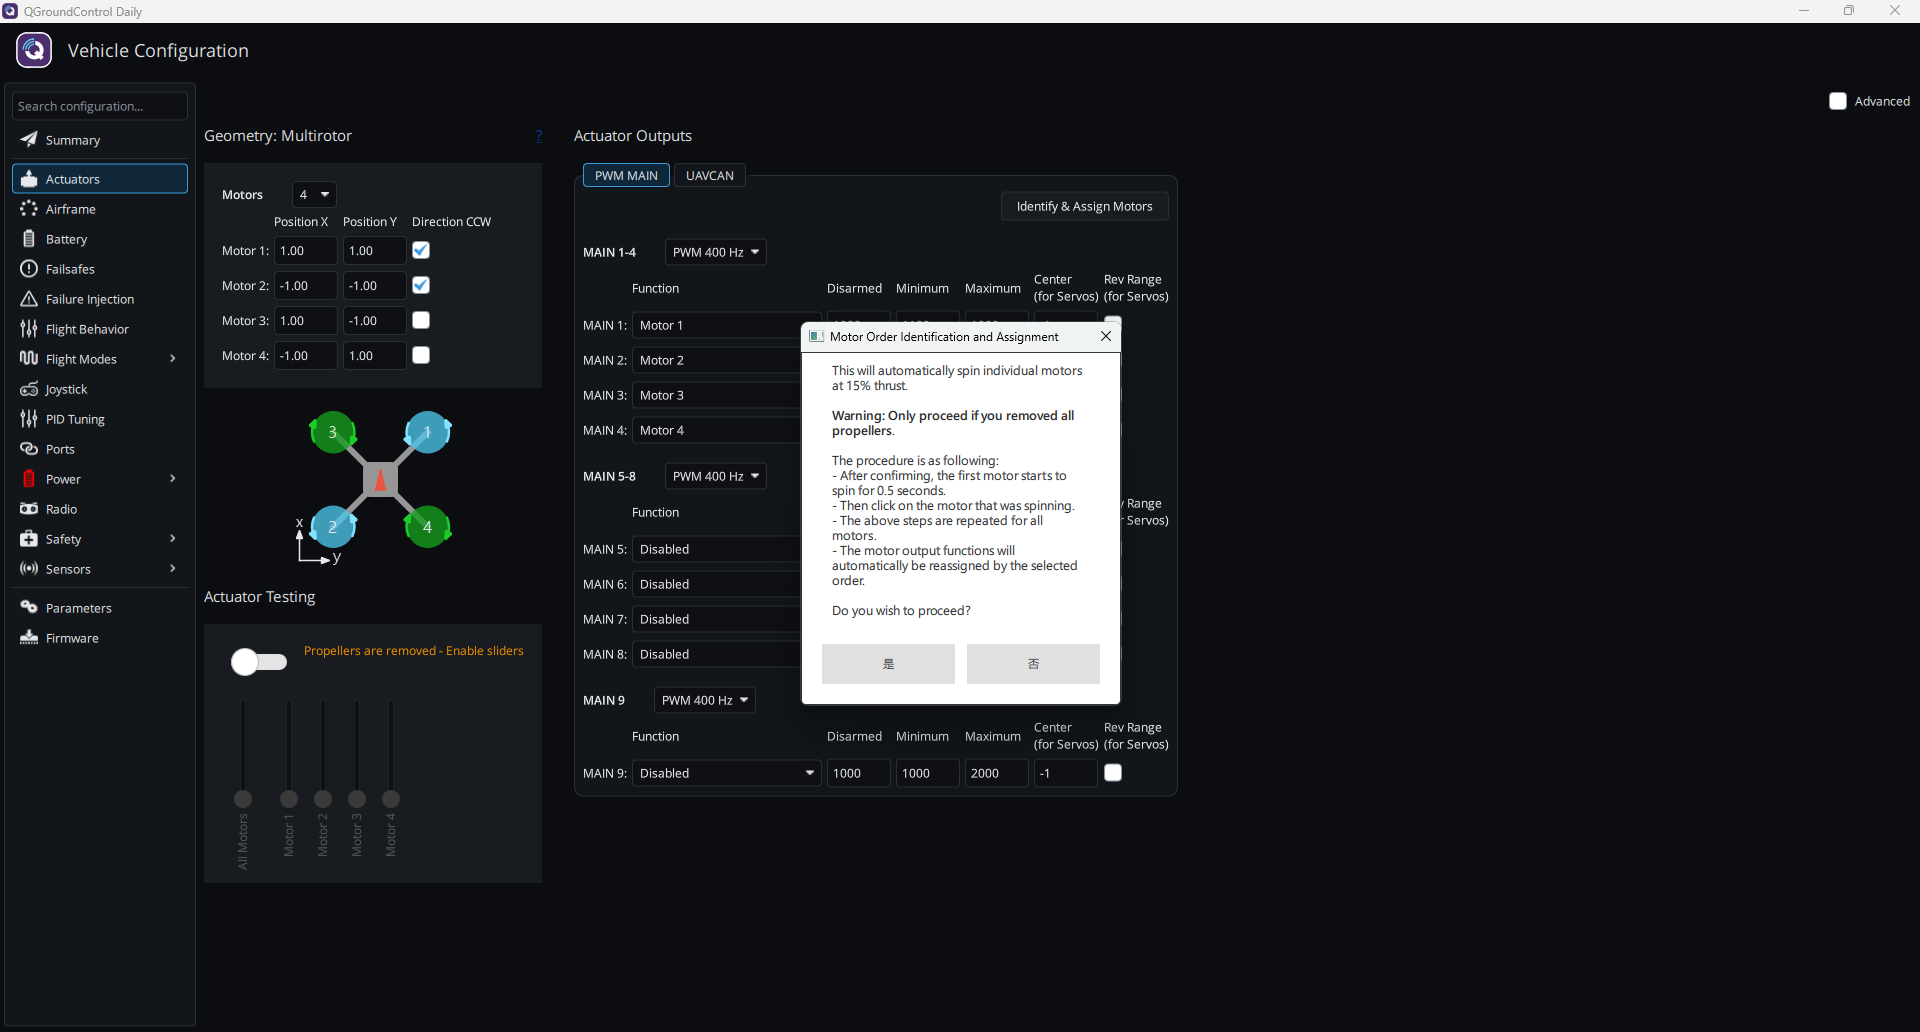
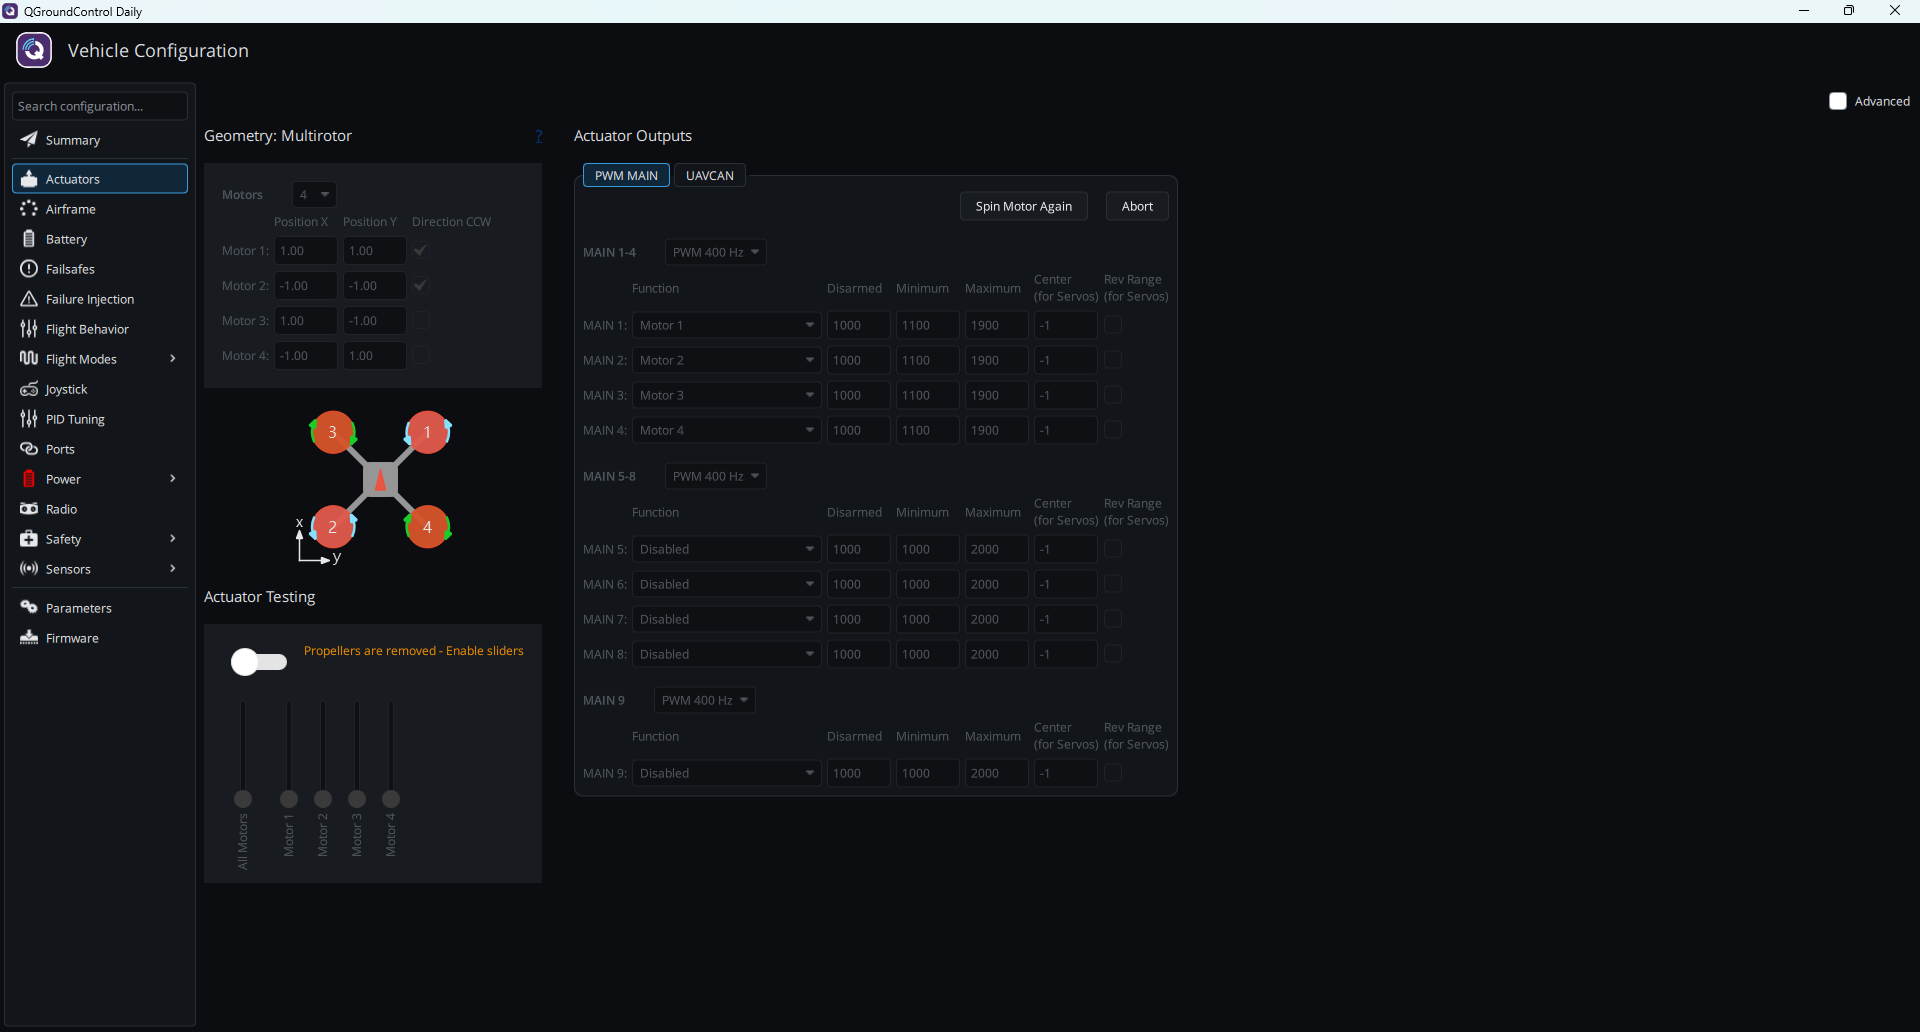
**Identify & Assign Motors** を押し、確認ウィンドウ(Warning: Only proceed if you removed all propellers.)で **はい** を押します。各モーターが 15% の推力で 0.5 秒間回転するので、配置図上で今回転したモーターをクリックします。すべてのモーターが完了するまで繰り返すと、クリックした順序に従って出力機能が自動的に再割り当てされます。もう一度確認したい場合は **Spin Motor Again** を、中止する場合は **Abort** を押します。
 {% endstep %}
{% step %}
### モーターの回転方向が誤っている場合
{% tabs %}
{% tab title="DShot" %}
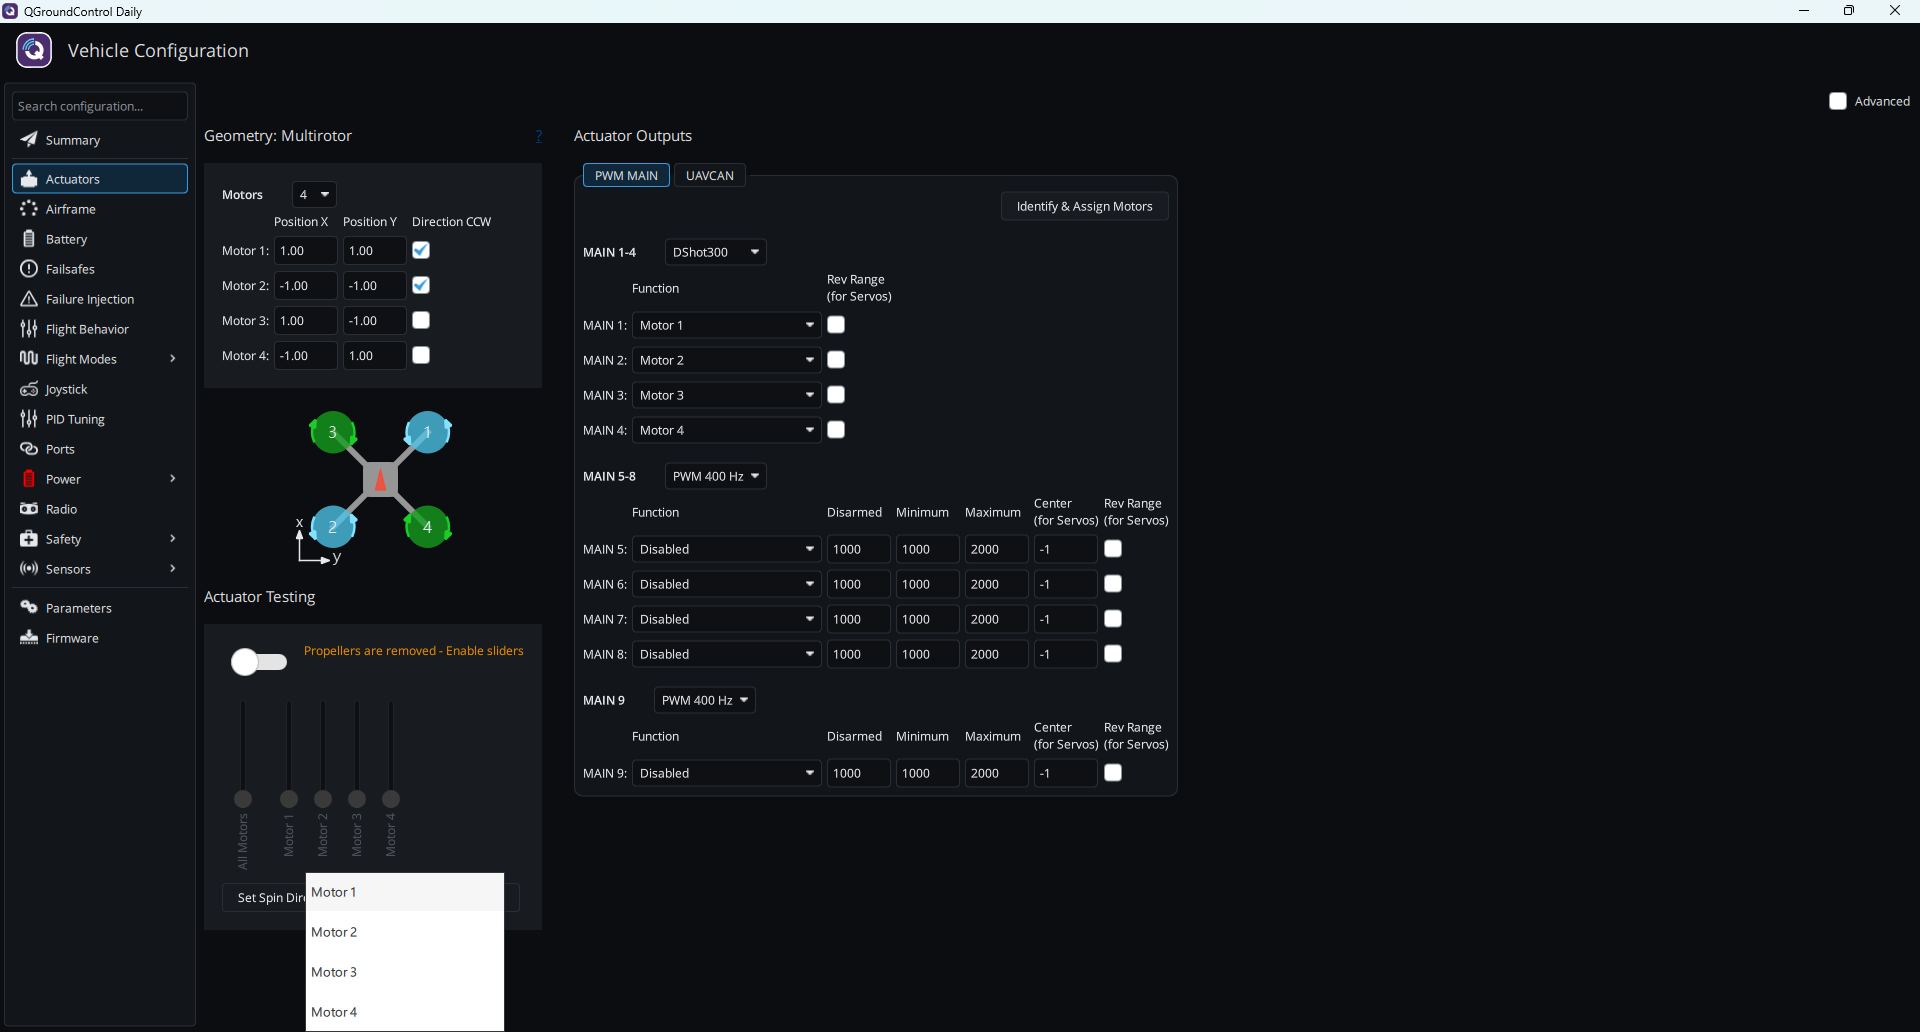
DShot を使用する場合は、AM32 Configurator を使わずに QGC で直接回転方向を設定できます。**Actuator Testing** の下にある **Set Spin Direction 1** または **Set Spin Direction 2** を押し、回転方向が誤っているモーター(**Motor 1**~**Motor 4**)を選択します。回転方向の設定は永続的に保存されます。押した後、画面に結果のメッセージは表示されません。
QGC はモーターの現在の回転方向を読み取れないため、設定後にそのモーターを再度テストしてください。回転方向がまだ正しくない場合は、もう一方のオプションを使用してください。
 {% endtab %}
{% tab title="PWM" %}
そのモーターの 3 本のモーター線のうち任意の 2 本を入れ替えます。AM32 ESC を使用している場合は、[AM32パラメータ](/taiphoon.com-docs/ja/esc-firmware/am32/am32-parameters.md)の回転方向設定でそのモーターを反転することもできます。調整後に再度テストしてください。
{% endtab %}
{% endtabs %}
{% endstep %}
{% endstepper %}