> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/ja/products/escs/taiphoon-morakot-4-in-1-esc.md).
# Taiphoon Morakot 4 in 1 ESC
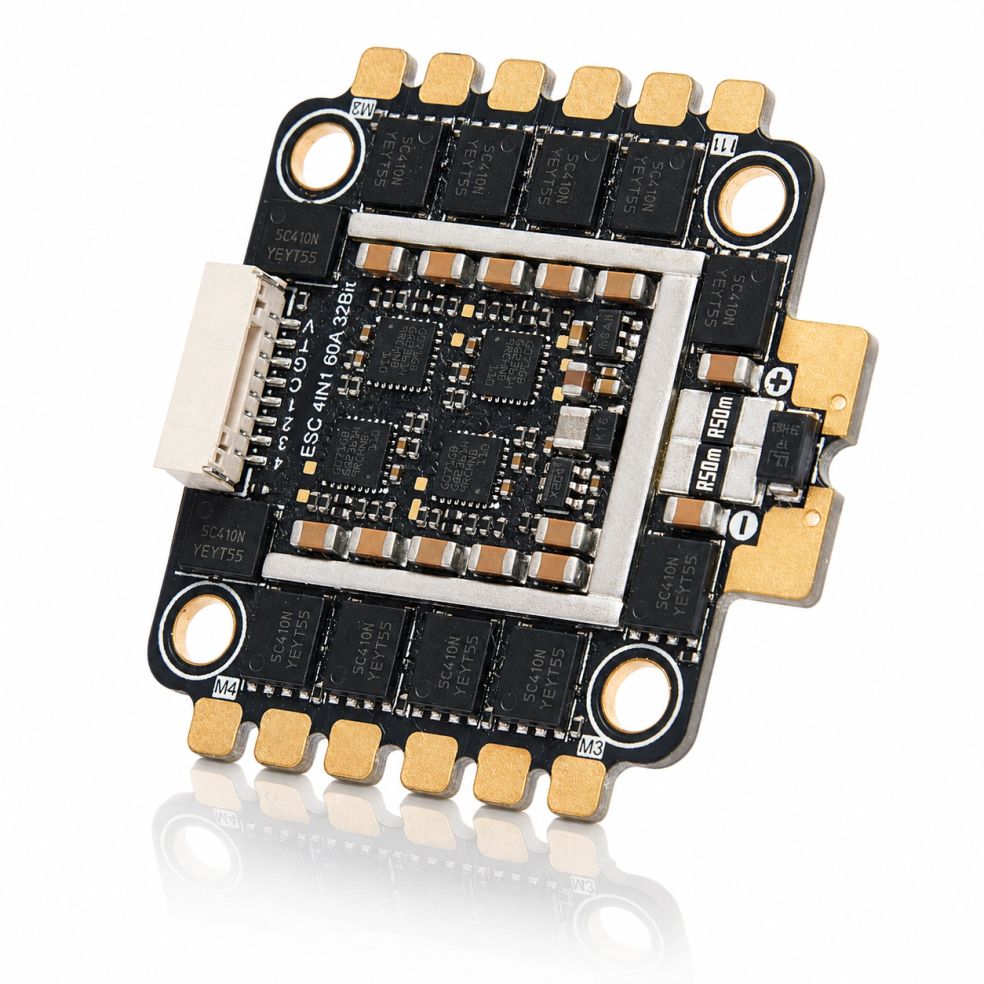
Morakot 4 in 1 ESC は、高性能ドローン用途向けに開発された ESC システムで、4 系統の大電流 ESC を単一モジュールに統合し、より高い電力密度とよりシンプルな取り付けを実現します。この設計は機体のスペースと重量を節約するだけでなく、過酷な環境下でも安定した出力を確保し、プロフェッショナル向けおよび産業用ドローンに適しています。
 ## **仕様** Specifications
* 入力電圧:11V\~33.6V(3S\~8S)
* 最大電流:60A
* デフォルトファームウェア:AM32 Firmware
* 対応通信プロトコル:PWM、DShot300、DShot600
* 寸法:44.3(L)\*45.7(W)\*7.55mm(H)
* 取り付け穴間隔:30.5 x 30.5mm
 ## **コネクターのピン割り当て Connectors Pin A**ssignments
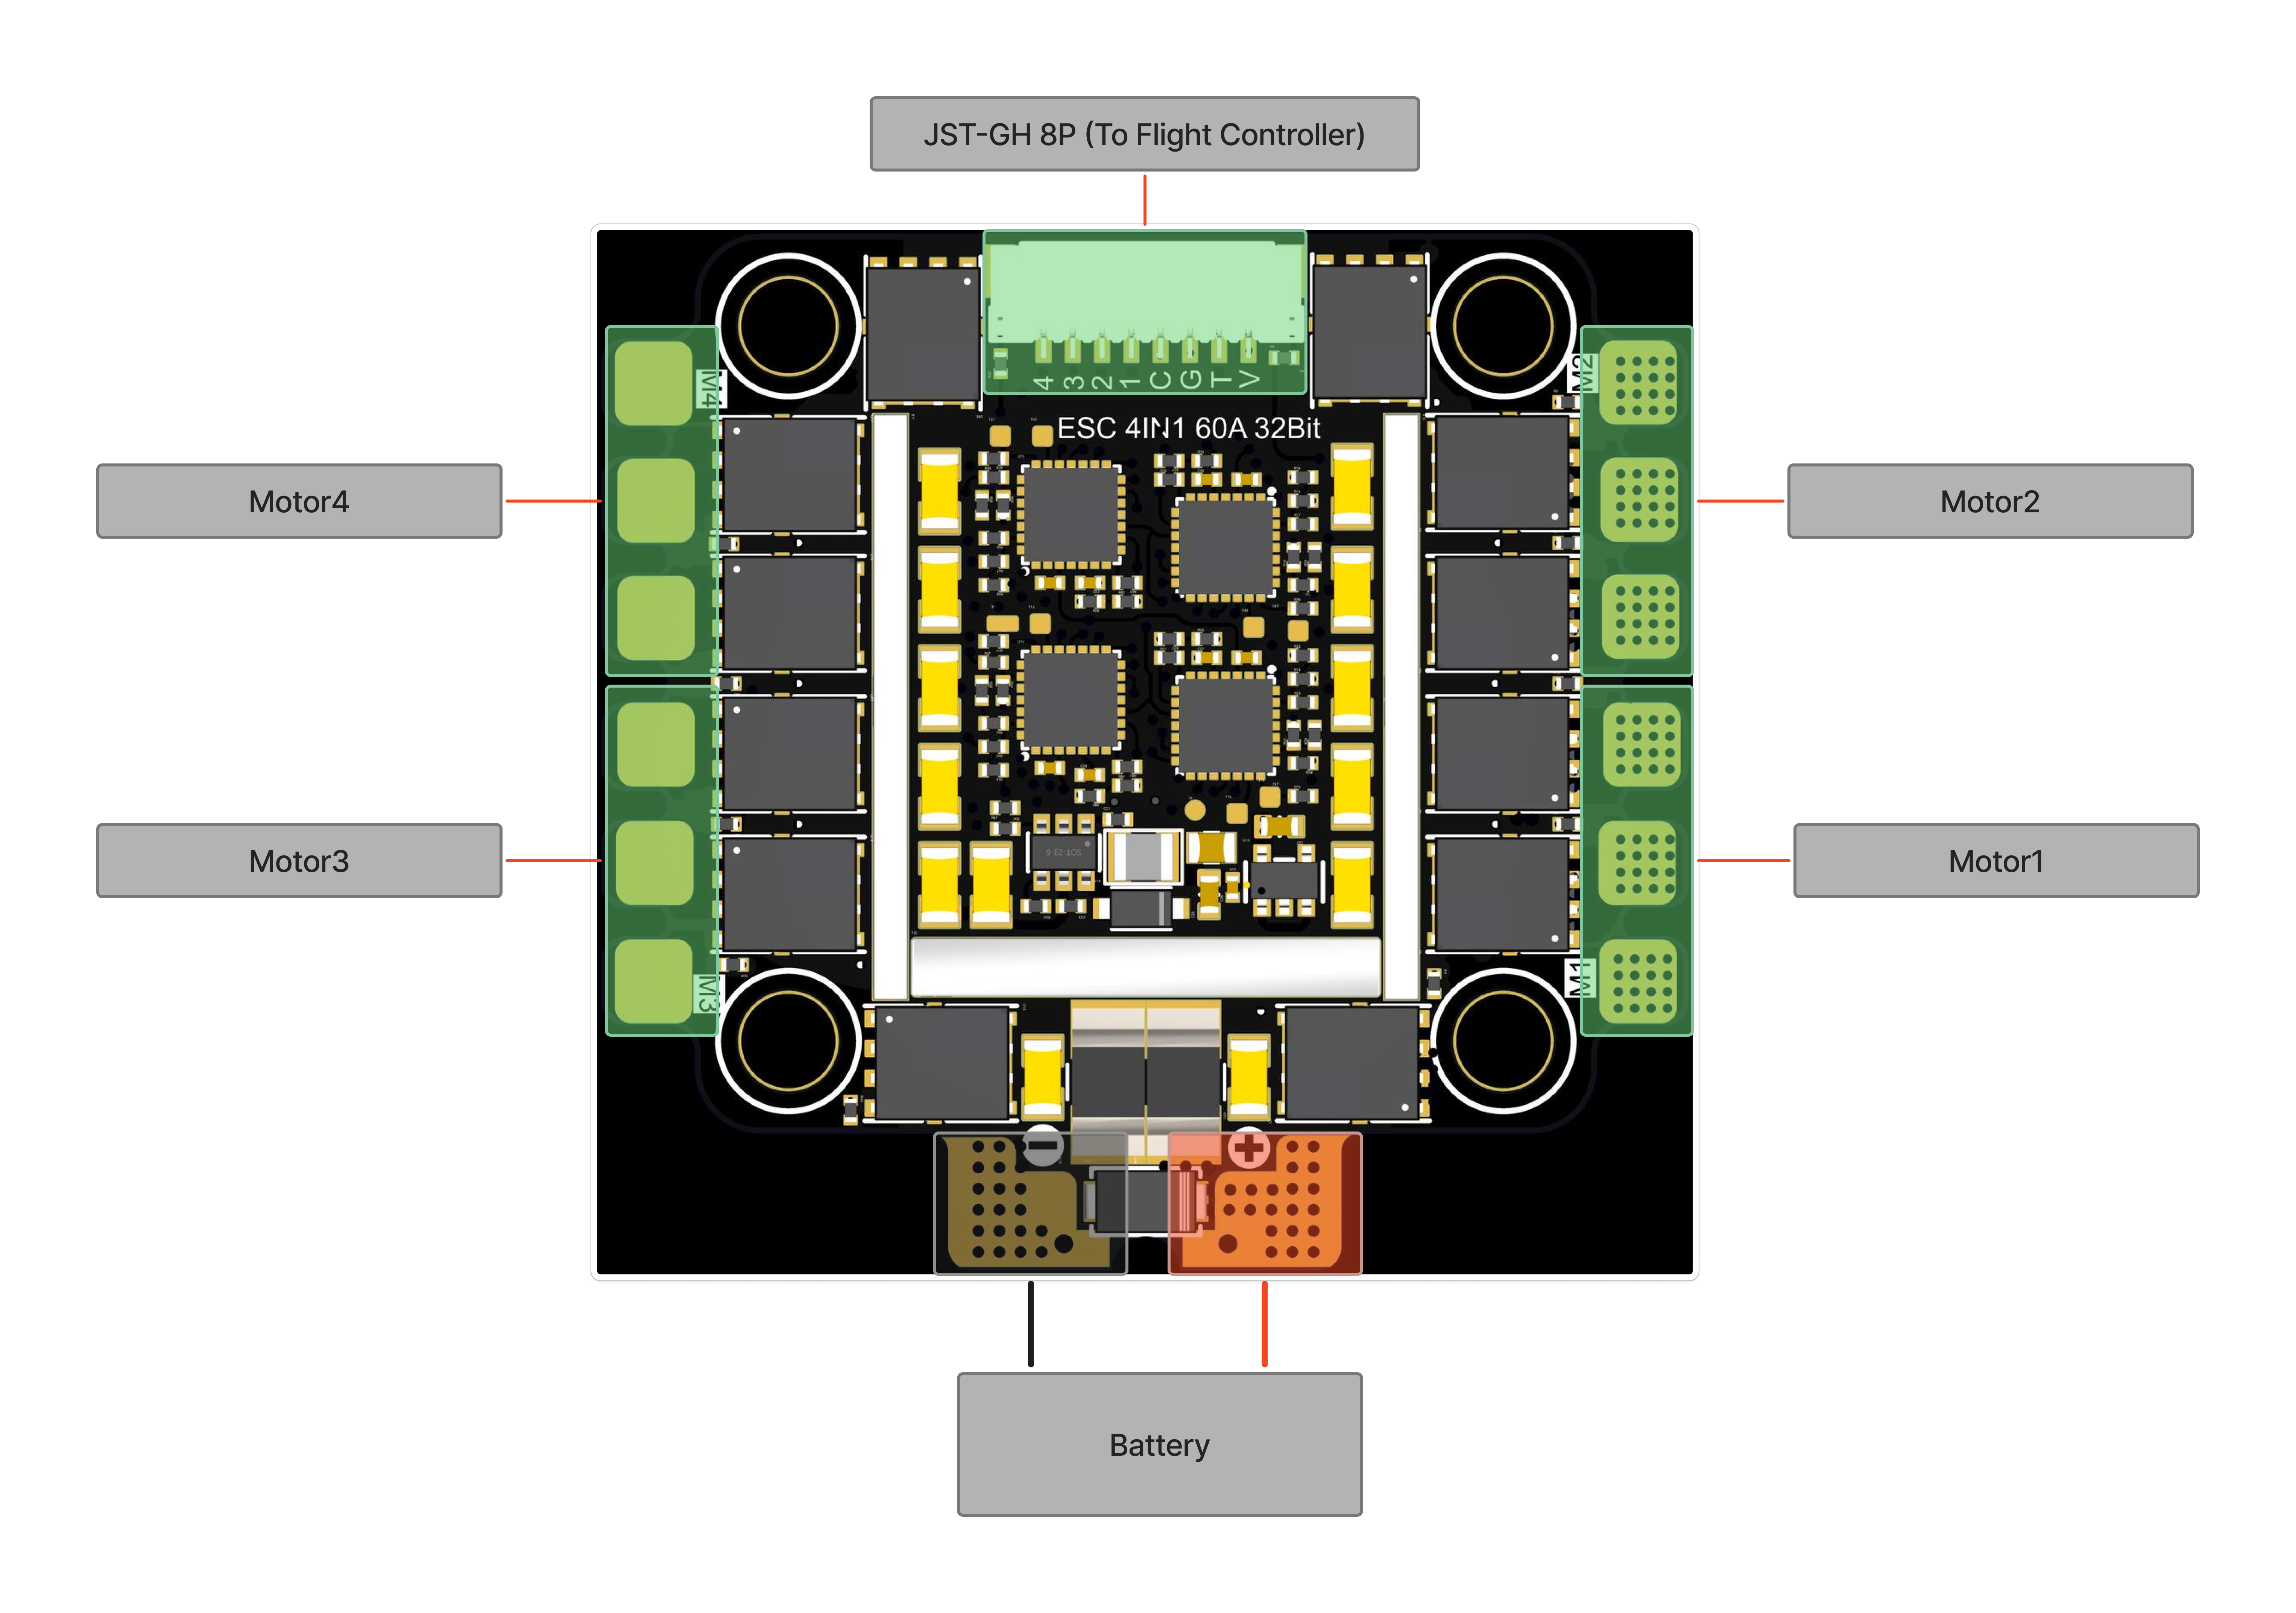
**Output Connector(JST-GH 8p)**
| Pin | Signal | Voltage |
| --- | ------- | ----------- |
| 1 | VCC | +12V\~33.6V |
| 2 | TX | +3.3V |
| 3 | GND | |
| 4 | CURRENT | |
| 5 | Motor1 | |
| 6 | Motor2 | |
| 7 | Motor3 | |
| 8 | Motor4 | |
## ArduPilot バッテリー監視設定
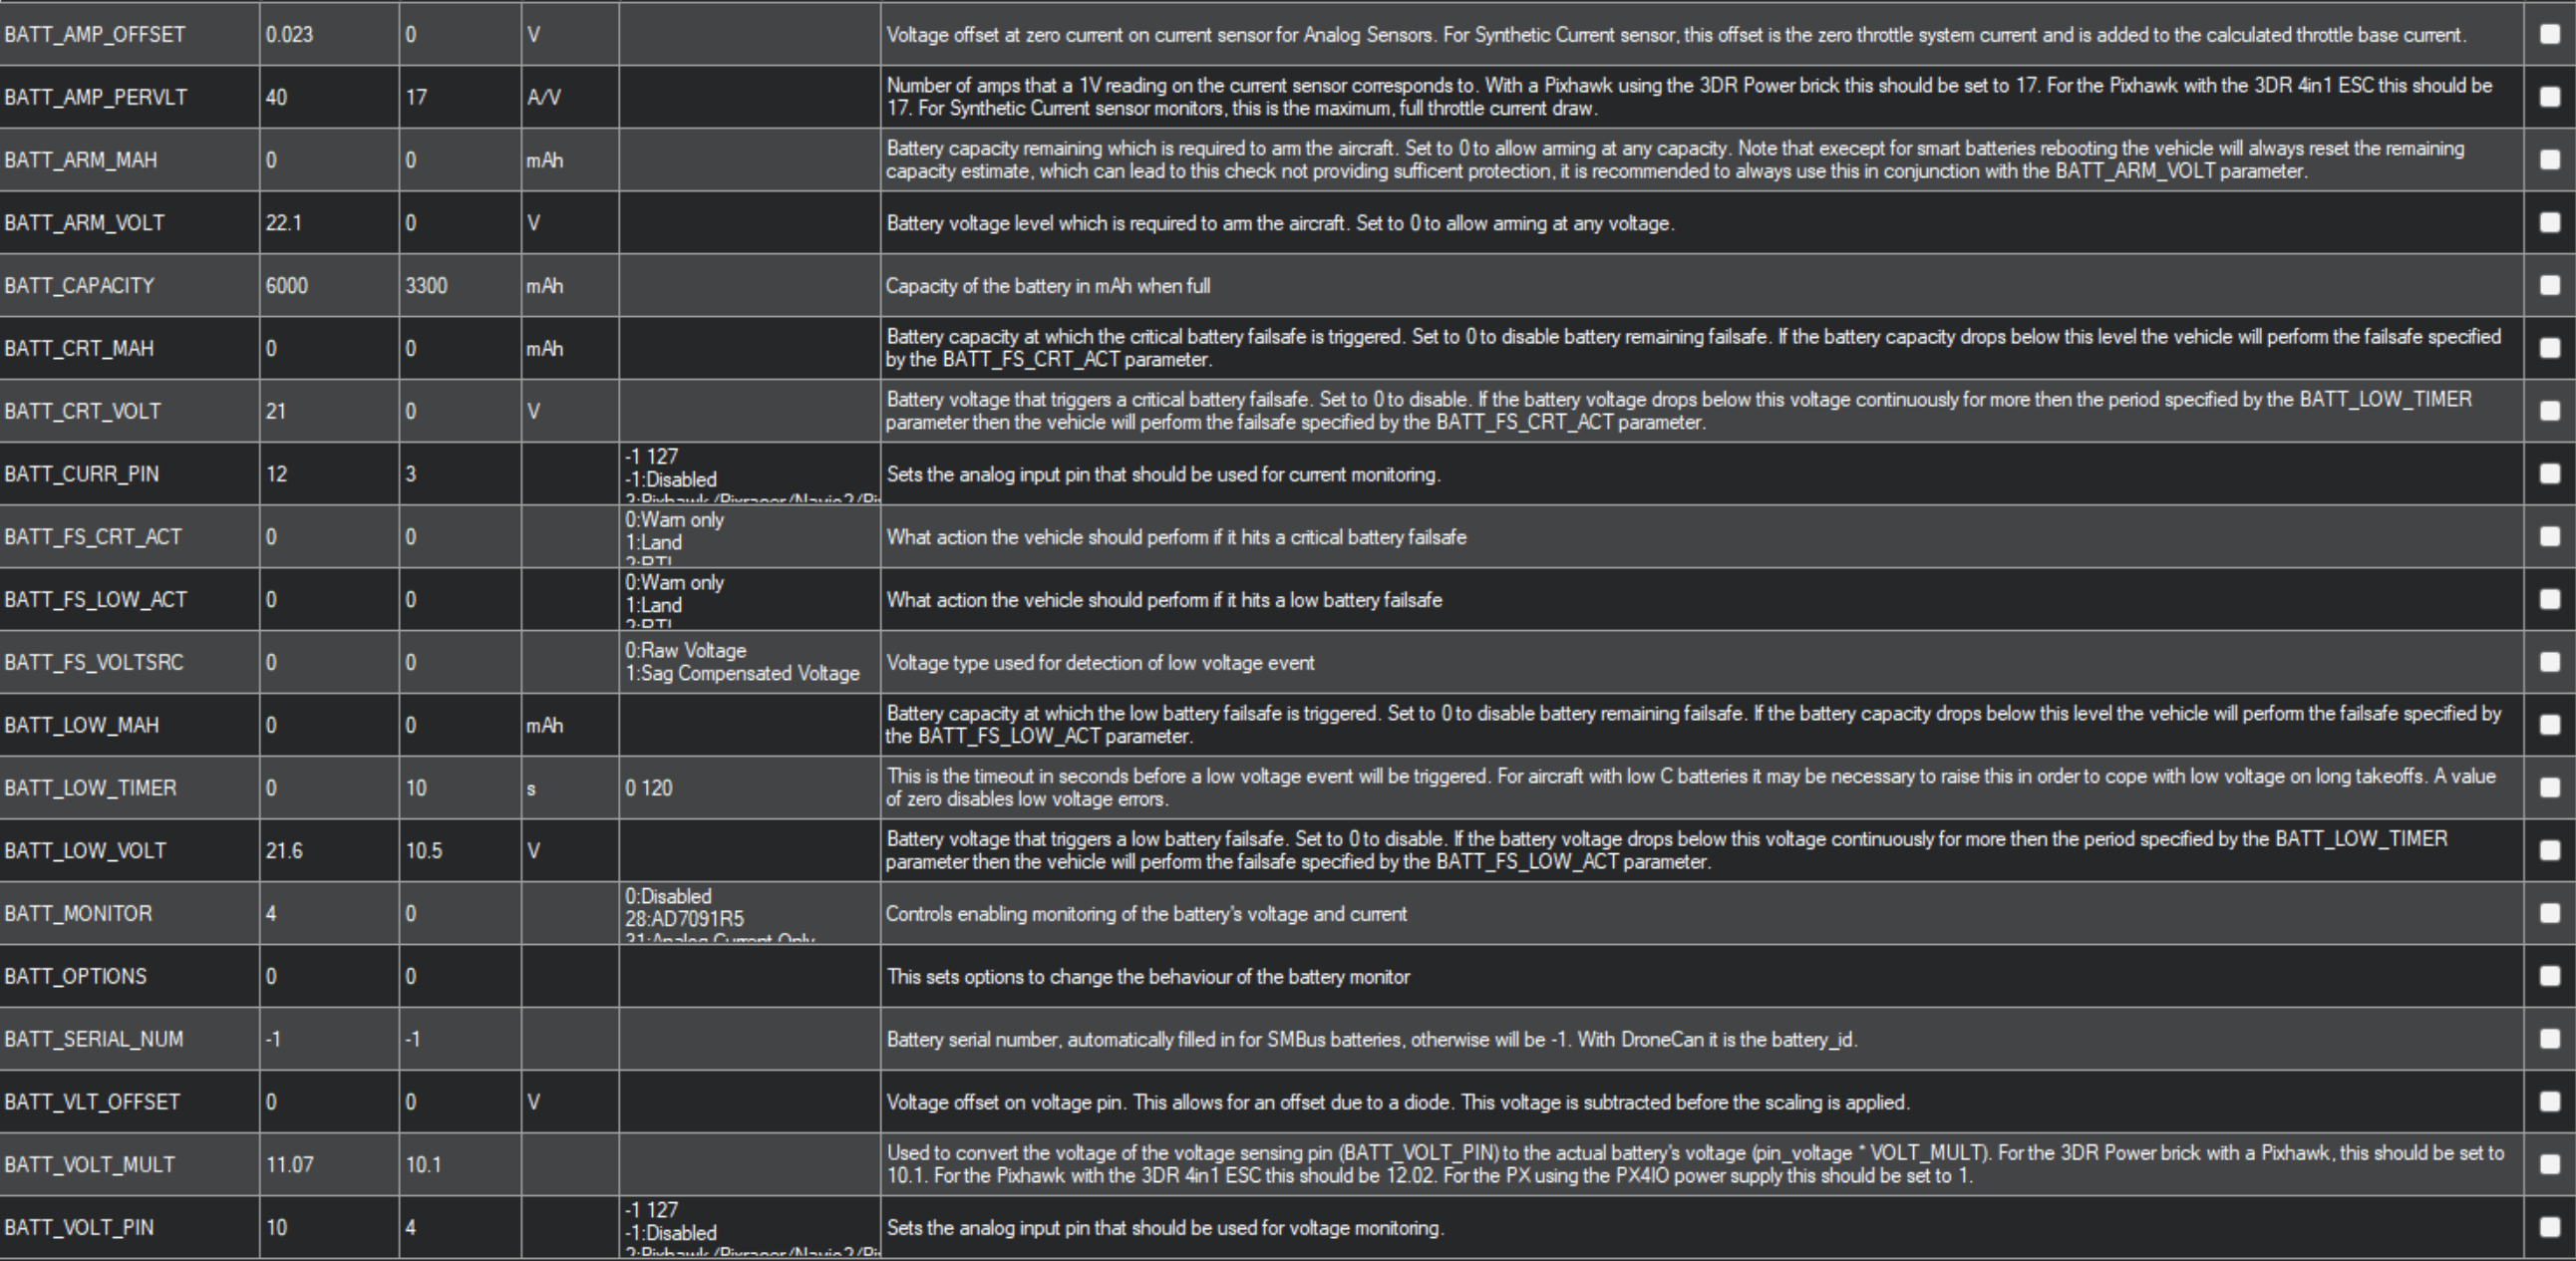
**対象製品:Morakot 4 in 1 ESC。** アナログ信号でバッテリーの電圧と電流を読み取る場合は、以下の 4 つのパラメータを設定します。
### パラメータと設定値
| パラメータ名 | 設定値 | 用途 |
| ----------------- | --------- | ----------------------------- |
| `BATT_MONITOR` | **4** | アナログ電圧・電流監視を有効にします。 |
| `BATT_VOLT_MULT` | **11.07** | 電圧分圧係数。検出ピンの電圧をバッテリー電圧に換算します。 |
| `BATT_AMP_PERVLT` | **40** | 電流換算比率。単位は A/V です。 |
| `BATT_AMP_OFFSET` | **0.023** | 電流ゼロ時の検出電圧オフセット。単位は V です。 |
**電圧と電流の検出ピンはフライトコントローラーによって決まります。** Morakot フライトコントローラーと組み合わせる場合は、[初回設定のバッテリー検出ピン](/taiphoon.com-docs/ja/firmware/ardupilot/first-setup/battery-monitor.md)もあわせて設定してください。
### Mission Planner でパラメータを書き込む
{% stepper %}
{% step %}
#### 全パラメータリストを開く
フライトコントローラーを接続し、**CONFIG/TUNING(設定/チューニング)→ Full Parameter List** でパラメータリストを開き、`BATT_MONITOR` を検索します。
{% endstep %}
{% step %}
#### バッテリー監視を有効にする
`BATT_MONITOR` を **4** に設定し、**Write Params(パラメータ書き込み)** を押します。パラメータリストを再読み込みした後、表にあるほかの 3 つのパラメータを検索して設定します。
{% endstep %}
{% step %}
#### 保存して読み取り値を確認する
**Write Params(パラメータ書き込み)** を押して保存します。パラメータを再読み込みして 4 つの値が書き込まれたことを確認し、テスターで測定したバッテリー電圧と Mission Planner の表示値を照合します。読み取り値にずれがある場合は、[電源モジュールのキャリブレーション手順](/taiphoon.com-docs/ja/firmware/ardupilot/first-setup/battery-monitor.md)に従ってキャリブレーションしてください。
{% endstep %}
{% endstepper %}
{% hint style="danger" %} **バッテリーを接続して測定やモーターテストを行う前に、必ずプロペラを取り外してください。**
{% endhint %}
 ### コピー可能なパラメータリスト
```
BATT_MONITOR,4
BATT_VOLT_MULT,11.07
BATT_AMP_PERVLT,40
BATT_AMP_OFFSET,0.023
```