> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/ja/support/knowledge-base/choose-gcs.md).
# 地上局 GCS
## 地上局(Ground Control Station)について
地上局は通常、コンピューター、スマートフォン、または送信機上で動作するソフトウェアで、**テレメトリー無線モジュール** または **USB 接続** を介してドローン(UAV)と通信します。飛行中のリアルタイムデータや位置を表示でき、いわば「仮想コックピット」として、実際の航空機のコックピットと同様の計器情報を提供します。GCS では、飛行中に新しいミッションのアップロードやパラメータの変更もでき、リアルタイム映像ストリームの監視にもよく使用されます。\
本番の飛行前には、自動操縦 (Autopilot) のパラメータ設定やファームウェアの更新のためにも GCS が必要です。
現在、少なくとも 10 種類以上の GCS が選択可能です。よく使われる GCS をいくつか紹介します。
* **デスクトップ版**:Mission Planner、QGroundControl
* **モバイル版**:QGroundControl
選ぶ際は、**使用シーン** と **よく使うプラットフォーム** を考慮してください。
* **完成機/ホビーユーザー**:持ち運びが便利で操作が直感的な QGroundControl やその他のモバイル GCS を好む傾向があります。
* **DIY/キットユーザーと開発者**:詳細な設定や分析機能が必要なため、初期段階では通常、Mission Planner、QGroundControl などのフル機能のデスクトップ版 GCS を使用する必要があります。
* **プログラム開発者**:拡張可能なコマンドラインインターフェースが必要な場合は、MAVProxy がよい選択肢になります。
***
#### Mission Planner
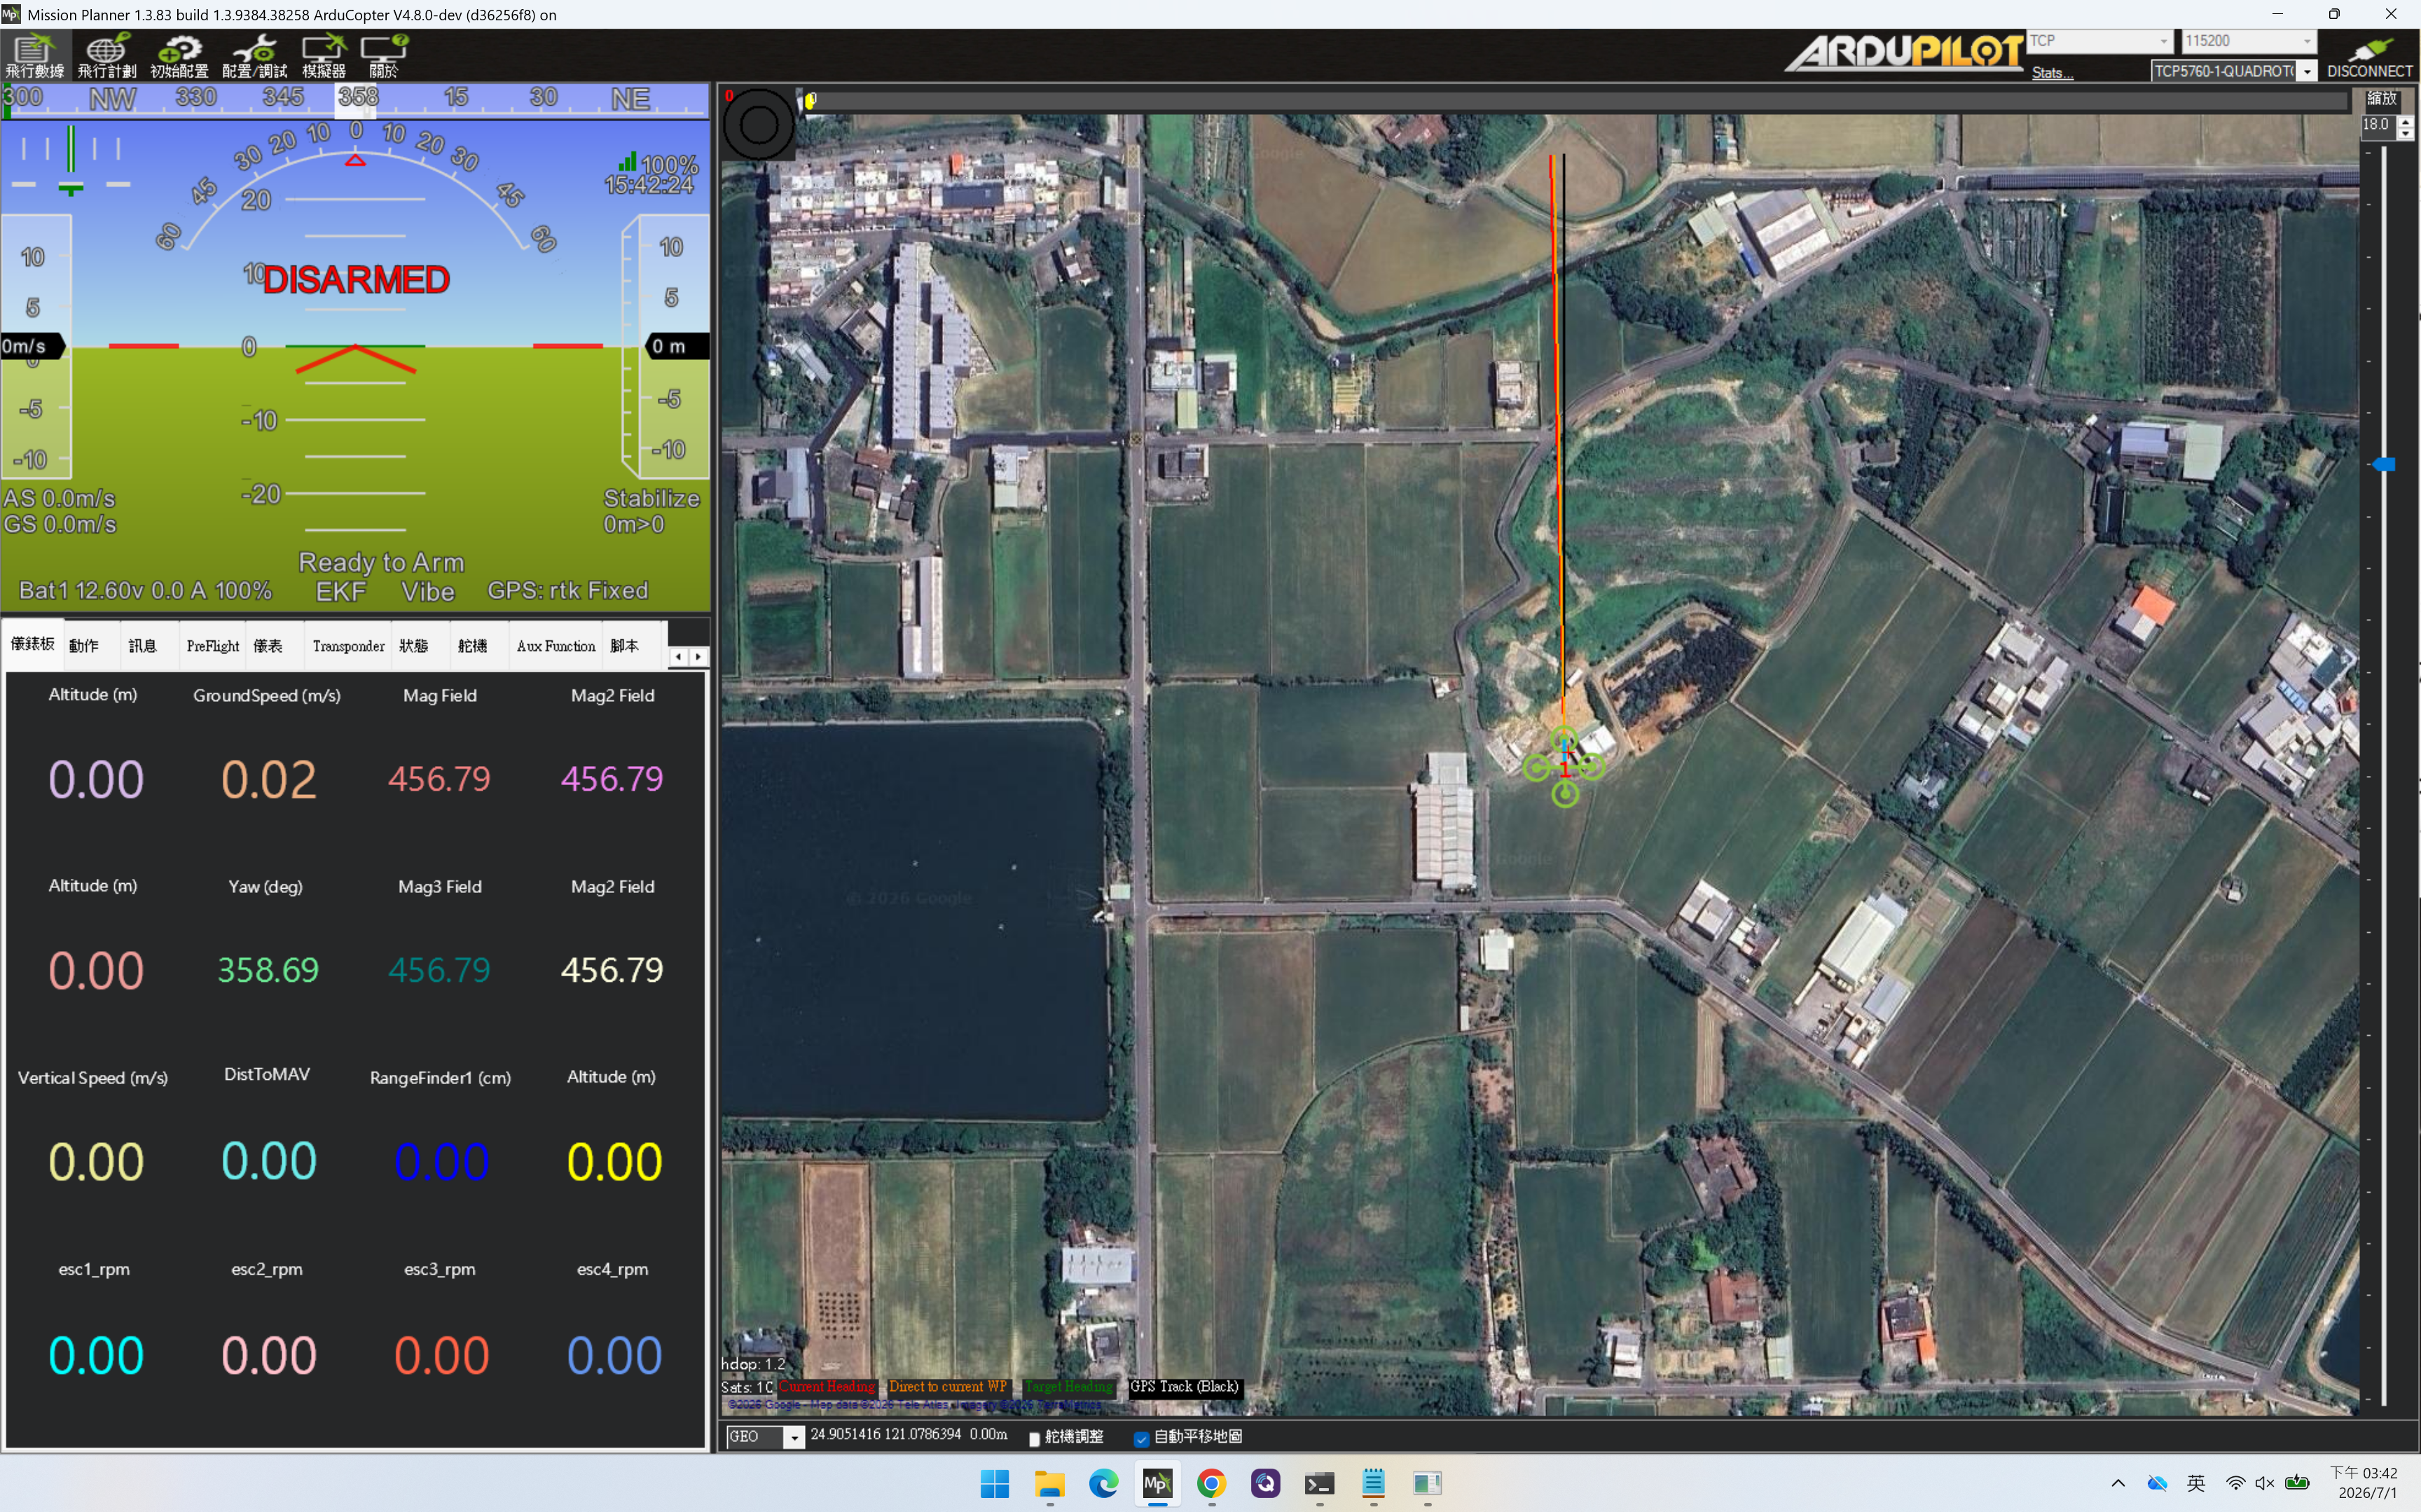 **ArduPilot** エコシステムと最も深く結びついており、究極の**パラメータチューニング**機能と強力な業務向けツールが必要なら、最適な選択肢です。
* 対応 OS: Windows にネイティブ対応(.NET フレームワークベースで開発)。
* よく組み合わせるオープンソースのフライトコントローラーファームウェア: ArduPilot (ArduCopter / ArduPlane / ArduRover)。ArduPilot が公式に推奨し、完璧に適合する地上局です。
* 地上局の主な特徴:
* 機能が充実: 基本的なスティックのキャリブレーションから、複雑な PID チューニング、アンテナトラッカー(Antenna Tracker)の設定、さらにはオプティカルフローセンサーの構成まで、思いつく限りの機能がすべて備わっています。
* 強力な航路計画(Mission Planning): 非常に強力な測量ツール(Survey)を内蔵しており、カメラのパラメータやオーバーラップ率から最適な測量航路と撮影地点を自動計算できるため、地理情報(GIS)や農業用散布の事業者に最も好まれています。
* 内蔵の**シミュレーター(SITL)**: 実際のフライトコントローラーを接続せずに、コンピューター上で直接飛行をシミュレートし、航路ロジックをテストできます。
* エンジニアリング色の強いインターフェース: 欠点は視覚デザインが比較的古風で、表やパラメータがたくさん並んでいるため、初心者には学習曲線が非常に急です。しかし、熟練者にとってはかけがえのない「チューニングの神ツール」です。
* **リソース**:[ダウンロード](https://firmware.ardupilot.org/Tools/MissionPlanner/)、[ソースコード](https://github.com/ArduPilot/MissionPlanner)
#### QGroundControl
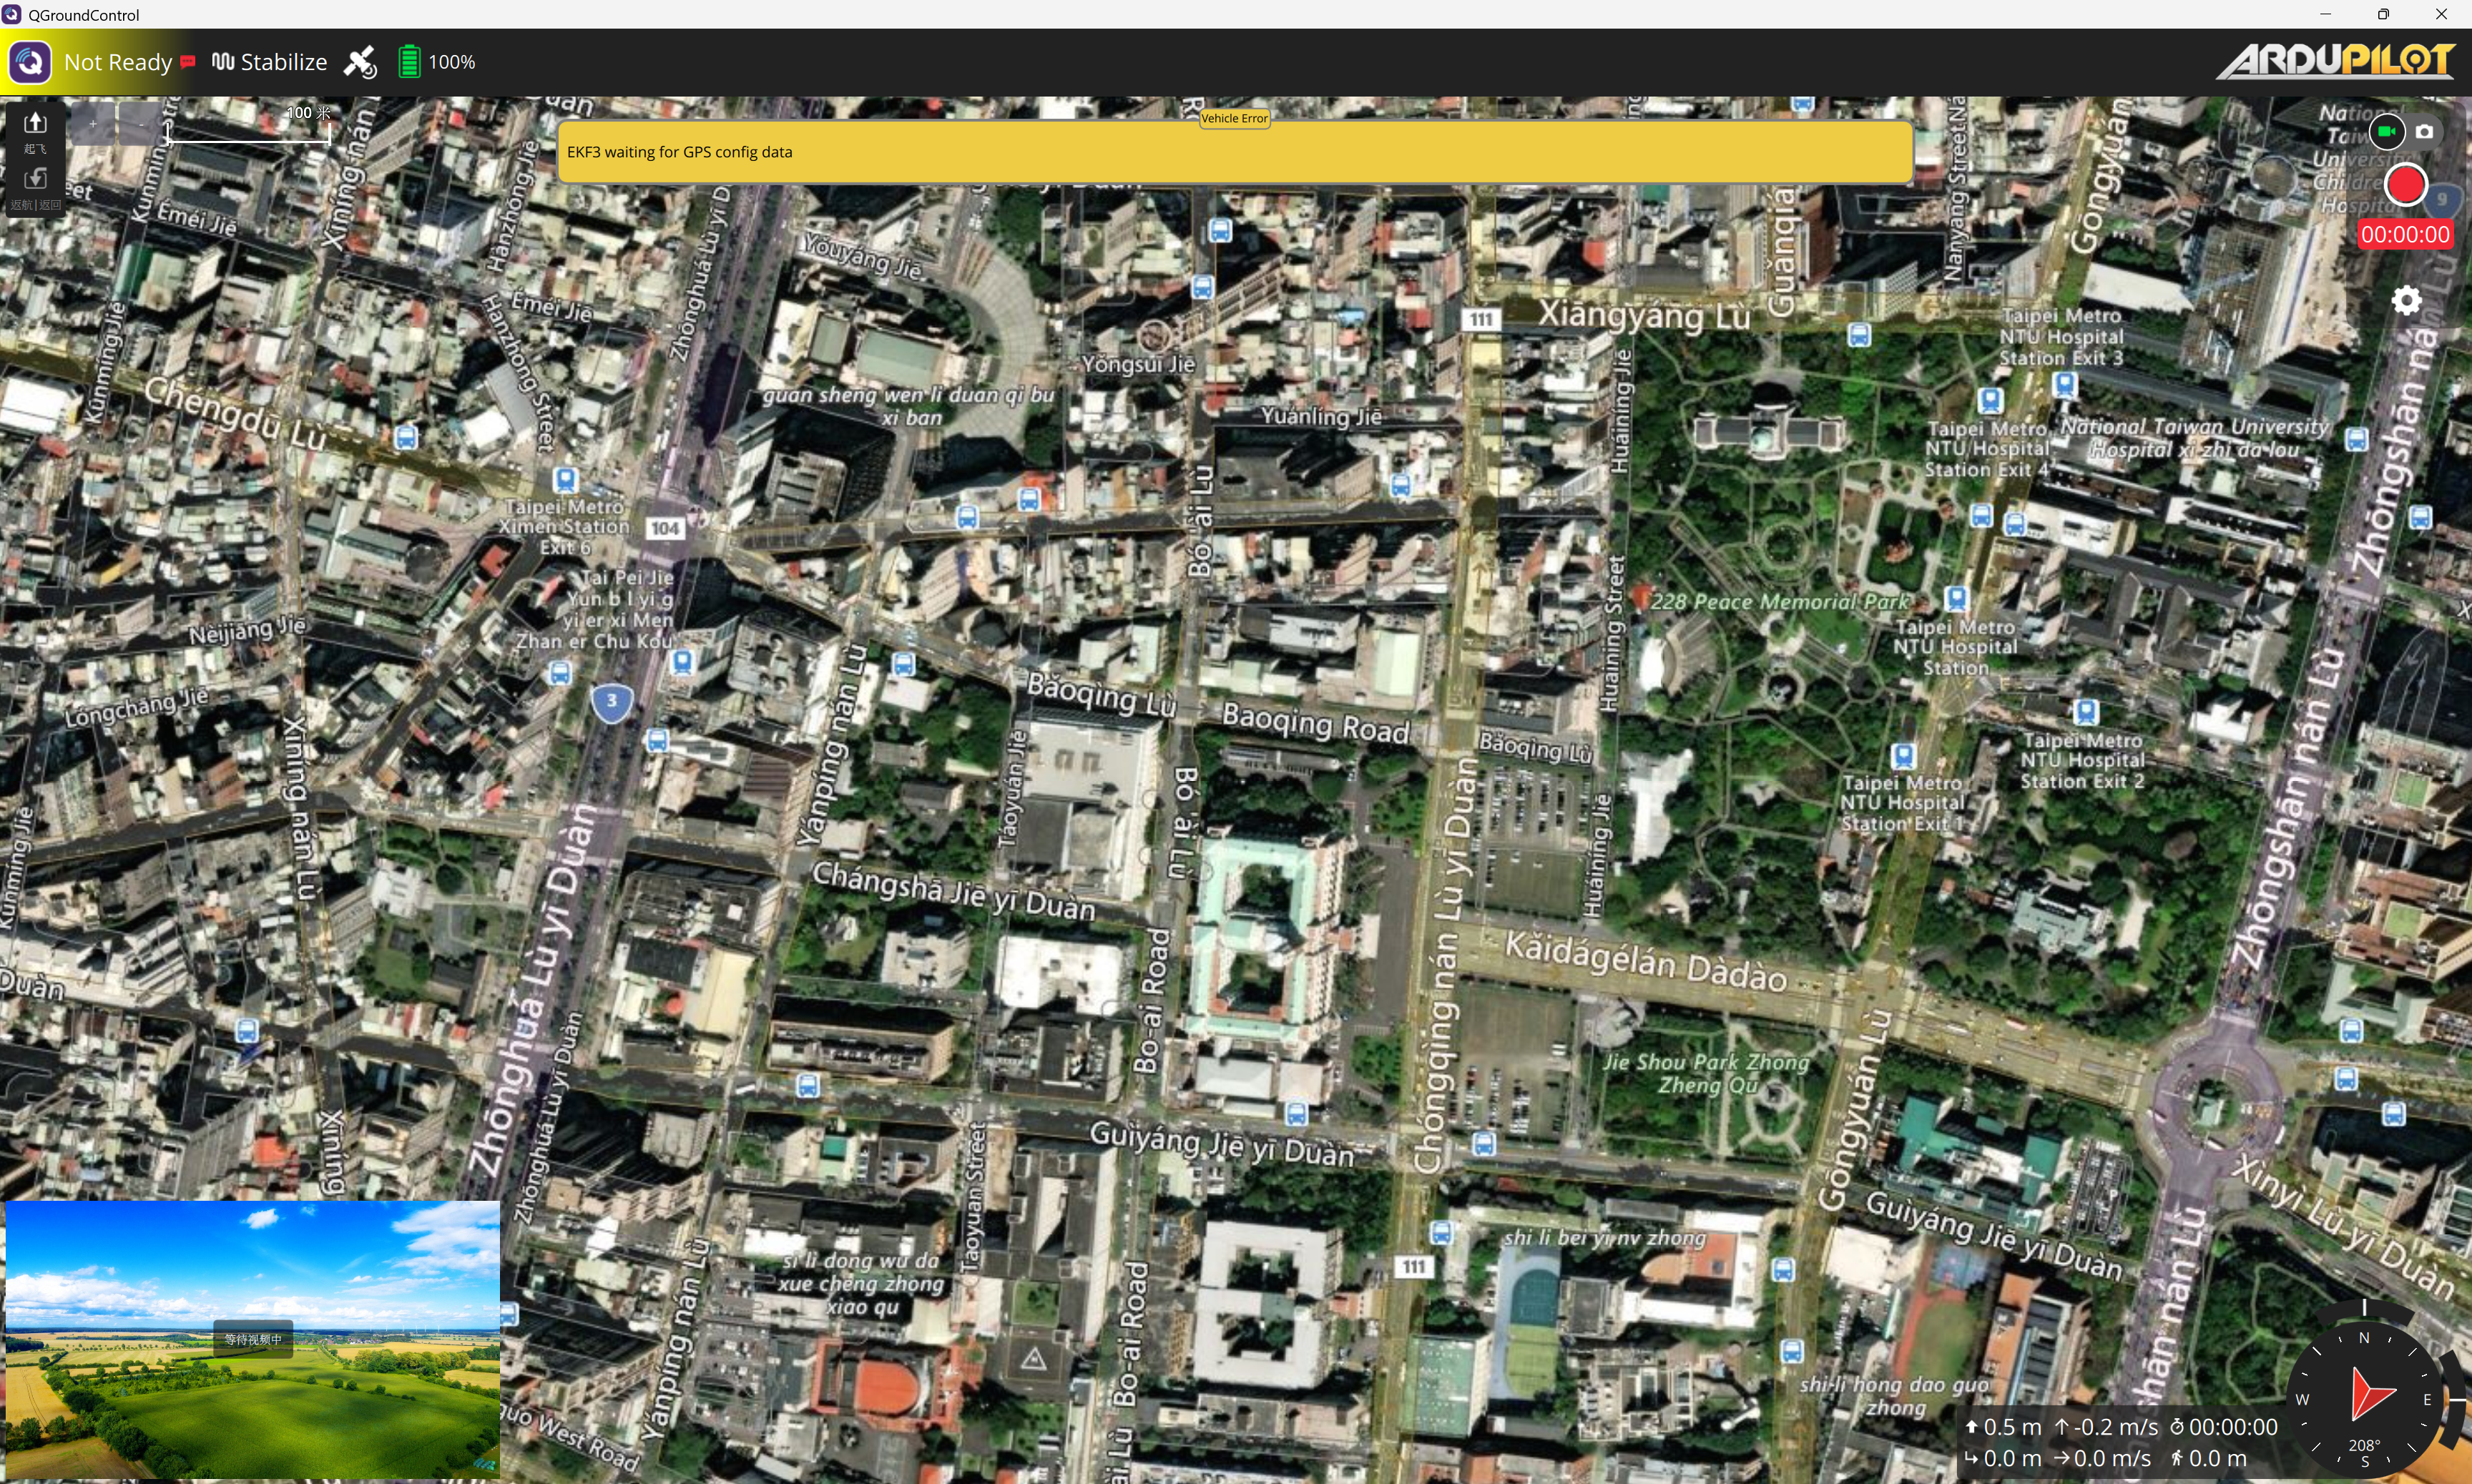 Qt フレームワークをベースに開発されたモダンな地上局で、スムーズなクロスプラットフォーム体験と直感的な UI デザインが特長です。近年、商用ドローンやスタートアップチームが最も好んで改造のベースにしています。
* 対応 OS: マルチプラットフォーム対応: Windows、macOS、Linux、Android、iOS。
* タブレットやスマートフォン(Android/iOS)でのタッチ操作体験が非常に優れており、屋外での作業に最適です。
* よく組み合わせるオープンソースのフライトコントローラーファームウェア: PX4 Autopilot(公式指定の地上局)。
* ArduPilot にも完全に対応しています(MAVLink プロトコルが共通)。
* 地上局の主な特徴:
* モダンでタッチ操作に適した UI: インターフェースデザインはすっきりして直感的で、大きなボタンと動的メニューは屋外でタブレットを使って操作するのに最適です。初心者でも非常に素早く使いこなせます。
* 高度なモジュール化とカスタマイズ性: コード構造が Qt/QML ベースであるため、多くの商用ドローン企業が QGC のソースコードをそのまま二次開発し、自社のロゴ(White-label)や独自機能に置き換えています。
* 優れた映像ストリーミング統合: リアルタイムのデジタル映像伝送(Video Streaming)への対応が非常に優れており、低遅延の空撮映像をメイン画面に簡単に統合できます。
* ガイド付きの設定フロー: フライトコントローラーのアーム、キャリブレーション、ハードウェア構成を「インストールウィザード」のようなガイド付きの手順にしており、人為的な誤操作の可能性を大幅に低減しています。
* **リソース**:[公式サイト](https://qgroundcontrol.com/)