> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/th/esc-firmware/am32/am32-parameters.md).
# พารามิเตอร์ AM32
พารามิเตอร์ของเฟิร์มแวร์ AM32
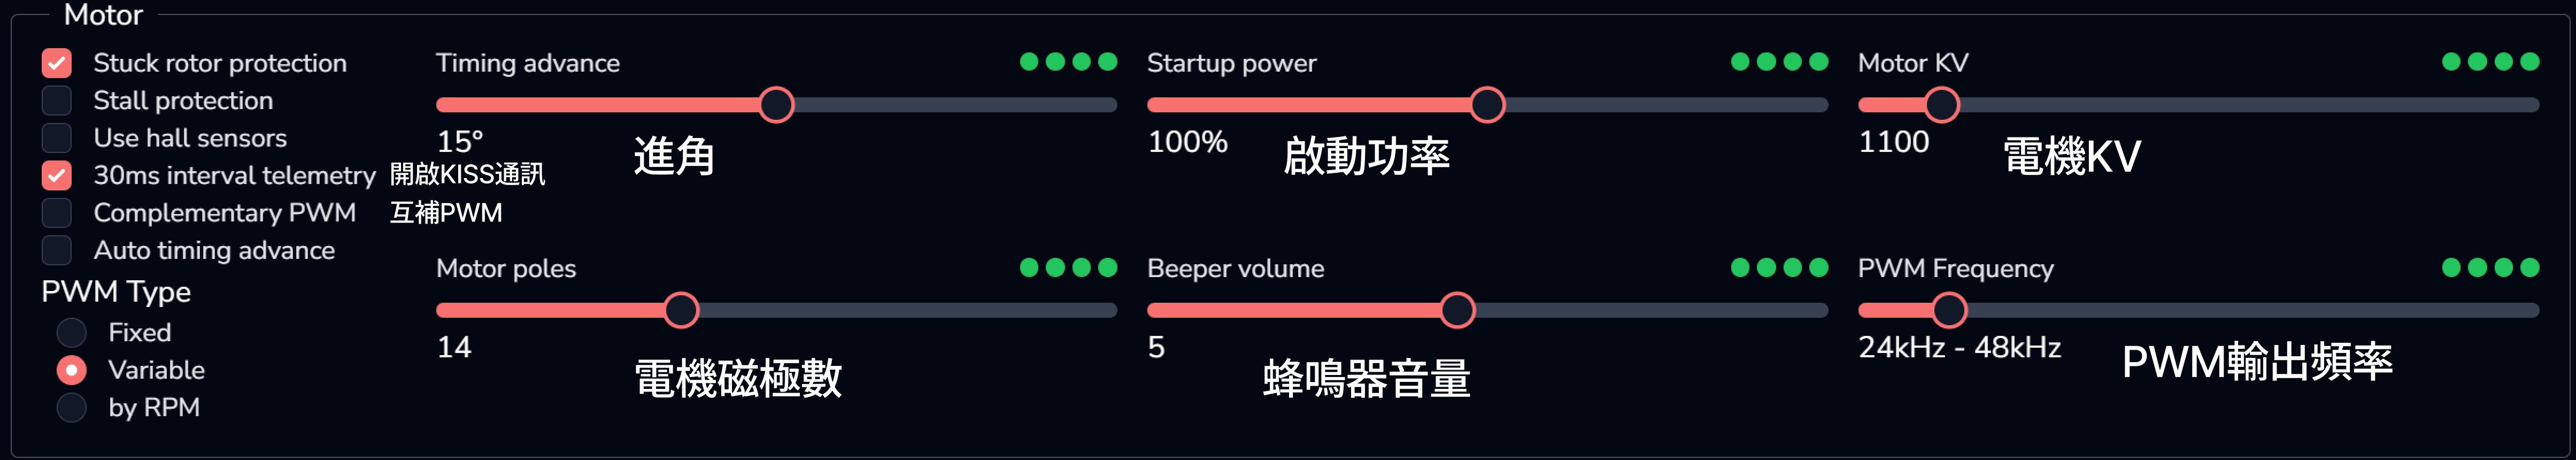 ## การตั้งค่าพื้นฐานของมอเตอร์ (Motor)
### ตัวเลือกเปิด/ปิด
* **การป้องกันโรเตอร์ติดขัด / การป้องกันการหยุดหมุน (Stuck Rotor / Stall Protection)**:
* หน้าที่: เมื่อมอเตอร์ถูกสิ่งแปลกปลอมติดขัดหรือสูญเสียสัญญาณรีโมตคอนโทรล ESC จะตัดไฟหรือลดความเร็วโดยอัตโนมัติ เพื่อป้องกันมอเตอร์ไหม้
* **เทเลเมทรี 30 มิลลิวินาที (30 ms Telemetry)**:
* หน้าที่: ความถี่ในการส่งข้อมูลกลับ เช่น มุมและอุณหภูมิ โดยส่งแพ็กเก็ตตามโปรโตคอล KISS กลับผ่านสาย TX หากใช้สาย TX ของ AM32 เป็นเทเลเมทรีมอเตอร์ สามารถใช้งานได้
* **ใช้เซนเซอร์ฮอลล์ (Use Hall Sensors)**:
* หน้าที่: ใช้สำหรับมอเตอร์ไร้แปรงถ่านแบบมีเซนเซอร์ ปัจจุบัน AM32 อย่างเป็นทางการเลิกใช้แล้ว หากมอเตอร์ไม่มีสายเซนเซอร์ โปรดปิดไว้
* **PWM แบบเสริม (Complementary PWM)**:
* หน้าที่: ในช่วงที่ PWM ปิด จะใช้ PWM กับเอาต์พุตแบบเสริม **เมื่อเปิดใช้จะเกิดผลการเบรกและเกิดความร้อนจำนวนมาก** โดยทั่วไปแนะนำให้ปิด
* **ประเภท PWM**: วิธีที่ AM32 ควบคุม PWM
* Fixed: เลือกความถี่ PWM คงที่ค่าหนึ่ง (เช่น 24 kHz, 48 kHz) และใช้ความถี่การสวิตช์เดียวกันตลอดช่วงความเร็วรอบทั้งหมด
* Variable: โหมด Variable คือ「เพิ่มความถี่ PWM ไปพร้อมกับความถี่ commutation (กล่าวคือเมื่อ RPM สูงขึ้น)」 โดยมีเป้าหมายให้จำนวนพัลส์ PWM ในแต่ละรอบการกลับเฟสคงที่โดยประมาณ เพื่อรักษาเอาต์พุตที่เกือบเป็นเชิงเส้นตั้งแต่ความเร็วต่ำจนถึงความเร็วสูง **โดยทั่วไปแนะนำให้เปิดตัวเลือกนี้**
* by RPM: ทำให้ความถี่ PWM สัมพันธ์กับความเร็วรอบของมอเตอร์ แต่ตรรกะจะเน้นไปทาง「สลับความถี่ PWM ตามช่วง RPM」 แทนที่จะปรับตามความถี่การกลับเฟสแบบเชิงเส้นอย่างต่อเนื่องทั้งหมด
### ค่าที่ปรับได้
* **มุมนำหน้าของมอเตอร์ (Timing Advance)**:
* หน้าที่: ทำให้จังหวะการกลับเฟสของมอเตอร์เกิดก่อนจุดกึ่งกลางตามมุมที่กำหนด
* ผลกระทบ: มุมนำหน้าสูงช่วยลดปรากฏการณ์สูญเสียจังหวะ (Desync) ได้ แต่ **สิ้นเปลืองพลังงานมากขึ้น** และ **มอเตอร์ร้อนเกินได้ง่าย**
* **กำลังขณะสตาร์ท (Startup Power)**:
* หน้าที่: กำหนดกำลังสูงสุดที่อนุญาตเมื่อมอเตอร์สตาร์ท หากโหลดมาก (ใบพัดหนัก) สามารถปรับเพิ่มได้ ค่าเริ่มต้น 115 สอดคล้องกับแบตเตอรี่ $$3S$$ โดยประมาณ
* **KV ของมอเตอร์ (Motor KV)**:
* หน้าที่: ความเร็วรอบตามทฤษฎีที่มอเตอร์เพิ่มขึ้นต่อแรงดันที่เพิ่มขึ้นทุก $$1V$$ **ค่านี้ต้องตั้งให้ใกล้เคียงค่าจริงของมอเตอร์มากที่สุด** เนื่องจาก ESC จะใช้ค่านี้คำนวณเกณฑ์การป้องกัน
* คุณลักษณะ: มอเตอร์ KV ต่ำมีแรงบิดสูง มอเตอร์ KV สูงมีความเร็วรอบสูง
* **จำนวนขั้วแม่เหล็กของมอเตอร์ (Motor Poles)**:
* หน้าที่: จำนวนแม่เหล็กของโรเตอร์ ESC ใช้ค่านี้คำนวณความเร็วรอบจริง และทริกเกอร์การป้องกันกำลังเมื่อเกิดความผิดปกติ (ความเร็วรอบต่ำหรือสูงเกินไป)
* **ระดับเสียงเตือน (Beep Volume)**:
* หน้าที่: กำหนดความดังของเสียงบี๊พที่มอเตอร์ส่งออกมา
* **ความถี่ PWM (PWM Frequency)**:
* หน้าที่: ความถี่การสวิตช์ของ MOSFET ยิ่งความถี่สูง ความแม่นยำในการควบคุมมอเตอร์ยิ่งสูง แต่ภาระต่อ MCU ก็ยิ่งมาก
***
## การตั้งค่าทิศทางการหมุน
 * **Reversed**: มอเตอร์หมุนกลับทิศ
* **3D mode**: โหมดแรงขับสองทิศทางแบบ「หมุนได้ทั้งสองทิศทาง โดยคันเร่งตำแหน่งกึ่งกลางอยู่ตรงกลาง」 ซึ่งโดยพื้นฐานแล้วก็คือ 3D / bidirectional mode ตามศัพท์ของ Betaflight/BLHeli32