> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/th/firmware/ardupilot/first-setup/frame-type.md).
# เลือกประเภทเฟรม
ตั้งค่าโครงสร้างเฟรม (Frame Class) และทิศทางการจัดวางมอเตอร์ (Frame Type) ของอากาศยานใน Mission Planner
{% stepper %}
{% step %}
### โครงสร้างเฟรม (Frame Class)
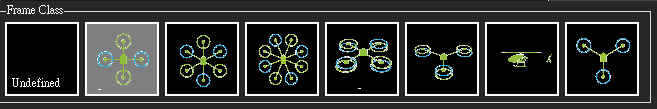 หมายถึง「**รูปทรงทางกายภาพ**」โดยรวมของอากาศยาน ที่พบบ่อยที่สุดได้แก่:
* Copter (มัลติโรเตอร์): สี่ใบพัด (Quad) หกใบพัด (Hexa) แปดใบพัด (Octa) เป็นต้น
* Heli: เฮลิคอปเตอร์ใบพัดเดี่ยวแบบดั้งเดิม
* Plane: เครื่องบินปีกตรึง
* Sub: โดรนใต้น้ำ
* Rover: ยานพาหนะหรือเรือไร้คนขับ
{% endstep %}
{% step %}
### ทิศทางการจัดวางมอเตอร์ (Frame Type)
หลังจากเลือกโครงสร้างเฟรมแล้ว (เช่น Quad) จะต้องแจ้งระบบเกี่ยวกับ**ทิศทางการจัดเรียงของมอเตอร์**
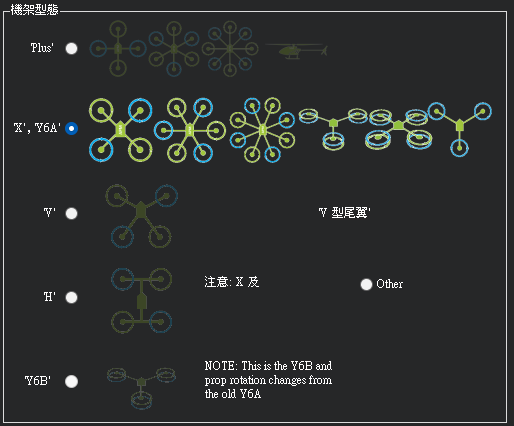 #### การจัดวางแบบสี่ใบพัดที่พบบ่อย
* โหมด X: ทิศทางการบินชี้ไปตรงกลางระหว่างแขนสองข้าง ซึ่งเป็นรูปแบบหลักในปัจจุบัน เนื่องจากกล้องมีโอกาสถ่ายติดใบพัดน้อยกว่า และพลวัตการบินสมมาตรที่สุด
* โหมด H: แม้โครงสร้างจะคล้ายตัว H แต่ใน ArduPilot มักตั้งค่าเป็นโหมด X เช่นกัน เว้นแต่การกระจายแรงบิดของมอเตอร์จะแตกต่างทางกายภาพอย่างมีนัยสำคัญ
{% endstep %}
{% endstepper %}
## ขั้นตอนถัดไป
[ปรับเทียบเซนเซอร์วัดความเร่ง](/taiphoon.com-docs/th/firmware/ardupilot/first-setup/accelerometer-calibration.md)