> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/th/firmware/ardupilot/first-setup/serial-ports.md).
# ตั้งค่าพอร์ตอนุกรมและอินพุตตัวรับสัญญาณ
ตั้งค่าพอร์ตอนุกรมตามการต่อสายของตัวรับสัญญาณและอุปกรณ์ต่อพ่วง เมื่อตั้งค่าเสร็จแล้วให้รีสตาร์ตตัวควบคุมการบิน
{% stepper %}
{% step %}
### การตั้งค่ารีโมตคอนโทรล (Radio Setting)
**เลือกแท็บด้านล่างตามการต่อสายจริงของตัวรับสัญญาณ (อินเทอร์เฟซ VTX หรือ RC Input)** ใน Mission Planner ให้ค้นหาพารามิเตอร์แต่ละตัวที่ **CONFIG/TUNING → Full Parameter List** ใส่ค่าตามตาราง กด **Write Params** แล้วรีสตาร์ตตัวควบคุมการบิน
{% hint style="warning" %} **เมื่อใช้ ArduPilot 4.7.0 ให้เปิดใช้พอร์ตอนุกรมเพียงพอร์ตเดียวเป็น RC Input**
{% endhint %}
{% tabs %}
{% tab title="ใช้อินเทอร์เฟซ VTX" %}
หากใช้อินเทอร์เฟซ **VTX** เป็น RC Input เช่น DJI O4 PRO
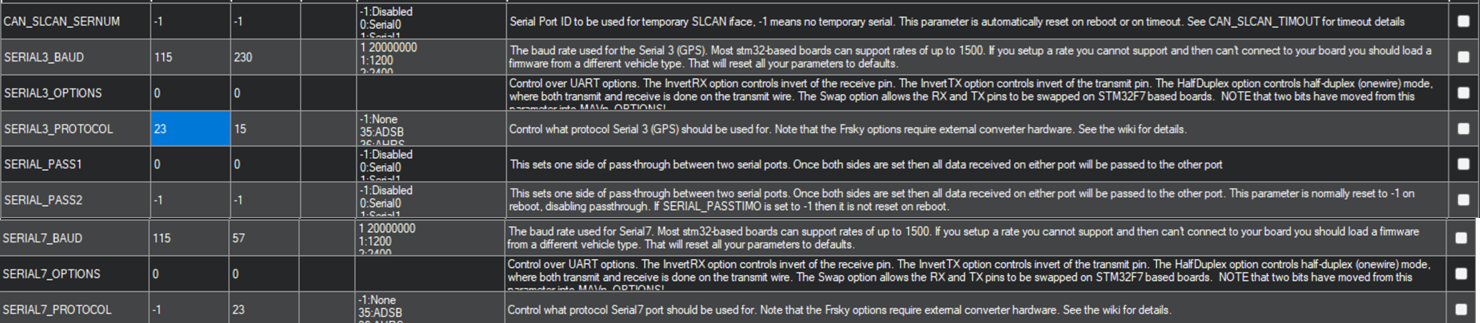 | ชื่อพารามิเตอร์ | ค่าที่ตั้ง | วัตถุประสงค์ |
| ------------------ | ---------- | -------------------------------------------- |
| `SERIAL7_BAUD` | **115** | อัตราการส่งข้อมูลของอินเทอร์เฟซ RC |
| `SERIAL7_OPTIONS` | **0** | ตัวเลือกอนุกรมของอินเทอร์เฟซ RC |
| `SERIAL7_PROTOCOL` | **-1** | ปิดฟังก์ชันรับสัญญาณของอินเทอร์เฟซ RC |
| `SERIAL3_BAUD` | **115** | อัตราการส่งข้อมูลของอินเทอร์เฟซรับสัญญาณ VTX |
| `SERIAL3_OPTIONS` | **1** | เปิดใช้การกลับเฟสสัญญาณรับ (Inversion) |
| `SERIAL3_PROTOCOL` | **23** | เปิดใช้ RC input |
**รายการพารามิเตอร์ที่คัดลอกได้**
```
SERIAL7_BAUD,115
SERIAL7_OPTIONS,0
SERIAL7_PROTOCOL,-1
SERIAL3_BAUD,115
SERIAL3_OPTIONS,1
SERIAL3_PROTOCOL,23
```
{% endtab %}
{% tab title="ใช้อินเทอร์เฟซ RC" %}
หากใช้อินเทอร์เฟซ **RC** เป็น RC Input เช่น ELRS, SBUS เป็นต้น
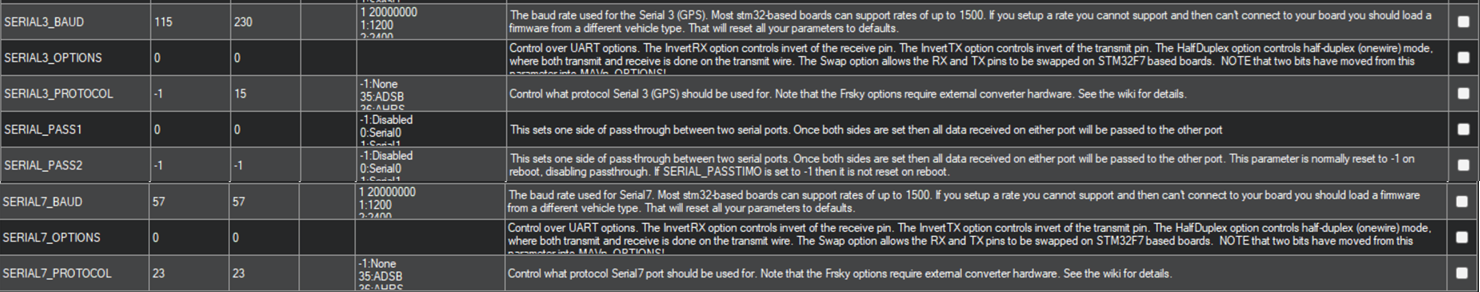 | ชื่อพารามิเตอร์ | ค่าที่ตั้ง | วัตถุประสงค์ |
| ------------------ | ---------- | -------------------------------------------- |
| `SERIAL3_BAUD` | **115** | อัตราการส่งข้อมูลของอินเทอร์เฟซรับสัญญาณ VTX |
| `SERIAL3_OPTIONS` | **0** | ตัวเลือกอนุกรมของอินเทอร์เฟซรับสัญญาณ VTX |
| `SERIAL3_PROTOCOL` | **-1** | ปิดฟังก์ชันรับสัญญาณของอินเทอร์เฟซ VTX |
| `SERIAL7_BAUD` | **115** | อัตราการส่งข้อมูลของอินเทอร์เฟซ RC |
| `SERIAL7_OPTIONS` | **0** | ตัวเลือกอนุกรมของอินเทอร์เฟซ RC |
| `SERIAL7_PROTOCOL` | **23** | เปิดใช้ RC input |
**รายการพารามิเตอร์ที่คัดลอกได้**
```
SERIAL3_BAUD,115
SERIAL3_OPTIONS,0
SERIAL3_PROTOCOL,-1
SERIAL7_BAUD,115
SERIAL7_OPTIONS,0
SERIAL7_PROTOCOL,23
```
{% endtab %}
{% endtabs %}
{% endstep %}
{% step %}
### การตั้งค่าพอร์ตอนุกรม (Serial Port)
ไปที่หน้า **Serial Ports ในการตั้งค่าเริ่มต้น (Initial Setup)**
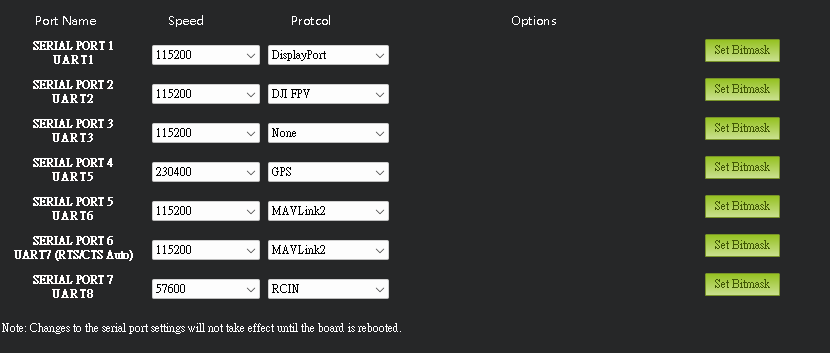 สามารถอ้างอิง[ตารางการแมปพอร์ตของ Morakot Flight Controller](/taiphoon.com-docs/th/products/flight-controller/taiphoon-morakot-flight-controller.md#uart-jie-kou-ding-yi-serial-port-mapping) เพื่อปรับความเร็วการสื่อสาร (Baudrate) และโปรโตคอลการสื่อสาร (Protocol) ตามความต้องการ
หลังปรับเสร็จต้อง**รีสตาร์ต (Reboot)**
{% endstep %}
{% endstepper %}
## ขั้นตอนถัดไป
[ปรับเทียบสัญญาณเข้าจากรีโมตคอนโทรล](/taiphoon.com-docs/th/firmware/ardupilot/first-setup/radio-calibration.md)