> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/th/firmware/betaflight/first-setup/calibration.md).
# ปรับเทียบเซนเซอร์วัดความเร่งและเข็มทิศ
ปรับเทียบเซนเซอร์วัดความเร่งและเข็มทิศในหน้า **Sensors** จากนั้นเปิด `trust_mag` ใน **CLI**
## ตรวจสอบเซนเซอร์
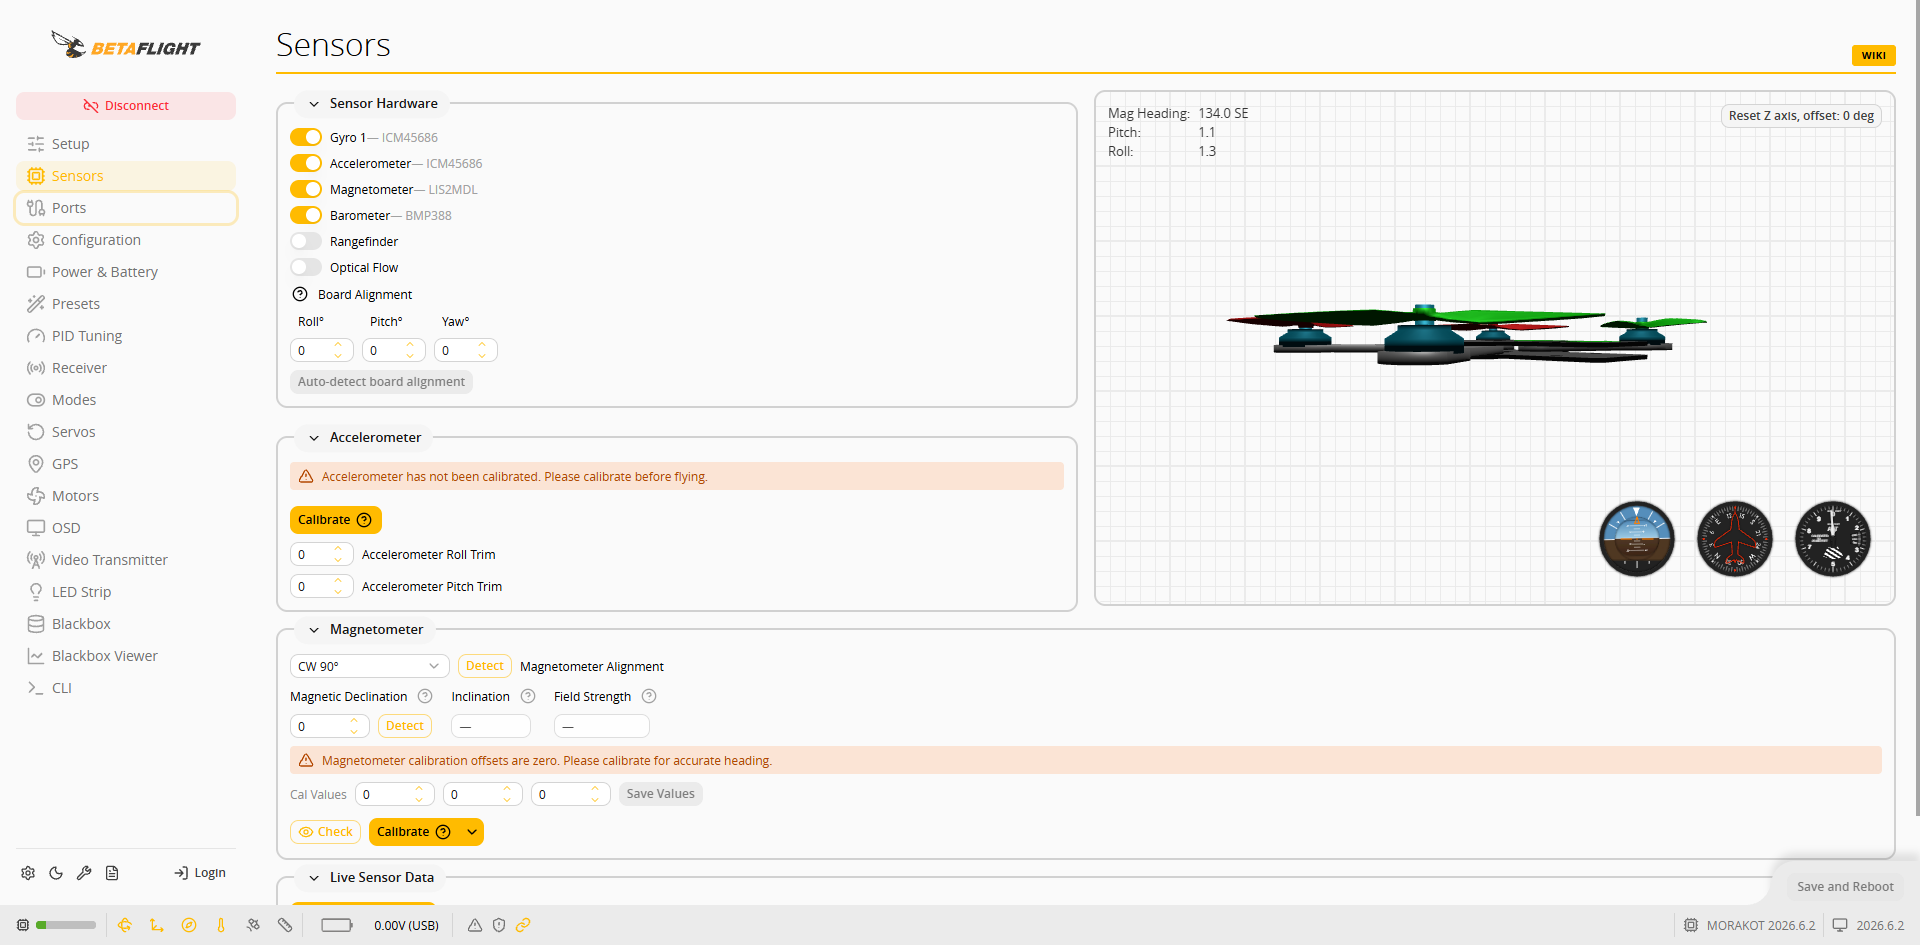
**Sensor Hardware** แสดงรายการเซนเซอร์ที่ตรวจพบ ให้ตรวจสอบว่า **Gyro**, **Accelerometer**, **Magnetometer** และ **Barometer** เปิดใช้อยู่ ค่าเริ่มต้นของ Roll, Pitch, Yaw ใน **Board Alignment** คือ `0` หากติดตั้งตัวควบคุมการบินตามทิศทางในคู่มือการประกอบ ให้คงค่าเริ่มต้นไว้
 ## ปรับเทียบเซนเซอร์วัดความเร่ง
1. วางตัวโดรนบนพื้นผิวแนวนอนและให้อยู่นิ่ง
2. กด **Calibrate** ในส่วน **Accelerometer** ปุ่มจะแสดง `Calibrating...`
3. เมื่อเสร็จแล้ว คำเตือน `Accelerometer has not been calibrated. Please calibrate before flying.` จะหายไป
 ## ปรับเทียบเข็มทิศ
{% hint style="warning" %}
ให้ห่างจากคอมพิวเตอร์ โต๊ะโลหะ และแหล่งรบกวนทางแม่เหล็กอื่น ๆ ก่อนปรับเทียบ การรบกวนทางแม่เหล็กจะทำให้คุณภาพการปรับเทียบ (Quality) แย่ลง
{% endhint %}
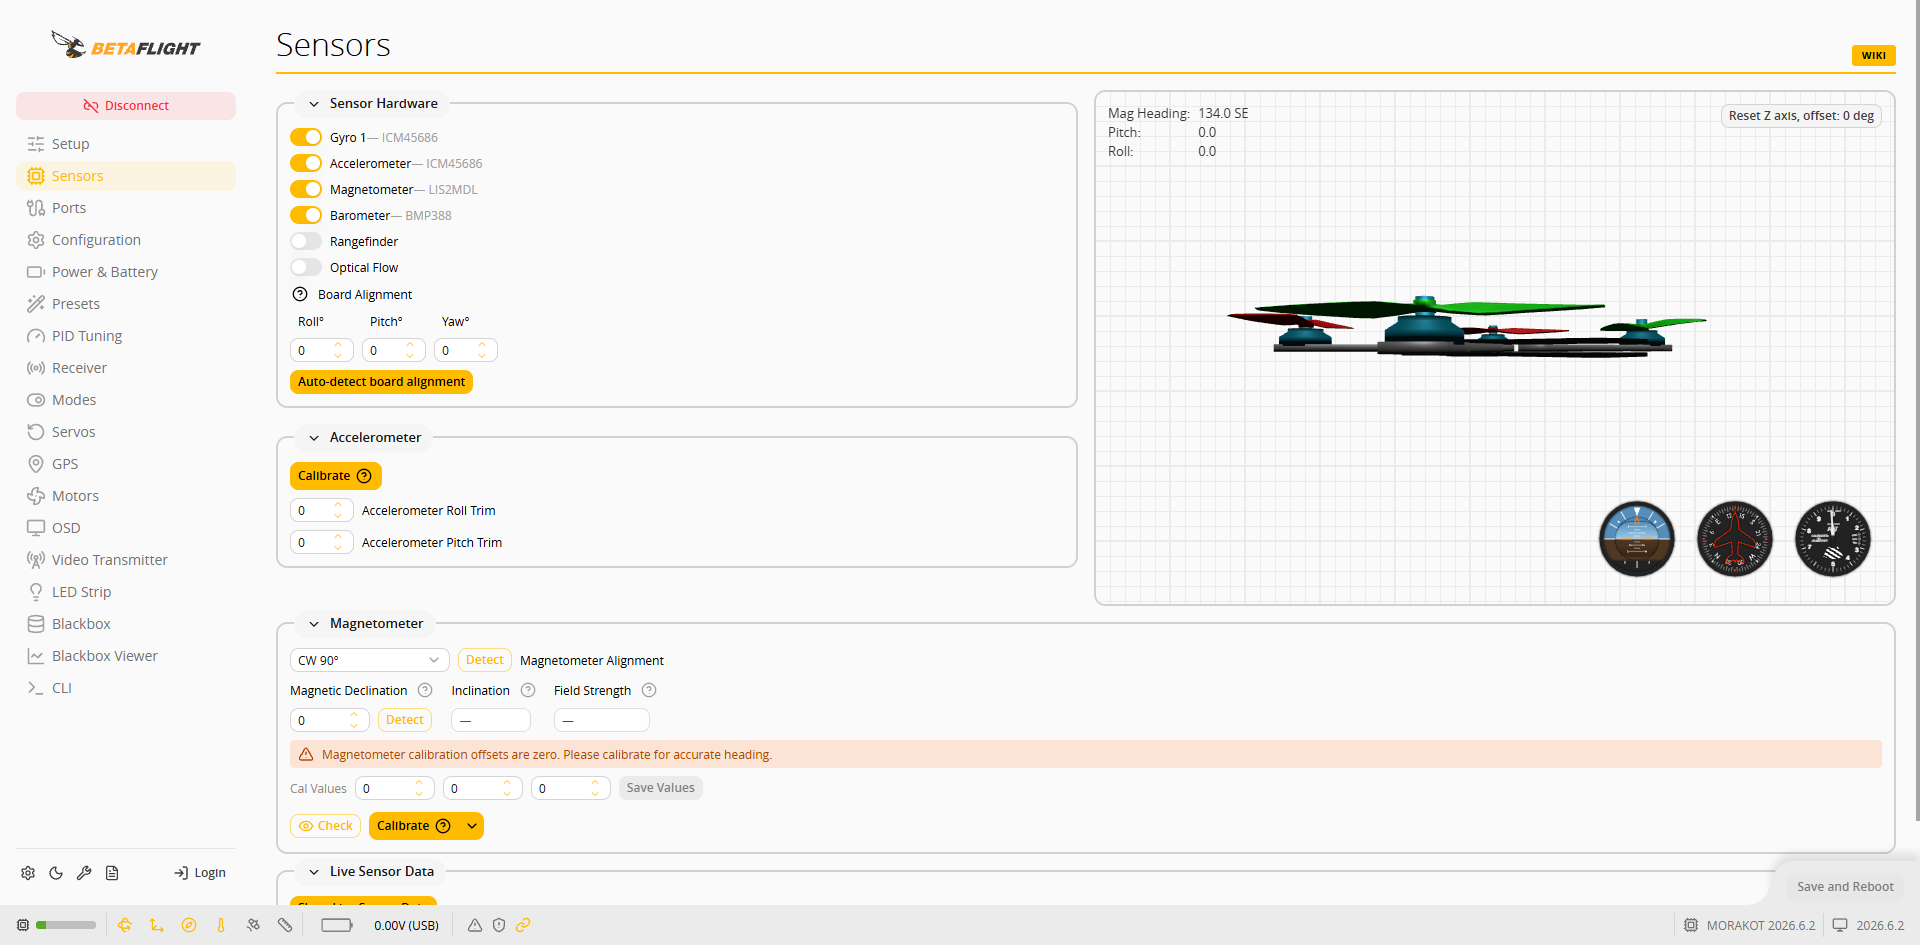
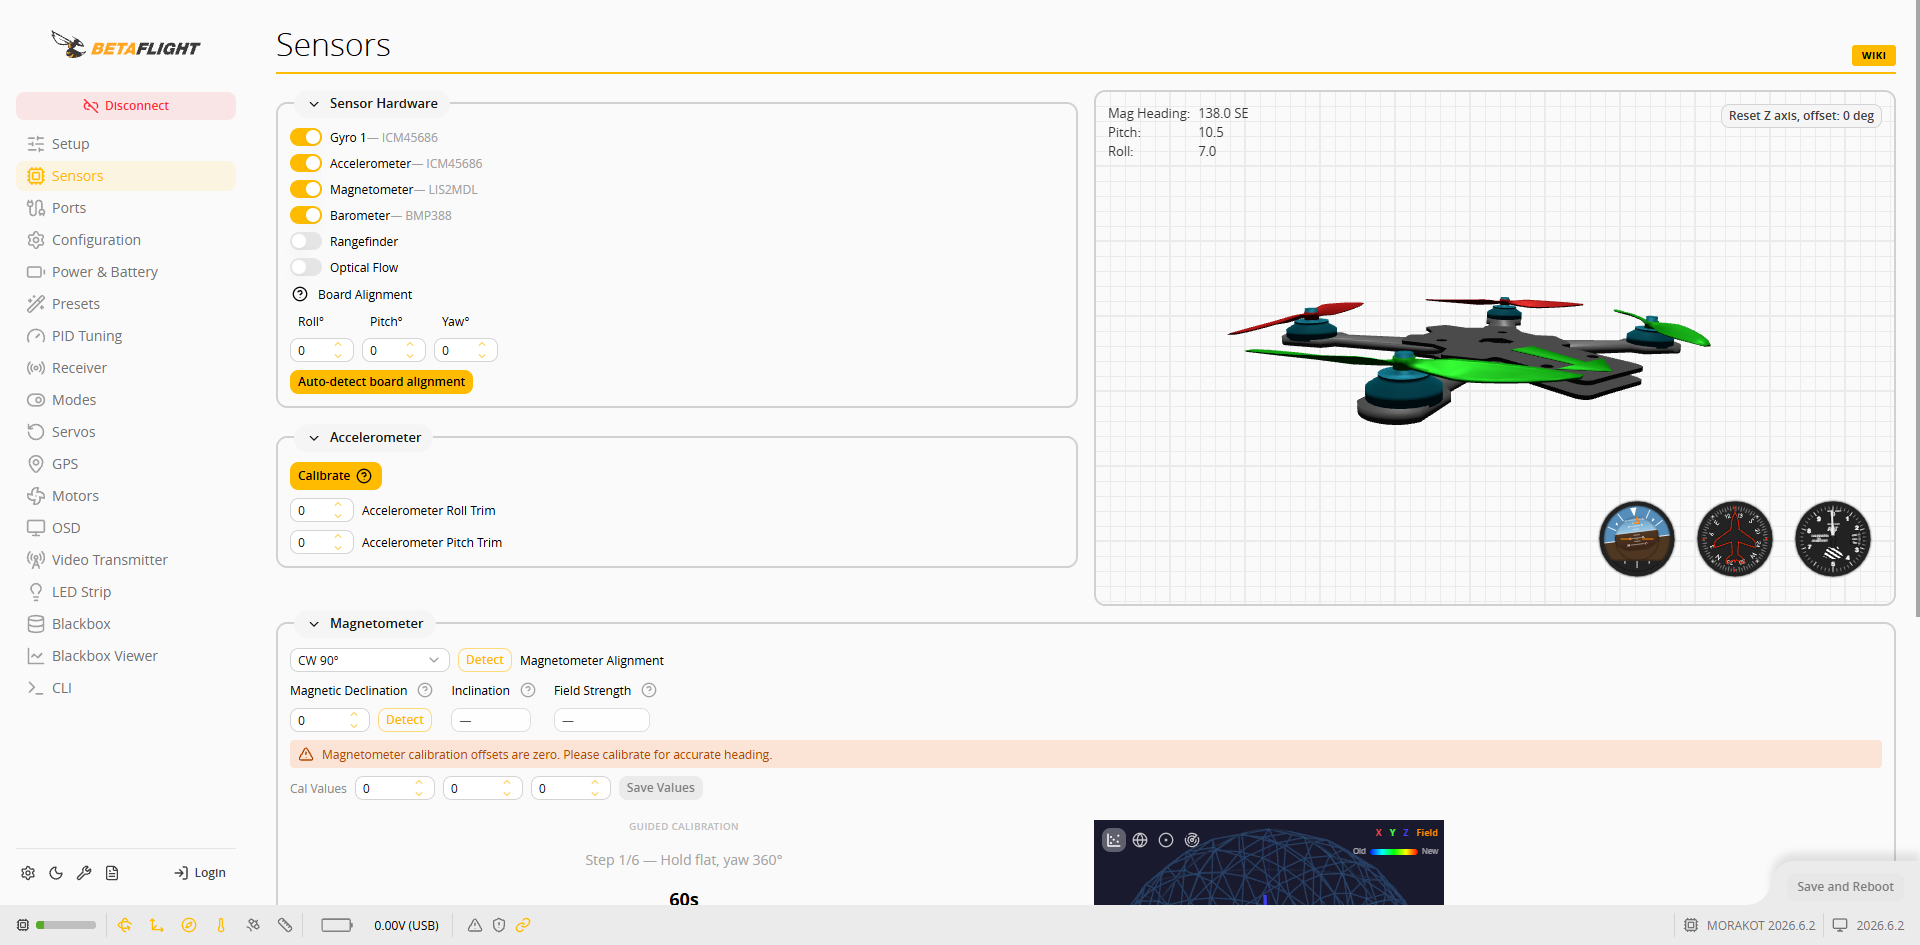
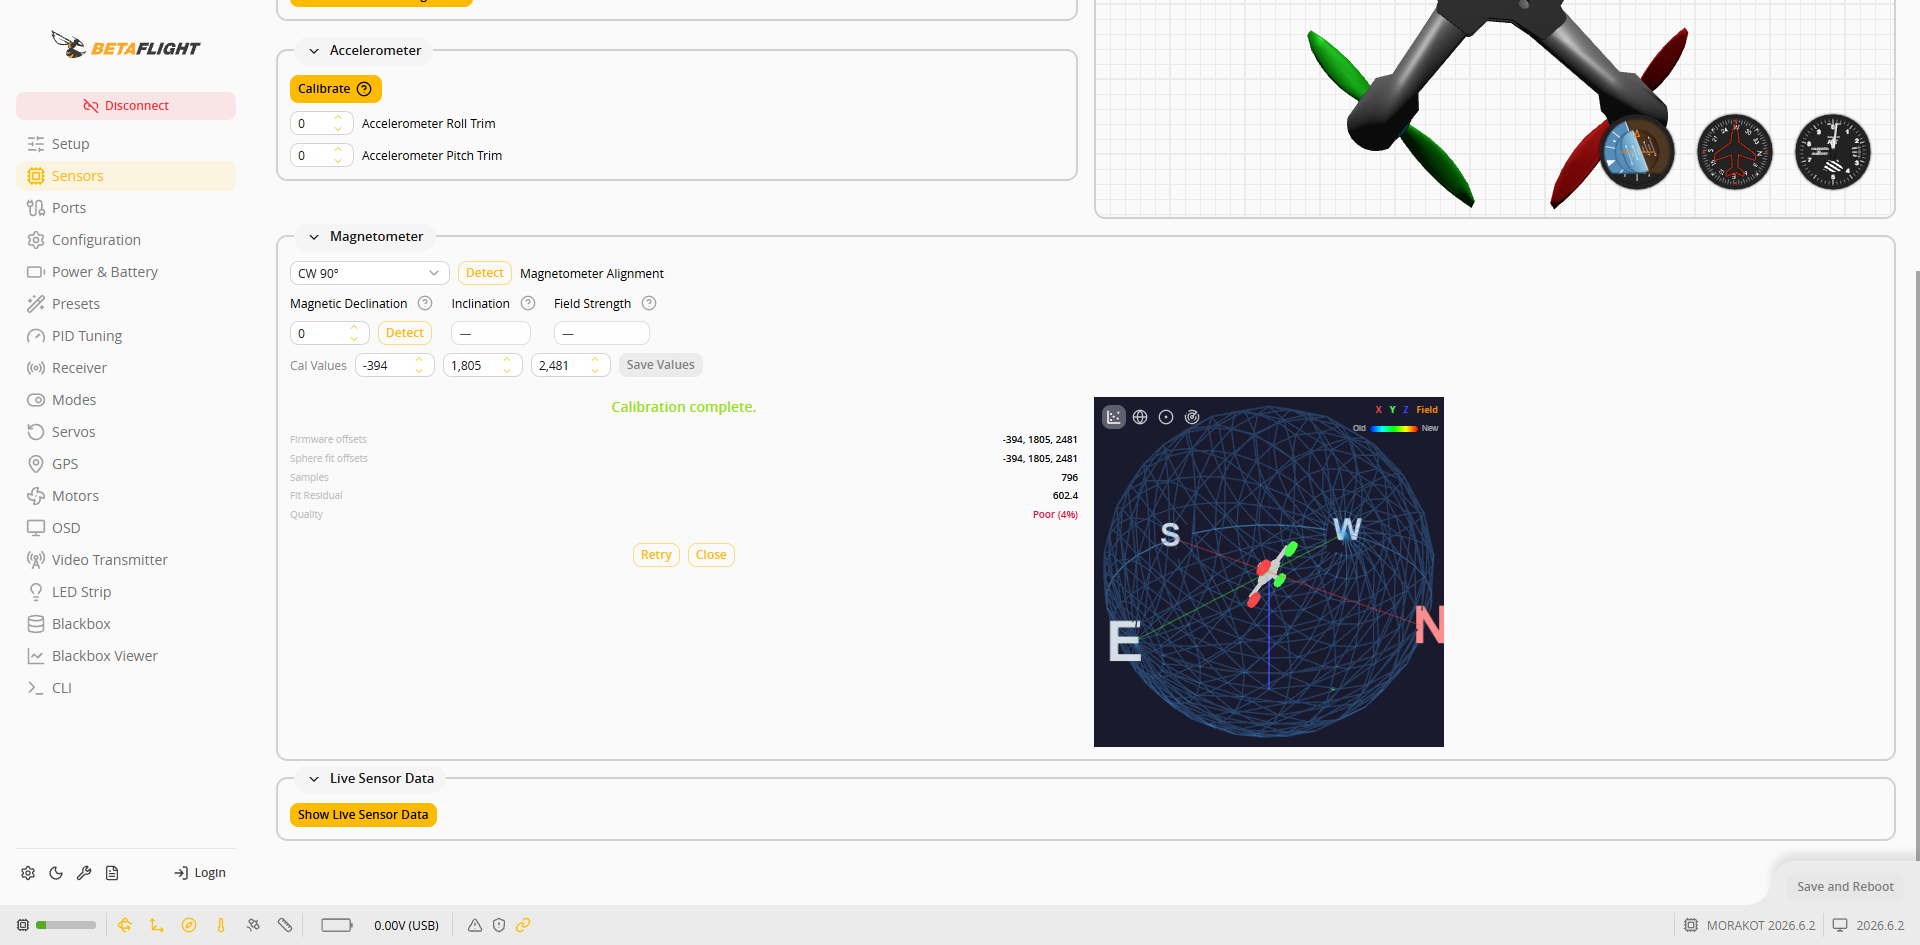
1. กด **Calibrate** ในส่วน **Magnetometer** เพื่อเริ่มการปรับเทียบแบบมีคำแนะนำ (**GUIDED CALIBRATION**)
2. ทำตามคำแนะนำบนหน้าจอให้ครบ 6 ขั้นตอน ในแต่ละขั้นตอน ให้หมุนตัวโดรนหนึ่งรอบ (yaw 360°) ตามท่าทางที่กำหนดภายในเวลานับถอยหลัง ตัวอย่างเช่น:
* `Step 1/6 — Hold flat, yaw 360°`: วางตัวโดรนราบแล้วหมุน
* `Step 2/6 — Flip inverted, yaw 360°`: พลิกตัวโดรนคว่ำลงแล้วหมุน
* `Step 5/6 — Left side up, yaw 360°`, `Step 6/6 — Right side up, yaw 360°`: หันด้านซ้ายและด้านขวาขึ้นแล้วหมุน
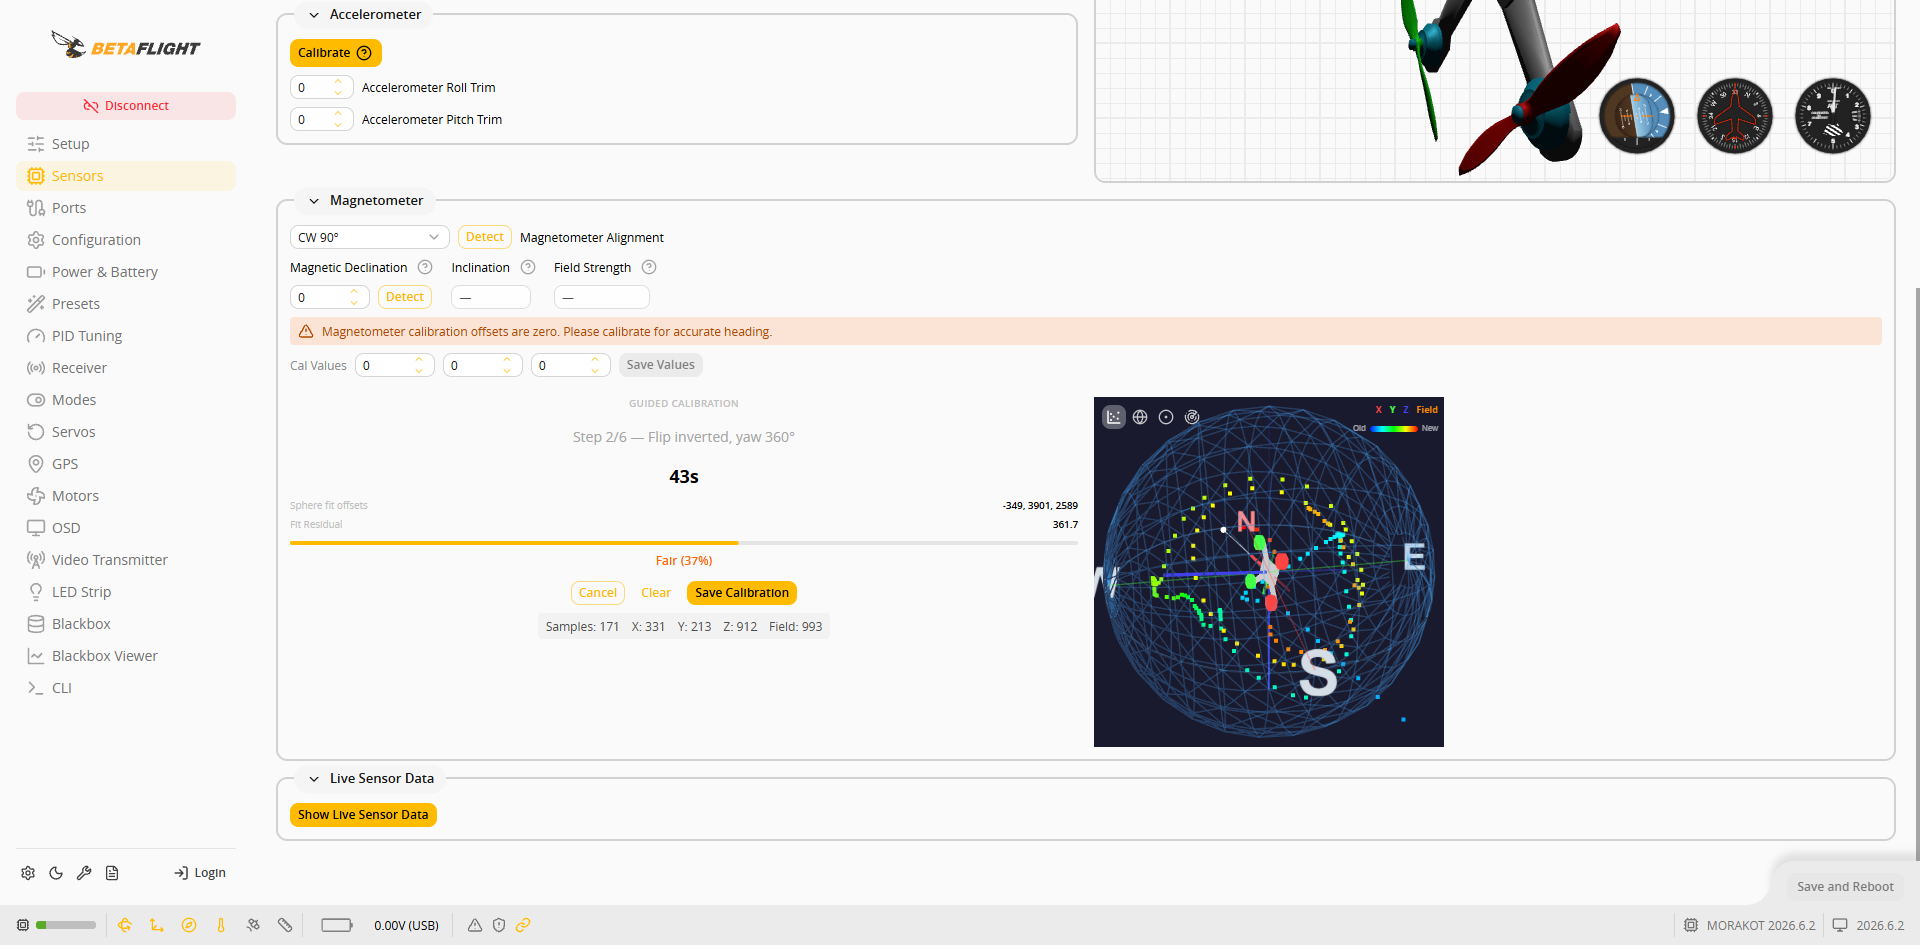 3. เมื่อเสร็จแล้วจะแสดง `Calibration complete.` พร้อมรายการ **Firmware offsets**, **Sphere fit offsets**, **Samples**, **Fit Residual** และ **Quality** หากคุณภาพไม่ดี ให้กด **Retry** เพื่อปรับเทียบใหม่ เมื่อเสร็จแล้วให้กด **Close**
 ## เปิด trust\_mag
เฟิร์มแวร์ Betaflight ของ Morakot มีค่าเริ่มต้น `trust_mag = OFF`: เข็มทิศจะไม่ถูกใช้เป็นแหล่งอ้างอิงทิศทาง (Heading) และทิศทางหัวโดรนขณะเปิดเครื่องจะถือเป็น 0° (ทิศเหนือ) เสมอ แม้จะปรับเทียบแล้วก็ตาม หลังจากยืนยันว่าการปรับเทียบเข็มทิศถูกต้องแล้ว ให้เปิด `trust_mag` ใน CLI
{% hint style="warning" %}
ถอดแบตเตอรี่ออกก่อนพิมพ์คำสั่งใน CLI เมื่อออกจากแท็บ CLI หรือกด **Disconnect** App จะส่ง `exit` ทำให้ตัวควบคุมการบินรีสตาร์ต และการเปลี่ยนแปลงที่ยังไม่ได้บันทึกจะสูญหาย
{% endhint %}
```
set trust_mag = ON
save
```
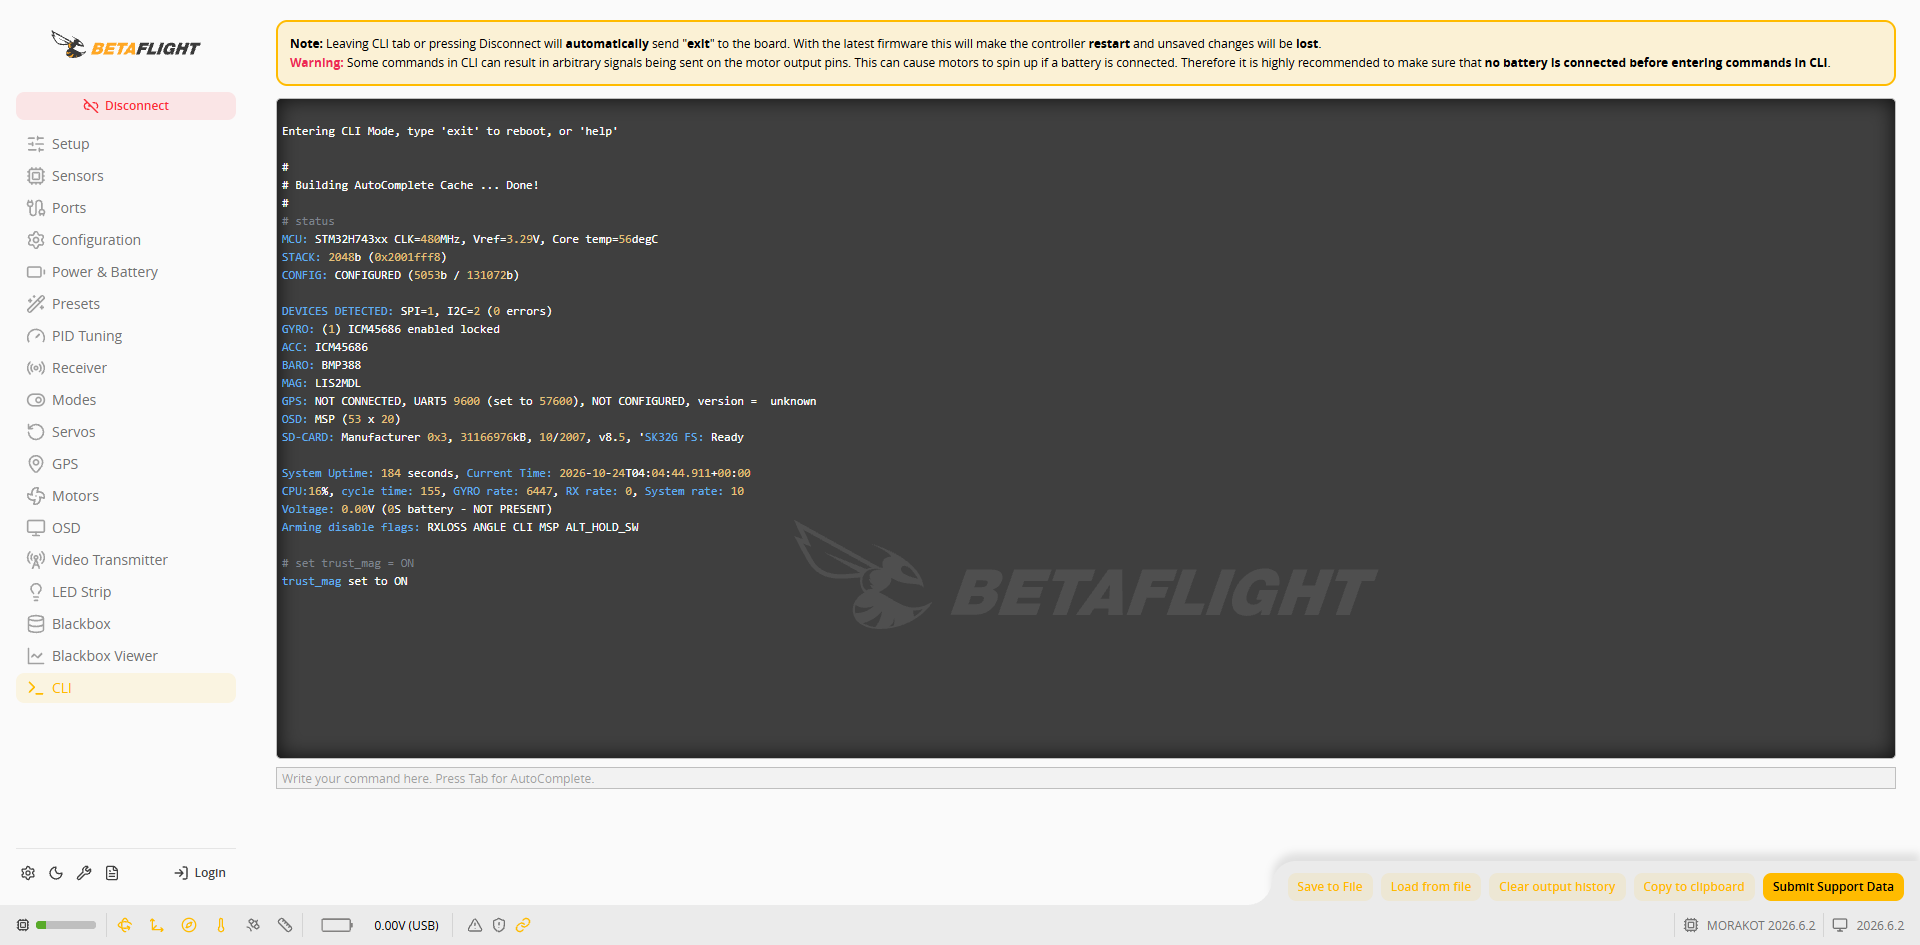
1. คลิก **CLI** ทางด้านซ้าย
2. พิมพ์ `set trust_mag = ON` แล้วกด Enter หน้าจอจะแสดง `trust_mag set to ON`
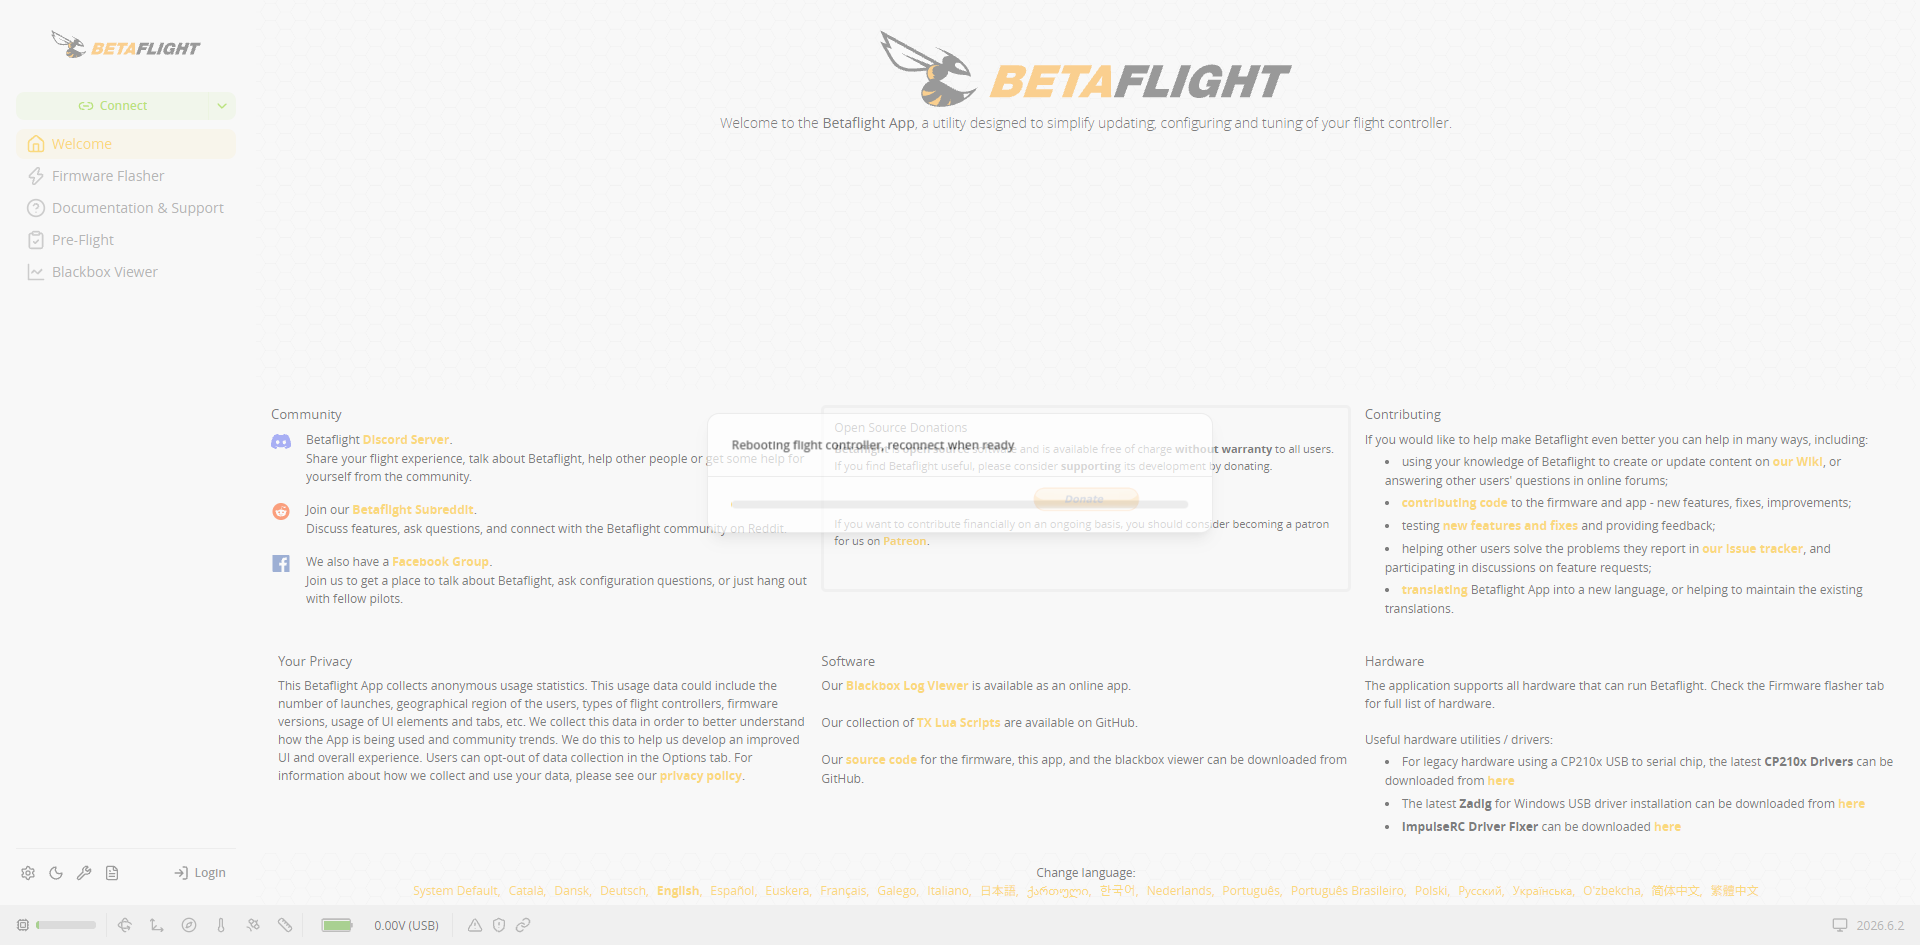
 3. พิมพ์ `save` แล้วกด Enter ตัวควบคุมการบินจะรีสตาร์ต App จะกลับไปที่หน้าต้อนรับและแสดง `Rebooting flight controller, reconnect when ready` ให้เชื่อมต่อใหม่
 หลังรีสตาร์ต ทิศทาง (Heading) จะลู่เข้าสู่ทิศเหนือแม่เหล็กจริงภายในไม่กี่วินาที