> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/th/firmware/betaflight/first-setup/failsafe.md).
# ตั้งค่าระบบป้องกันความล้มเหลว (Failsafe)
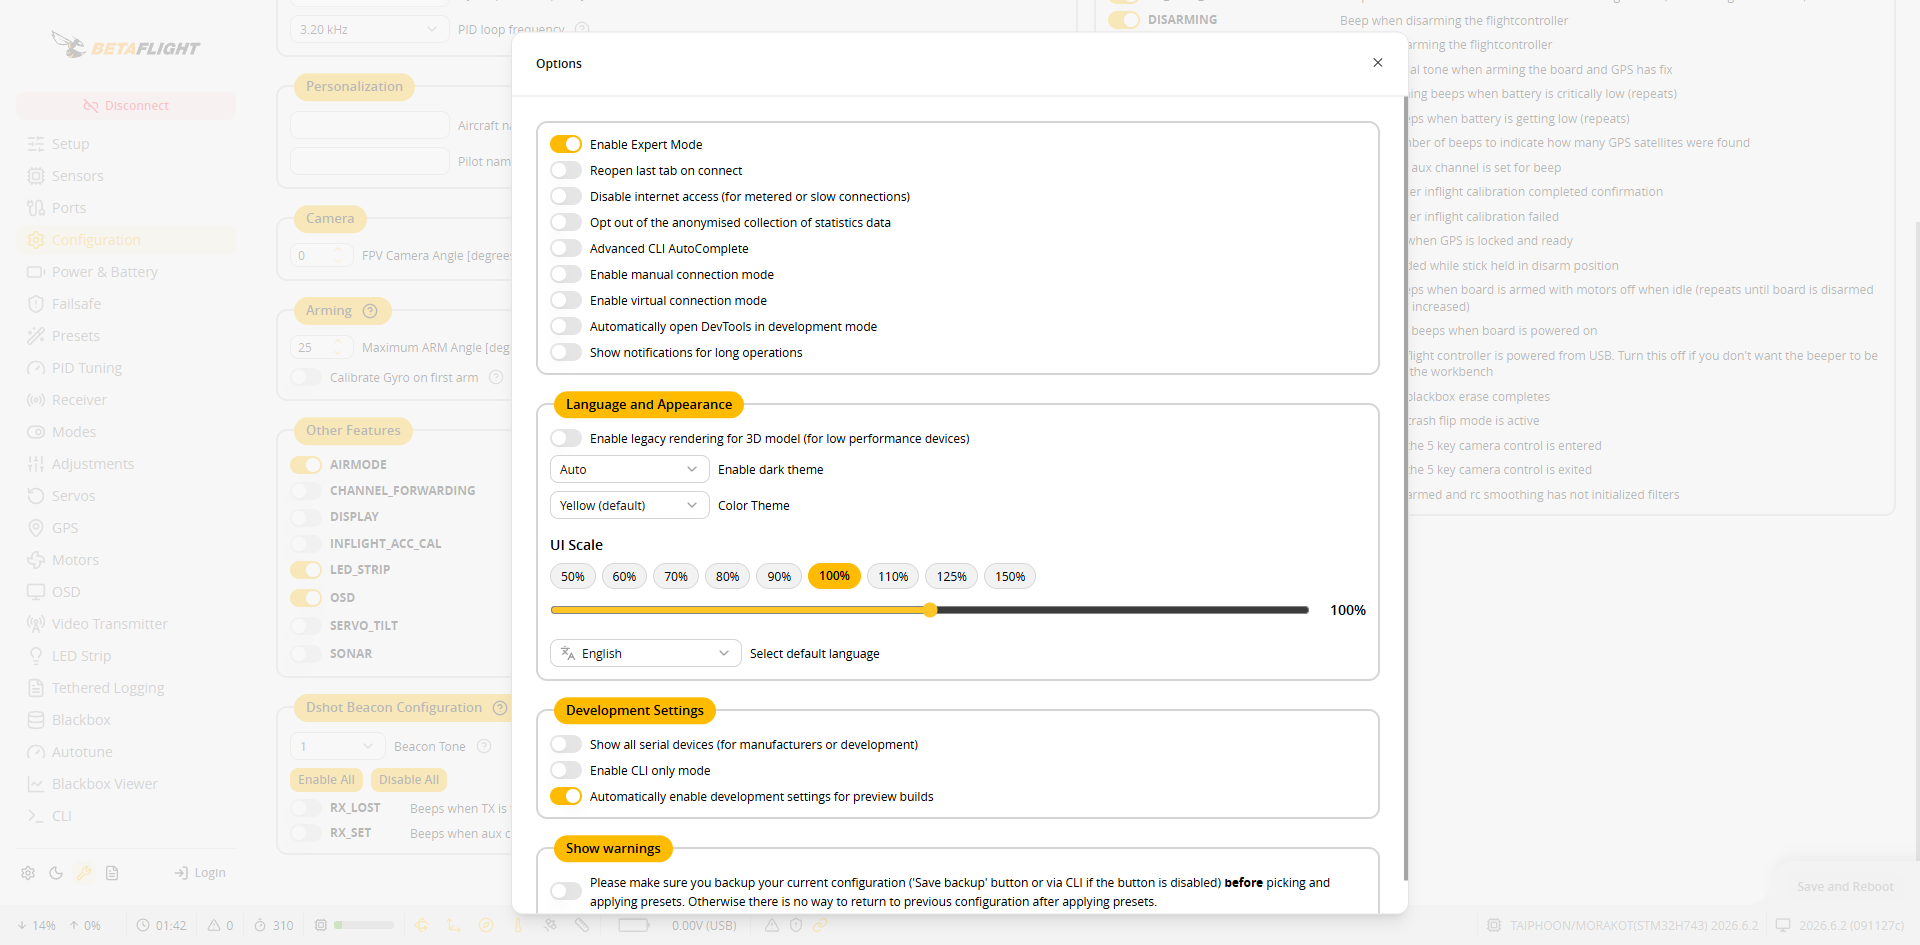
ตั้งค่าการดำเนินการเมื่อสัญญาณรีโมตคอนโทรลขาดหายในหน้า **Failsafe** หน้า **Failsafe** จะปรากฏก็ต่อเมื่อเปิด Expert Mode แล้วเท่านั้น
## เปิด Expert Mode
คลิกไอคอน Options ที่มุมซ้ายล่าง แล้วเปิด **Enable Expert Mode** เมนูด้านซ้ายจะแสดง **Failsafe**
 ## สองขั้น
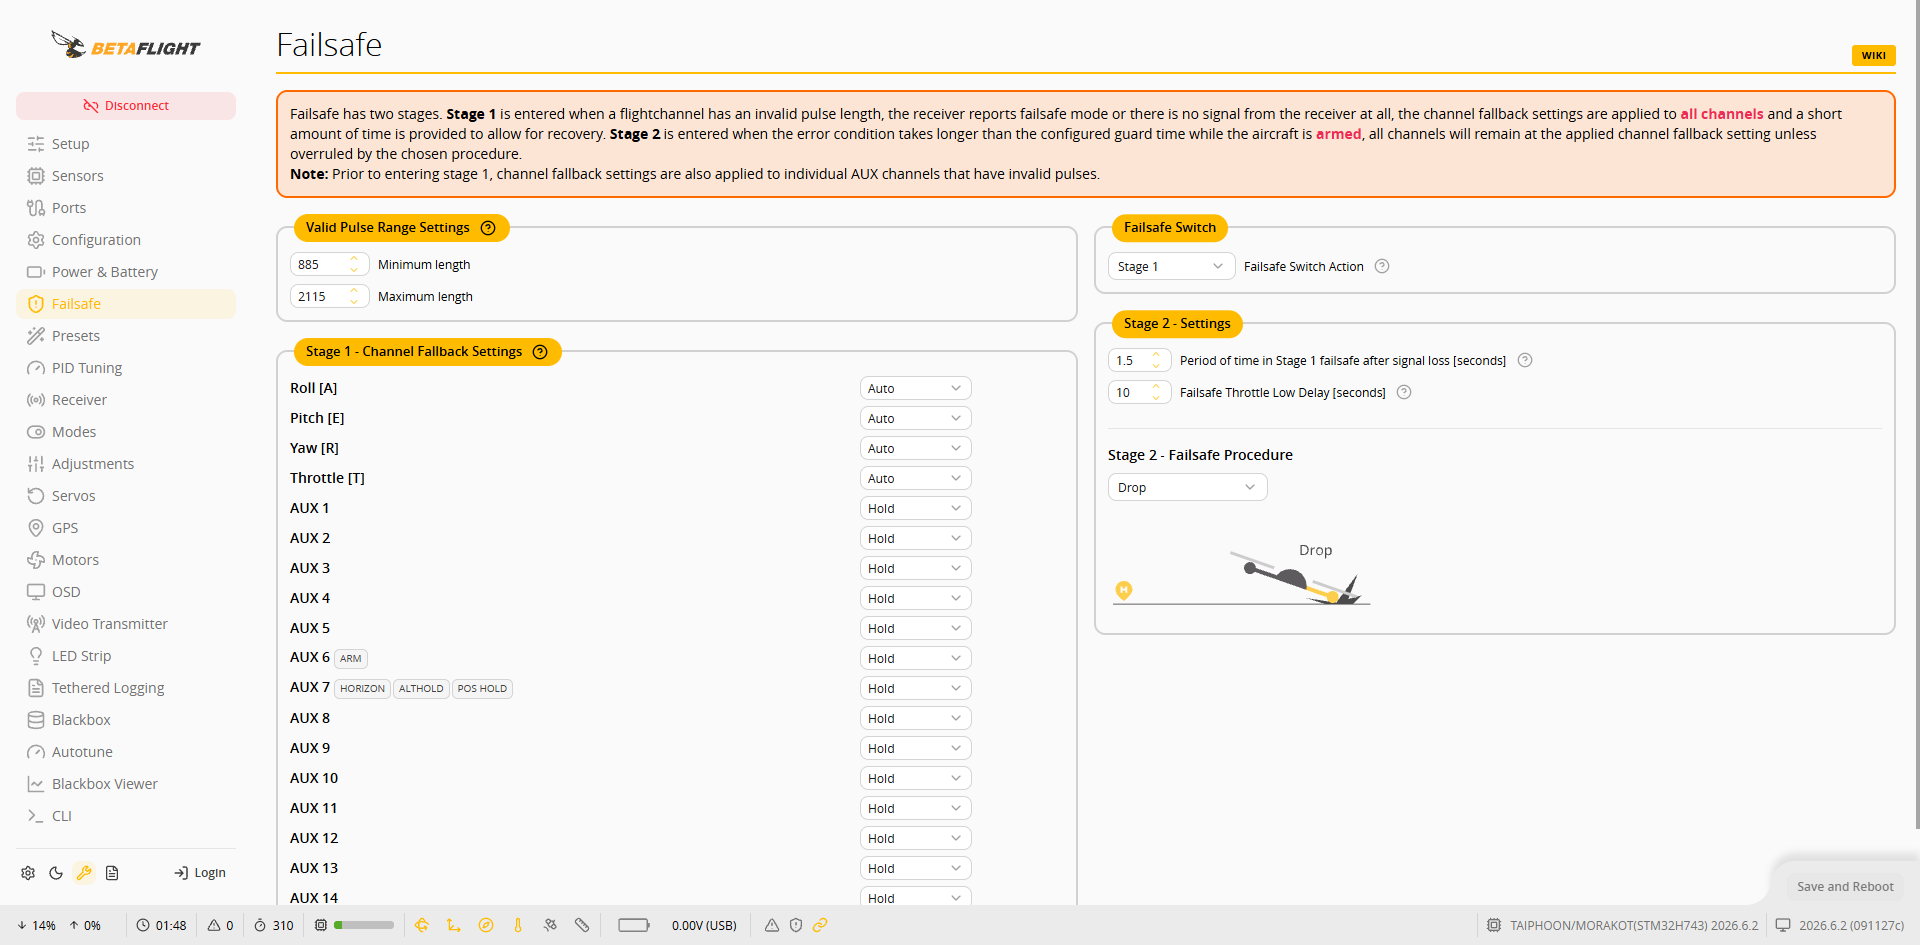
* **Stage 1**: เข้าสู่ขั้นนี้เมื่อตัวรับสัญญาณรายงานว่าสัญญาณขาดหาย ความกว้างพัลส์ของช่องสัญญาณไม่ถูกต้อง หรือไม่มีสัญญาณเลย แต่ละช่องสัญญาณจะใช้ค่าจาก **Stage 1 - Channel Fallback Settings** (ค่าเริ่มต้นของ Roll, Pitch, Yaw, Throttle คือ **Auto** และ AUX คือ **Hold**) และรอช่วงเวลาสั้น ๆ เพื่อให้สัญญาณกลับคืนมา
* **Stage 2**: เข้าสู่ขั้นนี้เมื่อตัวโดรนอาร์มอยู่ และสัญญาณขาดหายนานเกินเวลาที่ตั้งไว้ใน **Stage 2 - Settings** (ค่าเริ่มต้น 1.5 วินาที) โดยจะดำเนินการตาม **Stage 2 - Failsafe Procedure**
 ## เลือกการดำเนินการของ Stage 2
 | การดำเนินการ | คำอธิบาย |
| ------------ | ---------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------- |
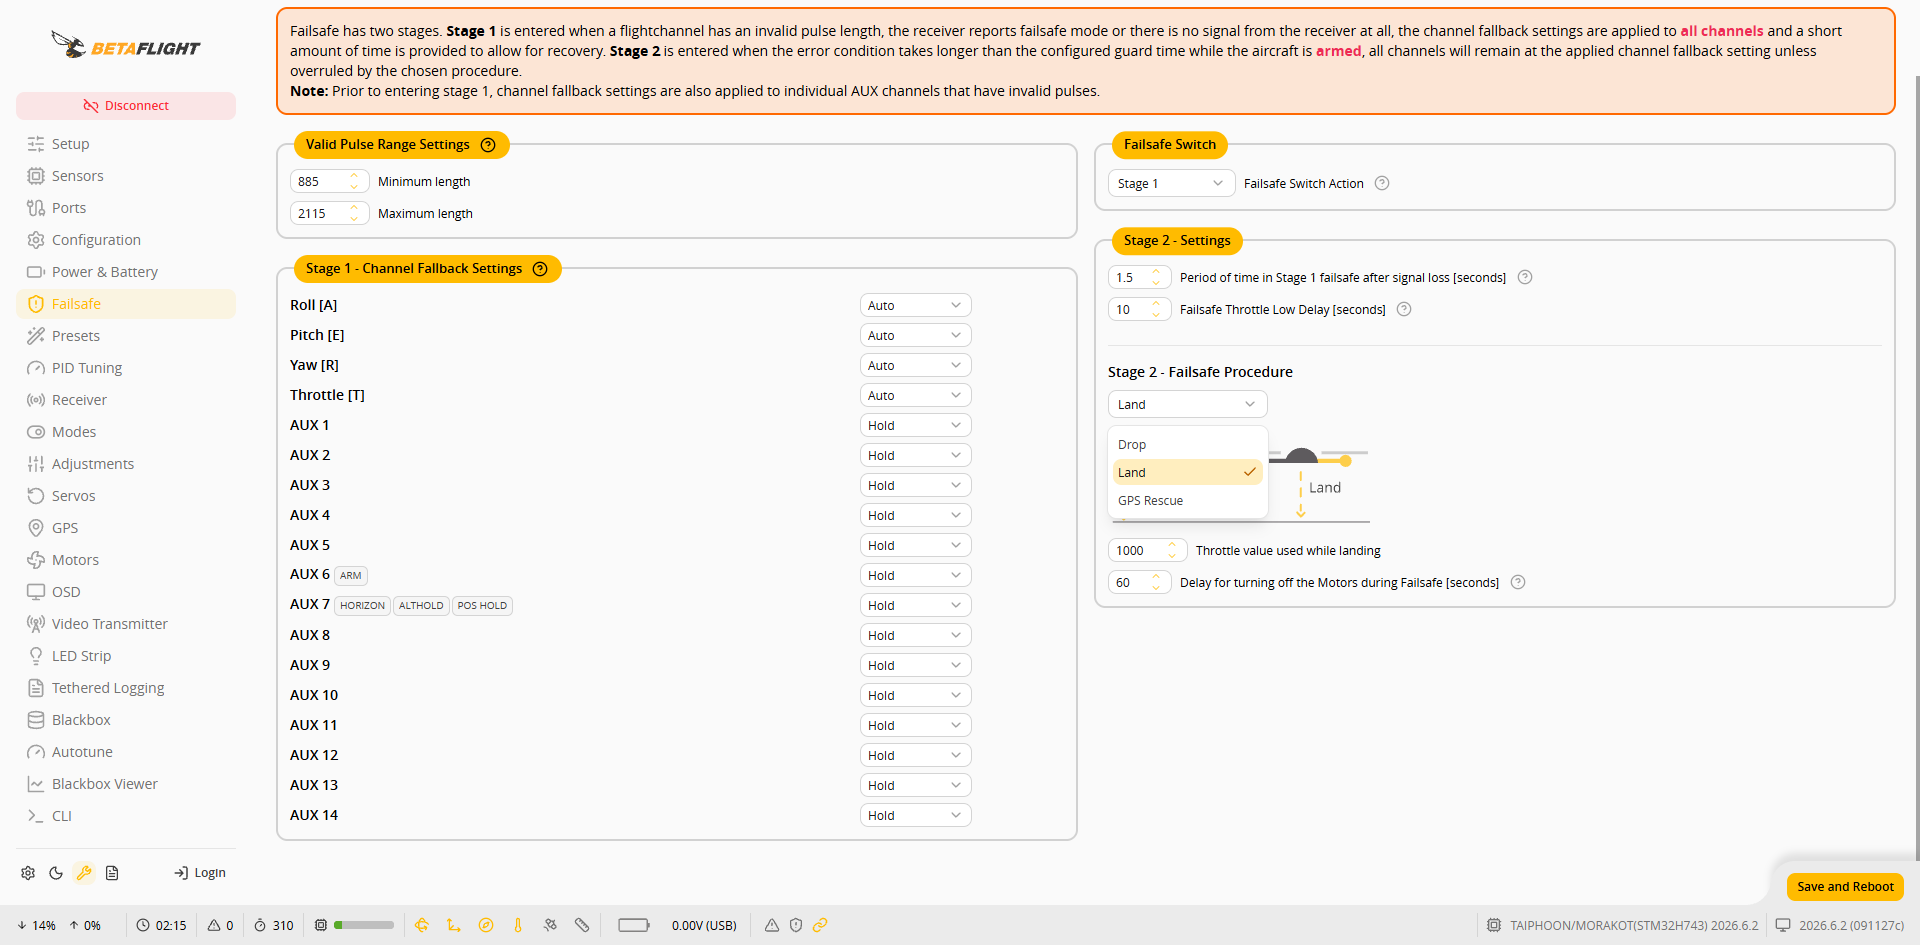
| Drop | ดิสอาร์มทันที มอเตอร์หยุด และตัวโดรนร่วงลงโดยตรง |
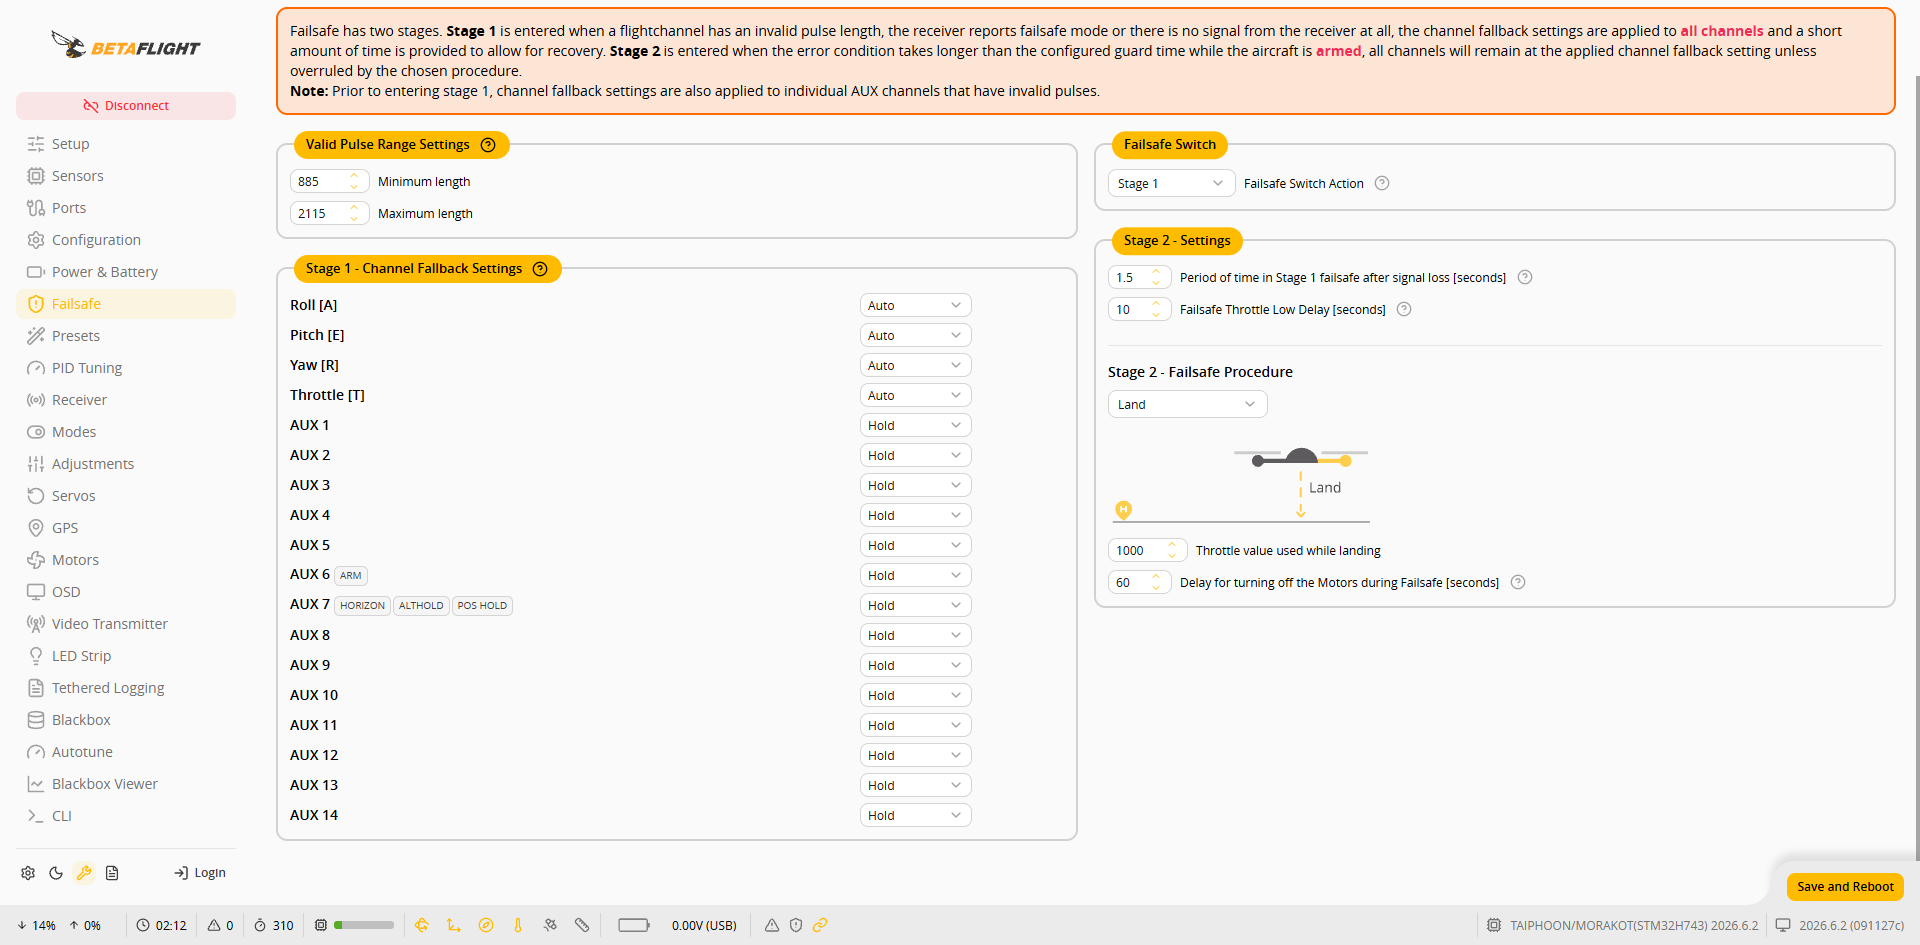
| Land | ลดระดับด้วยคันเร่งตาม **Throttle value used while landing** (ค่าเริ่มต้น 1000) และปิดมอเตอร์หลังผ่านไปตาม **Delay for turning off the Motors during Failsafe** (ค่าเริ่มต้น 60 วินาที) ปรับค่าคันเร่งตามตัวโดรนให้ต่ำกว่าค่าที่ใช้ลอยตัวนิ่งเล็กน้อย |
| GPS Rescue | บินกลับอัตโนมัติด้วย GPS ต้องมีการระบุตำแหน่งด้วย GPS |
 เมื่อใช้ **GPS Rescue**:
* **Throttle hover** ถูกระบุว่า IMPORTANT บนหน้าจอ ให้ตั้งค่าตามคันเร่งที่ใช้ลอยตัวนิ่งจริงของตัวโดรน
* ตั้งค่าพารามิเตอร์การบินกลับ เช่น **Initial climb**, **Return ground speed**, **Descent distance** ตามสถานที่บิน
* ค่าเริ่มต้นของ **Minimum satellites** คือ 8 เมื่อทำเครื่องหมายที่ **Allow arming without fix** จะสามารถอาร์มได้แม้ยังไม่ได้ระบุตำแหน่ง แต่เมื่อสัญญาณขาดหายจะดิสอาร์มทันที (`No fix = disarm on failsafe!`)
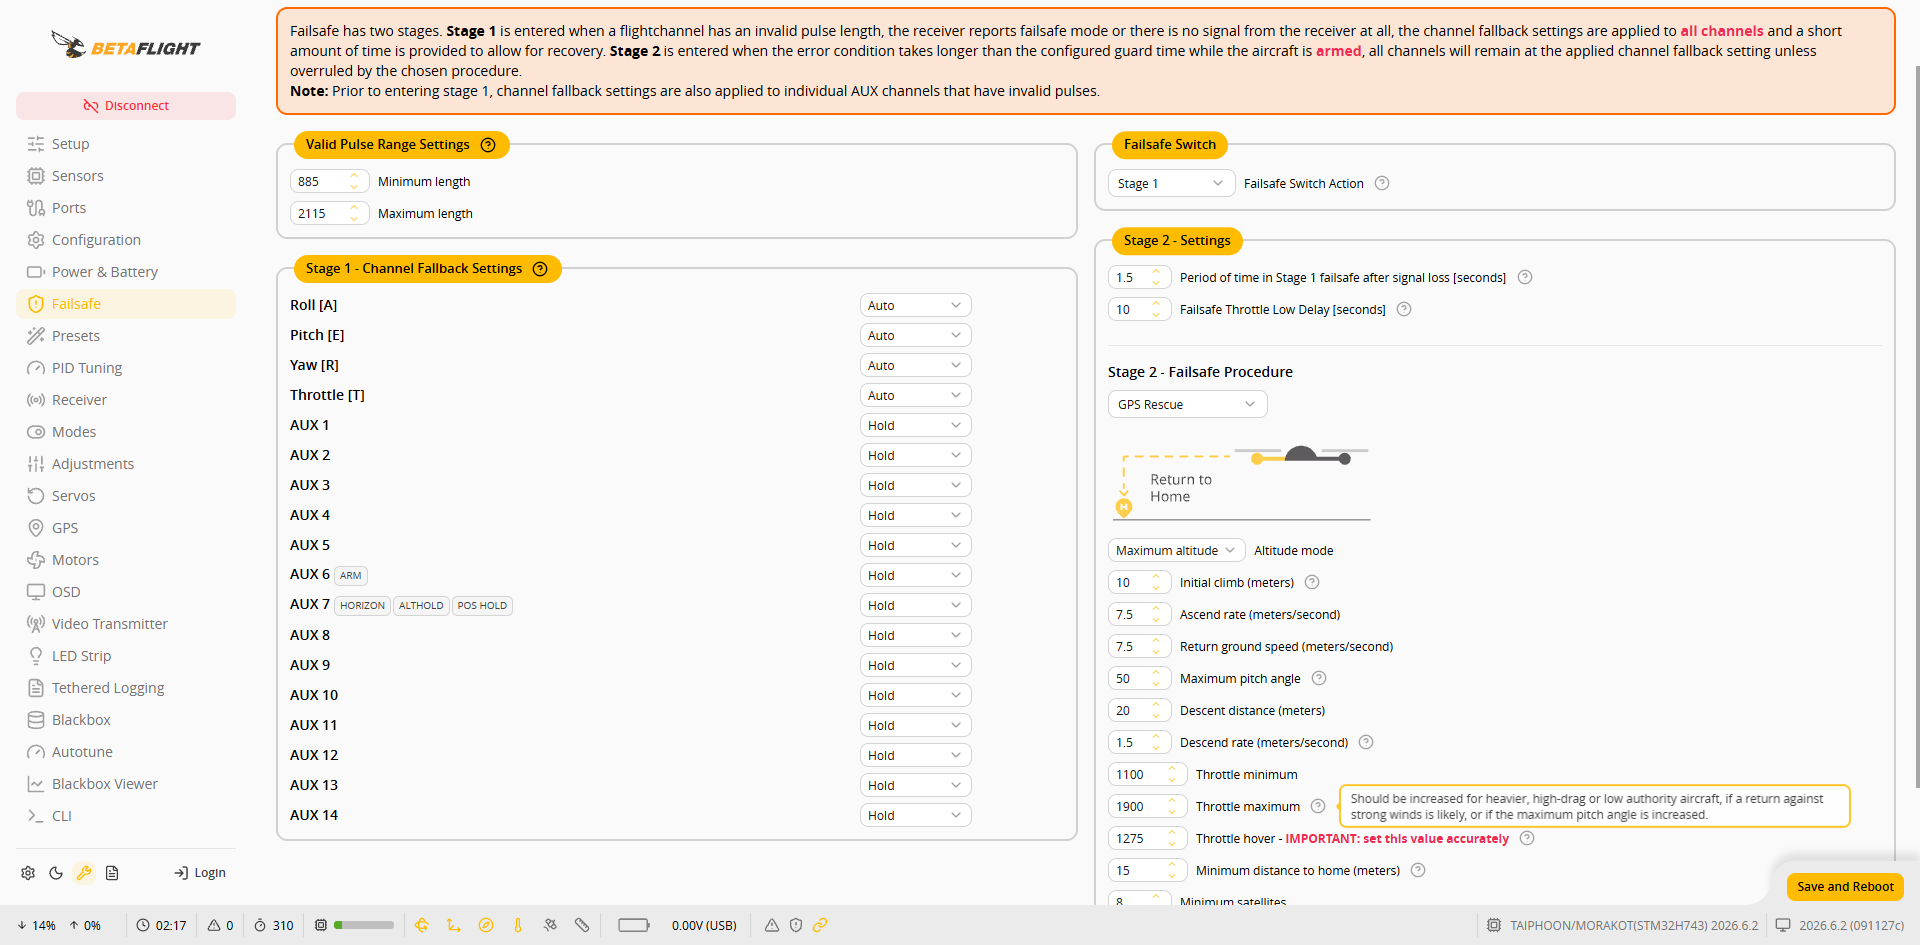 หลังเลือกแล้ว ให้กด **Save and Reboot** ที่มุมขวาล่าง
{% hint style="warning" %}
หลังตั้งค่าเสร็จ ให้ปิดรีโมตคอนโทรลในสภาพที่ถอดใบพัดออกแล้ว และตรวจสอบว่าหน้า **Receiver** แสดง **Failsafe active**
{% endhint %}