> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/th/firmware/betaflight/first-setup/motors.md).
# ตั้งค่ามอเตอร์
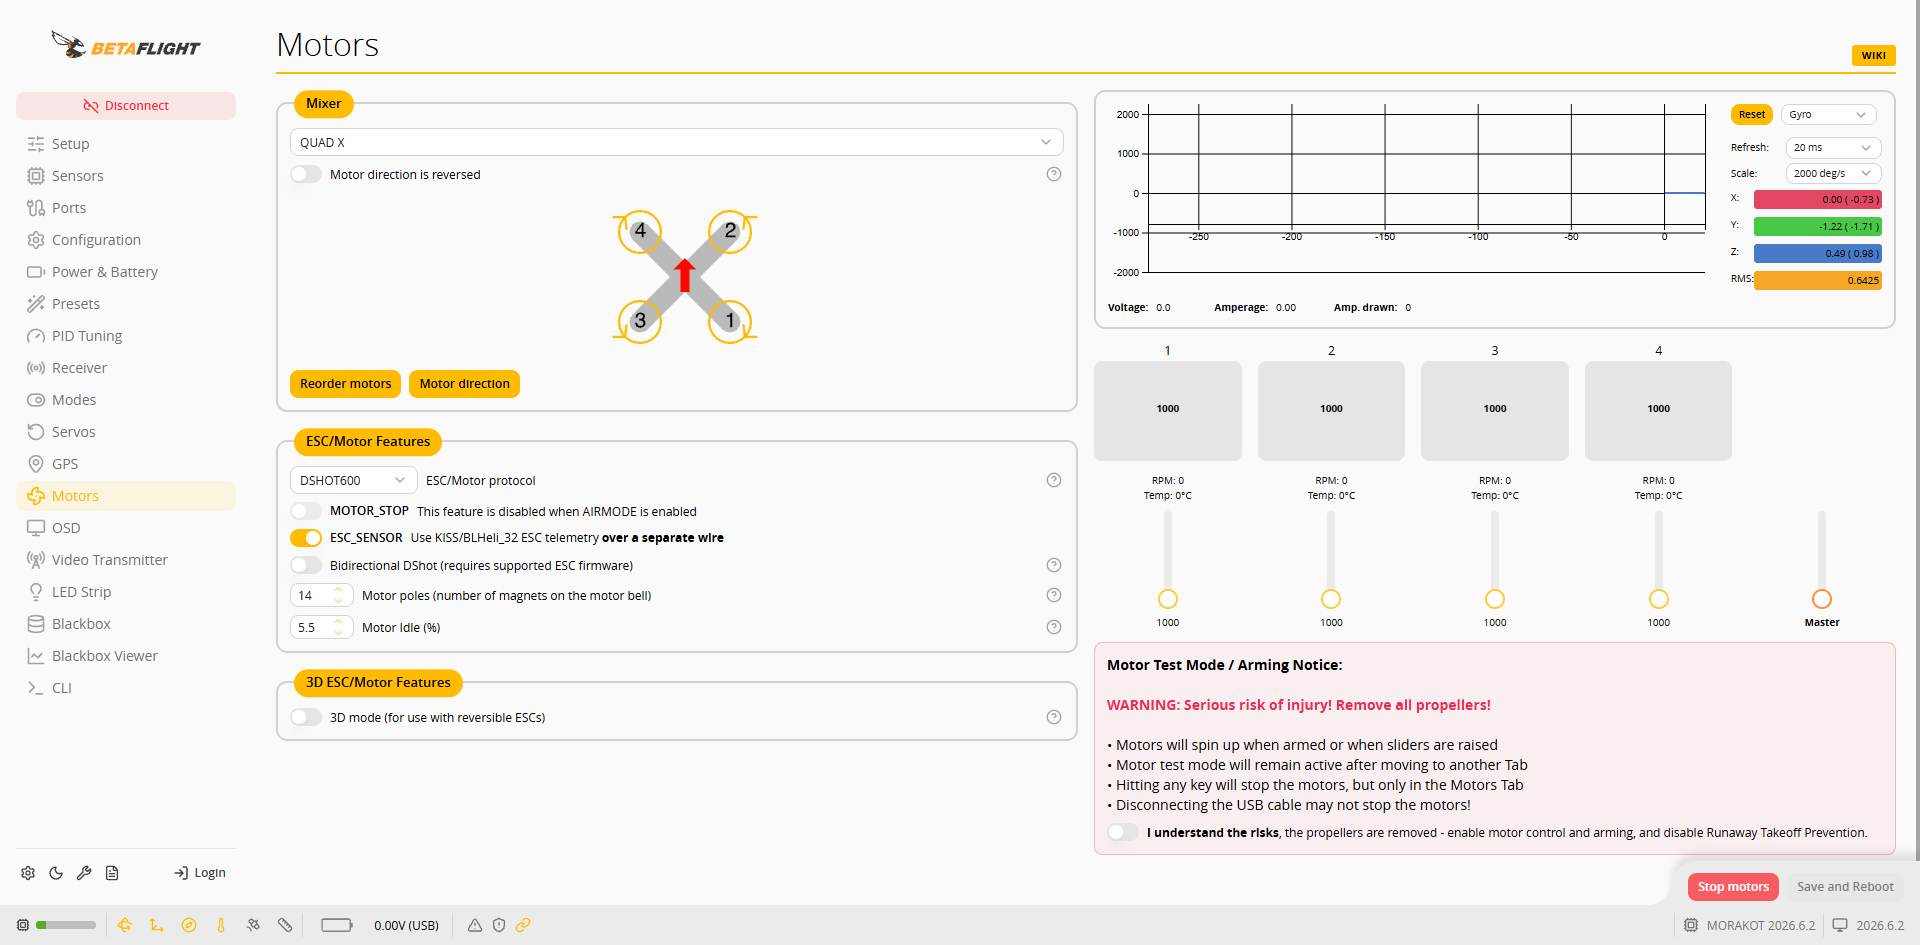
ตรวจสอบเฟรมและโปรโตคอล ESC ในหน้า **Motors** และทดสอบตำแหน่งและทิศทางการหมุนของมอเตอร์ M1~M4 ของ Morakot อยู่ที่คอนเนกเตอร์ PWM1 และ M5~M8 อยู่ที่คอนเนกเตอร์ PWM2
{% hint style="danger" %}
ต้องถอดใบพัดออกทุกครั้งก่อนทดสอบ การทดสอบมอเตอร์ การจัดลำดับใหม่ และการตั้งค่าทิศทางการหมุนล้วนต้องต่อแบตเตอรี่
{% endhint %}
## ตรวจสอบเฟรม
ค่าเริ่มต้นของ **Mixer** คือ **QUAD X** แผนภาพการจัดวางเป็นภาพมุมมองจากด้านบนของตัวโดรน (หัวโดรนชี้ขึ้น) ลูกศรแสดงทิศทางการหมุนของมอเตอร์แต่ละตัว:
| มอเตอร์ | ตำแหน่ง | ทิศทางการหมุน |
| ------- | ------------ | ------------------- |
| 1 | ด้านหลังขวา | ตามเข็มนาฬิกา (CW) |
| 2 | ด้านหน้าขวา | ทวนเข็มนาฬิกา (CCW) |
| 3 | ด้านหลังซ้าย | ทวนเข็มนาฬิกา (CCW) |
| 4 | ด้านหน้าซ้าย | ตามเข็มนาฬิกา (CW) |
เมื่อเปิด **Motor direction is reversed** ทิศทางการหมุนของมอเตอร์ทั้งหมดจะกลับกัน
 ## เลือกโปรโตคอล ESC
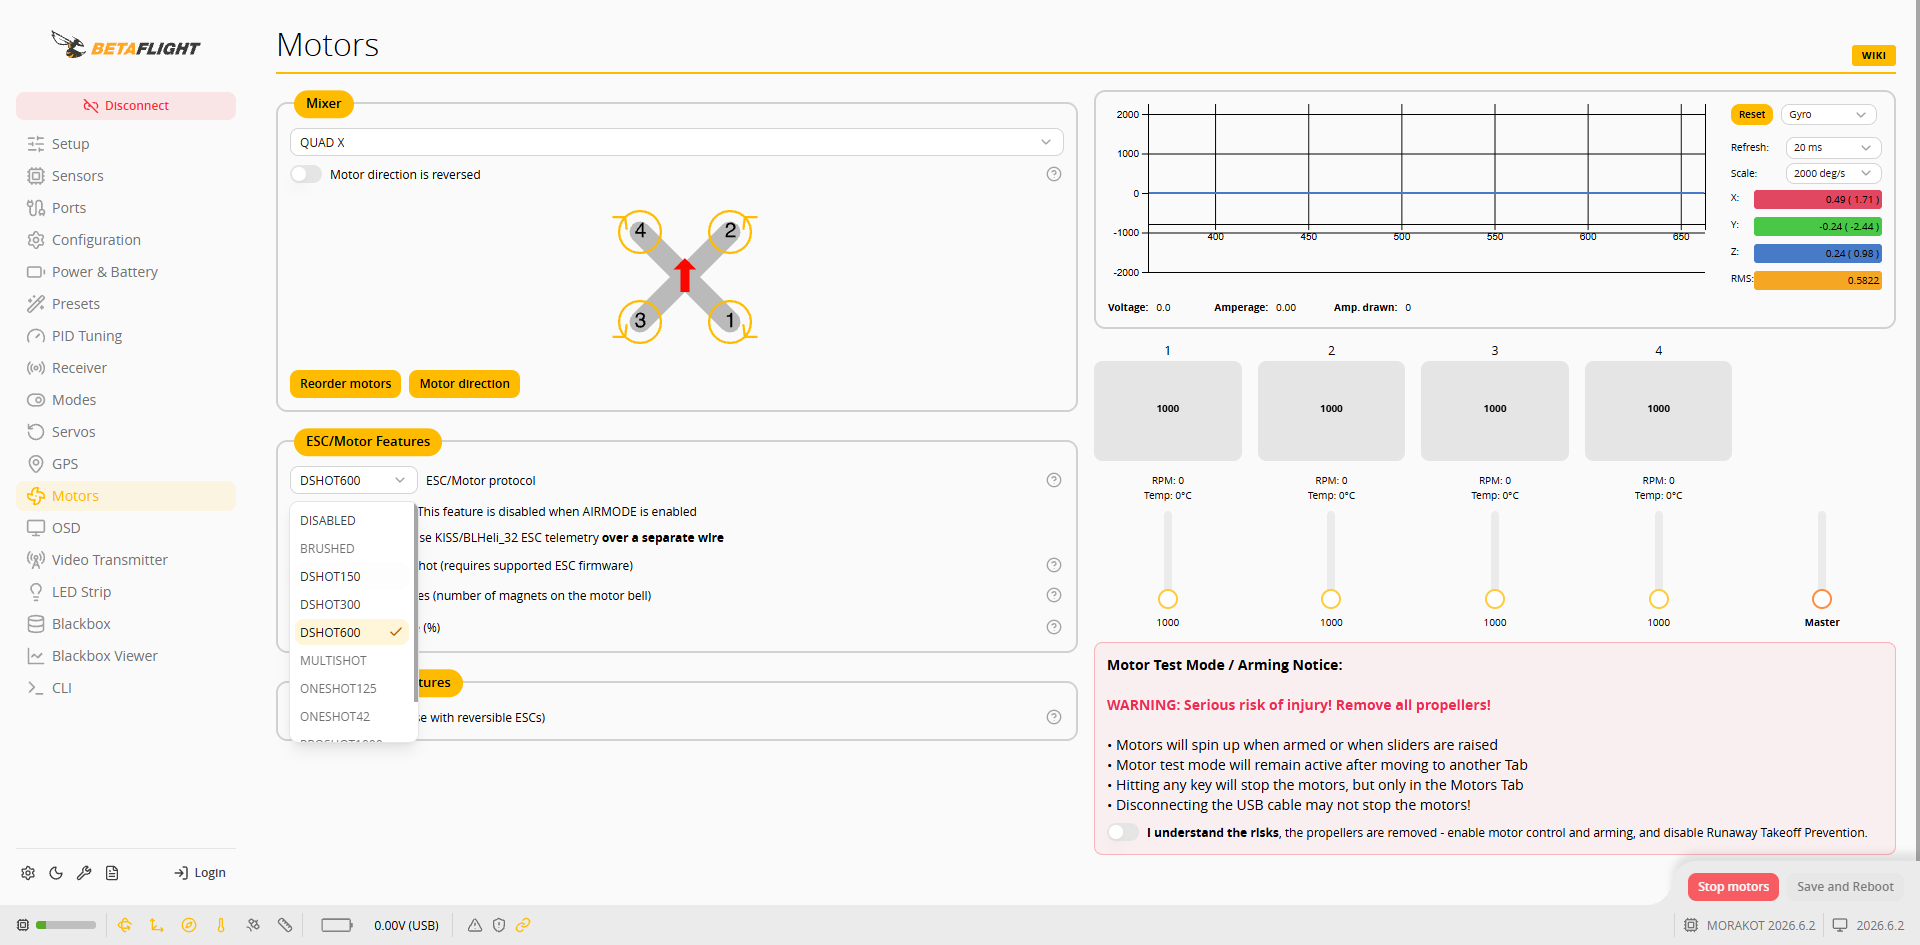
1. ค่าเริ่มต้นของ **ESC/Motor protocol** คือ **DSHOT600** บทความนี้ใช้ **DSHOT300** เป็นตัวอย่าง
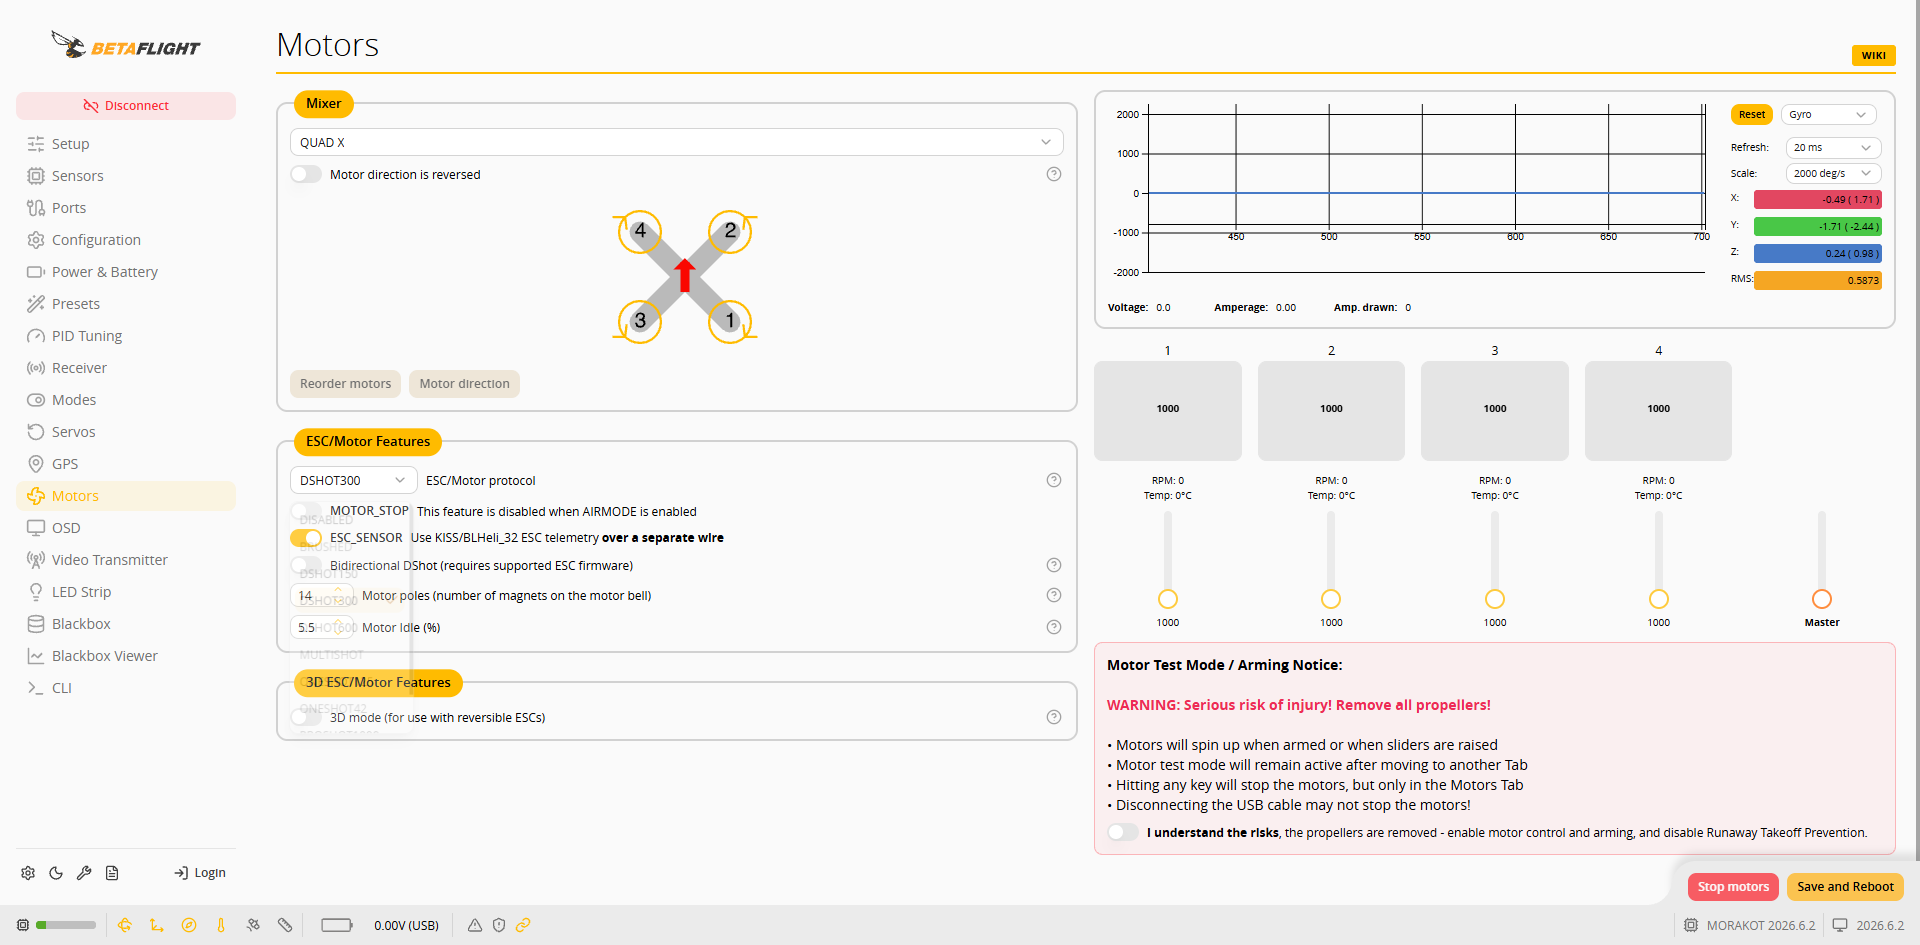
 2. หลังเลือกแล้ว ให้กด **Save and Reboot**
 ### DShot แบบสองทิศทางและเทเลเมทรี ESC
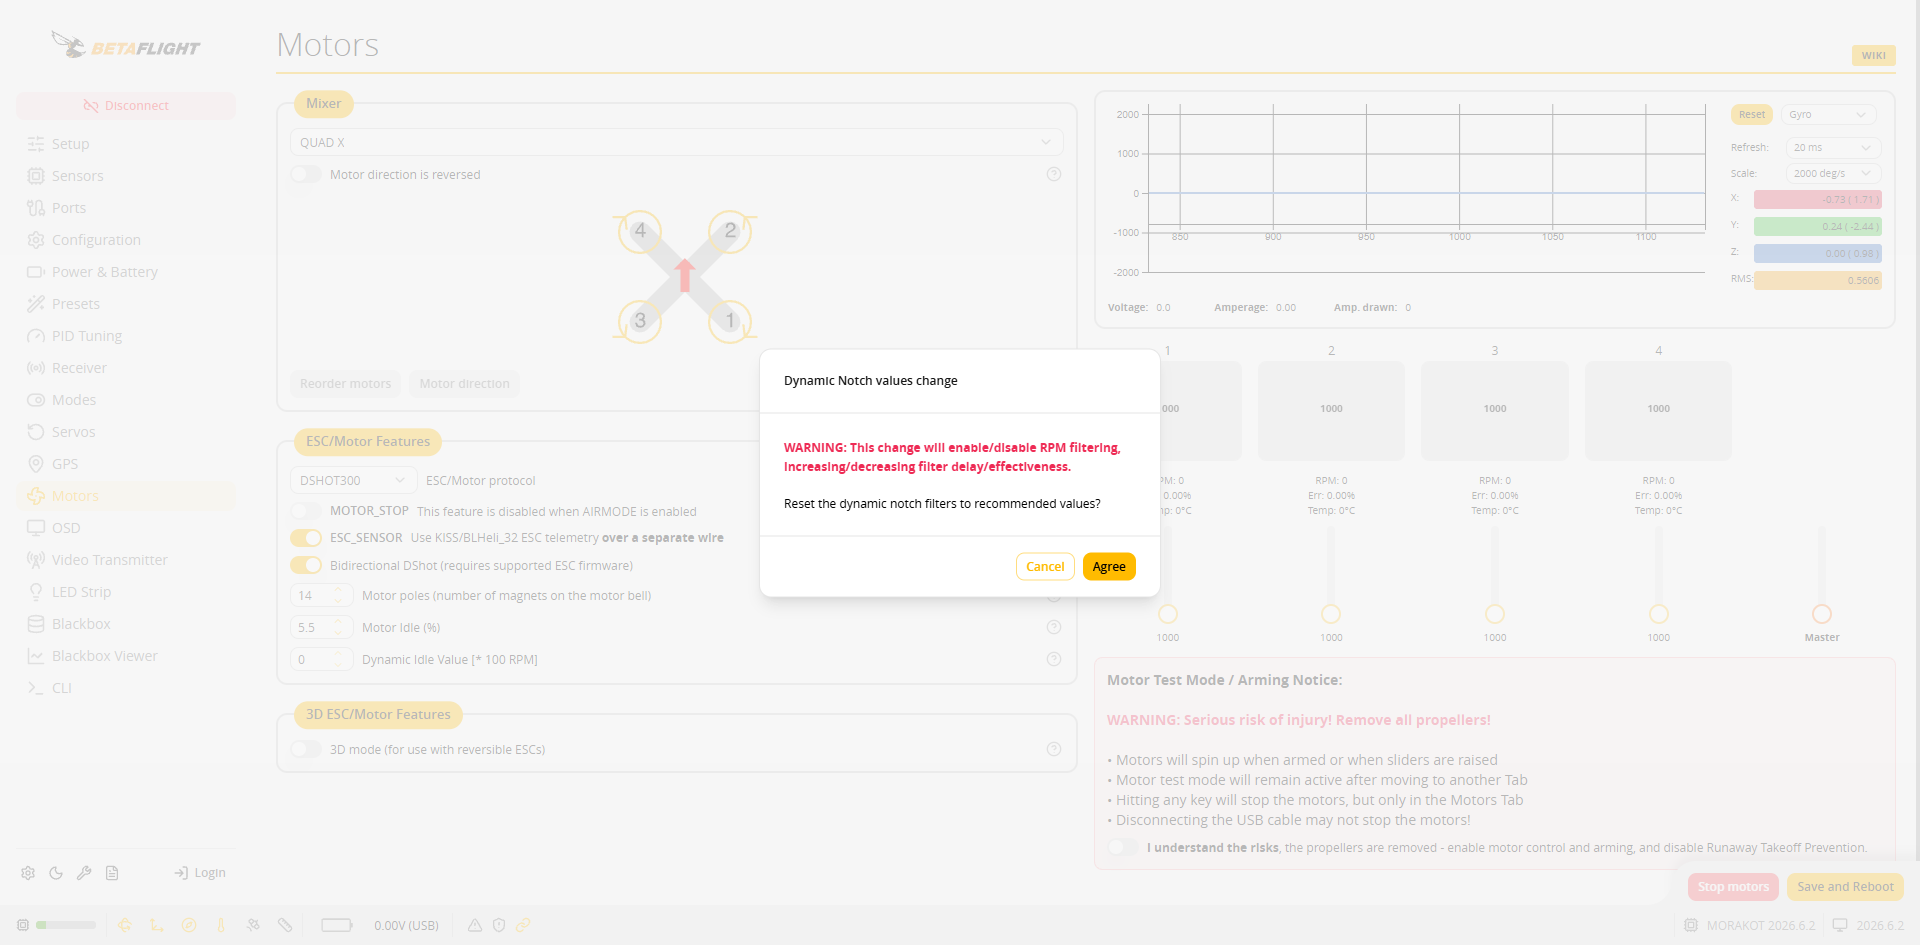
* **Bidirectional DShot** ต้องได้รับการรองรับจากเฟิร์มแวร์ ESC เมื่อเปิดใช้จะมีหน้าต่าง **Dynamic Notch values change** ปรากฏขึ้น อธิบายว่าการเปลี่ยนแปลงนี้จะเปิดใช้การกรอง RPM และถามว่าจะรีเซ็ตตัวกรอง Notch แบบไดนามิกเป็นค่าที่แนะนำหรือไม่: กด **Agree** เพื่อใช้ค่าที่แนะนำ หรือกด **Cancel** เพื่อคงการตั้งค่าปัจจุบันไว้
 * หลังเปิดใช้จะปรากฏ **Dynamic Idle Value** และใต้มอเตอร์แต่ละตัวจะแสดง **RPM**, **Err** และ **Temp** ตั้งค่า **Motor poles** ตามจำนวนแม่เหล็กของมอเตอร์ (ค่าเริ่มต้น 14) ภาพด้านล่างไม่ได้เชื่อมต่อ ESC จึงแสดง `Err: 100.00%`
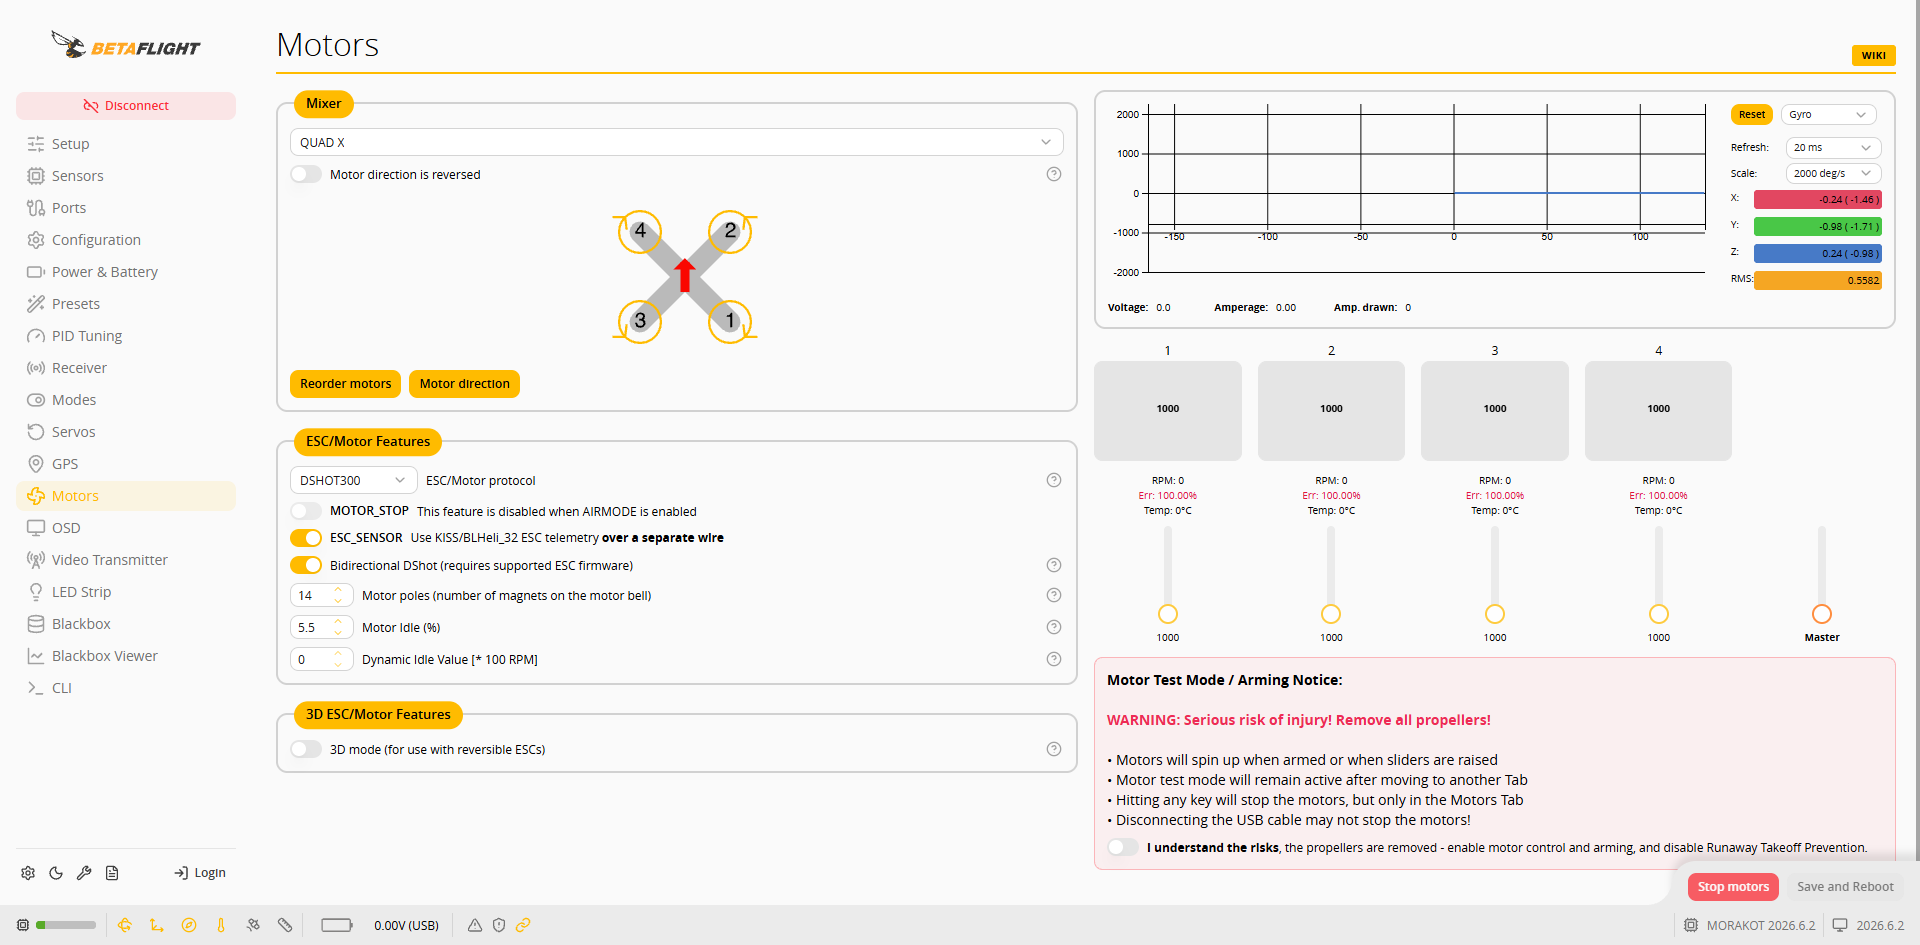 * **ESC\_SENSOR** เปิดใช้โดยค่าเริ่มต้น โดยรับเทเลเมทรี ESC ผ่านสายสัญญาณแยกต่างหาก (UART6)
หลังเปลี่ยนแปลงแล้ว ให้กด **Save and Reboot**
## ทดสอบมอเตอร์
1. ตรวจสอบว่าถอดใบพัดออกและต่อแบตเตอรี่แล้ว
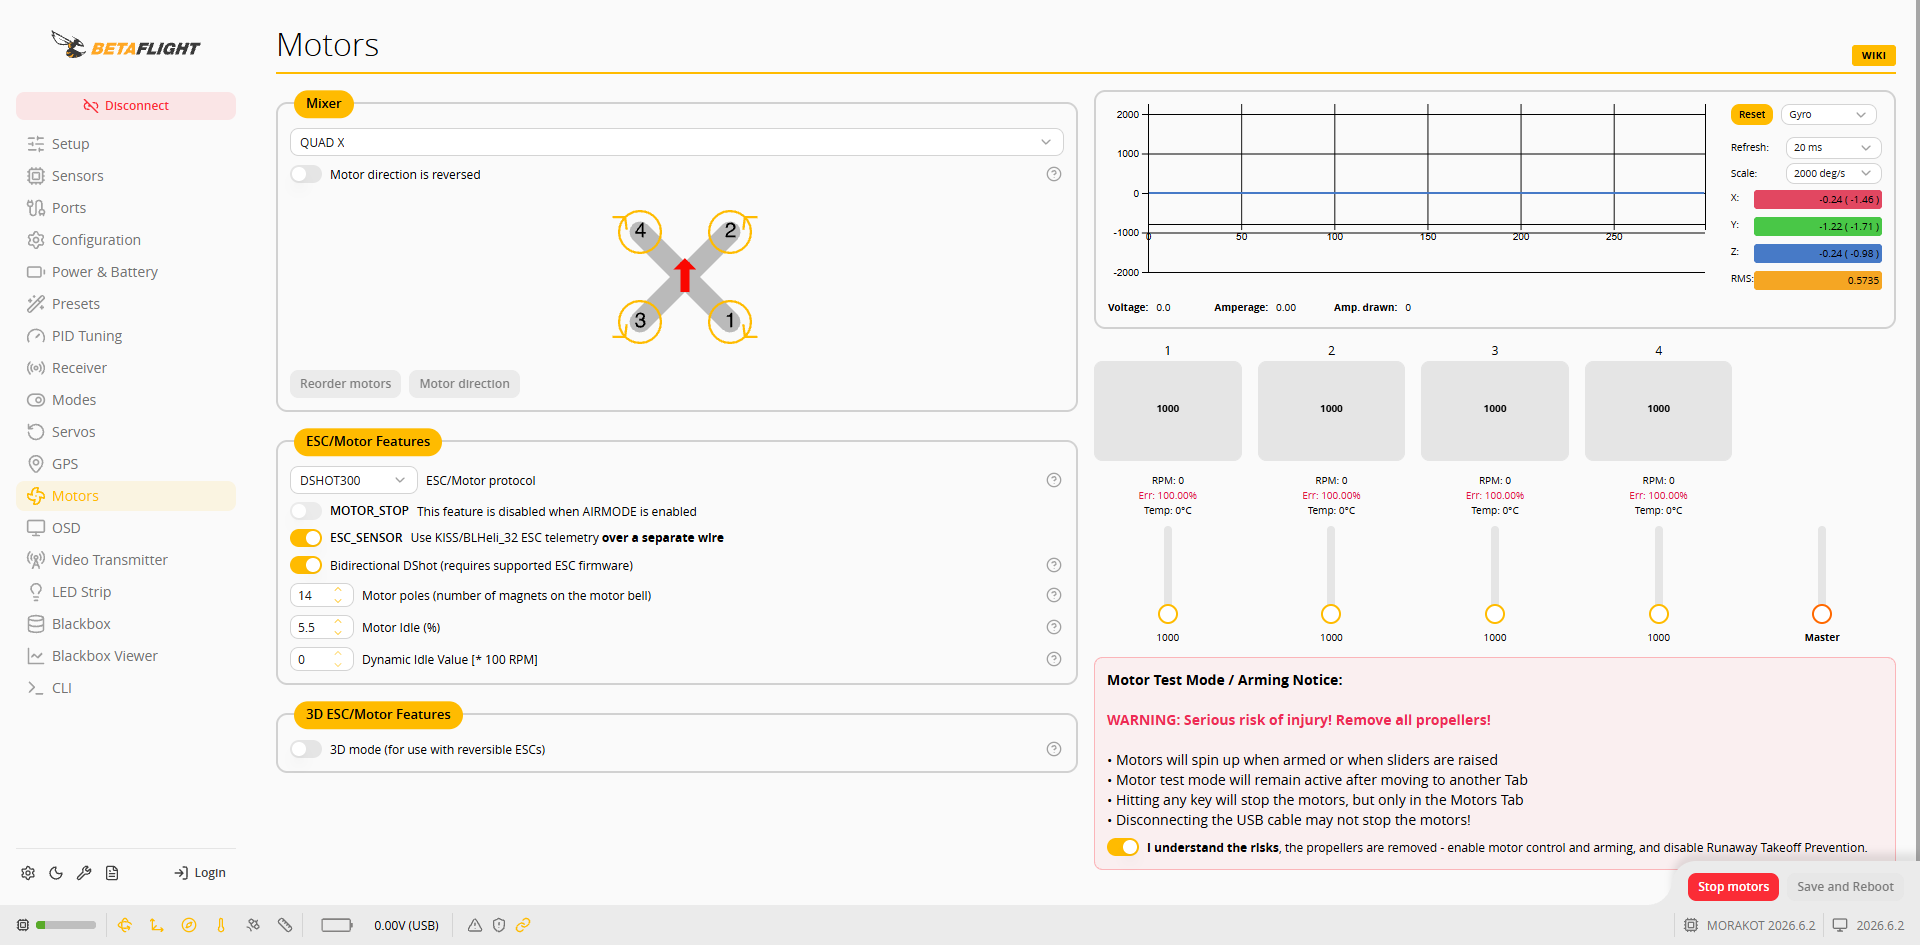
2. ทำเครื่องหมายที่ **I understand the risks, the propellers are removed - enable motor control and arming, and disable Runaway Takeoff Prevention.**
 3. ค่อย ๆ เลื่อนแถบเลื่อน **1**~**4** ขึ้นเล็กน้อยทีละตัว และตรวจสอบว่าตำแหน่งและทิศทางการหมุนของมอเตอร์ที่หมุนตรงกับแผนภาพการจัดวาง
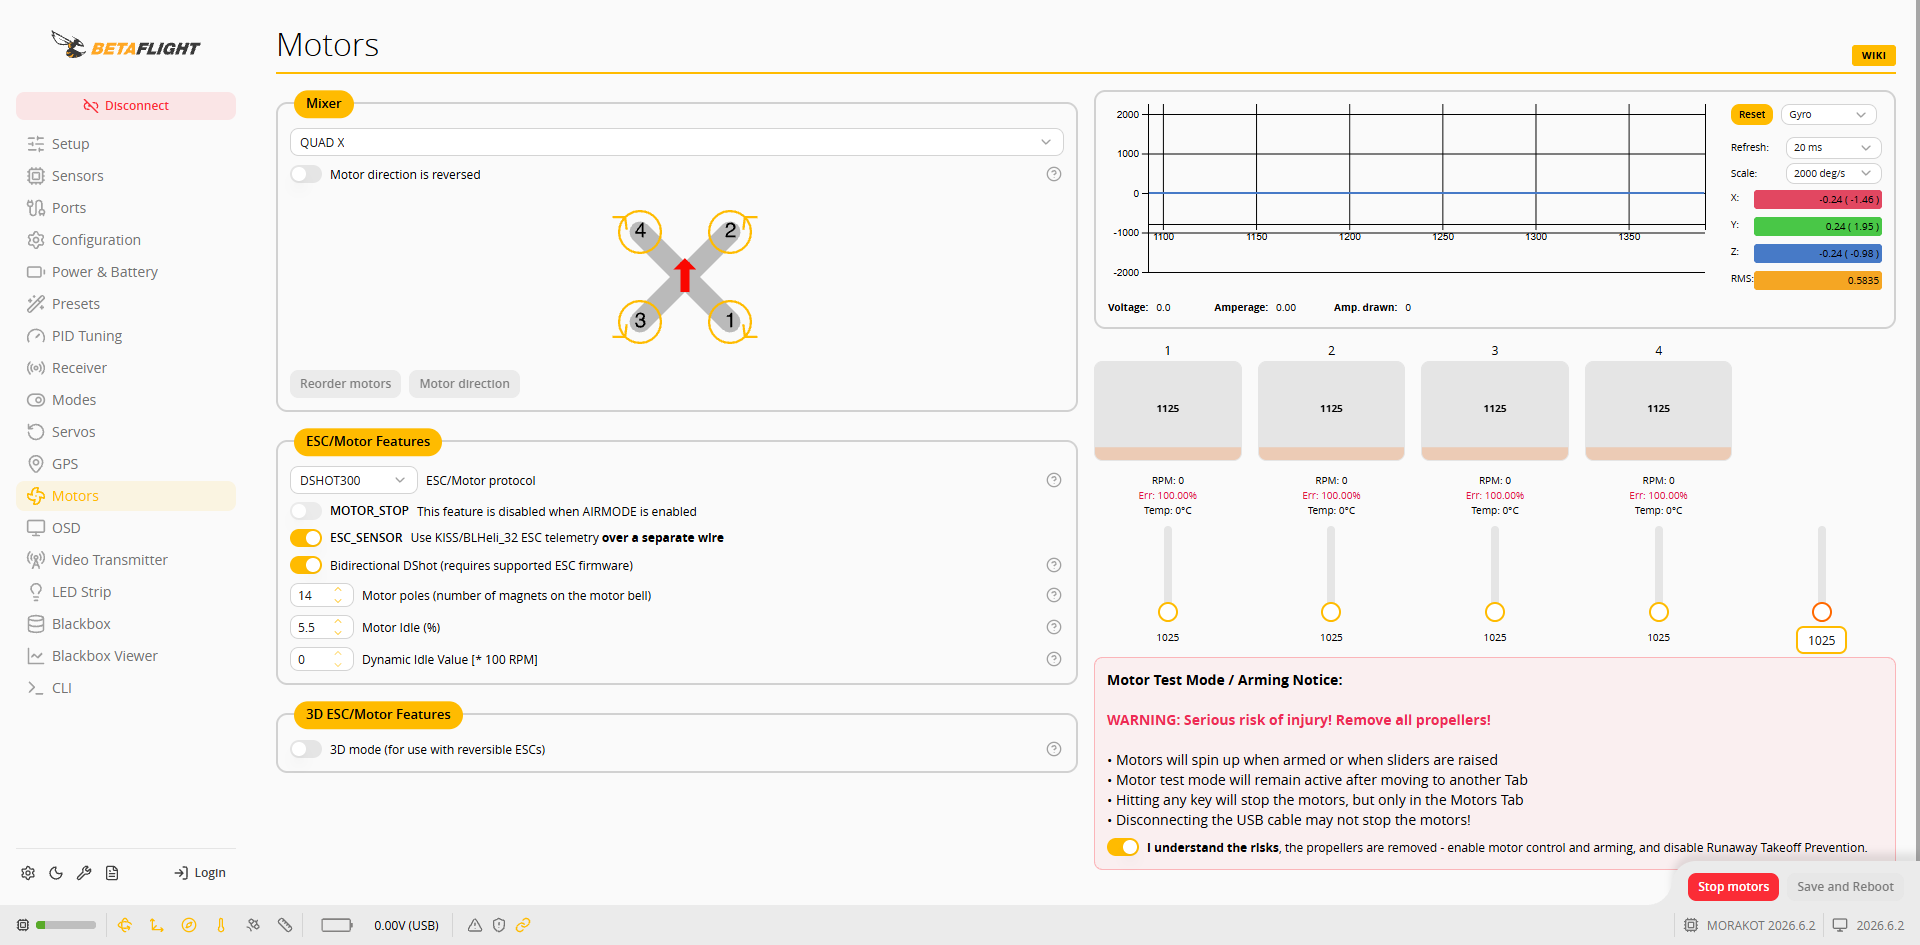 4. เมื่อทดสอบเสร็จแล้ว ให้เลื่อนแถบเลื่อนกลับไปต่ำสุด หรือกด **Stop motors**
{% hint style="warning" %}
* หลังออกจากหน้า Motors แล้ว โหมดทดสอบมอเตอร์ยังคงทำงานอยู่
* การกดปุ่มใดก็ได้ในหน้า Motors จะหยุดมอเตอร์ การถอด USB ไม่ได้หยุดมอเตอร์เสมอไป
{% endhint %}
## เมื่อลำดับมอเตอร์ไม่ถูกต้อง
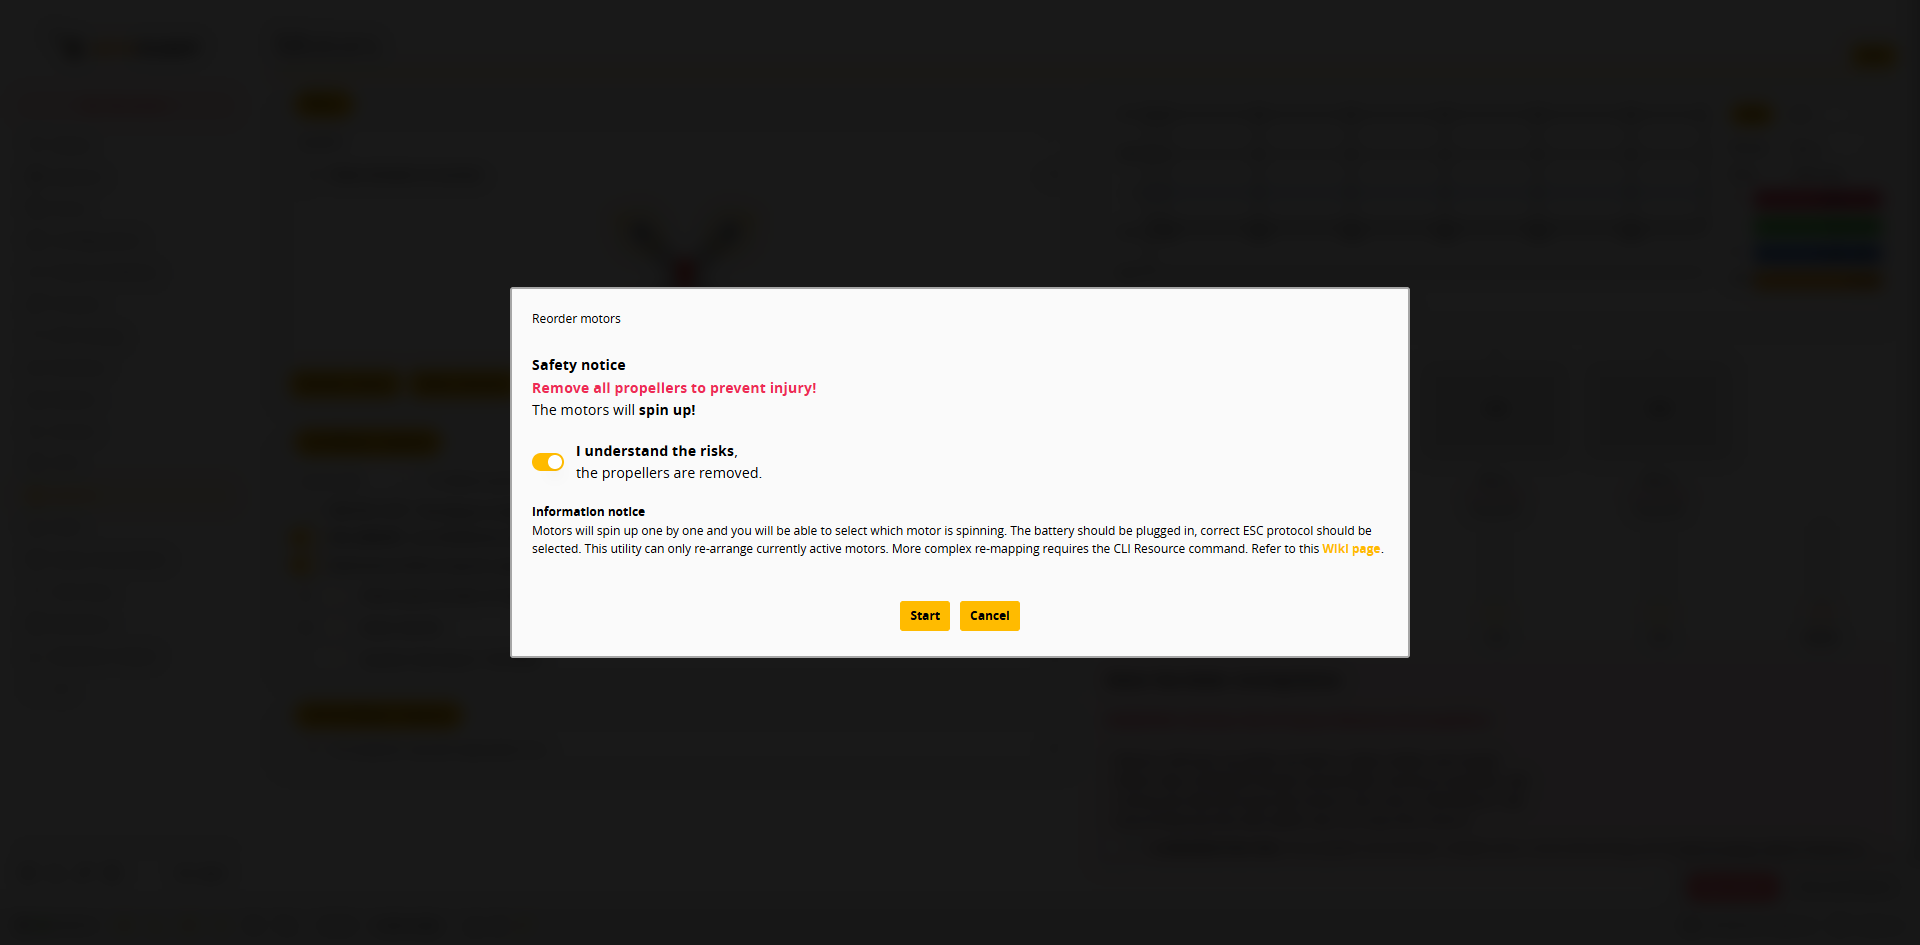
1. กด **Reorder motors** เปิด **I understand the risks, the propellers are removed.** แล้วกด **Start**
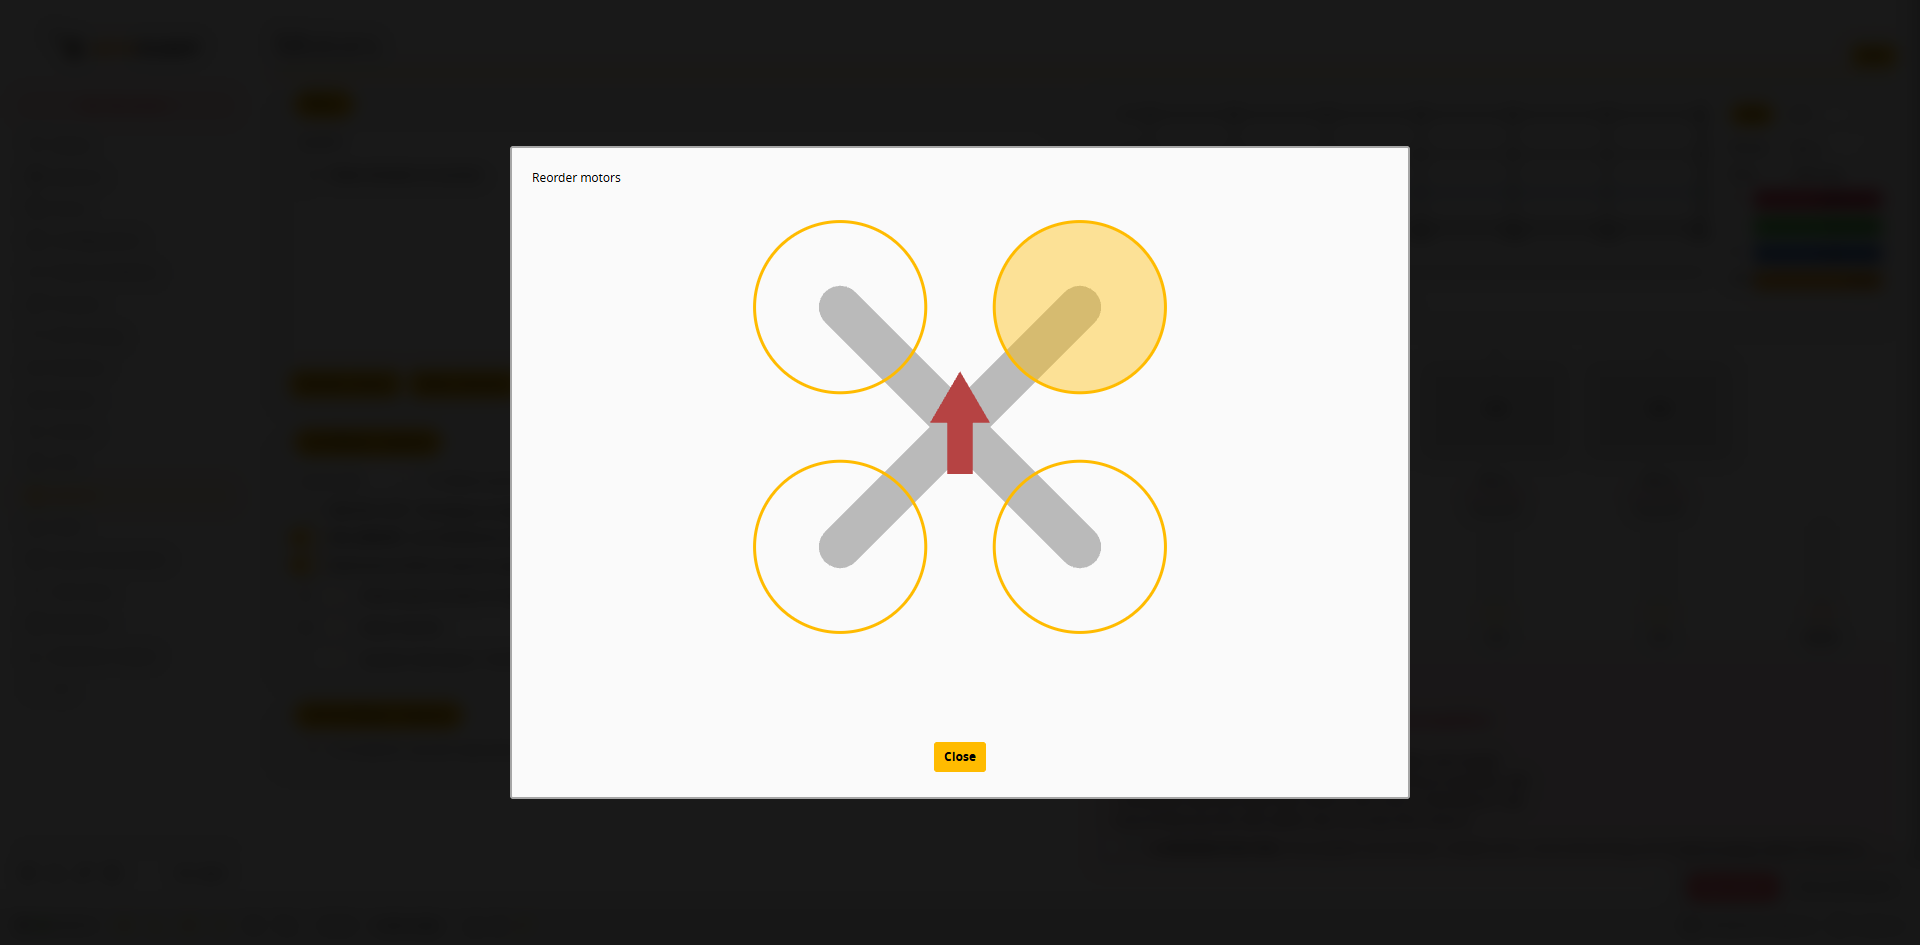
 2. มอเตอร์จะหมุนทีละตัว ให้คลิกเลือกตำแหน่งของมอเตอร์ที่กำลังหมุนอยู่บนแผนภาพการจัดวาง (สีเหลืองคือมอเตอร์ปัจจุบัน สีเขียวคือเสร็จแล้ว)
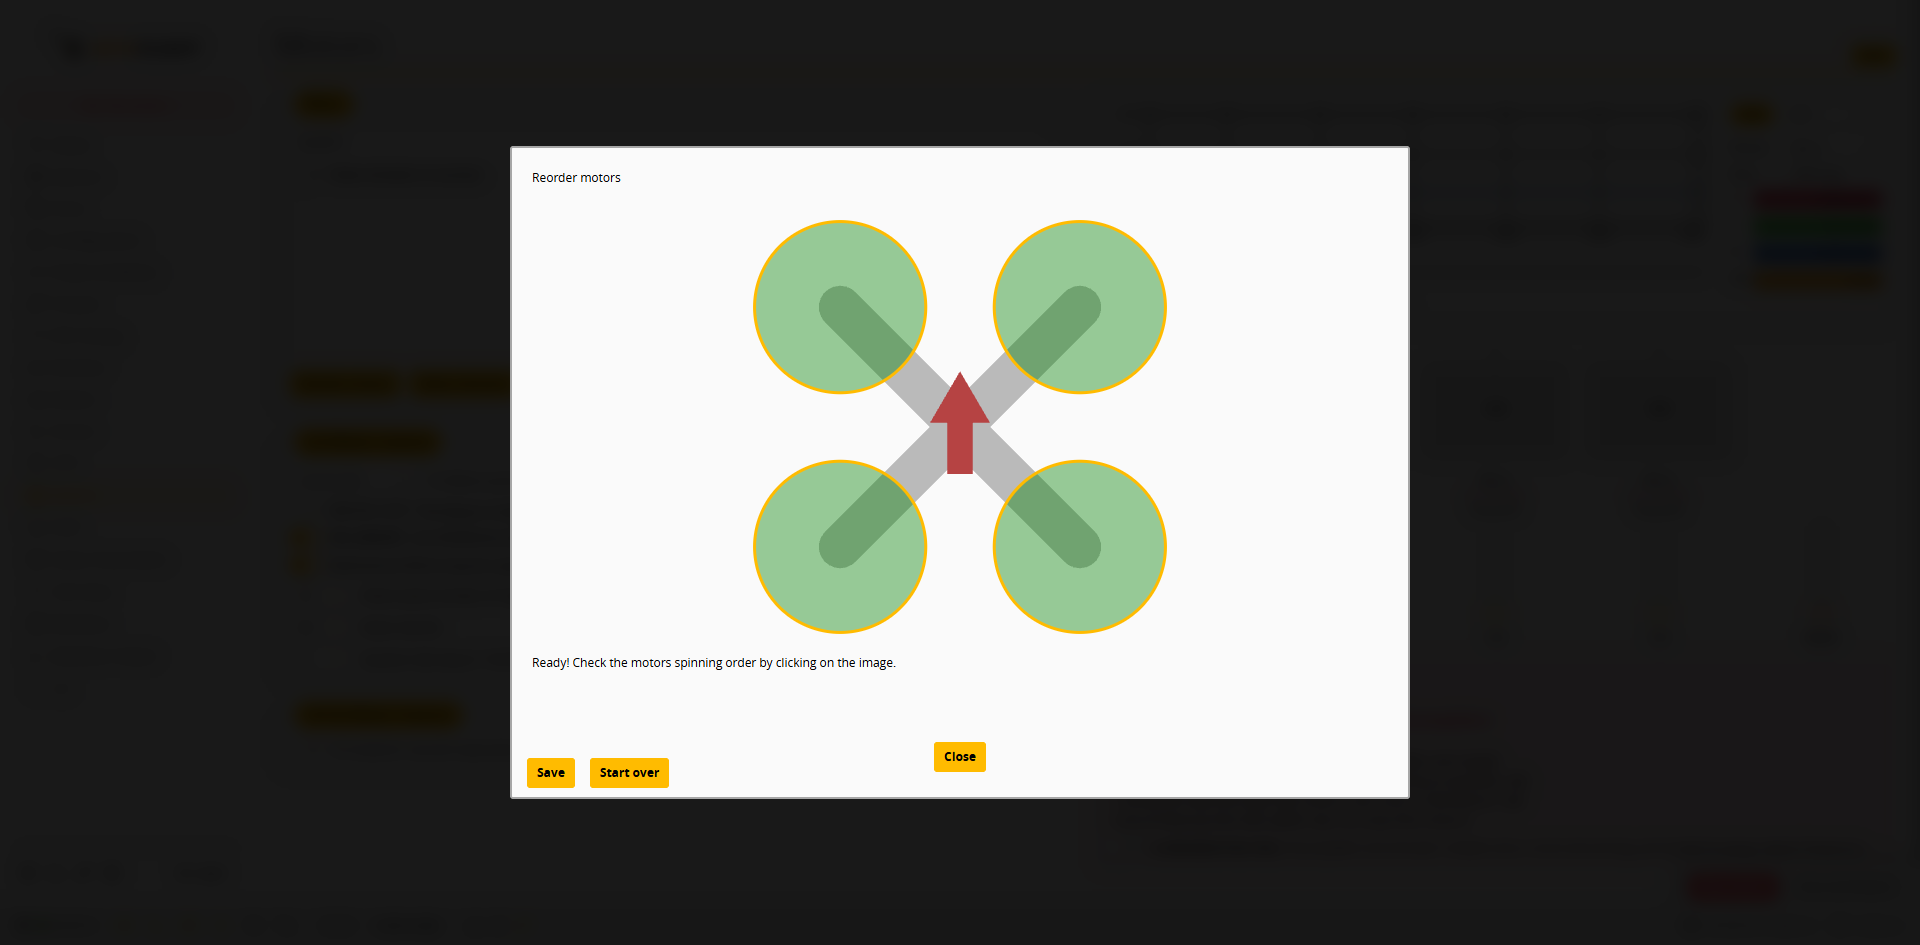
 3. เมื่อเสร็จทั้งหมดจะแสดง `Ready! Check the motors spinning order by clicking on the image.` ให้คลิกแผนภาพการจัดวางเพื่อตรวจสอบลำดับ แล้วกด **Save**
 ## เมื่อทิศทางการหมุนของมอเตอร์ไม่ถูกต้อง
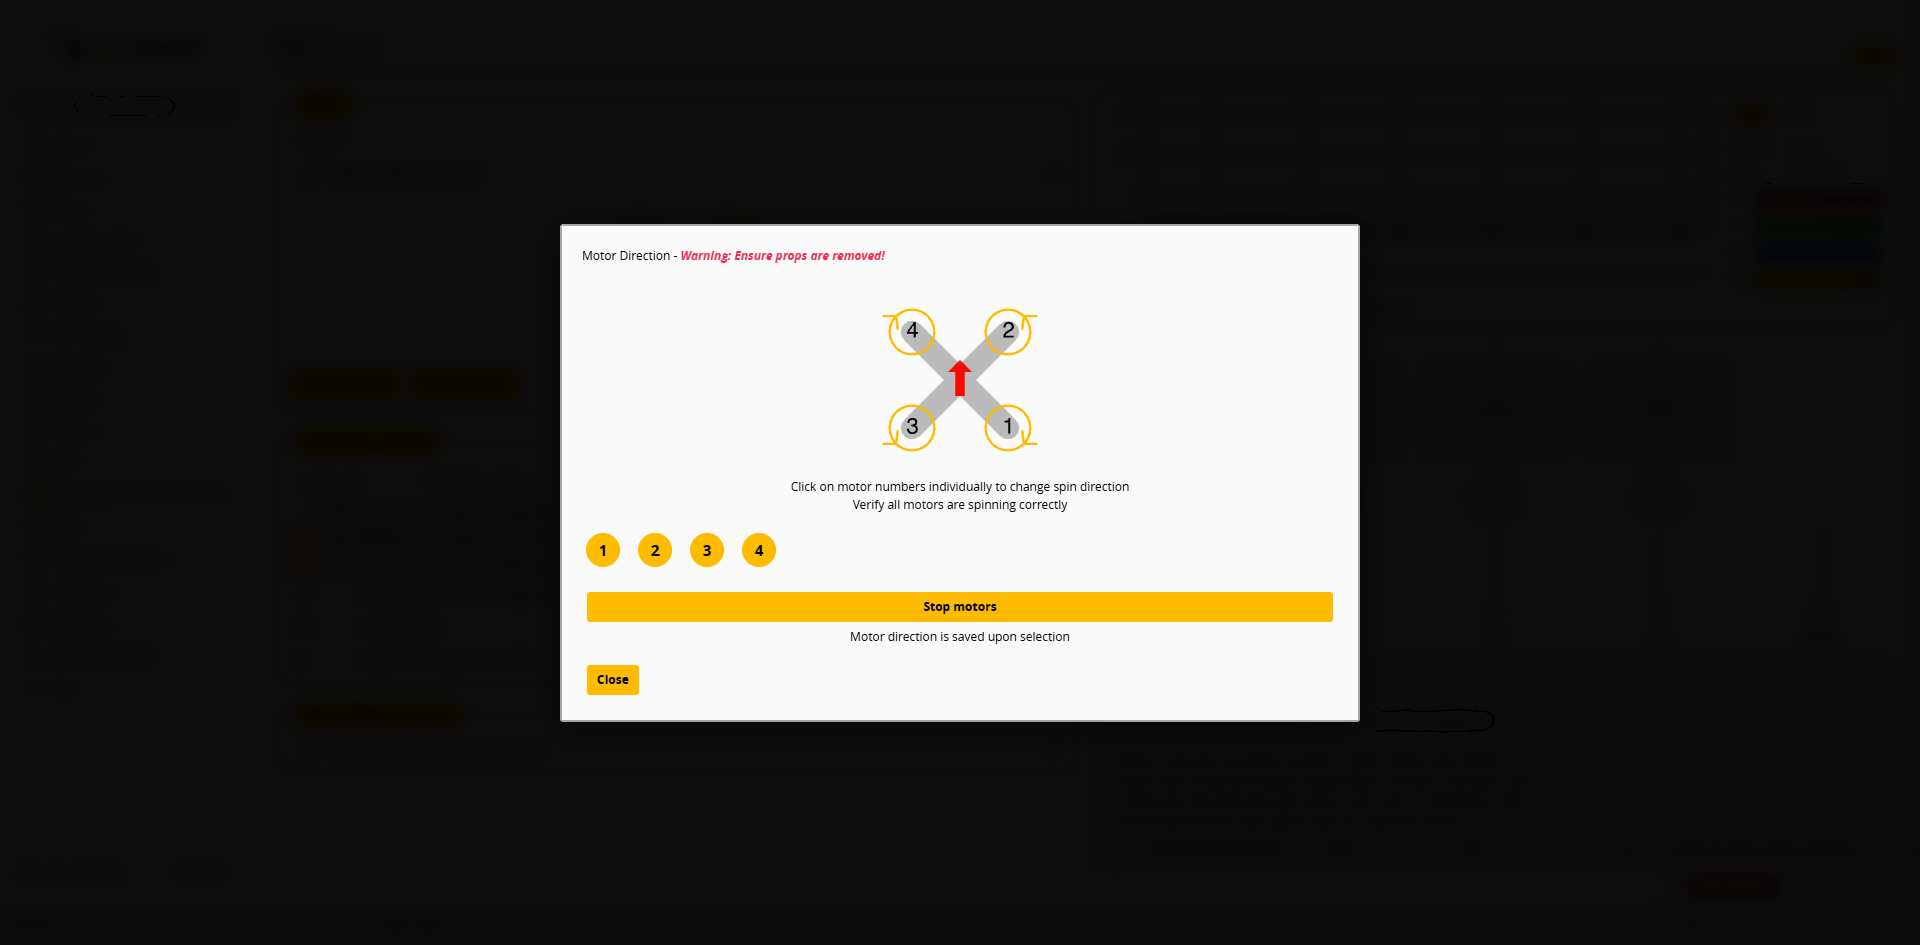
เมื่อใช้ DShot สามารถตั้งค่าทิศทางการหมุนใน Betaflight App ได้โดยตรง โดยไม่ต้องใช้ AM32 Configurator ESC แบบ DShot ไม่ได้รองรับฟังก์ชันนี้ทุกรุ่น ขึ้นอยู่กับเฟิร์มแวร์ ESC
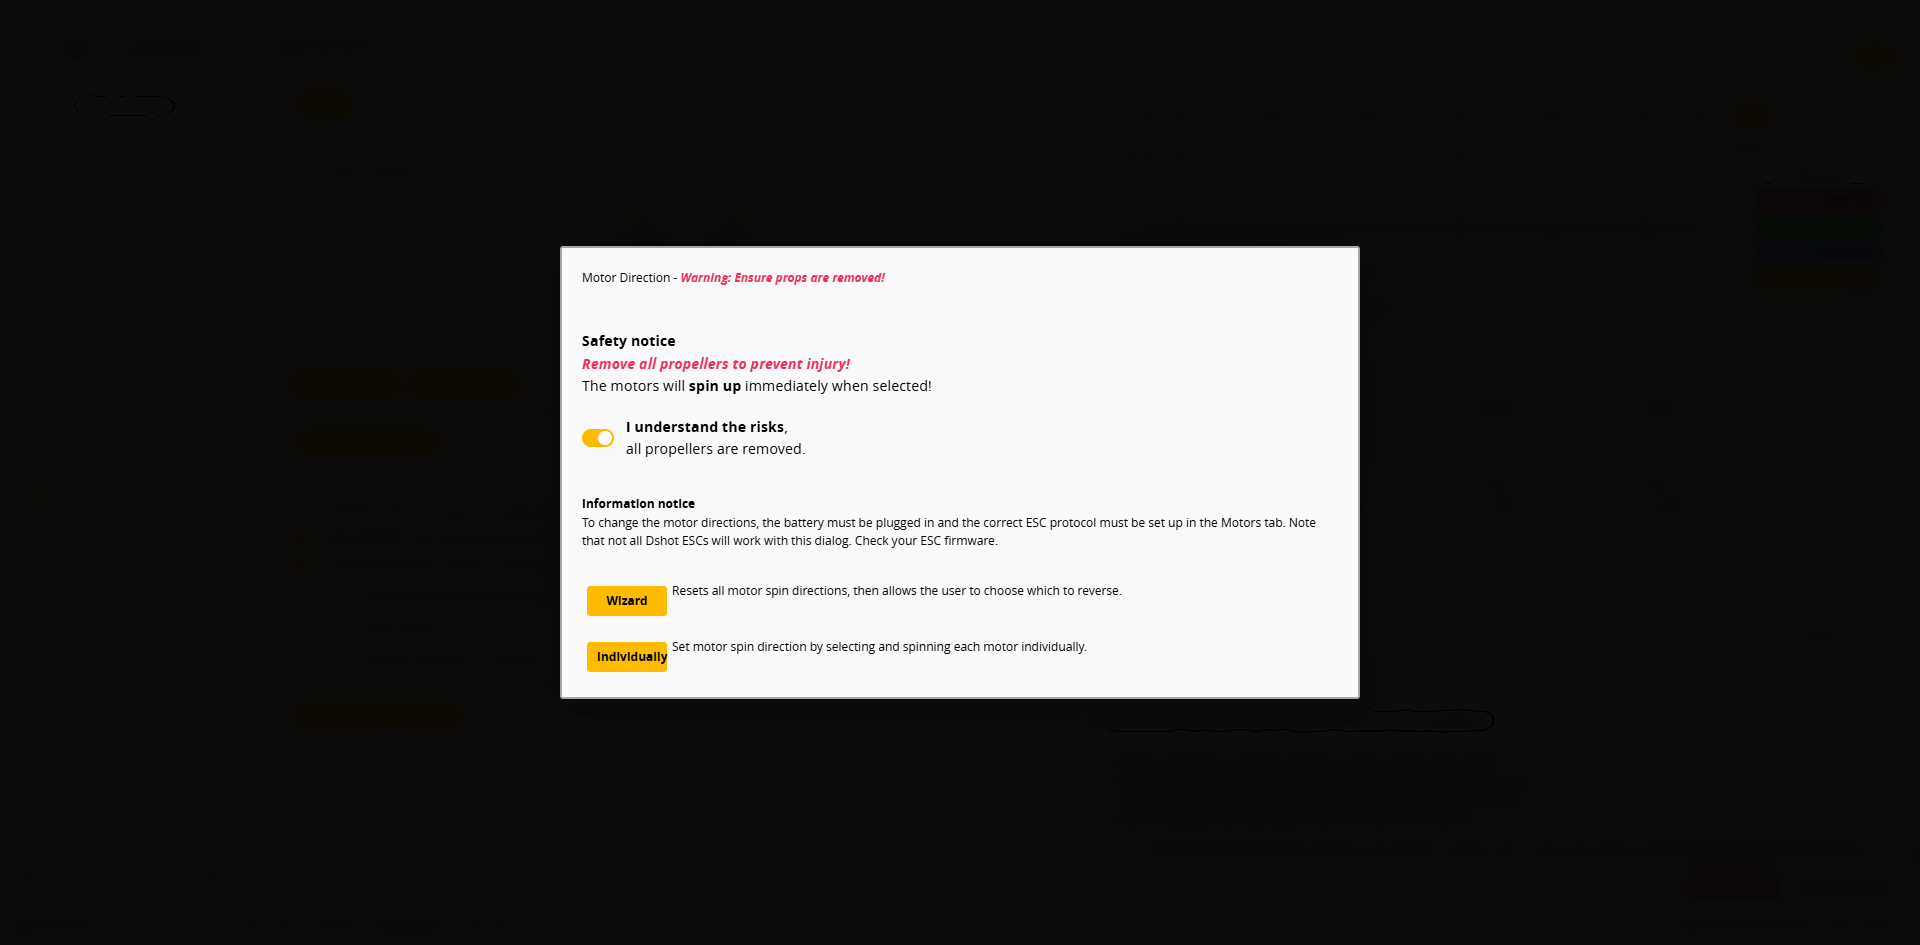
1. กด **Motor direction** แล้วเปิด **I understand the risks, all propellers are removed.**
 2. เลือกวิธีการตั้งค่า:
* **Wizard**: รีเซ็ตทิศทางการหมุนของมอเตอร์ทั้งหมดก่อน แล้วจึงเลือกมอเตอร์ที่จะกลับทิศ
* **Individually**: เลือกและหมุนมอเตอร์ทีละตัวเพื่อตั้งค่าทิศทางการหมุน
3. ตัวอย่าง **Individually**: กด **Start / spin motors** คลิกเลือกหมายเลขมอเตอร์ (**1**~**4**) เพื่อสลับทิศทางการหมุนของมอเตอร์ตัวนั้น และตรวจสอบว่าทิศทางการหมุนของมอเตอร์ทุกตัวถูกต้อง การเลือกจะถูกบันทึกทันที (`Motor direction is saved upon selection`) เมื่อเสร็จแล้วให้กด **Stop motors** แล้วกด **Close**