> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/th/firmware/px4/first-setup/airframe.md).
# เลือกเฟรม (Airframe)
เลือกเฟรมที่ตรงกับตัวโดรน แล้ว QGroundControl จะใช้พารามิเตอร์เริ่มต้นของเฟรมนั้น
{% hint style="warning" %}
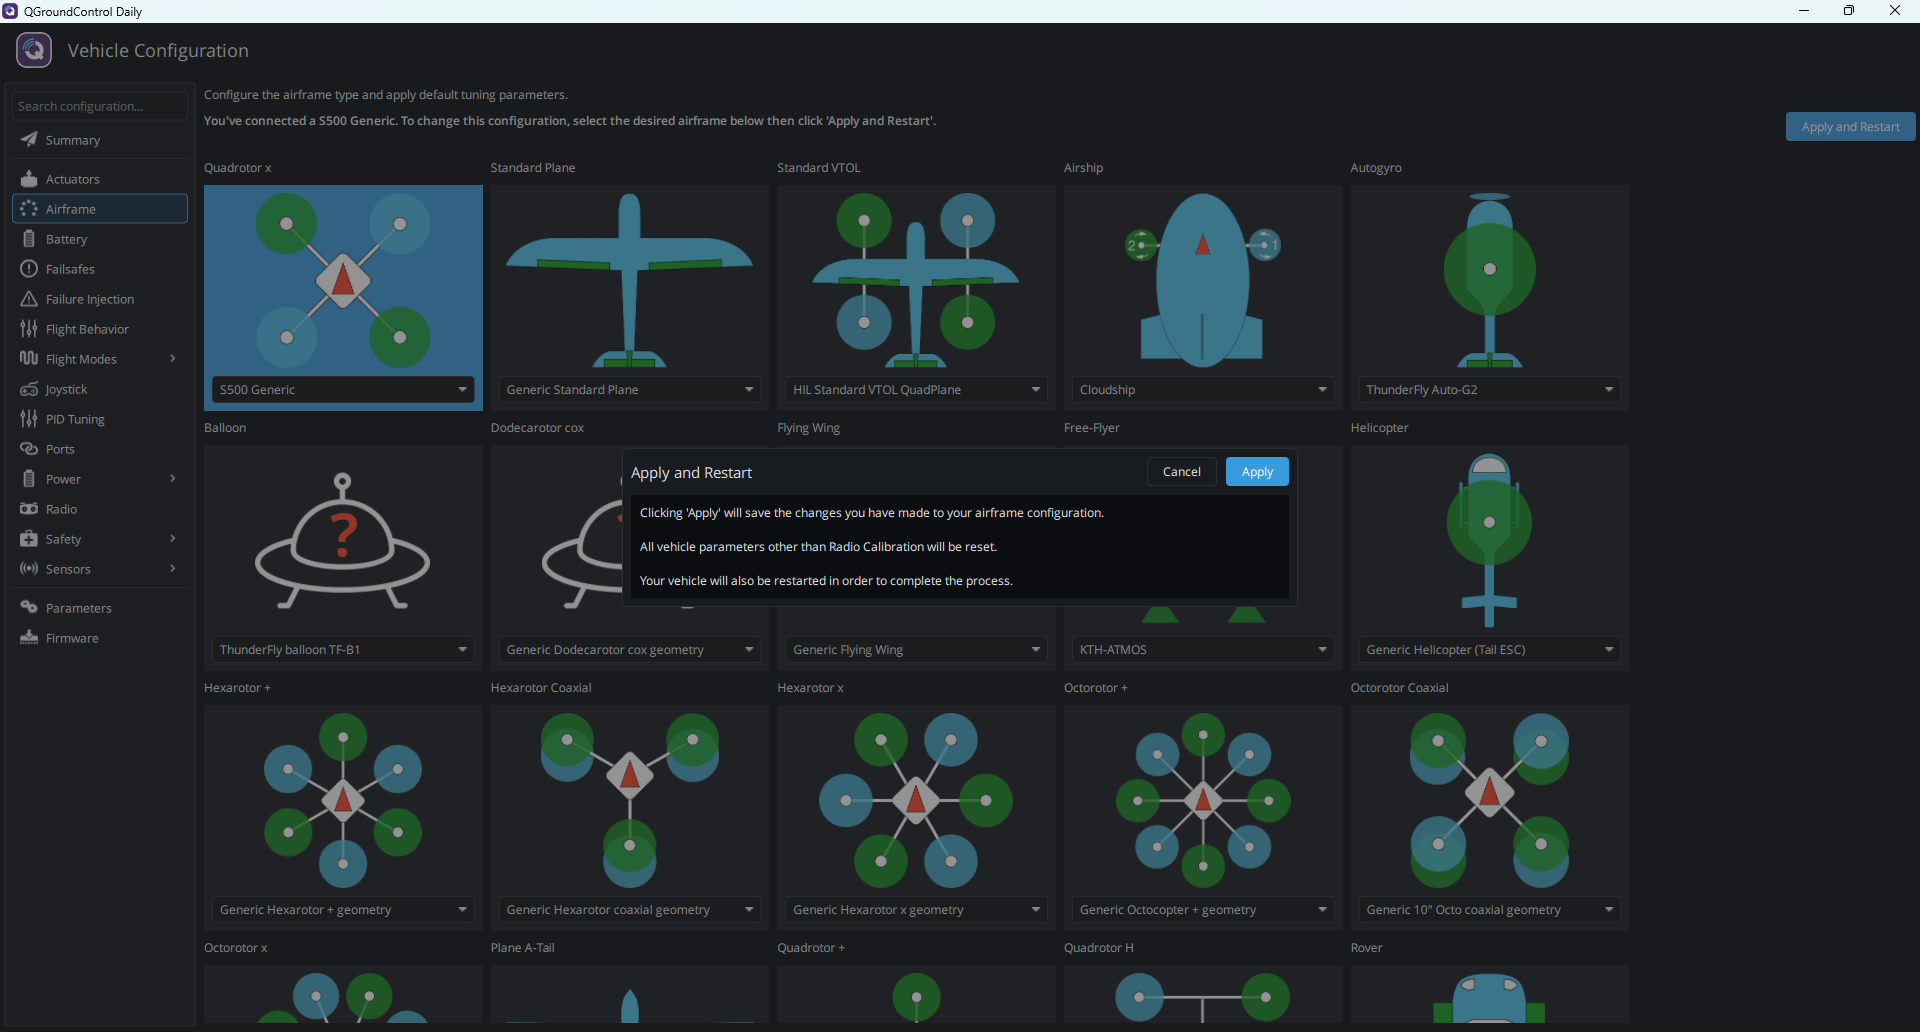
การใช้เฟรมจะรีเซ็ตพารามิเตอร์ทั้งหมด ยกเว้น Radio Calibration ให้ทำขั้นตอนนี้ให้เสร็จก่อน แล้วจึงดำเนินการปรับเทียบและตั้งค่าอื่น ๆ
{% endhint %}
{% stepper %}
{% step %}
### เลือกเฟรมและรุ่น
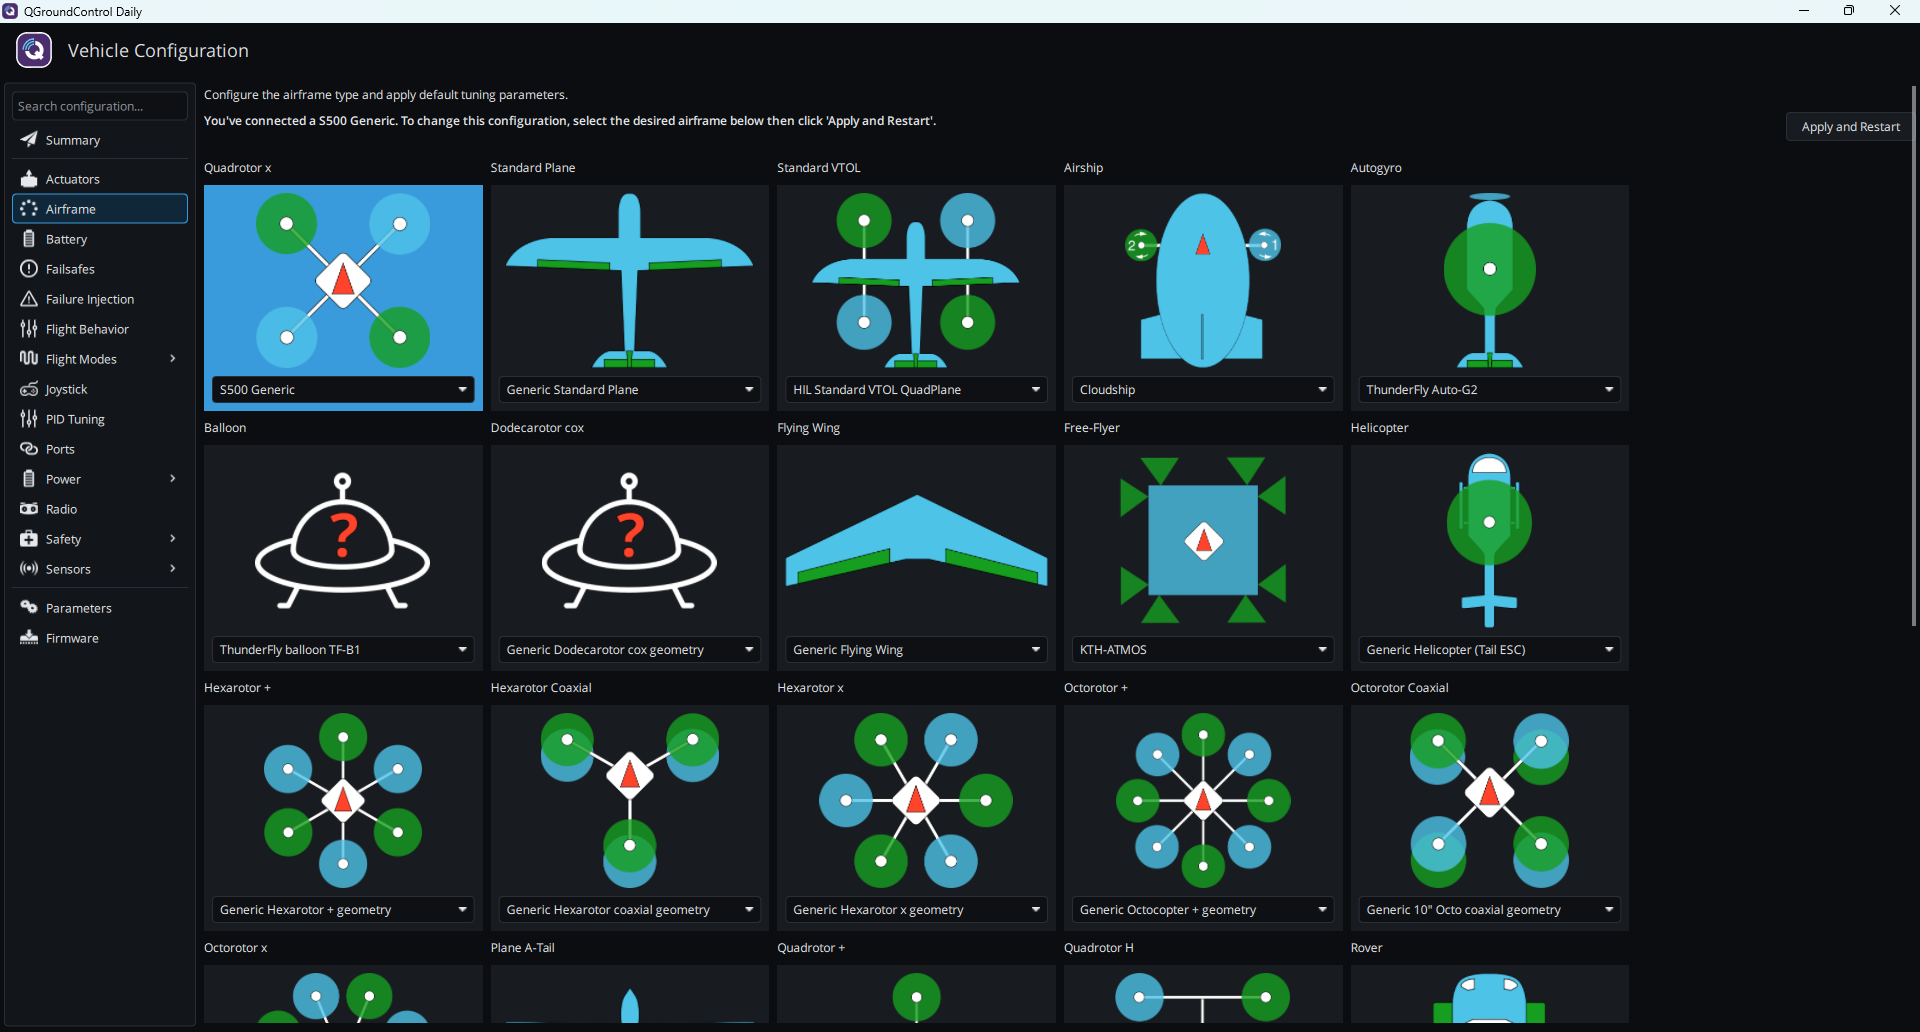
ใน **Vehicle Configuration** ให้คลิก **Airframe** ทางด้านซ้าย เลือกประเภทเฟรม (เช่น **Quadrotor x**) แล้วเลือกรุ่นจากเมนูดรอปดาวน์บนการ์ด (เช่น **S500 Generic**)
 {% endstep %}
{% step %}
### ใช้การตั้งค่า
กด **Apply and Restart** ที่มุมขวาบน แล้วกด **Apply** ในหน้าต่างยืนยัน
 {% endstep %}
{% step %}
### รีสตาร์ตตัวควบคุมการบิน
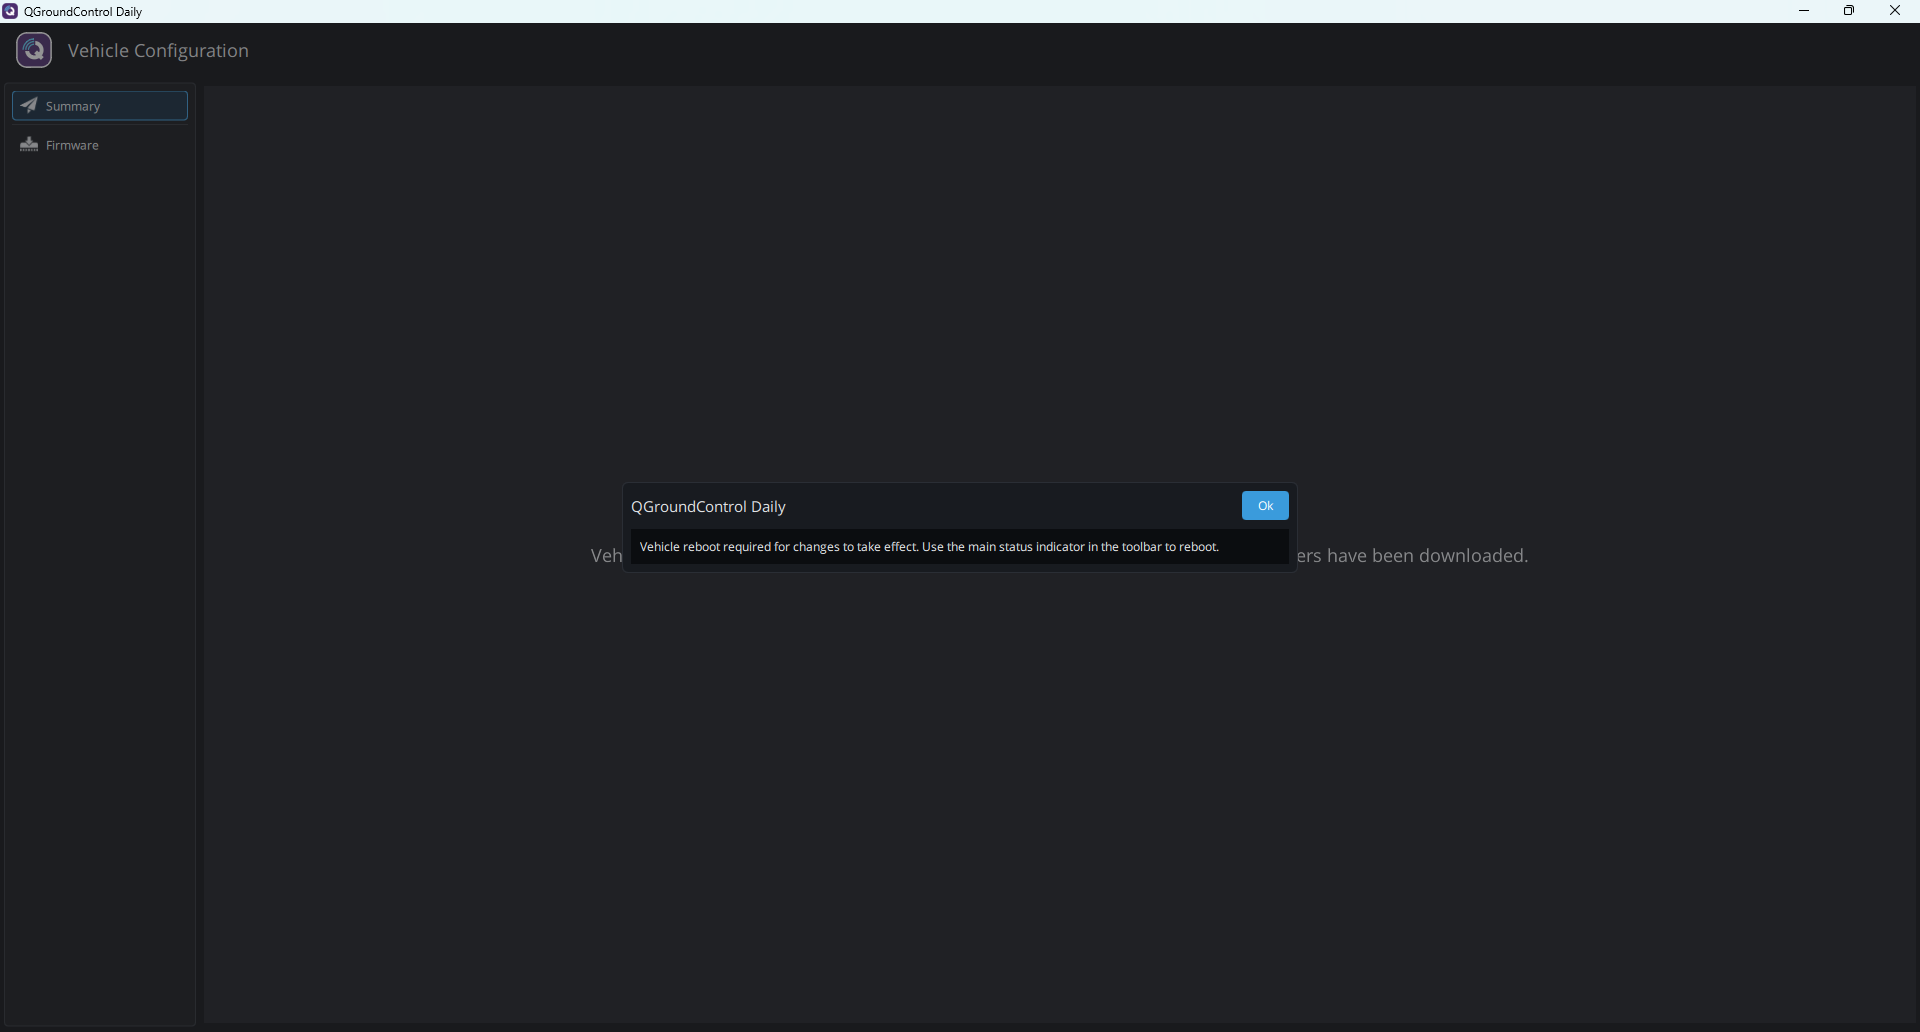
เมื่อปรากฏ `Vehicle reboot required for changes to take effect.` ให้กด **Ok** จากนั้นรีสตาร์ตตัวควบคุมการบินจากตัวแสดงสถานะหลักบนแถบเครื่องมือตามข้อความที่แสดง
 {% endstep %}
{% endstepper %}
## ขั้นตอนถัดไป
[ปรับเทียบเซนเซอร์วัดความเร่ง](/taiphoon.com-docs/th/firmware/px4/first-setup/accelerometer-calibration.md)