> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/th/firmware/px4/first-setup/motor-setup.md).
# ตั้งค่าและทดสอบเอาต์พุตมอเตอร์
หลังจากกำหนดเอาต์พุตมอเตอร์และโปรโตคอลการสื่อสารแล้ว ให้ทดสอบตำแหน่งและทิศทางการหมุนของมอเตอร์ทีละตัว เลือกแท็บ **DShot** หรือ **PWM** ด้านล่างตามโปรโตคอลที่ตัวควบคุมความเร็วรอบมอเตอร์ (ESC) ใช้
{% hint style="danger" %}
ต้องถอดใบพัดออกทุกครั้งก่อนทดสอบ
{% endhint %}
{% stepper %}
{% step %}
### ตรวจสอบการจัดวางมอเตอร์
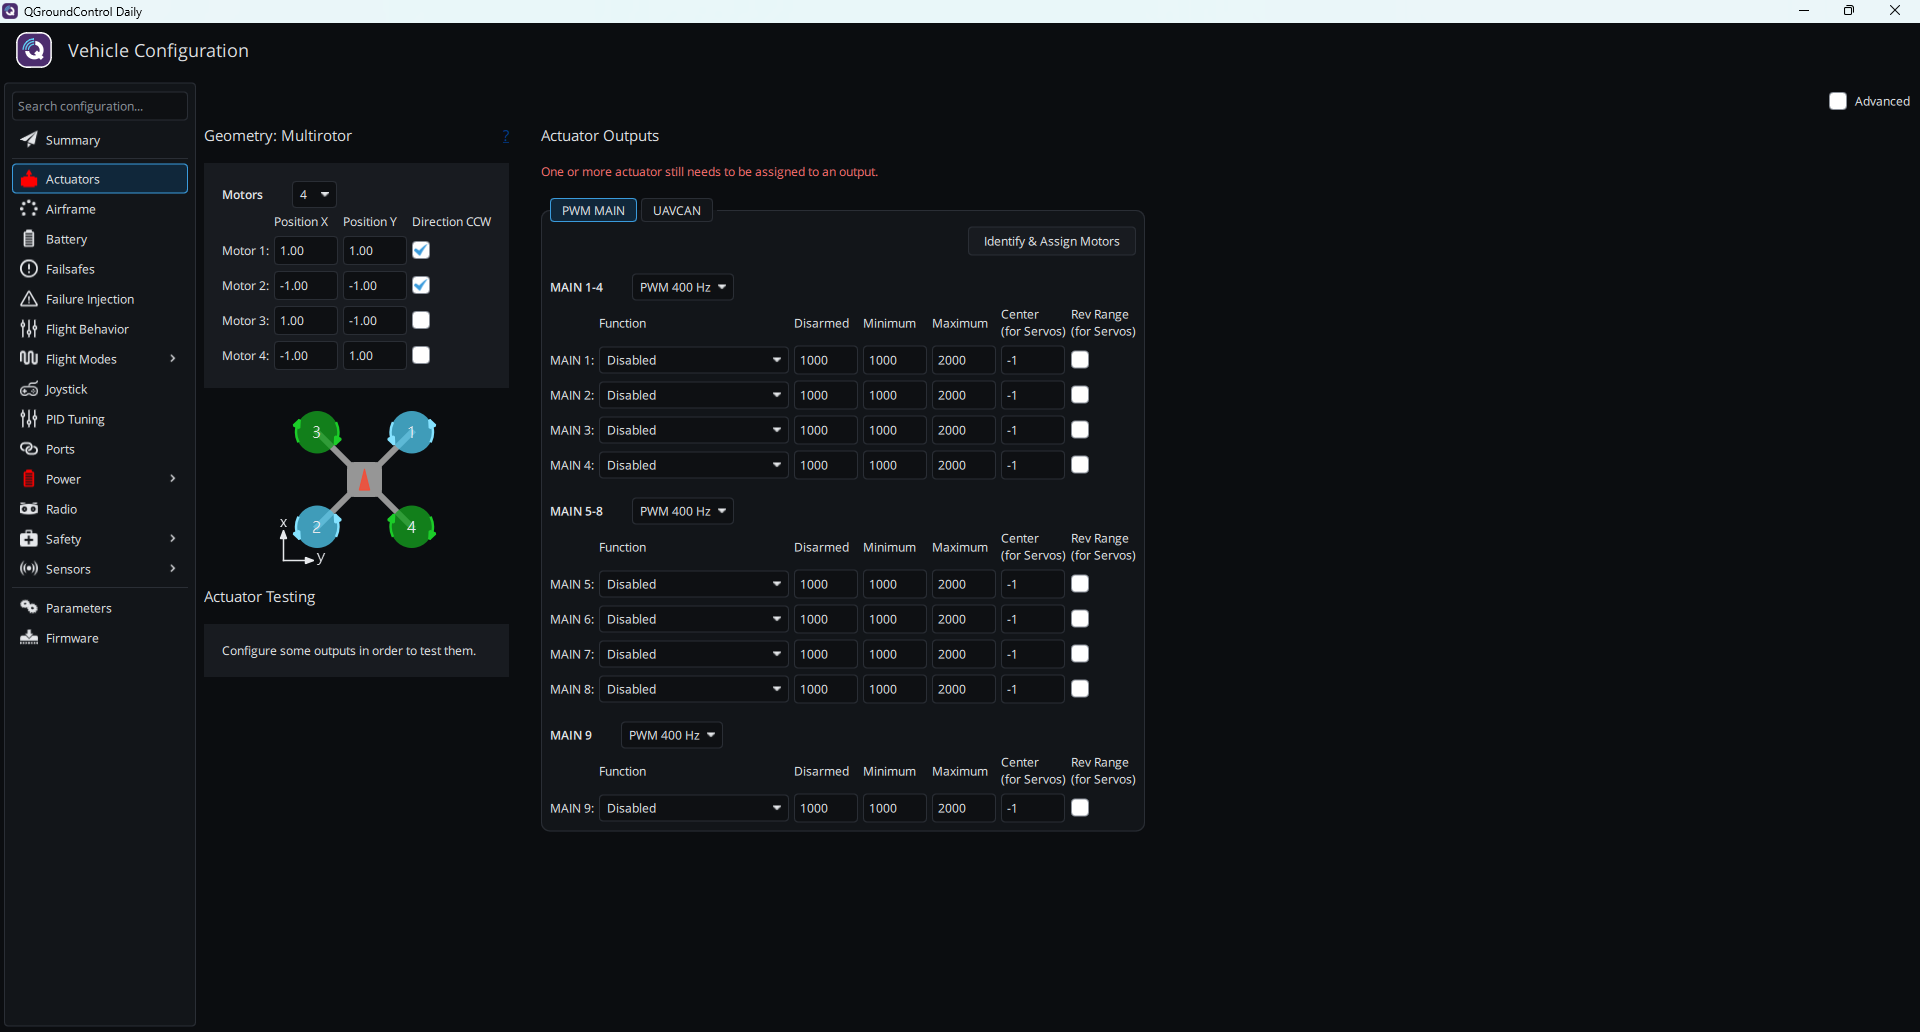
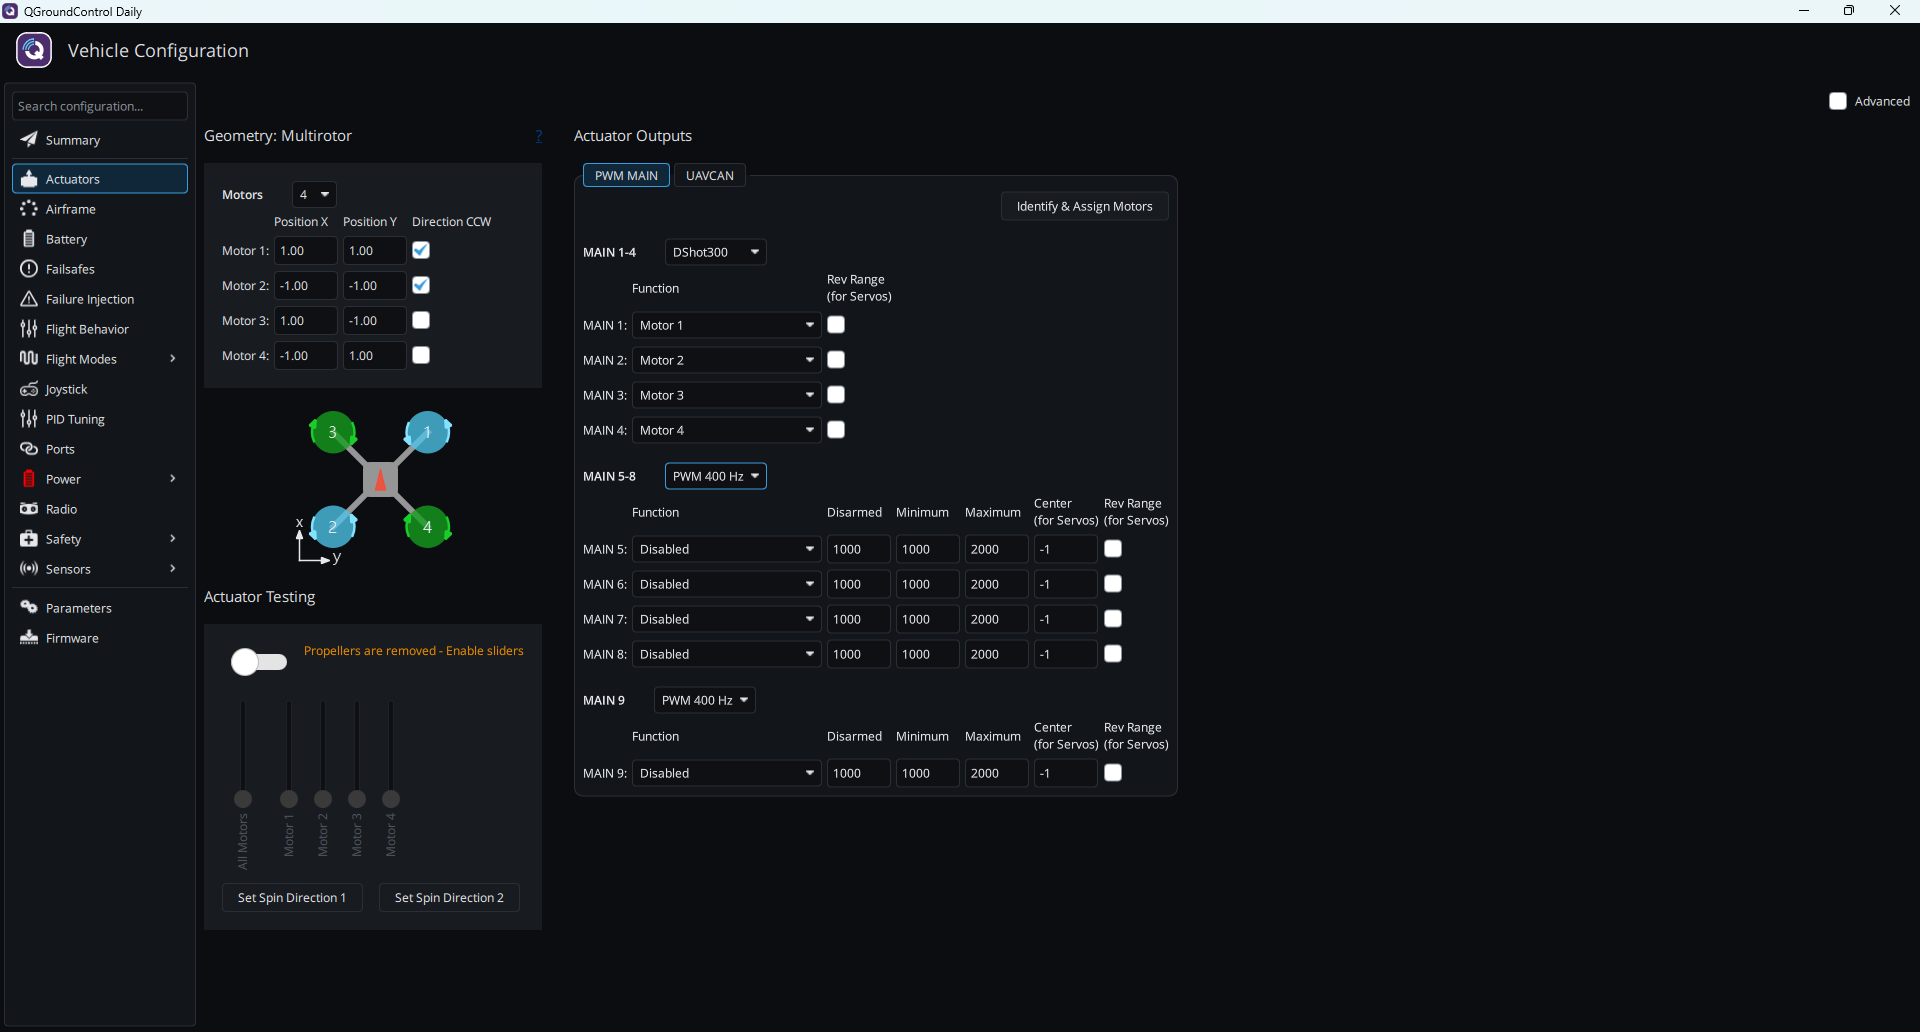
ใน **Vehicle Configuration** ให้คลิก **Actuators** ทางด้านซ้าย **Geometry: Multirotor** แสดงรายการตำแหน่งและทิศทางการหมุนของมอเตอร์แต่ละตัว (การทำเครื่องหมายที่ **Direction CCW** หมายถึงหมุนทวนเข็มนาฬิกา) ด้านล่างเป็นภาพมุมมองจากด้านบนของตัวโดรน โดยแกน x ชี้ไปทางหัวโดรน ตัวอย่างเช่น Quadrotor x:
| มอเตอร์ | ตำแหน่ง | ทิศทางการหมุน |
| ------- | ------------ | ------------------- |
| Motor 1 | ด้านหน้าขวา | ทวนเข็มนาฬิกา (CCW) |
| Motor 2 | ด้านหลังซ้าย | ทวนเข็มนาฬิกา (CCW) |
| Motor 3 | ด้านหน้าซ้าย | ตามเข็มนาฬิกา (CW) |
| Motor 4 | ด้านหลังขวา | ตามเข็มนาฬิกา (CW) |
 {% endstep %}
{% step %}
### กำหนดเอาต์พุตมอเตอร์และโปรโตคอล
ในแท็บ **PWM MAIN** ของ **Actuator Outputs** ให้ตั้ง **Function** ของ **MAIN 1**~**MAIN 4** เป็น **Motor 1**~**Motor 4** ตามลำดับ เมื่อกำหนดครบทั้งหมดแล้ว ข้อความแจ้งสีแดง `One or more actuator still needs to be assigned to an output.` จะหายไป
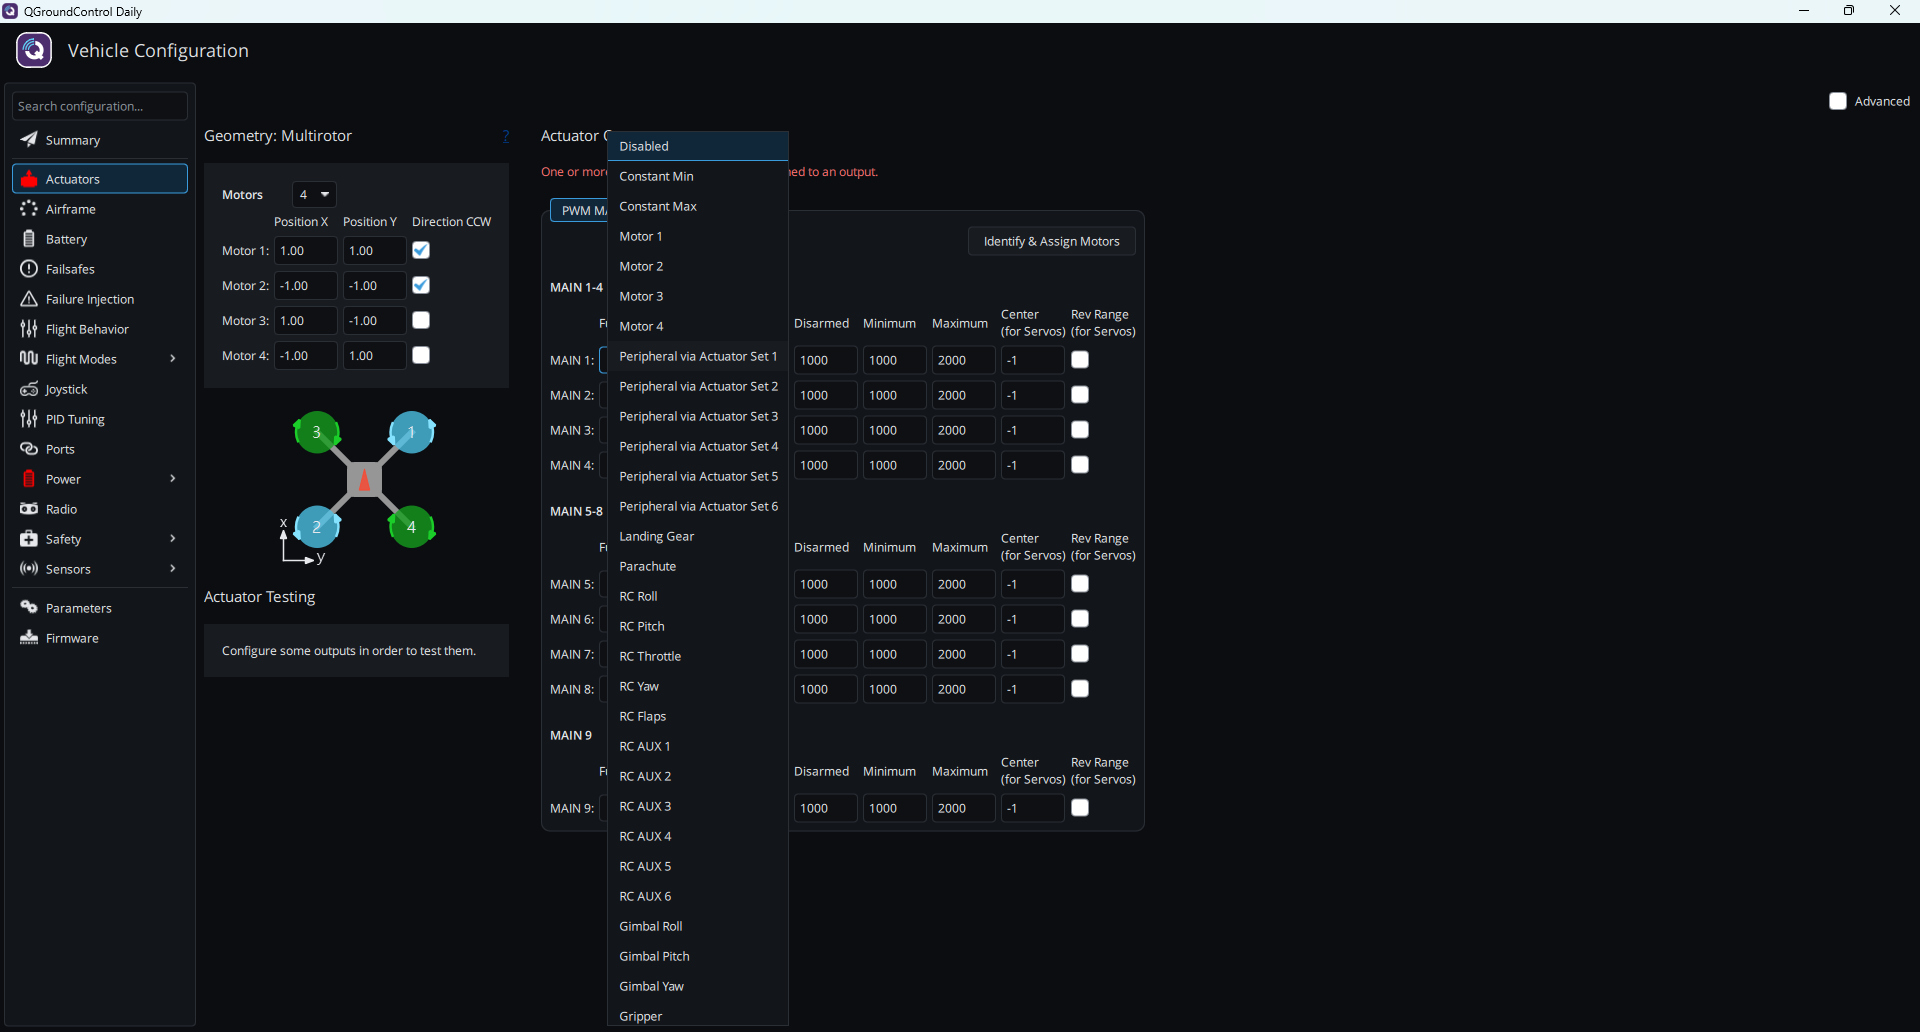 จากนั้นตั้งค่า **MAIN 1-4** ตามโปรโตคอลที่ ESC ใช้:
{% tabs %}
{% tab title="DShot" %}
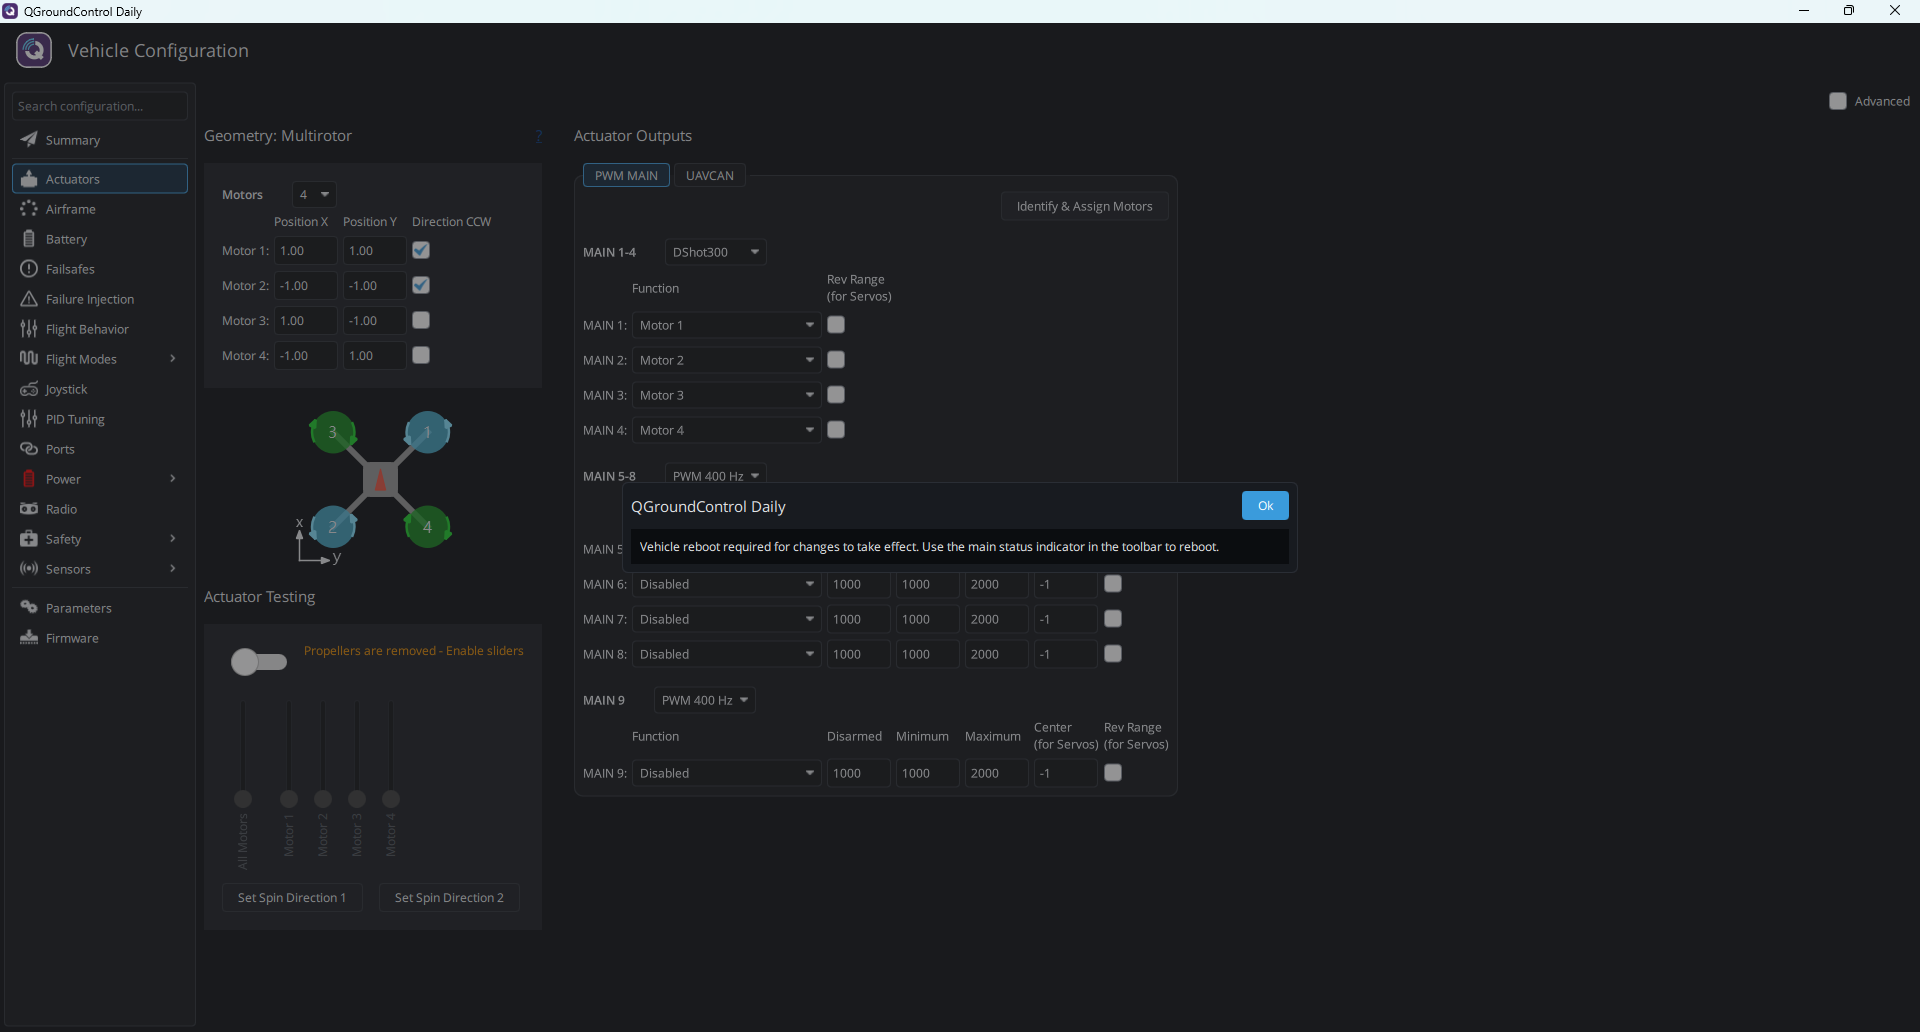
เปลี่ยนเมนูดรอปดาวน์โปรโตคอลของ **MAIN 1-4** จาก `PWM 400 Hz` เป็น DShot (เช่น **DShot300**) หลังเปลี่ยนเป็น DShot จะเหลือเพียงช่อง **Function** และ **Rev Range** โดยไม่ต้องตั้งค่า Disarmed, Minimum, Maximum
เมื่อปรากฏ `Vehicle reboot required for changes to take effect.` ให้กด **Ok** จากนั้นรีสตาร์ตตัวควบคุมการบินจากตัวแสดงสถานะหลักบนแถบเครื่องมือตามข้อความที่แสดง
 {% endtab %}
{% tab title="PWM" %}
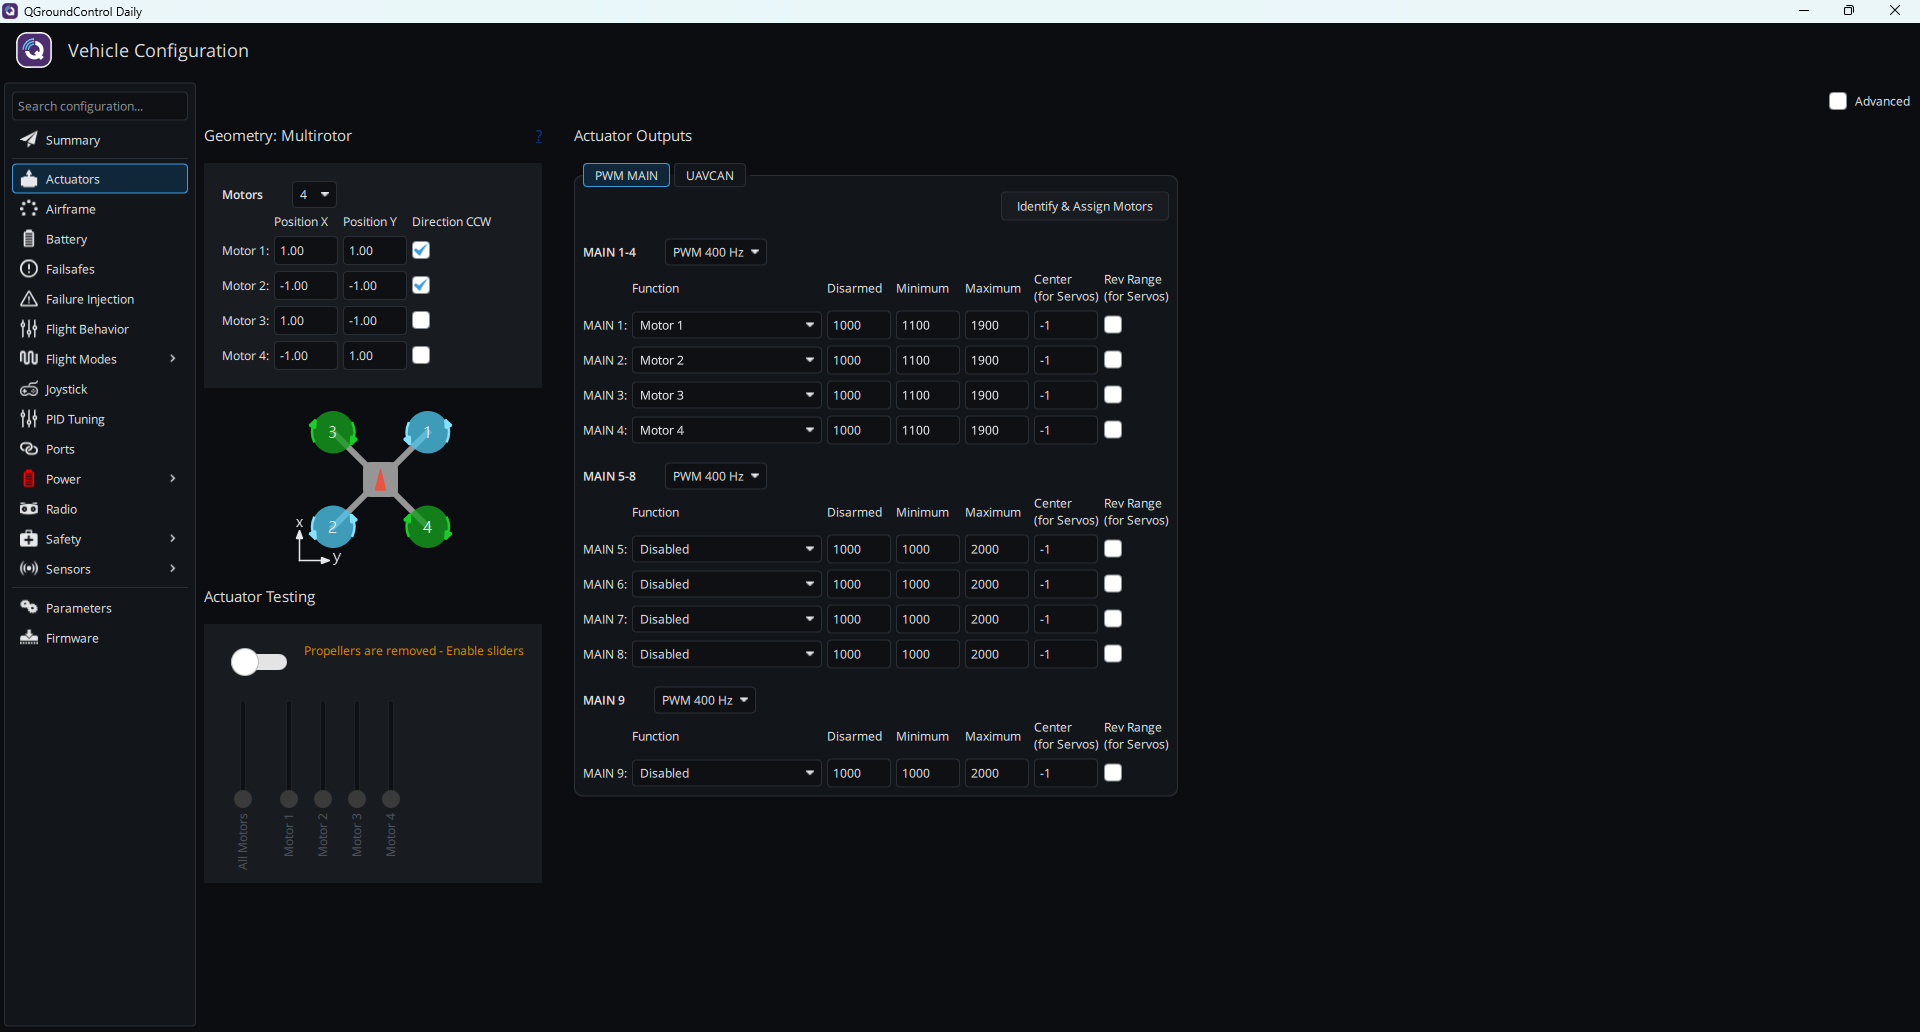
คงโปรโตคอลของ **MAIN 1-4** เป็น `PWM 400 Hz` ไว้ เมื่อใช้ PWM ทาง PX4 แนะนำให้ทำ [การปรับเทียบ ESC](https://docs.px4.io/main/en/advanced_config/esc_calibration.html) ให้เสร็จก่อน
 {% endtab %}
{% endtabs %}
{% endstep %}
{% step %}
### ทดสอบมอเตอร์
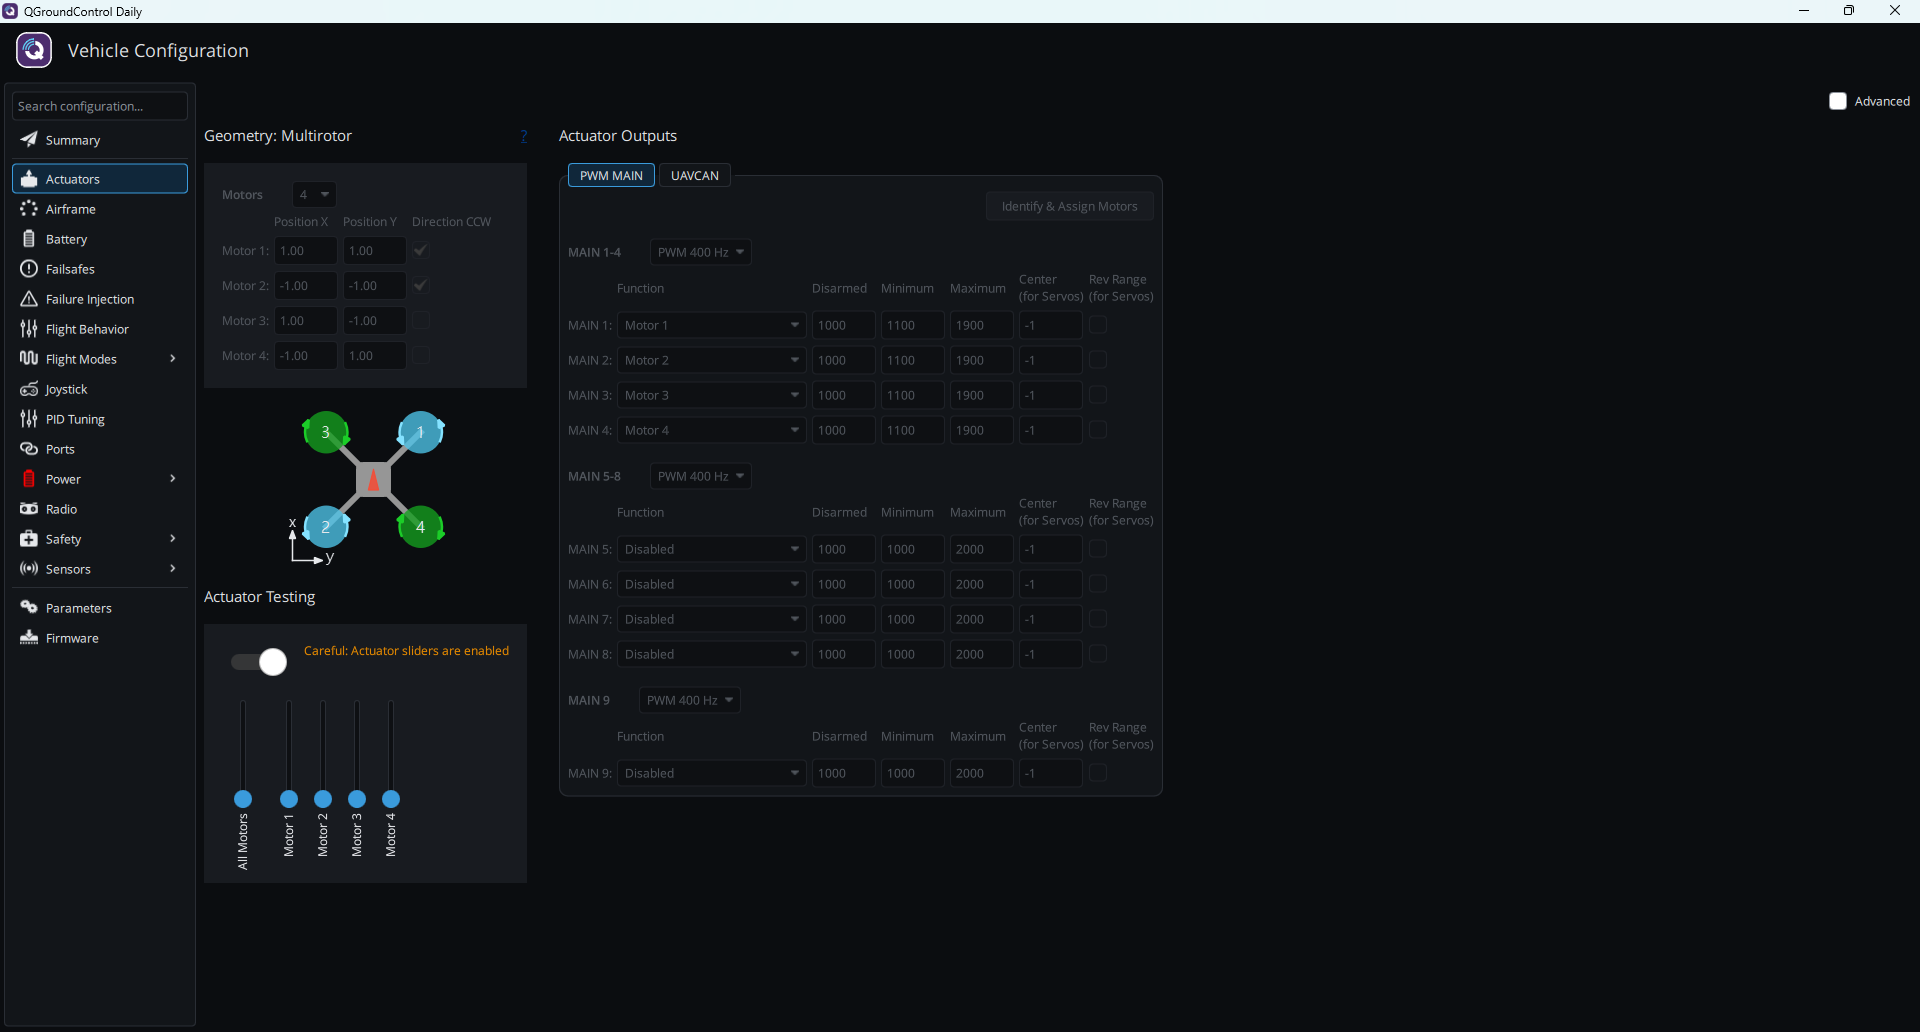
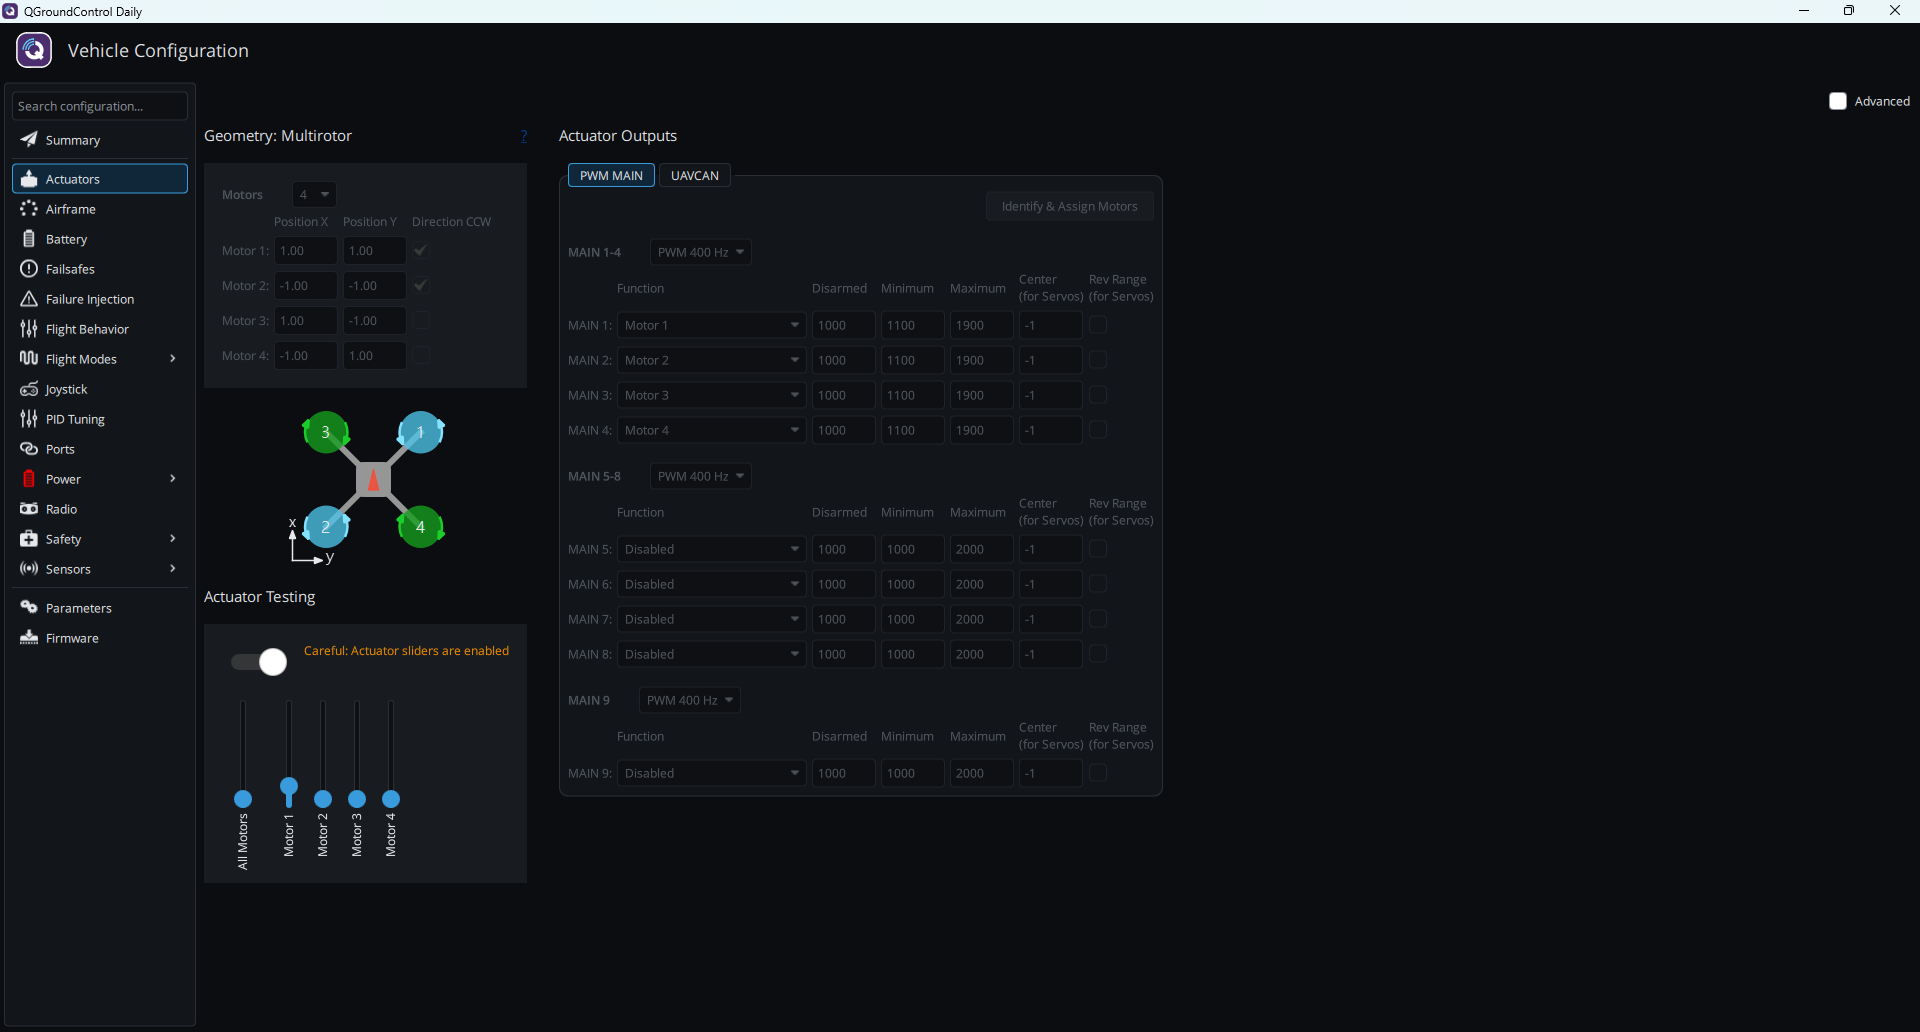
หลังจากตรวจสอบว่าถอดใบพัดออกแล้ว ให้เปิดสวิตช์ของ **Actuator Testing** (**Propellers are removed - Enable sliders**) ข้อความจะเปลี่ยนเป็น **Careful: Actuator sliders are enabled** ค่อย ๆ เลื่อนแถบเลื่อนของ **Motor 1**~**Motor 4** ขึ้นเล็กน้อยทีละตัว และตรวจสอบว่าตำแหน่งและทิศทางการหมุนของมอเตอร์ที่หมุนตรงกับตารางด้านบน เมื่อทดสอบเสร็จแล้ว ให้เลื่อนแถบเลื่อนกลับไปต่ำสุด แล้วปิดสวิตช์
 {% endstep %}
{% step %}
### เมื่อลำดับมอเตอร์ไม่ถูกต้อง
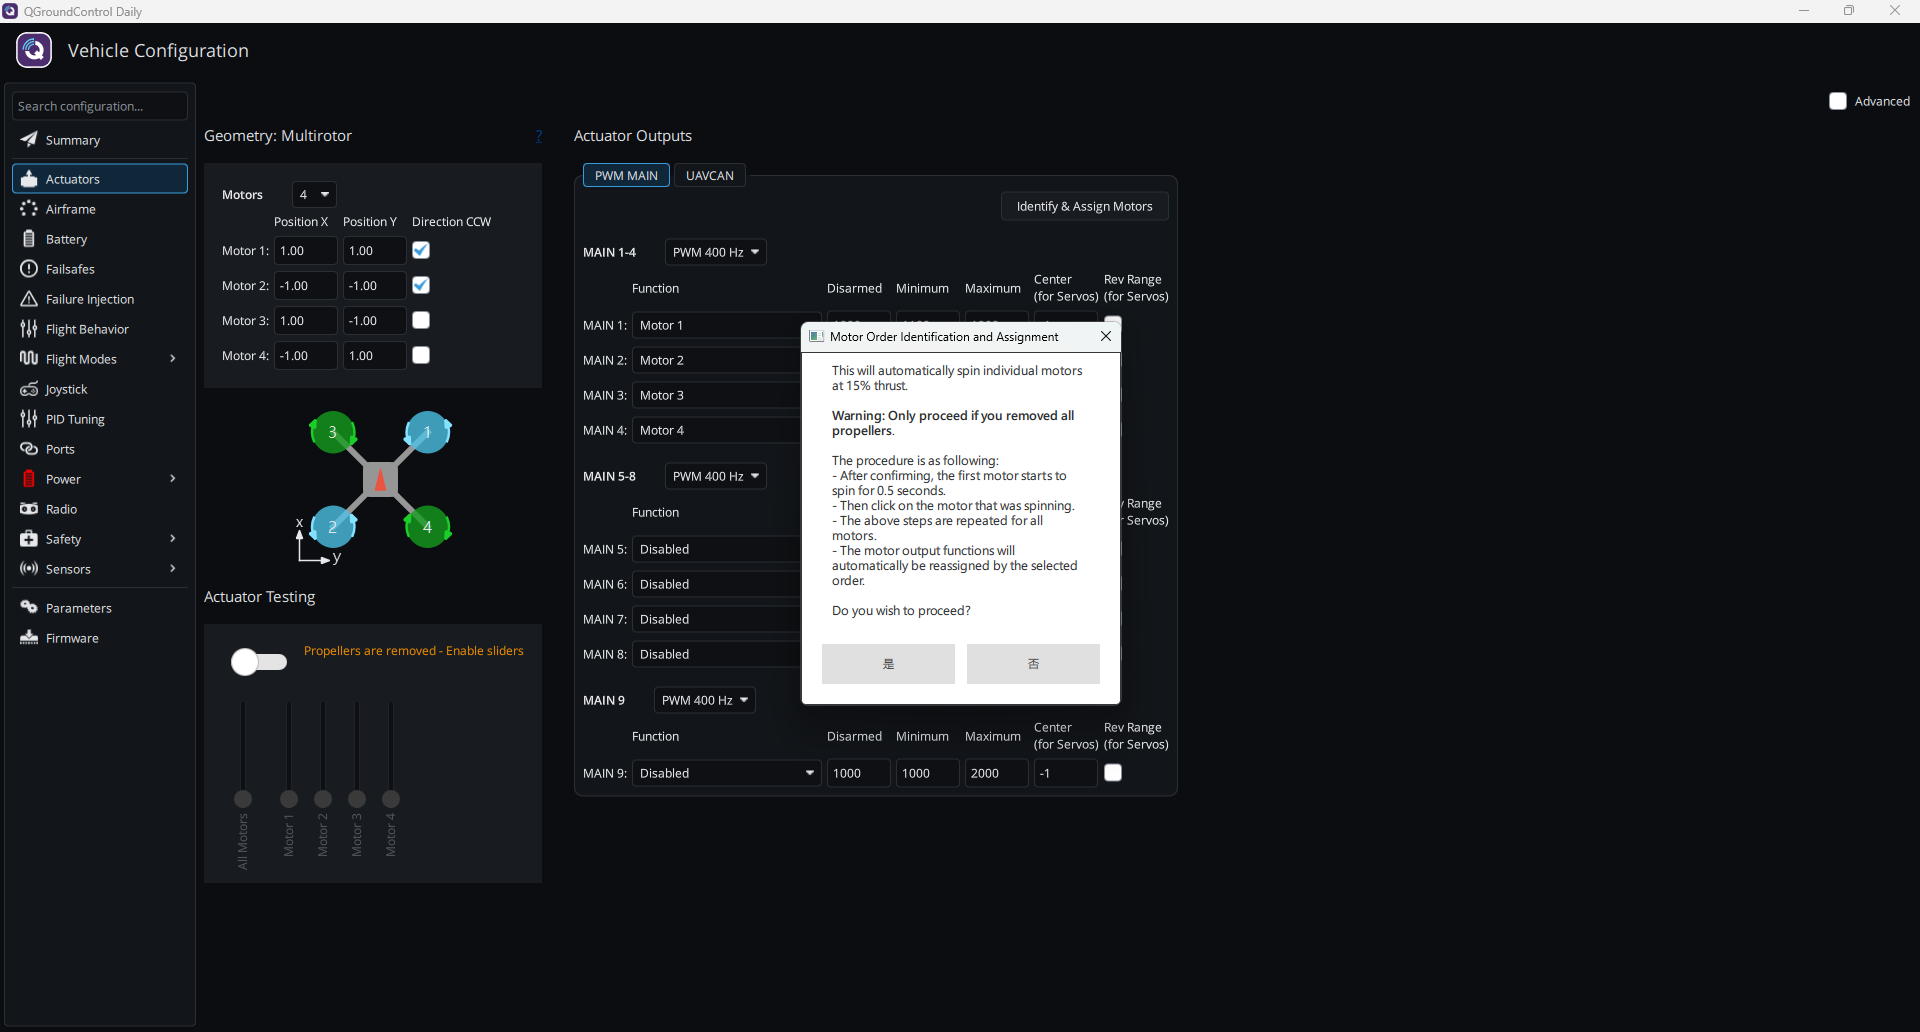
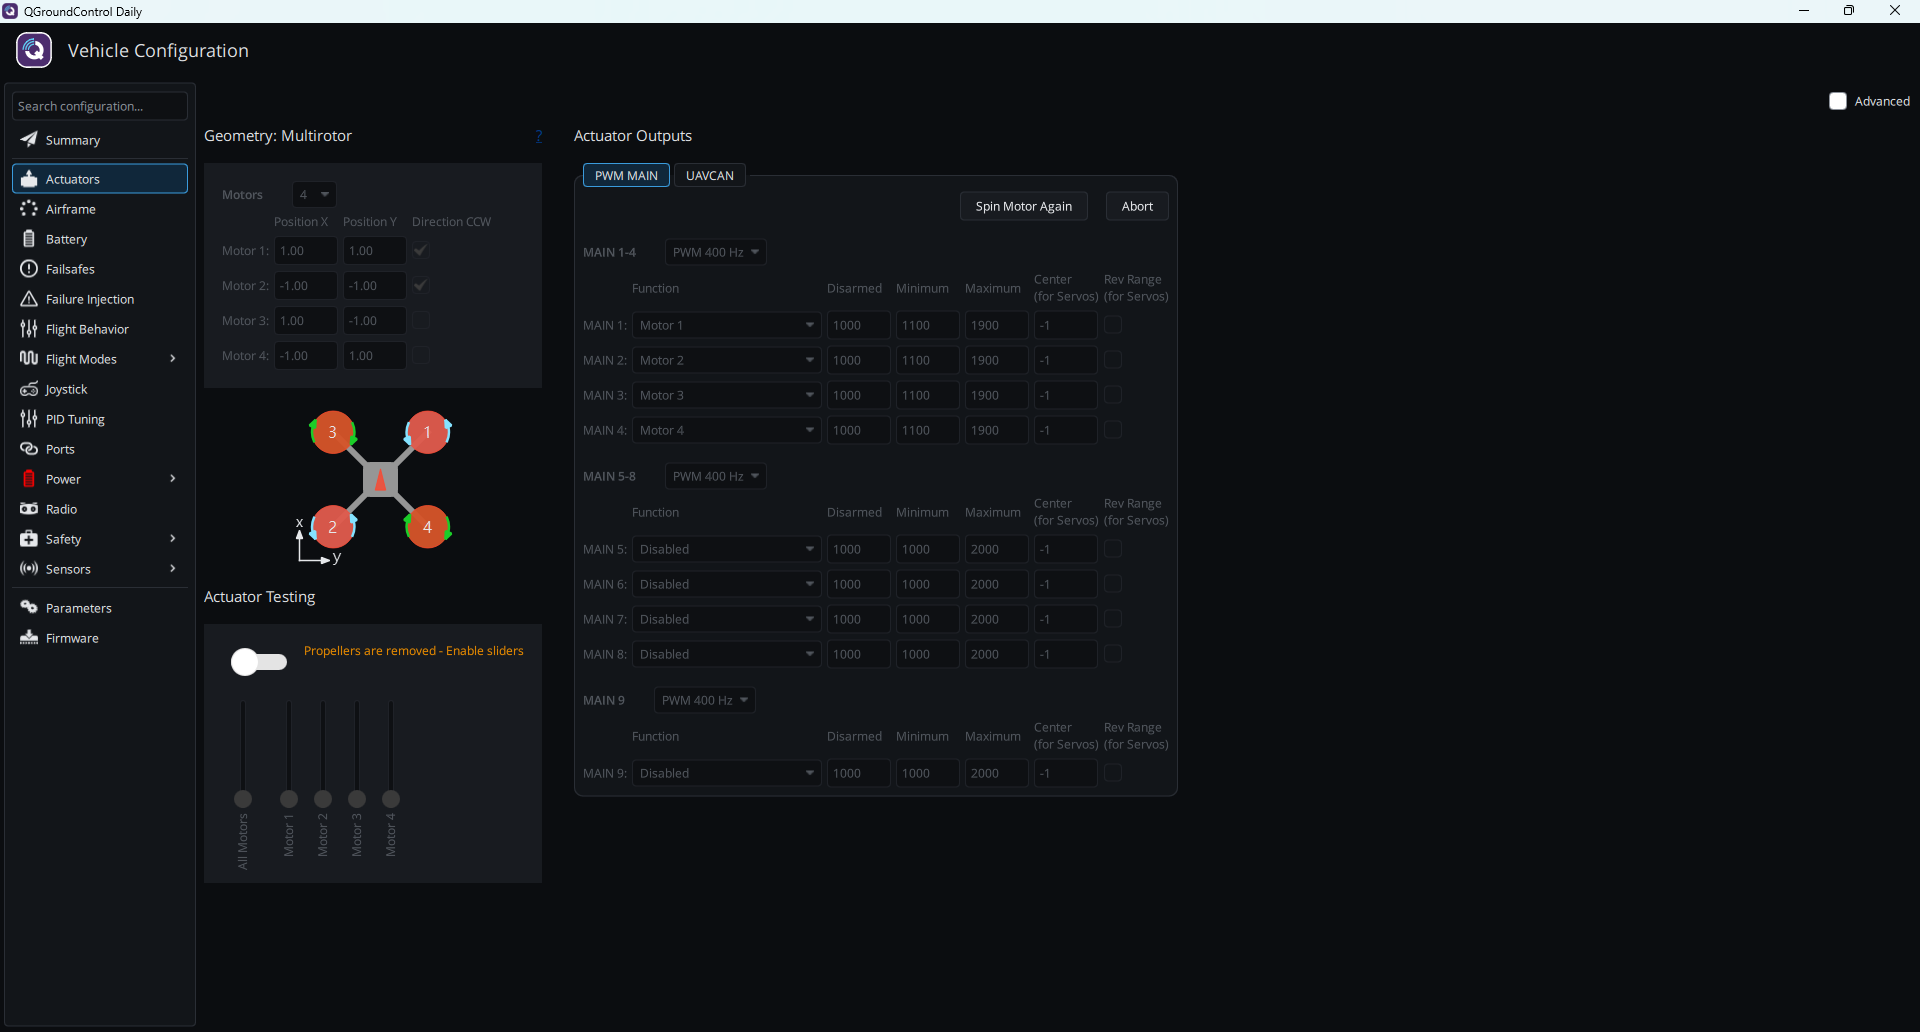
กด **Identify & Assign Motors** แล้วกด **ใช่ (Yes)** ในหน้าต่างยืนยัน (Warning: Only proceed if you removed all propellers.) มอเตอร์แต่ละตัวจะหมุนด้วยแรงขับ 15% เป็นเวลา 0.5 วินาที ให้คลิกเลือกมอเตอร์ที่เพิ่งหมุนบนแผนภาพการจัดวาง ทำซ้ำจนครบทุกมอเตอร์ จากนั้นฟังก์ชันเอาต์พุตจะถูกกำหนดใหม่โดยอัตโนมัติตามลำดับที่คลิกเลือก หากต้องการดูอีกครั้งให้กด **Spin Motor Again** หากต้องการยกเลิกให้กด **Abort**
 {% endstep %}
{% step %}
### เมื่อทิศทางการหมุนของมอเตอร์ไม่ถูกต้อง
{% tabs %}
{% tab title="DShot" %}
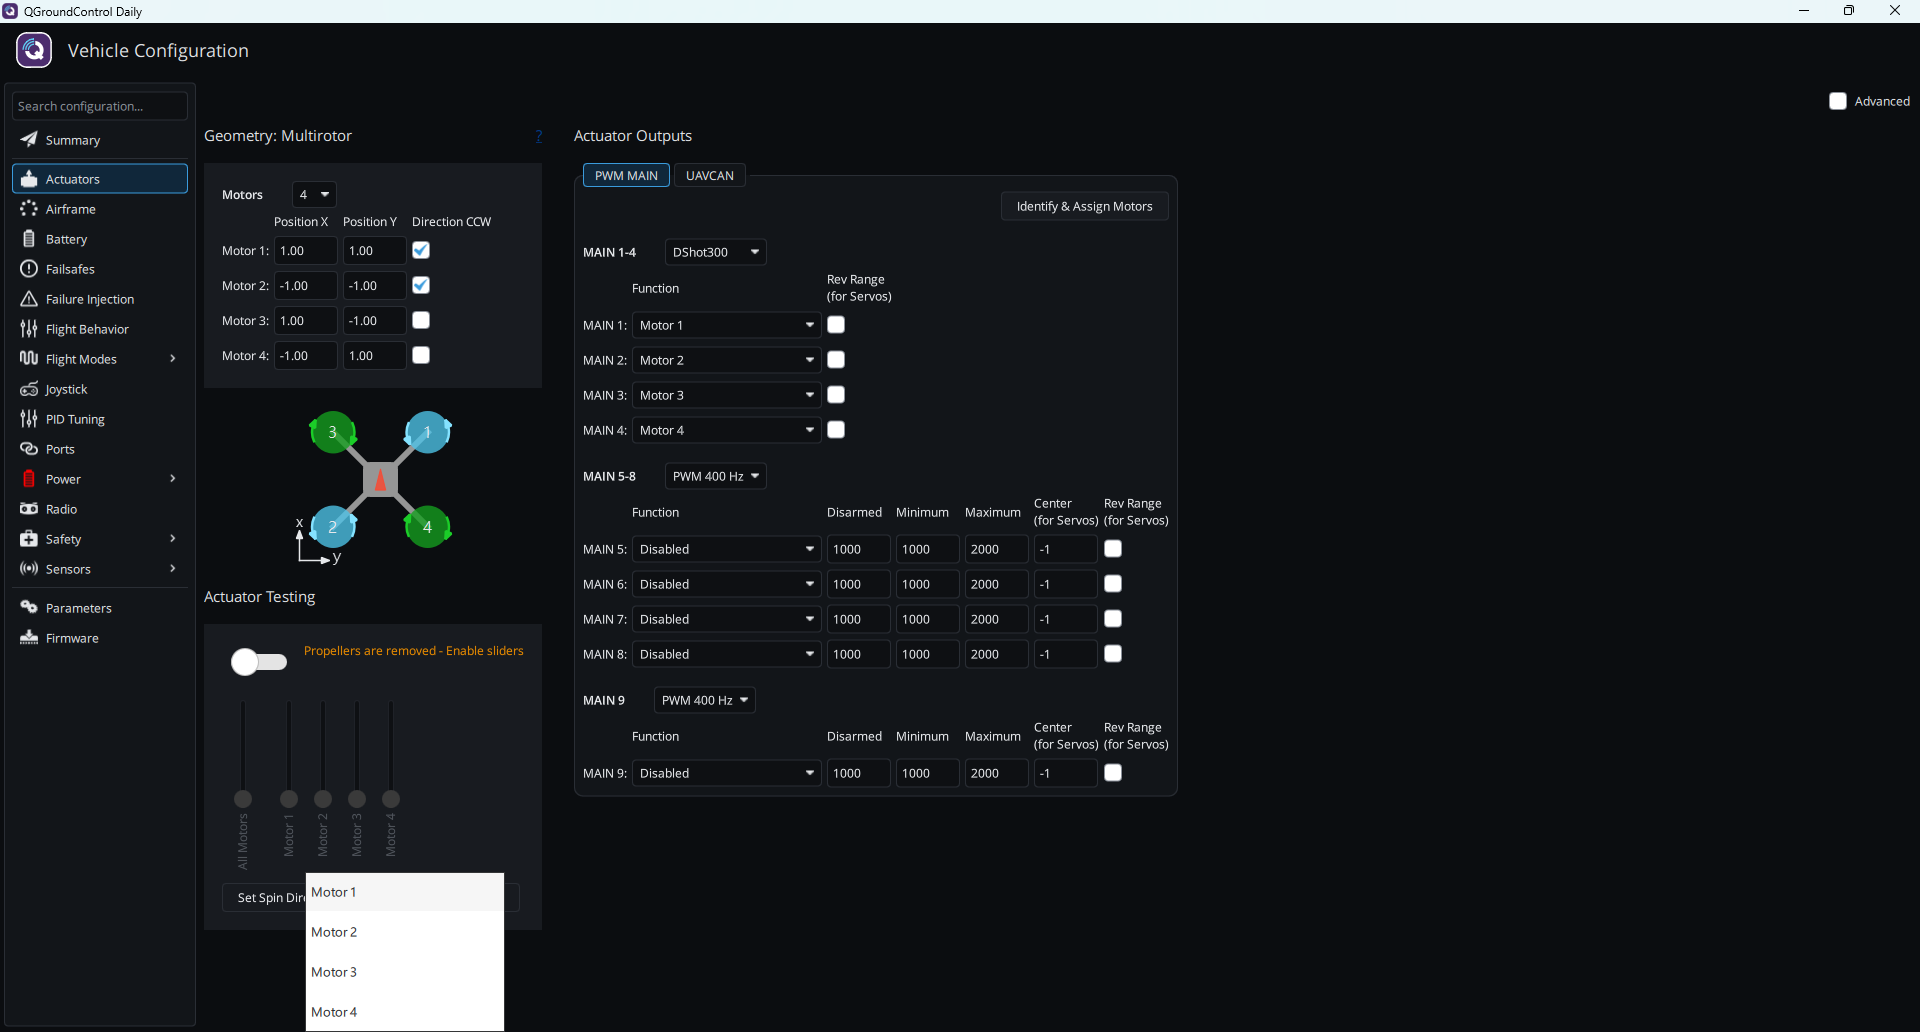
เมื่อใช้ DShot สามารถตั้งค่าทิศทางการหมุนใน QGC ได้โดยตรง โดยไม่ต้องใช้ AM32 Configurator ใต้ **Actuator Testing** ให้กด **Set Spin Direction 1** หรือ **Set Spin Direction 2** แล้วเลือกมอเตอร์ที่หมุนผิดทิศ (**Motor 1**~**Motor 4**) การตั้งค่าทิศทางการหมุนจะถูกบันทึกถาวร และหลังจากกดแล้วหน้าจอจะไม่แสดงข้อความผลลัพธ์
QGC ไม่สามารถอ่านทิศทางการหมุนปัจจุบันของมอเตอร์ได้ หลังตั้งค่าแล้วให้ทดสอบมอเตอร์ตัวนั้นใหม่ หากทิศทางการหมุนยังไม่ถูกต้อง ให้เปลี่ยนไปใช้อีกตัวเลือกหนึ่ง
 {% endtab %}
{% tab title="PWM" %}
สลับสายมอเตอร์สองเส้นใดก็ได้จากสามเส้นของมอเตอร์ตัวนั้น เมื่อใช้ AM32 ESC ก็สามารถกลับทิศทางการหมุนของมอเตอร์ตัวนั้นได้ในการตั้งค่าทิศทางการหมุนของ [พารามิเตอร์ AM32](/taiphoon.com-docs/th/esc-firmware/am32/am32-parameters.md) เช่นกัน หลังปรับแล้วให้ทดสอบใหม่
{% endtab %}
{% endtabs %}
{% endstep %}
{% endstepper %}