> For the complete documentation index, see [llms.txt](https://taiphoon-com.gitbook.io/taiphoon.com-docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://taiphoon-com.gitbook.io/taiphoon.com-docs/th/support/knowledge-base/choose-gcs.md).
# สถานีควบคุมภาคพื้นดิน (GCS)
## เกี่ยวกับสถานีควบคุมภาคพื้นดิน (Ground Control Station)
สถานีควบคุมภาคพื้นดินโดยทั่วไปคือซอฟต์แวร์ที่ทำงานบนคอมพิวเตอร์ โทรศัพท์มือถือ หรือรีโมตคอนโทรล และสื่อสารกับโดรน (UAV) ผ่าน **โมดูลวิทยุเทเลเมทรีไร้สาย** หรือ **การเชื่อมต่อ USB** สามารถแสดงข้อมูลและตำแหน่งแบบเรียลไทม์ระหว่างการบิน เปรียบเสมือน "ห้องนักบินเสมือน" ที่ให้ข้อมูลเครื่องวัดคล้ายกับห้องนักบินของเครื่องบินจริง GCS ยังสามารถอัปโหลดภารกิจใหม่และแก้ไขพารามิเตอร์ระหว่างการบินได้ และมักใช้ดูสตรีมภาพแบบเรียลไทม์ด้วย\
ก่อนการบินจริง ท่านยังต้องใช้ GCS เพื่อตั้งค่าพารามิเตอร์ของระบบบินอัตโนมัติ (Autopilot) และอัปเดตเฟิร์มแวร์
ปัจจุบันมี GCS ให้เลือกอย่างน้อยสิบกว่าชนิด ต่อไปนี้คือตัวอย่าง GCS ที่ใช้กันบ่อย:
* **เวอร์ชันเดสก์ท็อป**: Mission Planner, QGroundControl
* **เวอร์ชันอุปกรณ์พกพา**: QGroundControl
ในการเลือก สามารถพิจารณาจาก **สถานการณ์การใช้งาน** และ **แพลตฟอร์มที่ใช้บ่อย**:
* **ผู้ใช้โดรนสำเร็จรูป/ผู้เล่นทั่วไป:** อาจชอบ QGroundControl หรือ GCS สำหรับอุปกรณ์พกพาอื่น ๆ เพราะพกพาสะดวกและใช้งานง่าย
* **ผู้ประกอบ DIY/ชุดคิต และนักพัฒนา:** ต้องการฟังก์ชันการตั้งค่าและการวิเคราะห์เชิงลึก ในช่วงแรกมักจำเป็นต้องใช้ GCS เวอร์ชันเดสก์ท็อปที่มีฟังก์ชันครบถ้วน เช่น Mission Planner, QGroundControl
* **นักพัฒนาโปรแกรม:** หากต้องการอินเทอร์เฟซบรรทัดคำสั่งที่ขยายได้ MAVProxy จะเป็นตัวเลือกที่ดี
***
#### Mission Planner
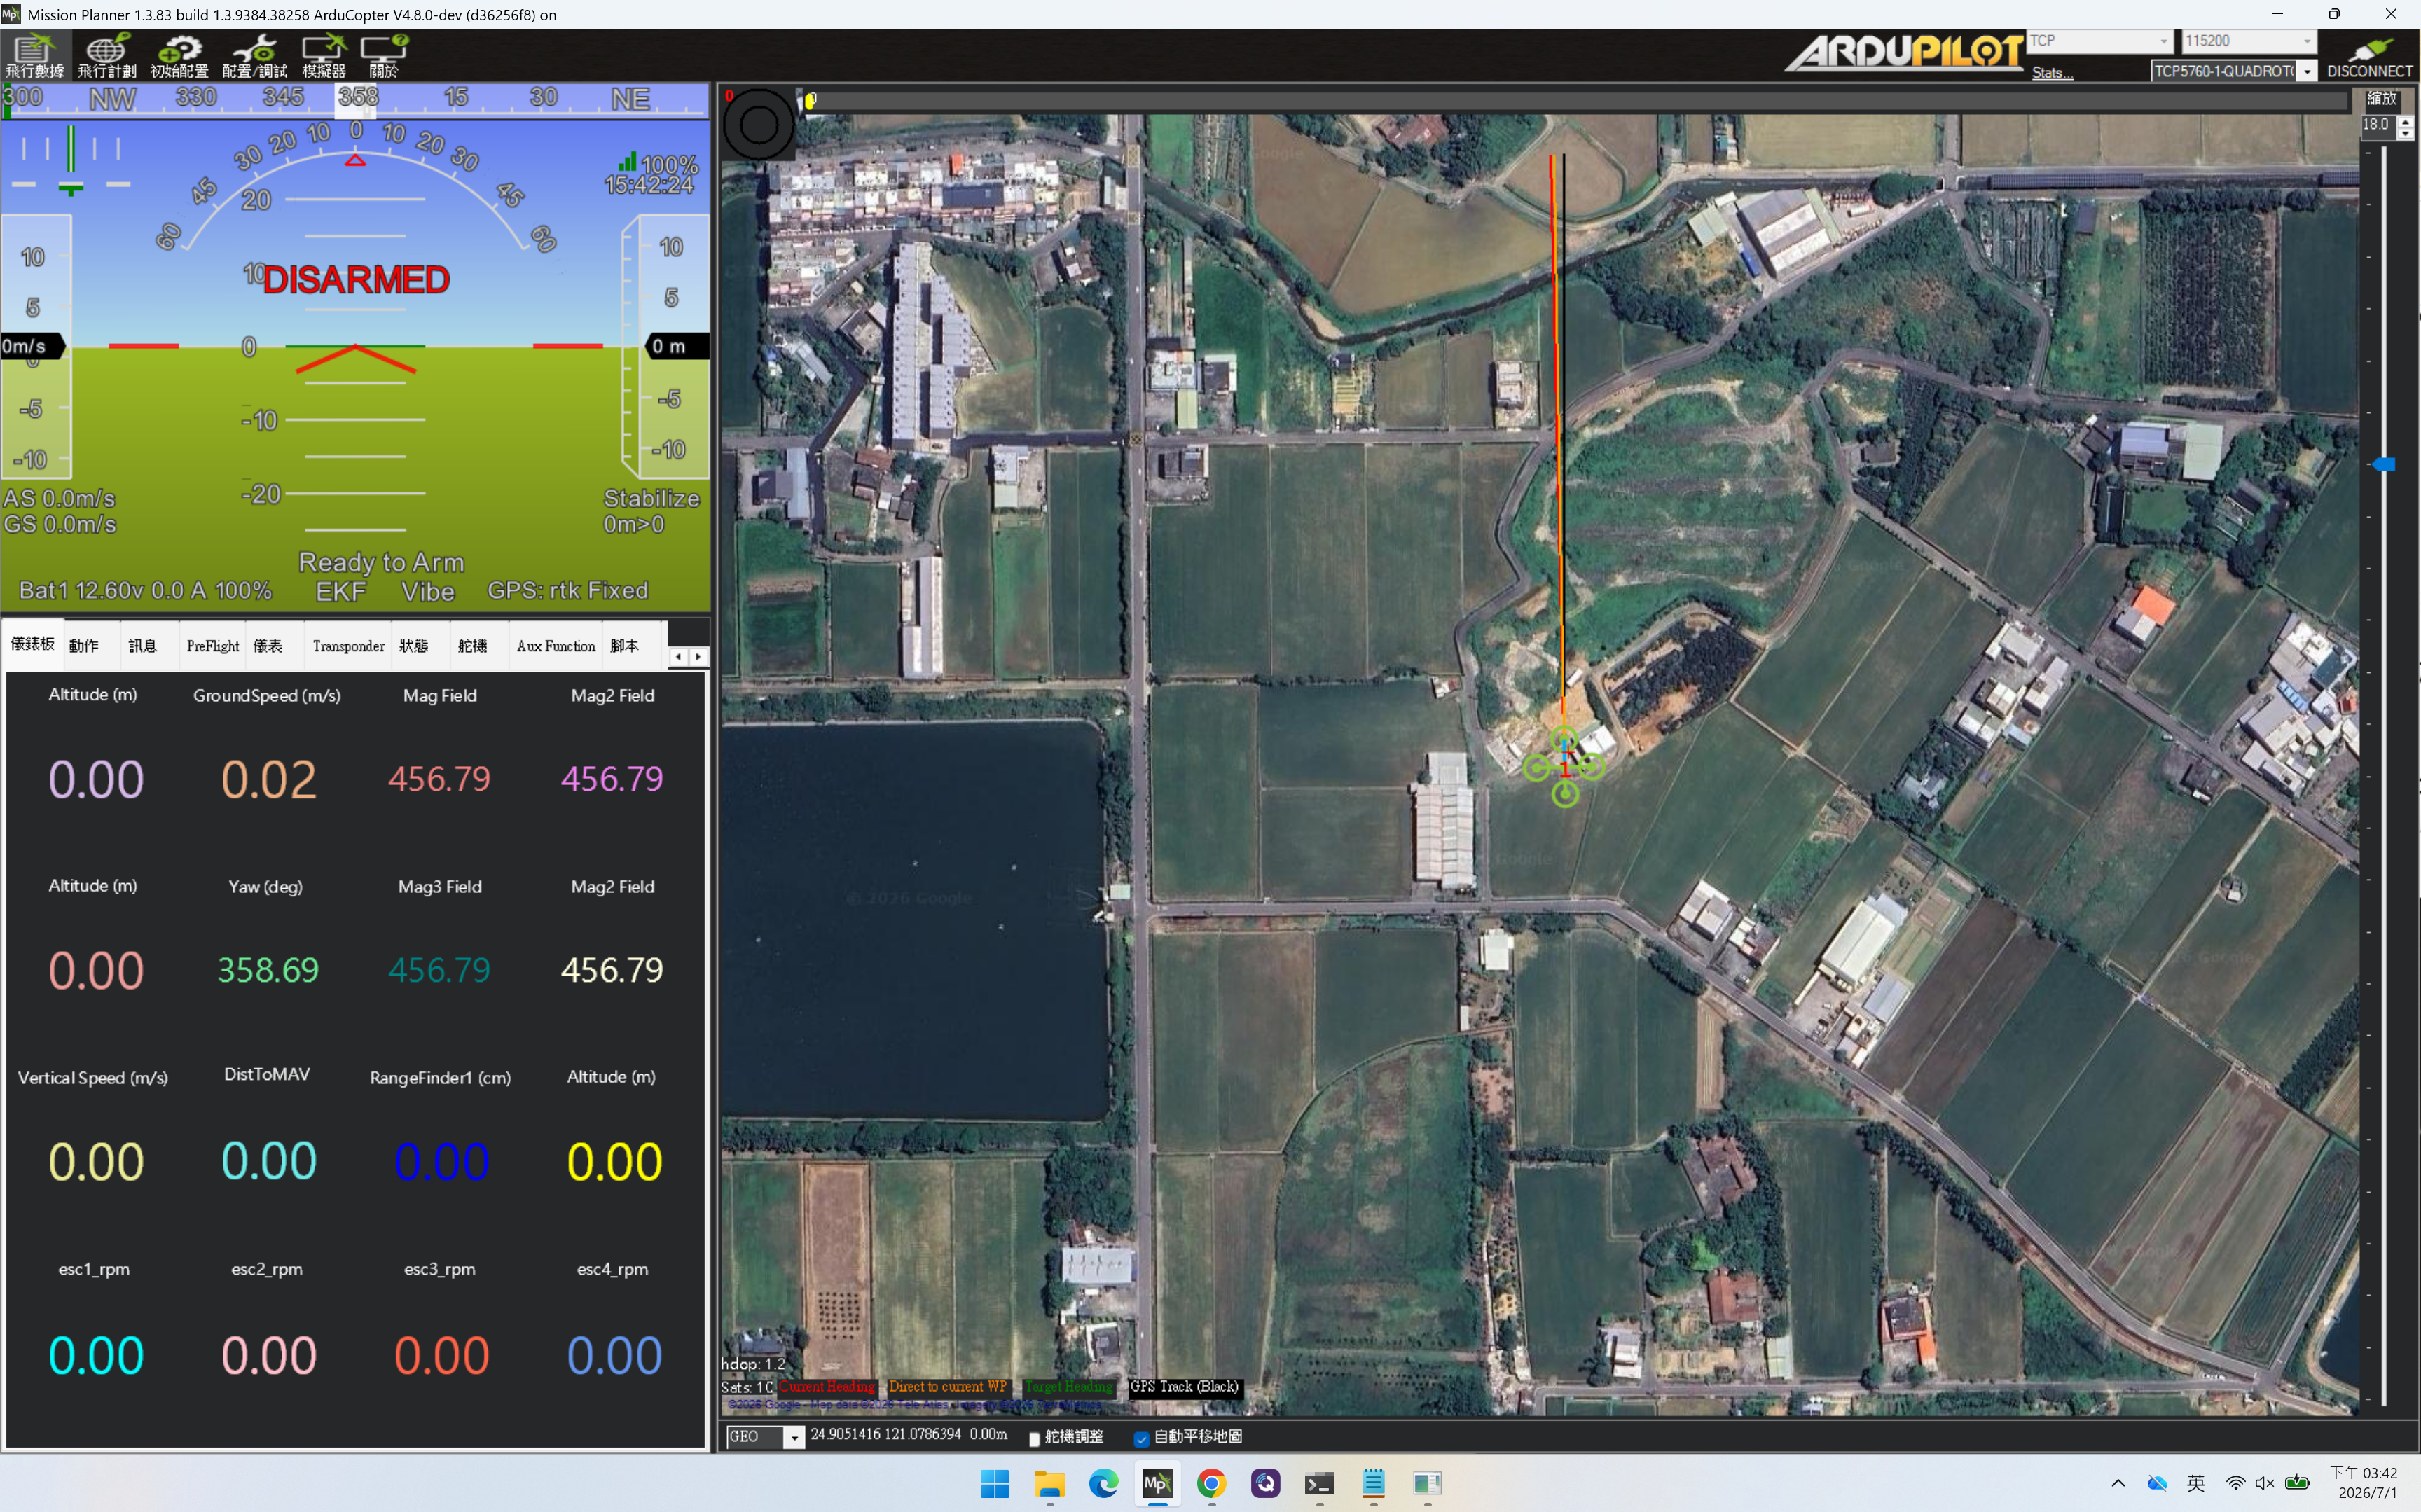 ผูกพันกับระบบนิเวศ **ArduPilot** มากที่สุด หากต้องการฟังก์ชัน**การปรับจูนพารามิเตอร์**ที่ละเอียดที่สุดและเครื่องมือสำหรับงานอุตสาหกรรมที่ทรงพลัง Mission Planner คือตัวเลือกที่ดีที่สุด
* ระบบปฏิบัติการที่รองรับ: รองรับ Windows โดยกำเนิด (พัฒนาบน .NET Framework)
* เฟิร์มแวร์ตัวควบคุมการบินโอเพนซอร์สที่ใช้คู่กันบ่อย: ArduPilot (ArduCopter / ArduPlane / ArduRover) เป็นสถานีควบคุมภาคพื้นดินที่ ArduPilot แนะนำอย่างเป็นทางการและเข้ากันได้อย่างสมบูรณ์แบบ
* คุณสมบัติหลักของสถานีควบคุมภาคพื้นดิน:
* ฟังก์ชันครบถ้วน: ตั้งแต่การปรับเทียบคันบังคับขั้นพื้นฐาน ไปจนถึงการจูน PID ที่ซับซ้อน การตั้งค่าตัวติดตามเสาอากาศ (Antenna Tracker) หรือแม้แต่การกำหนดค่าเซนเซอร์ Optical Flow ทุกฟังก์ชันที่ท่านนึกออกล้วนมีอยู่ครบ
* การวางแผนเส้นทางการบิน (Mission Planning) ที่ทรงพลัง: มีเครื่องมือสำรวจทำแผนที่ (Survey) ที่ทรงพลังมากในตัว สามารถคำนวณเส้นทางสำรวจและจุดถ่ายภาพที่เหมาะสมที่สุดโดยอัตโนมัติตามพารามิเตอร์กล้องและอัตราการซ้อนทับ เป็นที่ชื่นชอบของผู้ประกอบการด้านภูมิสารสนเทศ (GIS) และการเกษตร
* มี **โปรแกรมจำลอง (SITL)** ในตัว: ช่วยให้ผู้ใช้จำลองการบินและทดสอบตรรกะของเส้นทางบนคอมพิวเตอร์ได้โดยตรง โดยไม่ต้องเชื่อมต่อตัวควบคุมการบินจริง
* อินเทอร์เฟซแบบเน้นงานวิศวกรรม: ข้อเสียคือการออกแบบทางสายตาค่อนข้างดั้งเดิม เต็มไปด้วยตารางและพารามิเตอร์ สำหรับมือใหม่จะมีเส้นการเรียนรู้ที่ชันมาก แต่สำหรับผู้เชี่ยวชาญแล้วถือเป็น "สุดยอดเครื่องมือจูน" ที่ไม่มีอะไรทดแทนได้
* **แหล่งข้อมูล**: [ดาวน์โหลด](https://firmware.ardupilot.org/Tools/MissionPlanner/), [ซอร์สโค้ด](https://github.com/ArduPilot/MissionPlanner)
#### QGroundControl
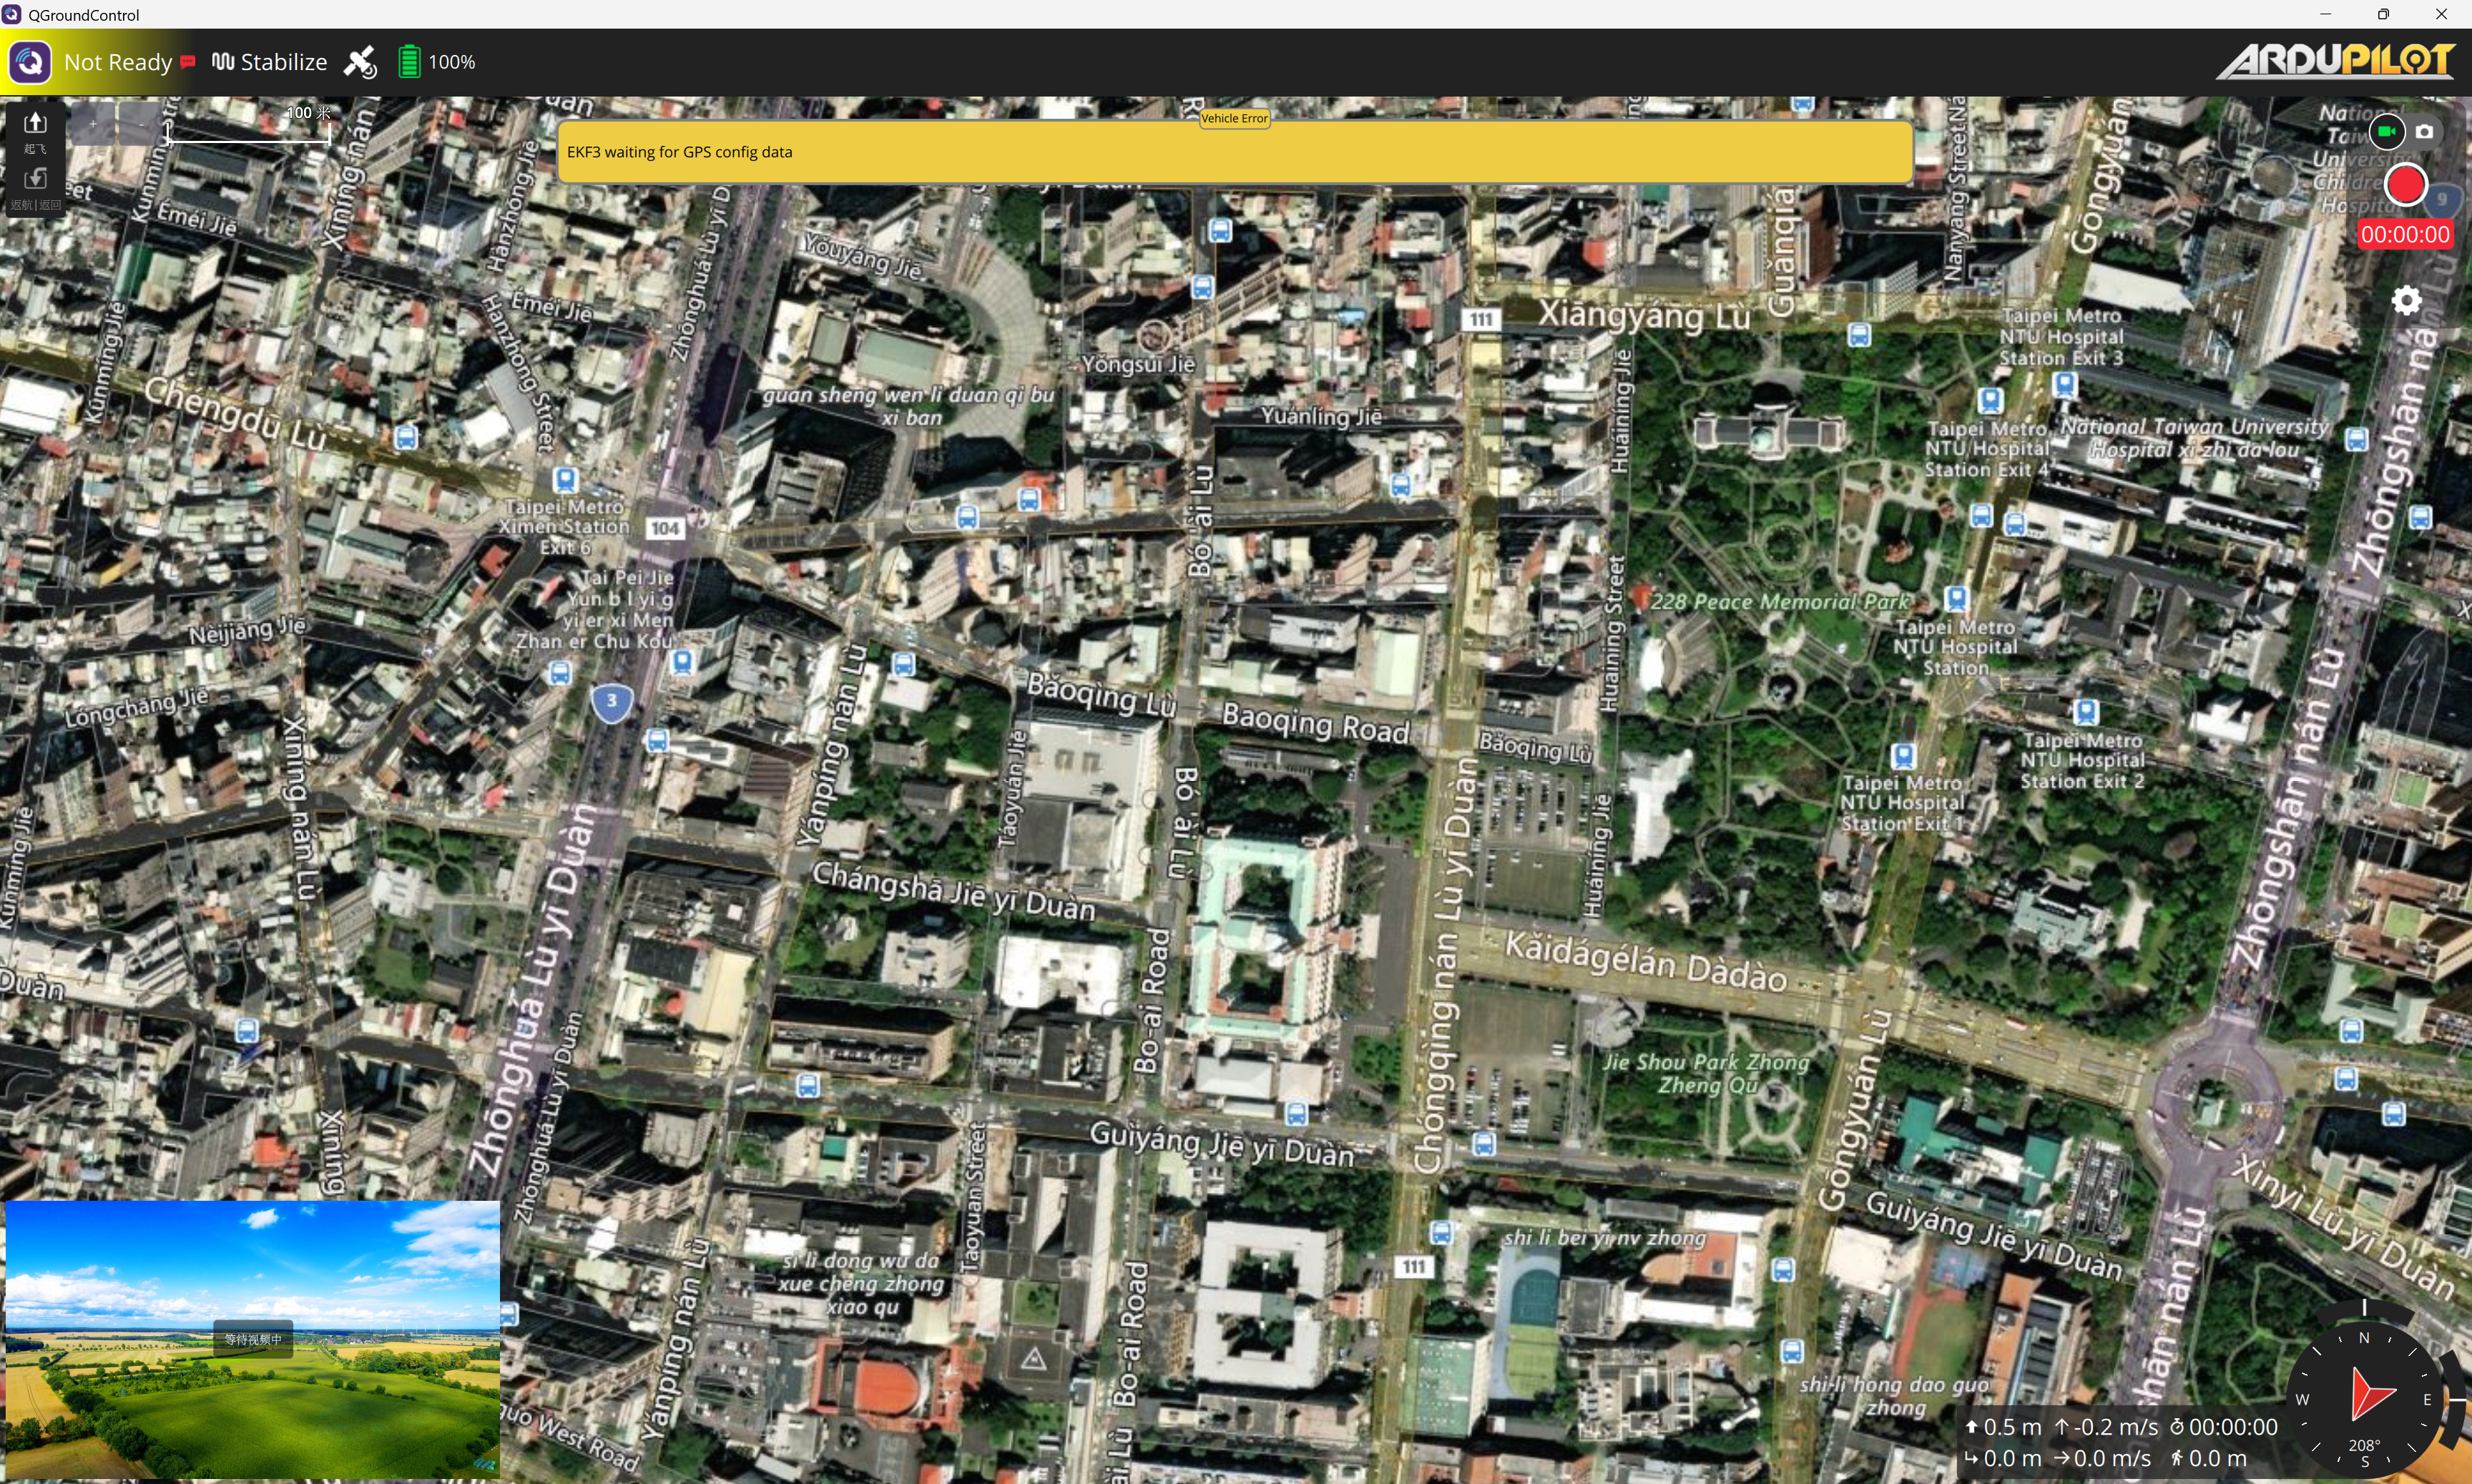 สถานีควบคุมภาคพื้นดินสมัยใหม่ที่พัฒนาบน Qt Framework เน้นประสบการณ์การใช้งานข้ามแพลตฟอร์มที่ลื่นไหลและการออกแบบ UI ที่ใช้งานง่าย เป็นฐานที่บริษัทโดรนเชิงพาณิชย์และทีมสตาร์ทอัพชื่นชอบนำไปดัดแปลงมากที่สุดในช่วงหลายปีที่ผ่านมา
* ระบบปฏิบัติการที่รองรับ: รองรับหลายแพลตฟอร์ม: Windows, macOS, Linux, Android และ iOS
* ประสบการณ์การใช้งานแบบสัมผัสบนแท็บเล็ตและโทรศัพท์มือถือ (Android/iOS) ดีเยี่ยม เหมาะอย่างยิ่งสำหรับการปฏิบัติงานภาคสนาม
* เฟิร์มแวร์ตัวควบคุมการบินโอเพนซอร์สที่ใช้คู่กันบ่อย: PX4 Autopilot (สถานีควบคุมภาคพื้นดินที่กำหนดอย่างเป็นทางการ)
* รองรับ ArduPilot อย่างสมบูรณ์ด้วย (ใช้โปรโตคอล MAVLink ร่วมกัน)
* คุณสมบัติหลักของสถานีควบคุมภาคพื้นดิน:
* UI ทันสมัยและเหมาะกับการสัมผัส: อินเทอร์เฟซสะอาดตาและใช้งานง่าย ปุ่มขนาดใหญ่และเมนูแบบไดนามิกเหมาะกับการใช้แท็บเล็ตควบคุมกลางแจ้งมาก มือใหม่สามารถเรียนรู้ได้เร็วมาก
* ความเป็นโมดูลสูงและปรับแต่งได้: เนื่องจากโครงสร้างโค้ดอยู่บน Qt/QML บริษัทโดรนเชิงพาณิชย์หลายแห่งจึงนำซอร์สโค้ดของ QGC มาพัฒนาต่อยอดโดยตรง และใส่เครื่องหมายการค้าของตนเอง (White-label) และฟังก์ชันเฉพาะ
* การผสานสตรีมวิดีโอที่ยอดเยี่ยม: รองรับการส่งภาพดิจิทัลแบบเรียลไทม์ (Video Streaming) ได้ดีมาก สามารถผสานภาพถ่ายทอดทางอากาศที่มีความหน่วงต่ำเข้ากับหน้าจอหลักได้อย่างง่ายดาย
* ขั้นตอนการตั้งค่าแบบแนะนำทีละขั้น: ทำการอาร์ม การปรับเทียบ และการกำหนดค่าฮาร์ดแวร์ของตัวควบคุมการบินให้เป็นขั้นตอนแบบแนะนำคล้าย "ตัวช่วยติดตั้ง" ช่วยลดโอกาสการใช้งานผิดพลาดจากมนุษย์ได้อย่างมาก
* **แหล่งข้อมูล**: [เว็บไซต์ทางการ](https://qgroundcontrol.com/)